
ROS-TF-监听
前言:监听第一只海龟的位置,然后让第二只海龟跟随第一只海龟。
通过监听tf,我们可以避免繁琐的旋转矩阵的计算,而直接获取我们需要的相关信息。
一、新建cpp文件
新建turtle_tf_listener.cpp文件,内容如下:
#include <ros/ros.h>
#include <tf/transform_listener.h>//监听类TransformListener 的头文件,该对象会自动订阅ROS中的tf消息,并且管理所有的变换关系数据。
#include <geometry_msgs/Twist.h>
#include <turtlesim/Spawn.h>

int main(int argc, char** argv){
  ros::init(argc, argv, "my_tf_listener");

  ros::NodeHandle node;
//生成一只新乌龟
  ros::service::waitForService("spawn");
  ros::ServiceClient add_turtle =
    node.serviceClient<turtlesim::Spawn>("spawn");
  turtlesim::Spawn srv;
  add_turtle.call(srv);

  ros::Publisher turtle_vel =
    node.advertise<geometry_msgs::Twist>();//定义发布者turtle_vel

  tf::TransformListener listener;//新建监听对象

  ros::Rate rate(10.0);
  while (node.ok()){
    tf::StampedTransform transform;//定义存放转换信息(平动,转动)的变量

    try{
      listener.lookupTransform("/turtle2", "/turtle1",
                               ros::Time(), transform);//可以获得两个坐标系之间转换的关系,包括旋转与平移。转换得出的坐标是在“/turtle2”坐标系下的
    }
    catch (tf::TransformException &ex) {
      ROS_ERROR("%s",ex.what());
      ros::Duration(1.0).sleep();
      continue;
    }//由于tf的会把监听的内容存放到一个缓存中,然后再读取相关的内容,而这个过程可能会有几毫秒的延迟,也就是,tf的监听器并不能监听到“现在”的变换,所以如果不使用try,catch函数会卡死。
//这个转换基于turtle1的距离和角度,用来计算turtle2的新的线速度和角速度,新的速度被发布在"turtle2/cmd_vel" 话题上,并且sim将使用它来更新turtle2的移动
    geometry_msgs::Twist vel_msg;
    vel_msg.angular.z = 4.0 * atan2(transform.getOrigin().y(),
                                    transform.getOrigin().x());
    vel_msg.linear.x = ) +
                                  pow(transform.getOrigin().y(), ));
    turtle_vel.publish(vel_msg);//发布话题,控制turtle2的位置。

    rate.sleep();
  }
  ;
};
总体思路是:新建监听对象listener,并将turtle1的位置信息转化成vel_msg信息,然后使用发布者turtle_vel发布出去。
二、修改launch文件
在launch文件末尾添加
<launch>
    <!-- Turtlesim Node-->
    <node pkg="turtlesim" type="turtlesim_node" name="sim"/>

    <node pkg="turtlesim" type="turtle_teleop_key" name="teleop" output="screen"/>
    <!-- Axes -->
    <param name="scale_linear" value="2" type="double"/>
    <param name="scale_angular" value="2" type="double"/>

    <node pkg="learning_tf" type="turtle_tf_broadcaster"
          args="/turtle1" name="turtle1_tf_broadcaster" />
    <node pkg="learning_tf" type="turtle_tf_broadcaster"
          args="/turtle2" name="turtle2_tf_broadcaster" />
    <node pkg="learning_tf" type="turtle_tf_listener"
          name="listener" />
  </launch>
三、运行
roslaunch learning_tf start_demo.launch
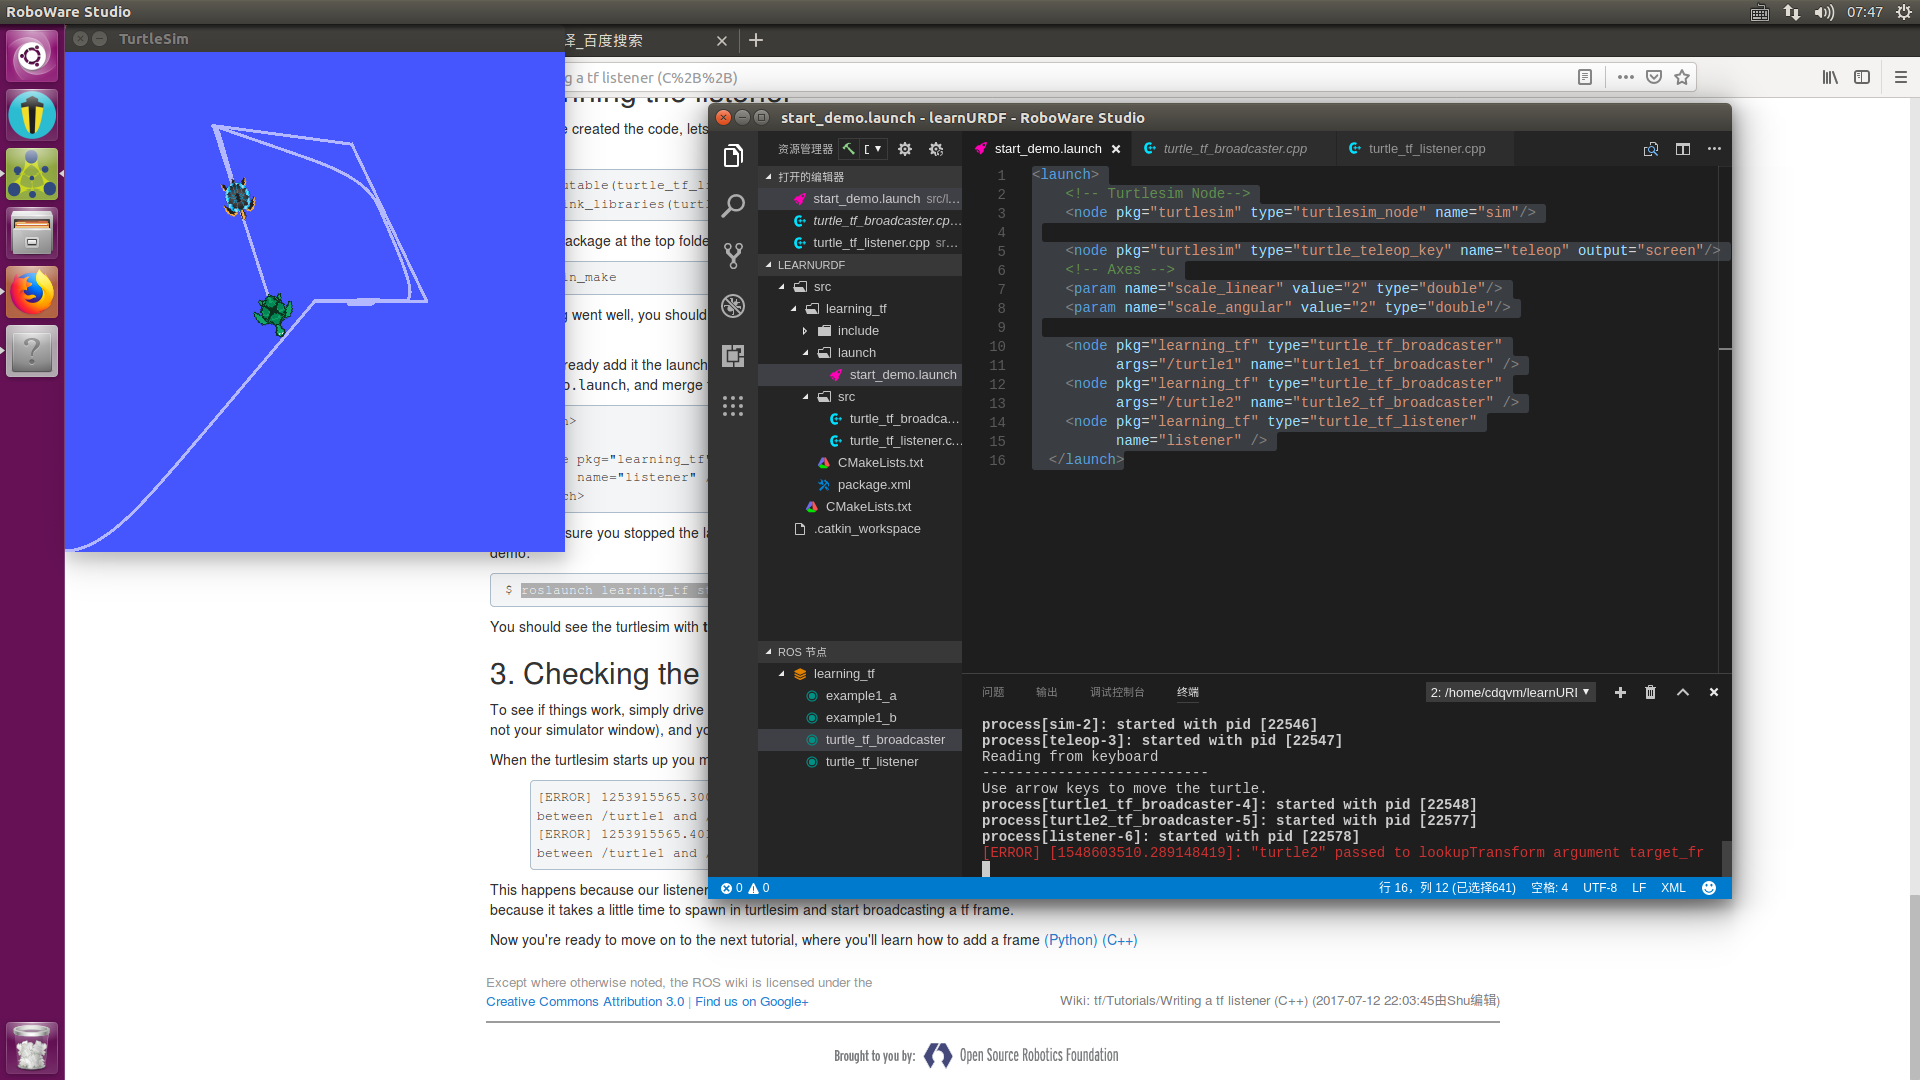
参考自:http://wiki.ros.org/tf/Tutorials/Writing%20a%20tf%20listener%20%28C%2B%2B%29
-END-
ROS-TF-监听的更多相关文章
- ROS tf监听编写
博客转载自:https://www.ncnynl.com/archives/201702/1311.html ROS与C++入门教程-tf-编写tf listener(监听) 说明: 介绍如何使用tf ...
- ROS tf
一.节点中使用(cpp,python) 1. ros wiki 提供的tutorials 2. https://blog.csdn.net/start_from_scratch/article/det ...
- ros之tf坐标系广播与监听的编程实现
创建功能包-learning_tf $ cd ~/catkin_ws/src $ catkin_create_pkg learning_tf roscpp rospy tf turtlesim 如何创 ...
- java鼠标与键盘事件监听
package cn.stat.p3.windowdemo; import java.awt.Button; import java.awt.FlowLayout; import java.awt.F ...
- java Gui编程 事件监听机制
1. GUI编程引言 以前的学习当中,我们都使用的是命令交互方式: 例如:在DOS命令行中通过javac java命令启动程序. 软件的交互的方式: 1. 命令交互方式 图书管理系统 ...
- Java基础--Java---IO流------GUI(布局)、Frame、事件监听机制、窗体事件、Action事件、鼠标事件、对话框Dialog、键盘事件、菜单
* 创建图形化界面 * 1.创建frame窗体 * 2.对窗体进行基本设置 * 比如大小.位置.布局 * 3.定义组件 * 4.将组件通过窗体的add方法添加到窗体 * 5.让窗体显 ...
- 简单读!tomcat源码(一)启动与监听
tomcat 作为知名的web容器,很棒! 本文简单了从其应用命令开始拆解,让我们对他有清晰的了解,揭开神秘的面纱!(冗长的代码流水线,给你一目了然) 话分两头: 1. tomcat是如何启动的? 2 ...
- 10.22 tcpdump:监听网络流量
[功能说明] tcpdump命令是一个截获网络数据包的包分析工具.tcpdump可以将网络中传送的数据包的“头”完全截获下来以提供分析.它支持针对网络层.协议.主机.端口等的过滤,并支持与.或.非逻辑 ...
- 焦点监听事件FocusListener
public class Demo extends JFrame { public Demo() { setBounds(100, 100, 200, 120); setDefaultCloseOpe ...
- java代码对按钮进行监听---------------打印出每次点击按钮的次数
其实,我真不会写嗯? package com.a.b; import java.awt.event.ActionEvent; import java.awt.event.ActionListener; ...
随机推荐
- c++选择文件夹对话框
1,目的 提供一个对话框供用户选择一个文件夹路径. 2,原理&实现 先贴上这个工具类的源码: 在你的程序中使用静态方法 CSelectFolderDlg::Show() 就能显示一个选择文件夹 ...
- Linux学习笔记之 Btrfs文件系统简介及使用
Btrfs 也有一个重要的缺点,当 BTree 中某个节点出现错误时,文件系统将失去该节点之下的所有的文件信息.而 ext2/3 却避免了这种被称为”错误扩散”的问题. Btrfs相关介绍: Btrf ...
- sqlalchemy子查询
使用subquery() 要使用c来定位上一个子句的属性 s1 = session.query(m.a,m.b).filter().subquery() s2 = session.query(s1.c ...
- jquery源码分析(四)——回调对象 Callbacks
借用百度百科来说明下回调函数: 回调函数就是一个通过函数指针调用的函数.如果你把函数的指针(地址)作为参数传递给另一个函数,当这个指针被用来调用其所指向的函数时,我们就说这是回调函数.回调函数不是由该 ...
- Flume基本概念
1 Apache Flume 1.1 概述 Flume是Cloudera提供的一个高可用,高可靠的,分布式的海量日志采集.聚合和传输的软件. Flume的核心是把数据从 ...
- hdu_1012_u Calculate e_201310121519
u Calculate eTime Limit: 2000/1000 MS (Java/Others) Memory Limit: 65536/32768 K (Java/Others)Tota ...
- [Mini Program] 尺寸单位 rpx
So each phone's width is 750rpx. And according to the device ratio (width:height), we can calucalate ...
- PHP发展的现状和前景
本人小菜鸟一仅仅,为了自我学习和交流PHP(jquery,linux,lamp,shell,javascript,server)等一系列的知识.小菜鸟创建了一个群. 希望光临本博客的人能够进来交流.寻 ...
- Unreal Engine 4 Camera Lag(摄影机延迟)
以官方的Third Person Template为样例,Character蓝图中的USpringArmComponent就实现了摄影机和场景碰撞和交互等大部分的功能了. 要实现摄影机延时,仅仅须要改 ...
- @Repository @Service 和@Autowired 的使用
解释: @Controller 声明Action组件 @Service 声明Service组件 @Service("myMovieLister") @Repositor ...