
非极大值抑制(NMS)算法详解
NMS(non maximum suppression)即非极大值抑制,广泛应用于传统的特征提取和深度学习的目标检测算法中。
NMS原理是通过筛选出局部极大值得到最优解。
在2维边缘提取中体现在提取边缘轮廓后将一些梯度方向变化率较小的点筛选掉,避免造成干扰。
在三维关键点检测中也起到重要作用,筛选掉特征中非局部极值。
在目标检测方面,无论是One-stage的SSD系列算法、YOLO系列算法还是Two-stage的基于RCNN系列的算法,非极大值抑制都是其中必不可少的一个组件,可以将较小分数的输出框过滤掉,同样,在三维基于点云的目标检测模型中亦有使用。
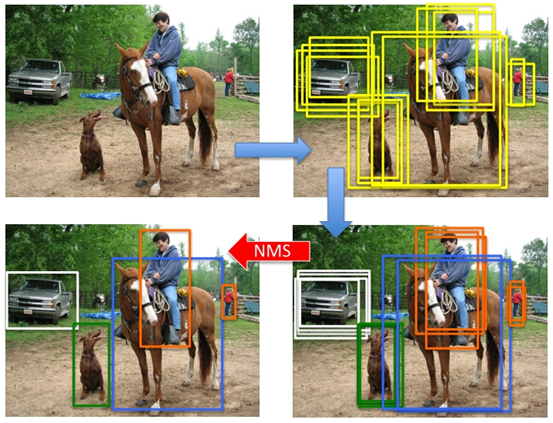
在现有的基于anchor的目标检测算法中,都会产生数量巨大的候选矩形框,这些矩形框有很多是指向同一目标,因此就存在大量冗余的候选矩形框。非极大值抑制算法的目的正在于此,它可以消除多余的框,找到最佳的物体检测位置。
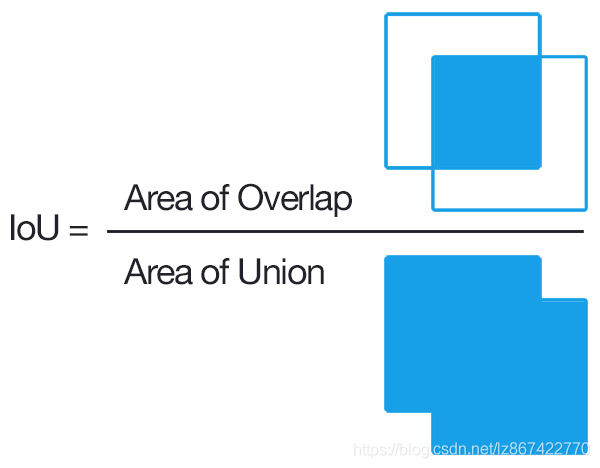
IoU(Intersection over Union) :定位精度评价公式。
相当于两个区域交叉的部分除以两个区域的并集部分得出的结果。
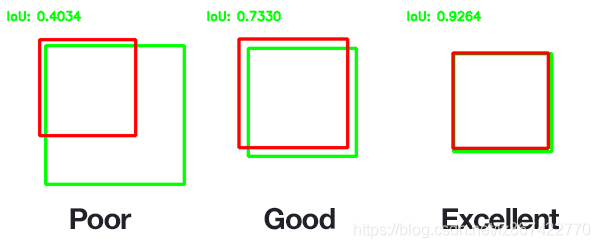
IoU各个取值时的情况展示,一般来说,这个 Score > 0.5 就可以被认为一个不错的结果了。
IOU计算:
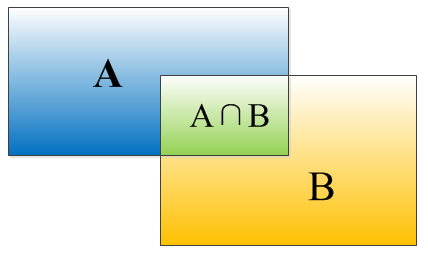
如何计算IoU(交并比)
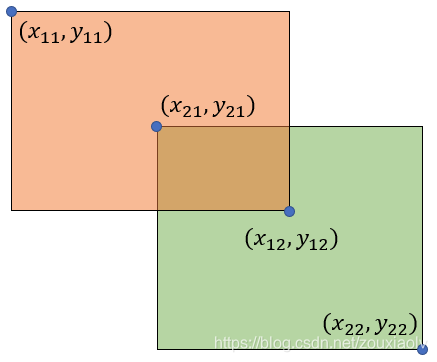
选取两个矩形框左顶角的横,纵坐标的最大值,x21,y21;选取两个矩形框右下边角的横纵坐标的最小值,x12,y12;
- 交集面积计算:
\]
- 并集面积计算:
\]
- 计算IOU公式
\]
算法流程如下:
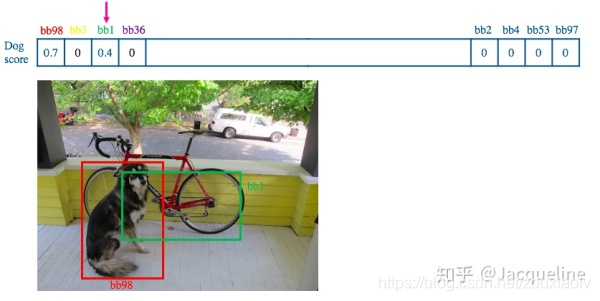
- 将所有框的得分排序,选中最高分及其对应的框
- 遍历其余的框,如果和当前最高分框的重叠面积(IOU)大于一定阈值(常用的值为0.5左右),我们就将框删除。(为什么要删除,是因为超过设定阈值,认为两个框的里面的物体属于同一个类别,比如都属于狗这个类别。我们只需要留下一个类别的可能性框图即可。)
- 从未处理的框中继续选一个得分最高的,重复上述过程。


代码如下:
#!/usr/bin/env python3

# -*- coding: utf-8 -*-

"""

NMS function(Non-Maximum Suppression,  抑制不是极大值的元素)

        psedocode:

            1. choose the highest score element  a_1  in set B, add a_1 to the keep set C

            2. compute the IOU between the chosen element(such as a_1) and others elements in set B

            3. only keep the nums  at set B whose IOU value is less than thresholds (can be set as >=0.5), delete the nums similiar

                to a_1(the higher IOU it is , the more interseciton between a_1 and it will have)

            4. choose the highest score value a_2 left at set B  and add a_2 to set C

            5. repeat the 2-4 until  there is nothing in set B, while set C is the NMS value set

"""

import numpy as np

# boxes表示人脸框的xywh4点坐标+相关置信度

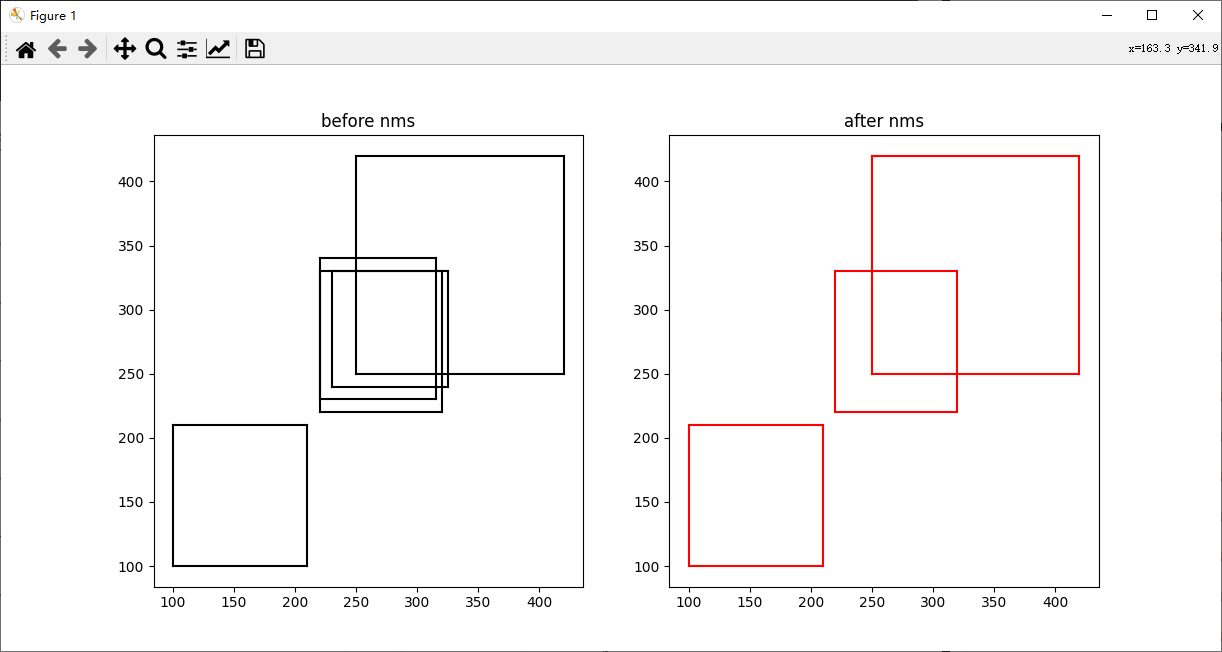
boxes = np.array([[100, 100, 210, 210, 0.72],

                  [250, 250, 420, 420, 0.8],

                  [220, 220, 320, 330, 0.92],

                  [230, 240, 325, 330, 0.81],

                  [220, 230, 315, 340, 0.9]])

def py_cpu_nms(dets, thresh):

    # dets:(m,5)  thresh:scaler

    x1 = dets[:, 0]  # [100. 250. 220. 230. 220.]

    y1 = dets[:, 1]  # [100. 250. 220. 240. 230.]

    x2 = dets[:, 2]  # [210. 420. 320. 325. 315.]

    y2 = dets[:, 3]  # [210. 420. 330. 330. 340.]

    areas = (y2 - y1 + 1) * (x2 - x1 + 1)

    scores = dets[:, 4]  # [0 1 3 4 2]

    keep = []

    # index表示按照scores从高到底的相关box的序列号

    index = scores.argsort()[::-1]  # [2 4 3 1 0]

    while index.size > 0:

        print("sorted index of boxes according to scores", index)

        # 选择得分最高的score直接加入keep列表中

        i = index[0]

        keep.append(i)

        # 计算score最高的box和其他box分别的相关交集坐标

        x11 = np.maximum(x1[i], x1[index[1:]])  # [220. 230. 250. 220.]  最高的被提走了,所以要从1开始取后 4位

        y11 = np.maximum(y1[i], y1[index[1:]])  # [230. 240. 250. 220.]

        x22 = np.minimum(x2[i], x2[index[1:]])  # [315. 320. 320. 210.]

        y22 = np.minimum(y2[i], y2[index[1:]])  # [330. 330. 330. 210.]

        print("x1 values by original order:", x1)

        print("x1 value by scores:", x1[index[:]])  #  [220. 220. 230. 250. 100.]

        print("x11 value means  replacing the less value compared" \

              " with the value by the largest score :", x11)

        # 计算交集面积

        w = np.maximum(0, x22 - x11 + 1)  # the weights of overlap

        h = np.maximum(0, y22 - y11 + 1)  # the height of overlap

        overlaps = w * h

        # 计算相关IOU值(交集面积/并集面积,表示边框重合程度,越大表示越相似,越该删除)

        # 重叠面积 /(面积1+面积2-重叠面积)

        ious = overlaps / (areas[i] + areas[index[1:]] - overlaps)

        # 只保留iou小于阈值的索引号,重复上步

        idx = np.where(ious <= thresh)[0]

        # 因为第一步index[0]已经被划走,所以需要原来的索引号需要多加一

        index = index[idx + 1]

    return keep

import matplotlib.pyplot as plt

def plot_bbox(ax, dets, c='b', title_name="title"):

    x1 = dets[:, 0]

    y1 = dets[:, 1]

    x2 = dets[:, 2]

    y2 = dets[:, 3]

    ax.plot([x1, x2], [y1, y1], c)

    ax.plot([x1, x1], [y1, y2], c)

    ax.plot([x1, x2], [y2, y2], c)

    ax.plot([x2, x2], [y1, y2], c)

    ax.set_title(title_name)

if __name__ == '__main__':

    # 1.创建画板fig

    fig = plt.figure(figsize=(12, 6))

    # 参数解释,前两个参数 1,2 表示创建了一个一行两列的框 第三个参数表示当前所在的框

    ax1 = fig.add_subplot(1, 2, 1)

    ax2 = fig.add_subplot(1, 2, 2)

    plot_bbox(ax1, boxes, 'k', title_name="before nms")  # before nms

    keep = py_cpu_nms(boxes, thresh=0.7)

    plot_bbox(ax2, boxes[keep], 'r', title_name="after nms")  # after nms

    plt.show()
参考文献:
https://blog.csdn.net/weixin_42237113/article/details/105743296
https://blog.csdn.net/lz867422770/article/details/100019587
非极大值抑制(NMS)算法详解的更多相关文章
- 非极大值抑制(NMS)
非极大值抑制顾名思义就是抑制不是极大值的元素,搜索局部的极大值.这个局部代表的是一个邻域,邻域有两个参数可变,一个是邻域的维数,二是邻域的大小.这里不讨论通用的NMS算法,而是用于在目标检测中提取分数 ...
- MATLAB的边缘检测函数中隐含的细化(非极大值抑制)算法
前段时间做了一个车牌检测识别的项目,我的任务是将MATLAB中的算法移植成C++代码.在车牌区域提取的过程中,用到了水平方向的Sobel算子检测垂直边缘,一开始我直接把MATLAB中的 bw = ed ...
- pytorch实现yolov3(4) 非极大值抑制nms
在上一篇里我们实现了forward函数.得到了prediction.此时预测出了特别多的box以及各种class probability,现在我们要从中过滤出我们最终的预测box. 理解了yolov3 ...
- 目标检测后处理之NMS(非极大值抑制算法)
1.定义: 非极大值抑制算法NMS广泛应用于目标检测算法,其目的是为了消除多余的候选框,找到最佳的物体检测位置. 2.原理: 使用深度学习模型检测出的目标都有多个框,如下图,针对每一个被检测目标,为了 ...
- 非极大值抑制(Non-Maximum Suppression,NMS)
概述 非极大值抑制(Non-Maximum Suppression,NMS),顾名思义就是抑制不是极大值的元素,可以理解为局部最大搜索.这个局部代表的是一个邻域,邻域有两个参数可变,一是邻域的维数,二 ...
- 非极大值抑制(NMS)
转自:https://www.cnblogs.com/makefile/p/nms.html 概述 非极大值抑制(Non-Maximum Suppression,NMS),顾名思义就是抑制不是极大值的 ...
- 非极大值抑制Non-Maximum Suppression(NMS)
非极大值抑制(Non-Maximum Suppression,NMS) 概述 非极大值抑制(Non-Maximum Suppression,NMS),顾名思义就是抑制不是极大值的元素,可以理解为局 ...
- IoU与非极大值抑制(NMS)的理解与实现
1. IoU(区域交并比) 计算IoU的公式如下图,可以看到IoU是一个比值,即交并比. 在分子中,我们计算预测框和ground-truth之间的重叠区域: 分母是并集区域,或者更简单地说,是预测框和 ...
- Non-Maximum Suppression,NMS非极大值抑制
Non-Maximum Suppression,NMS非极大值抑制概述非极大值抑制(Non-Maximum Suppression,NMS),顾名思义就是抑制不是极大值的元素,可以理解为局部最大搜索. ...
- 非极大值抑制算法(Python实现)
date: 2017-07-21 16:48:02 非极大值抑制算法(Non-maximum suppression, NMS) 算法原理 非极大值抑制算法的本质是搜索局部极大值,抑制非极大值元素. ...
随机推荐
- Fiddler一些用法学习记录
最近项目中用Fiddler较多,只会之前掌握的一些最简单的用法显得有点不太够.记录一下学习到的新用法. 一.需要mock.打开AutoResponder,Add Rule,填上需要mock的网址,需要 ...
- 使用LRU加速python应用
操作系统 :CentOS 7.6.1810_x64 Python 版本 : 3.9.12 一.背景描述 使用python开发过程中,会遇到需要使用缓存加速应用的情况,比如下面这些场景: 数据转换加速 ...
- Firefox、Edge下无法使用jQuery的css("margin")、css("padding”)和css("border")获取值
今天遇到了浏览器的迷惑行为,在Edge上使用jQuery的css("margin")获取值,发现获取的是空值,换了Firefox也是如此.看了jquery官方原话,发现如下一段话R ...
- IO流详解及常用方法
1.1. 什么是IO流 IO流: Input/Output Stream 流: 指的是一串流动的数据, 在数据在流中按照指定的方向进行流动. 实现数据的读取.写入的功能. 1.2. IO流的使用场景 ...
- 汽车制造工艺 2.5D 可视化组态监控 | 图扑软件
前言 随着世界经济的不断发展,汽车作为一个如今随处可见的物体,从大体上概括是由四大部分组成:发动机.底盘.车身.电气系统.看似简单的几个名词组件,其内部却是由无数的细小零件构成,一辆汽车更是由上万个微 ...
- 浅谈Array --JavaScript内置对象
Array --JavaScript内置对象 描述 可以用一个变量存储多种数据类型的Array对象,Array不是关联数组,不能使用字符串作为索引访问数组元素,需要使用非负整数的下标访问数组中的元素. ...
- 使用GithubAction自动构建部署项目
目录 1.1 项目准备 2.1 GithubAction设置 3.1 运行测试 4.1 小结 GitHub Actions 是一种持续集成和持续交付(CI/CD) 平台,可用于自动执行生成.测试和部署 ...
- 【命令设计模式详解】C/Java/JS/Go/Python/TS不同语言实现
简介 命令模式(Command Pattern)是一种数据驱动的设计模式,也是一种行为型设计模式.这种模式的请求以命令的形式包裹在对象中,并传给调用对象.调用对象再寻找合适的对象,并把该命令传给相应的 ...
- Github美化日记 - 又菜又爱玩
Github美化日记 - 又菜又爱玩 一.咱就说 无论是技术大牛, 或者是技术小菜, 都希望有一个好看的Github首页吧!(快说你想要! ![iShot_2023-04-05_18.58.32.mi ...
- 用Abp实现两步验证(Two-Factor Authentication,2FA)登录(三):免登录验证
@ 目录 原理 修改请求报文 配置JwtBearerOptions 生成Token 校验Token 修改认证EndPoint 修改前端 登录 登出 最终效果 项目地址 免登录验证是用户在首次两步验证通 ...