
opencv---(腐蚀、膨胀、边缘检测、轮廓检索、凸包、多边形拟合)
一、腐蚀(Erode)
取符合模板的点, 用区域最小值代替中心位置值(锚点)
作用: 平滑对象边缘、弱化对象之间的连接。
opencv 中相关函数:(erode)
 //      C++

 /**

 shape:  形状

                   MORPH_RECT  矩形

                   MORPH_CROSS   交叉形  十字型

                   MORPH_ELLIPSE   椭圆形

 esize : 大小

 anchor: 锚点,默认为中心

 **/

 Mat getStructuringElement(int shape, Size esize, Point anchor = Point(-, -));

 /**

 src:  input Mat

 dst:  output Mat

 element : kernel element

 完整参数:https://docs.opencv.org/4.1.0/d4/d86/group__imgproc__filter.html#gaeb1e0c1033e3f6b891a25d0511362aeb

 **/

 erode(const Mat& src, Mat&dst , const Mat& element)  // 基本参数
 # python

 #    dst    =    cv.erode(    src, kernel[, dst[, anchor[, iterations[, borderType[, borderValue]]]]]    )

 import cv2 as cv

 import numpy as np

 im = cv.imread("test.jpg")

 gray = cv.cvtColor(im,cv.COLOR_BGR2GRAY)

 ret,binary = cv.threshold(gray,0,255,cv.THRESH_BINARY_INV|cv.THRESH_OTSU)

 # 获取 kerenl element

 kernel = cv.getStructuringElement(cv.MORPH_RECT,(5,5))

 # 腐蚀

 dst = cv.erode(binary,kernel)
二、 膨胀(Dilate)
实现: 使用kernel 划过图像,将区域的最大值赋给锚点位置。
作用: 致使图像的亮区扩展,能起到平滑边缘的作用。
// C++

/**

src:  input Mat

dst:  output Mat

kernel : kernel element

完整参数:https://docs.opencv.org/master/d4/d86/group__imgproc__filter.html#ga4ff0f3318642c4f469d0e11f242f3b6c

 **/
#include<opencv2\imgproc\imgproc.hpp>

void  dilate(InputArray src, OutputArray dst , InputArray kernel)  // 基本参数
三、边缘检测
边缘检测一般步骤:
平滑去噪
对比度增强
计算梯度
过滤判断边缘
1、Canny 边缘检测
 // C++

 #include<opencv2\imgproc\imgproc.hpp>

 /**

 image  : 输入图像

 edges  :  输出图像

 threshold1: 阈值1,高于该值 被认为时边缘

 threshold2: 阈值2, 低于该值可认为不是边缘

                                 若在两值之间,该像素仅连接一个高阈值的像素时被保留。

 apertureSize : kernel 大小,默认3  sobel kernel ,;取值 1 3 5 7 (奇数,<31)

 L2gradient : L2 norm 求梯度

 详细参数: https://docs.opencv.org/3.4/dd/d1a/group__imgproc__feature.html#ga04723e007ed888ddf11d9ba04e2232de

 **/

 void  Canny (InputArray  image,  OutputArray   edges,  double threshold1,  double threshold2,  int apertureSize = ,  bool  L2gradient = false  )
 import numpy as np

 import cv2 as cv

 # edges    =    cv.Canny(    image, threshold1, threshold2[, edges[, apertureSize[, L2gradient]]]    )

 img = cv2.imread('3.jpg',0)

 edges = cv2.Canny(img,100,200)
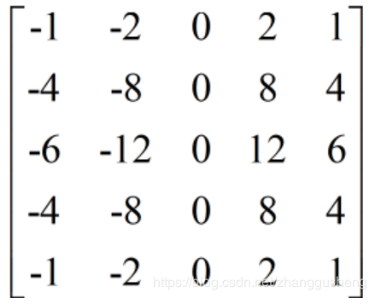
2、 sobel
sobel kernel:
X 方向3X3: Y方向3x3:
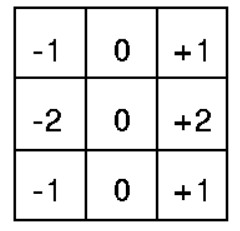
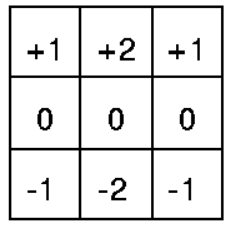
X 方向5x5:
在opencv sobel 函数中当ksize =-1 时:kernel 为:SCHARR
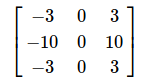
opencv 中函数:
 // C++

 #include <opencv2/imgproc.hpp>

 /** https://docs.opencv.org/master/d4/d86/group__imgproc__filter.html#gacea54f142e81b6758cb6f375ce782c8d

     src:   输入图像

     dst:   输出图像

     ddepth: output image depth

                           src.depth() = CV_8U     ---------------    ddepth =-1/CV_16S/CV_32F/CV_64F

                           src.depth() = CV_16U/CV_16S -----    ddepth =-1/CV_32F/CV_64F

                           src.depth() = CV_64F    ---------------    ddepth = -1/CV_64F

      dx  / dy  :  差分阶数 0  or 1

      ksize:   取奇数  -1 : SCHARR (3x3)   1: 1x3  or 3x1

 **/

 void cv::Sobel( InputArray src, OutputArray  dst, int ddepth, int dx, int dy,int ksize=, double scale=, double delta=, int borderType = BORDER_DEFAULT )
 import cv2 as cv

 import numpy as np

 # dst = cv.Sobel(  src, ddepth, dx, dy[, dst[, ksize[, scale[, delta[, borderType]]]]]  )

 img = cv.imread('flower.jpg',0)

 #默认ksize=3

 sobelx = cv.Sobel(img,cv2.CV_64F,1,0,ksize=3)
四、二值图像的轮廓分析
opencv 中可以使用 findContours()工具,分析二值图像的拓扑结构
void findContours//提取轮廓,用于提取图像的轮廓
(
InputOutputArray image,//输入图像,必须是8位单通道图像,并且应该转化成二值的
OutputArrayOfArrays contours,//检测到的轮廓,每个轮廓被表示成一个point向量
OutputArray hierarchy,//可选的输出向量,包含轮廓的拓扑信息。其中元素的个数和检测到的轮廓的数量相等
int mode, //说明需要的轮廓类型和希望的返回值方式
int method,//轮廓近似方法
Point offset = Point()
)
参数说明:
hierarchy: 每一个轮廓,都包含4个整型数据,分别表示:后一个轮廓的序号、前一个轮廓的序号、子轮廓的序号、父轮廓的序号。
mode: 轮廓检索模式

method :
1)、CV_CHAIN_APPROX_NONE 边界上所有连续点
2)、CV_CHAIN_APPROX_SIMPLE 拐点
3)and 4) 、 CV_CHAIN_APPROX_TC89_L1 、 CV_CHAIN_APPROX_TC89_KCOS 使用teh-Chinl chain 近似法
# python

import cv2 as cv

import numpy as np

#     contours, hierarchy    =    cv.findContours(    image, mode, method[, contours[, hierarchy[, offset]]]    )

img = cv.imread('12.jpeg')

gray = cv.cvtColor ( img , cv2.COLOR_BGR2GRAY )

ret , binary = cv.threshold ( gray , 220 , 255 , cv2.THRESH_BINARY )

# 检测轮廓

contours , hierarchy = cv.findContours ( binary , cv.RETR_EXTERNAL, cv.CHAIN_APPROX_SIMPLE )

# 画出轮廓

cv.drawContours(img,contours,-1,(0,0,255),3)

'''

void cv::drawContours   (   InputOutputArray    image,

                            InputArrayOfArrays  contours,

                            int     contourIdx,

                            const Scalar &  color,

                            int     thickness = 1,

                            int     lineType = LINE_8,

                            InputArray  hierarchy = noArray(),

                            int     maxLevel = INT_MAX,

                            Point   offset = Point()

                        )

#image:输入输出图像,Mat类型即可

#contours:使用findContours检测到的轮廓数据,每个轮廓以点向量的形式存储,point类型的vector

#contourIdx:绘制轮廓的只是变量,如果为负值则绘制所有输入轮廓

#color:轮廓颜色

#thickness:绘制轮廓所用线条粗细度,如果值为负值,则在轮廓内部绘制

#lineTpye:线条类型,有默认值LINE_8

'''
五、 凸包 和 多边形拟合
凸包:
opencv 中使用 convexHull() 函数来查找对象的凸包。
void cv::convexHull ( InputArray points,
OutputArray hull,
bool clockwise = false,
bool returnPoints = true
)
参数: points: input 2D point set, stored in std::vector or Mat.
hull : 输出参数,用于输出函数调用后找到的凸包
clockwise : 操作方向,true顺时针,fasle逆时针
详细参考: https://docs.opencv.org/master/d3/dc0/group__imgproc__shape.html#ga014b28e56cb8854c0de4a211cb2be656
多边形拟合:
opencv 中使用 approxPolyDP() 函数对图像的轮廓点进行多边形拟合。
void approxPolyDP(InputArray curve, OutputArray approxCurve, double epsilon, bool closed)
参数:
curve : Input vector of a 2D point stored in std::vector or Mat
approxCurve : 表示输出的多边形点集
epsilon: 精度,两个轮廓点之间的最大距离数
closed: 表示输出的多边形是否封闭
#include<opencv2\opencv.hpp>

#include<opencv2\imgproc\imgproc.hpp>

#include<iostream>

using namespace std;

using namespace cv;

int  main()

{

    //  三通道二值图像

    Mat img = imread("E:\\pcblabels\\labels2019-11-01-094405.jpg");

    cout << "read image end..." << endl;

    // 膨胀

    Mat kernel = getStructuringElement(MORPH_RECT, Size(6, 6));

    Mat dilateImg;

    dilate(img, dilateImg, kernel);

    cout << "dilate end....." << endl;

    // 腐蚀

    Mat erodeImg;

    erode(dilateImg, erodeImg, kernel);

    cout << "erode end....." << endl;

    // canny

    Mat cannyImg;

    Canny(dilateImg, cannyImg, 5, 2, 5); // ksize: 奇数

    cout << "Canny end....." << endl;

    // find contours

    vector<vector<Point>> contours;

    vector<Vec4i> hierarchy;

    // 只检测最外层轮廓,并且保存轮廓上所有点

    findContours(cannyImg, contours, hierarchy, CV_RETR_EXTERNAL, CV_CHAIN_APPROX_NONE, Point());

    drawContours(contours, hierarchy, img.size());

    // 找一个点数最多的轮廓

   int index = 0;

    for (int i = 0; i< contours.size(); i++)

    {

        if (contours[i].size() > contours[index].size())

        {

        index = i;

    }

    }

    cout << "findContours end....." << endl;

     //凸包

    Mat hullImg = img.clone();

    vector<Point> hull;

    convexHull(Mat(contours[index]), hull, true);

    drawContours(hullImg, vector<vector<Point>>{hull}, 0, Scalar(0,0,255), 1, 8, vector<Vec4i>(), 0, Point());

    cout << "draw hull end....." << endl;

    // 多边形拟合

    Mat approxImg = img.clone();

    Mat approxImgRes = Mat::zeros(img.size(), CV_8UC1);

    vector<Point> approxPloy;

    approxPolyDP(contours[index], approxPloy, 1, true);

    drawContours(approxImg, contours, index, Scalar(255, 0, 0), 1, 8, hierarchy);

    drawContours(approxImgRes, vector<vector<Point>>{approxPloy}, 0, Scalar(255), 2, 8, vector<Vec4i>(), 0, Point());

    cout << "draw approxPolyDP end....." << endl;

    return 0;

}
opencv---(腐蚀、膨胀、边缘检测、轮廓检索、凸包、多边形拟合)的更多相关文章
- OpenCV 腐蚀膨胀操作
利用腐蚀膨胀操作实现对椭圆周围线条的消除,椭圆的大小不变 代码如下: #include "cv.h" #include "highgui.h" int main ...
- OpenCV探索之路(十一):轮廓查找和多边形包围轮廓
Canny一类的边缘检测算法可以根据像素之间的差异,检测出轮廓边界的像素,但它没有将轮廓作为一个整体.所以要将轮廓提起出来,就必须将这些边缘像素组装成轮廓. OpenCV中有一个很强大的函数,它可以从 ...
- OpenCV计算机视觉学习(8)——图像轮廓处理(轮廓绘制,轮廓检索,轮廓填充,轮廓近似)
如果需要处理的原图及代码,请移步小编的GitHub地址 传送门:请点击我 如果点击有误:https://github.com/LeBron-Jian/ComputerVisionPractice 1, ...
- opencv中的图像形态学——腐蚀膨胀
腐蚀膨胀是图像形态学比较常见的处理,腐蚀一般可以用来消除噪点,分割出独立的图像元素等. 一般腐蚀操作对二值图进行处理,腐蚀操作如下图,中心位置的像素点是否与周围领域的像素点颜色一样(即是否是白色点,即 ...
- Opencv笔记(十八)——轮廓的更多函数及其层次结构
凸缺陷 前面我们已经学习了轮廓的凸包,对象上的任何凹陷都被成为凸缺陷.OpenCV 中有一个函数 cv.convexityDefect() 可以帮助我们找到凸缺陷.函数调用如下: hull = cv2 ...
- OpenCV入门之寻找图像的凸包(convex hull)
介绍 凸包(Convex Hull)是一个计算几何(图形学)中的概念,它的严格的数学定义为:在一个向量空间V中,对于给定集合X,所有包含X的凸集的交集S被称为X的凸包. 在图像处理过程中,我们 ...
- OpenCV函数:提取轮廓相关函数使用方法
opencv中提供findContours()函数来寻找图像中物体的轮廓,并结合drawContours()函数将找到的轮廓绘制出.首先看一下findContours(),opencv中提供了两种定义 ...
- opencv使用convexityDefects计算轮廓凸缺陷
引自:http://www.xuebuyuan.com/1684976.html http://blog.csdn.net/lichengyu/article/details/38392473 htt ...
- 基于FPGA的腐蚀膨胀算法实现
本篇文章我要写的是基于的腐蚀膨胀算法实现,腐蚀膨胀是形态学图像处理的基础,,腐蚀在二值图像的基础上做"收缩"或"细化"操作,膨胀在二值图像的基础上做" ...
随机推荐
- contiue和break的用法
contiue和break的作用分别是什么: 1.continue的意思是终止本次循环,直接进入下一次循环. 注意: continue不能加在循环体的最后一步执行的代码,因为代码加上去毫无意义 2.b ...
- 更改CSDN博客皮肤的一种简易方法
CSDN改版后,皮肤设置变得不能够更改了,不过下面这种方法依然可以做到: 首先来到博客设置的主页面:. 接下来按ctrl + shift + i进入 如下页面,然后点击图中红色标记圈起来的选择元素按钮 ...
- GHOST CMS -上下文概述 Context Overview
Context Overview上下文概述 Each page in a Ghost theme belongs to a context, which determines which templa ...
- Docker图形化工具Portainer详解
一.介绍 说明: Portainer是易于使用的软件,可为软件开发人员和IT操作人员提供直观的界面. Portainer为你提供Docker环境的详细概述,并允许你管理容器,镜像,网络和数据卷 ...
- 基于jquery的提示框JavaScript 插件,类Bootstrap
目录 基于jquery的提示框JavaScript 插件,类Bootstrap 基于jquery的提示框JavaScript 插件,类Bootstrap 源码 github地址: https://gi ...
- python--推倒式(列表、字典、集合)
python的各种推导式(列表推导式.字典推导式.集合推导式) 推导式comprehensions(又称解析式),是Python的一种独有特性.推导式是可以从一个数据序列构建另一个新的数据序列的结构体 ...
- Java开发中解决Js的跨域问题
主流方法有JSONP和CORS两种,这里记一下后者的方式,理论基础就是在请求的时候在http请求头中添加如下属性: //指定允许其他域名访问 Access-Control-Allow-Origin:h ...
- Chilkat9.5.0.75(x86+x64)ActiveX+注册机
链接:https://pan.baidu.com/s/1GiUnlcRX1pLDiF6yVnBnVQ 密码:ivfv
- 项目中遇到的问题:IDEA maven项目报错:程序包com.sun.image.codec.jpeg不存在
错误截图: 解决方法:在pom.xml文件中间加上以下代码: 代码: <plugin> <groupId>org.apache.maven.plugins</groupI ...
- 【Kafka】《Kafka权威指南》——提交和偏移量
KafkaConsumer(消费者)每次调用 poll()方法,它总是返回由生产者写入 Kafka但还没有被消费者读取过的记录, 我们因 此可以追踪到哪些记录是被群组里的哪个消费者读取的.之前已经讨论 ...