
4.1 ROS元功能包
4.1 ROS元功能包
场景:完成ROS中一个系统性的功能,可能涉及到多个功能包,比如实现了机器人导航模块,该模块下有地图、定位、路径规划...等不同的子级功能包。那么调用者安装该模块时,需要逐一的安装每一个功能包吗?
显而易见的,逐一安装功能包的效率低下,在ROS中,提供了一种方式可以将不同的功能包打包成一个功能包,当安装某个功能模块时,直接调用打包后的功能包即可,该包又称之为元功能包(metapackage)。
概念
MetaPackage是Linux的一个文件管理系统的概念。是ROS中的一个虚包,里面没有实质性的内容,但是它依赖了其他的软件包,通过这种方法可以把其他包组合起来,我们可以认为它是一本书的目录索引,告诉我们这个包集合中有哪些子包,并且该去哪里下载。
例如:
- sudo apt install ros-noetic-desktop-full 命令安装ros时就使用了元功能包,该元功能包依赖于ROS中的其他一些功能包,安装该包时会一并安装依赖。
还有一些常见的MetaPackage:navigation moveit! turtlebot3 ....
作用
方便用户的安装,我们只需要这一个包就可以把其他相关的软件包组织到一起安装了。
实现
首先:新建一个功能包
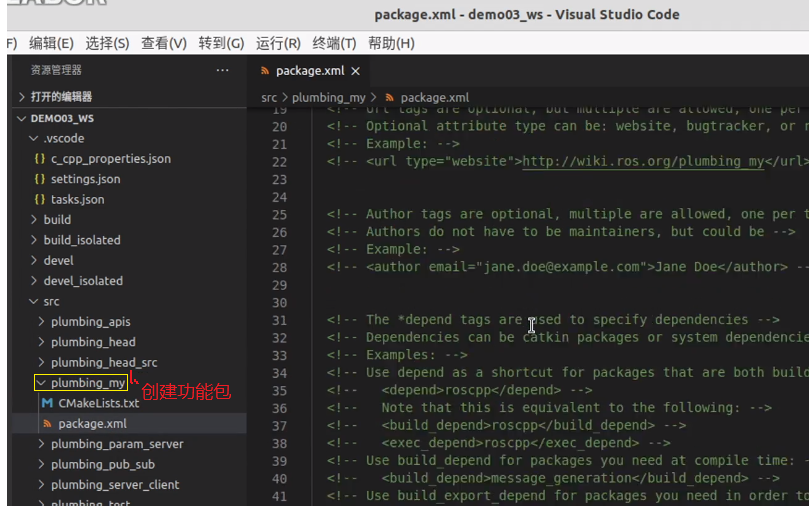
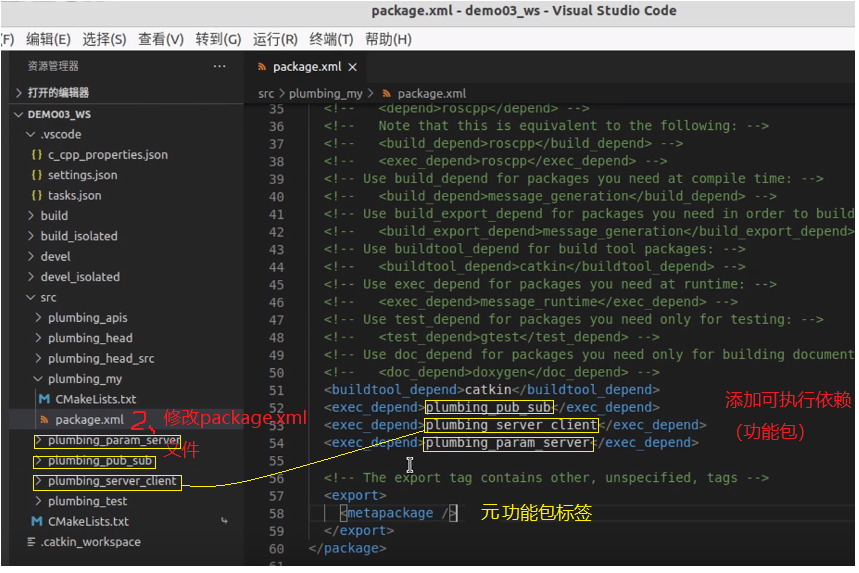
然后:修改package.xml ,内容如下:
 <exec_depend>被集成的功能包</exec_depend>

 .....

 <export>

   <metapackage />

 </export>
最后:修改 CMakeLists.txt,内容如下:
cmake_minimum_required(VERSION 3.0.2)

project(demo)

find_package(catkin REQUIRED)

catkin_metapackage()
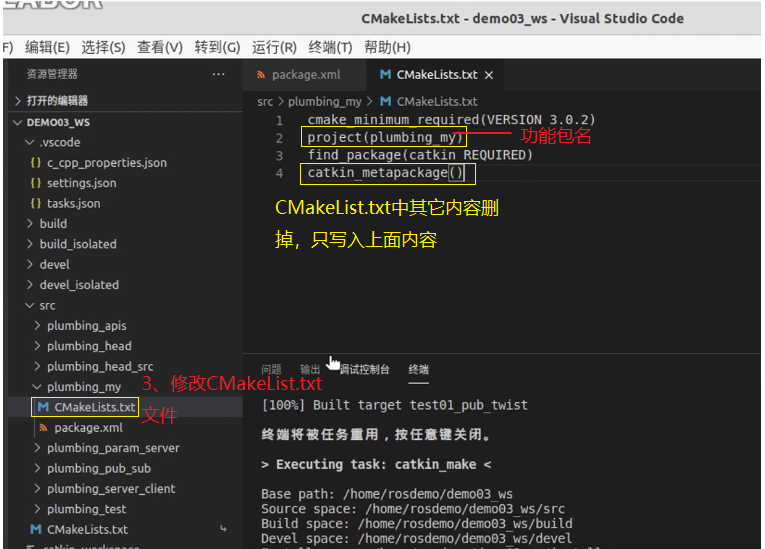
PS:CMakeLists.txt 中不可以有换行。
另请参考:
4.1 ROS元功能包的更多相关文章
- 在github上最热门好评高的ROS相关功能包
在github上最热门最受欢迎的ROS相关功能包 下面依次列出,排名不分先后: 1 Simulation Tools In ROS https://github.com/ros-simulation ...
- ROS新功能包PlotJuggler绘图
http://www.ros.org/news/2017/01/new-package-plotjuggler.html PlotJuggler,一个基于Qt的应用程序,允许用户加载,搜索和绘图数据. ...
- ROS(indigo)机器人操作系统学习资料和常用功能包汇总整理(ubuntu14.04LTS)
ROS(indigo)机器人操作系统学习资料和常用功能包汇总整理(ubuntu14.04LTS) 1. 网站资源: ROSwiki官网:http://wiki.ros.org/cn GitHub ...
- 创建ROS功能包(四)
为了方便直接用ROS的create-pkg命令行工具 roscreate-pkg chapter2_tutorials std_msgs rospy roscpp std_msgs 包含了常见的消息类 ...
- (转)-编写第一个ROS(创建工作空间workspace和功能包package)
原文网址:http://www.cnblogs.com/liuamin/p/5704281.html 刚接触ROS,学着写了第一个程序,怕以后忘记,就将其步骤记录下来.. 首先你必须保证你电脑已安装配 ...
- 编写第一个ROS(创建工作空间workspace和功能包package)
刚接触ROS,学着写了第一个程序,怕以后忘记,就将其步骤记录下来.. 首先你必须保证你电脑已安装配置好ROS. 1.创建工作空间(workspace) 我们所创建功能包package,应该全部放到一个 ...
- 在ros功能包CMakeLists.txt中获取所在功能包的路径 便于添加第三方库的相对路径
在 ros 功能包中要使用第三方的动态库,将其放在系统默认库路径和使用绝对路径均不可取,这样的话可移植性较差,将该功能包移到其它电脑时要重新配置依赖库的路径,太麻烦了. 于是找到下面这个方法,解决了R ...
- ROS功能包- rrt_exploration
一种基于RRT实现的多机器人地图探测算法的ROS软件包. 它还具有使用图像处理提取边界点.基于图像的边界检测等功能. 适用版本:indigo.jade.kinetic.lunar. 注意事项:官网文档 ...
- ROS-3 : Catkin工作空间和ROS功能包
一.创建一个Catkin工作空间 步骤一:构建catkin工作空间 安装完成ROS版本后,设置好环境变量:$ source /opt/ros/kinetic/setup.bash.然后即可创建一个ca ...
随机推荐
- 小白学python第2问: 为什么只有int,没有long?
为什么只有int,没有long? 在python官网开发者指引里面能找到 PEP 237 -- Unifying Long Integers and Integers,这里说明了为什么要统一 int ...
- Educational Codeforces Round 110 A-D 题解
A. Fair Playoff 题目大意:有4个人进行比赛,第一个和第二个比,第三个和第四个比,之后各自的胜者再比,最开始每个人持有一个数字,每场比赛持有数字较大的选手会胜出,问最开始持有数字最大 ...
- zabbix服务端的部署及zabbix简单介绍
Zabbix企业级监控方案--服务端部署 Zabbix 是一个基于 WEB 界面的提供分布式系统监视以及网络监视功能的企业级的开源解决方案. zabbix 能监视各种网络参数,保证服务器系统的安全运营 ...
- laravel 公共类json库封装
封装常用的接口响应: 创建 response.php 在app下创建如下文件下(目录及文件名可以自己设置) app/common/response.php,在内部补充如下代码: <?php /* ...
- layui 表单的使用
<!DOCTYPE html> <html> <head> <meta charset="utf-8"> <title> ...
- laravel7 搜索分页
html: <form action="{{url('http://www.yanbing.com/fang/index')}}" method="get" ...
- ASP.NET Core 6框架揭秘实例演示[23]:ASP.NET Core应用承载方式的变迁
ASP.NET Core应用本质上就是一个由中间件构成的管道,承载系统将应用承载于一个托管进程中运行起来,其核心任务就是将这个管道构建起来.从设计模式的角度来讲,"管道"是构建者( ...
- AOP源码解析之二-创建AOP代理前传,获取AOP信息
AOP源码解析之二-创建AOP代理前传,获取AOP信息. 上篇文章对AOP的基本概念说清楚了,那么接下来的AOP还剩下两个大的步骤获取定义的AOP信息,生成代理对象扔到beanFactory中. 本篇 ...
- 如何在 Java 中实现二叉搜索树
二叉搜索树 二叉搜索树结合了无序链表插入便捷和有序数组二分查找快速的特点,较为高效地实现了有序符号表.下图显示了二叉搜索树的结构特点(图片来自<算法第四版>): 可以看到每个父节点下都可以 ...
- 浅析 c++ bitset 的用法
浅析 c++ bitset 的用法 总述 C++的 \(bitset\) 位于 <bitset> 头文件中,这是一种类似于数组的数据结构,每个位置存储 \(0\ or\ 1\) ,并且每个 ...