
无人驾驶车辆路径跟踪的增量式PID控制
路径跟踪是无人车研究方向的一项关键技术。路径跟踪控制算法是指能够使无人车按照预设路径,安全稳定行驶的控制方法。
建立无人车路径跟踪模型
预设无人车在A、B两点间,当前位置为D点,航向为hF
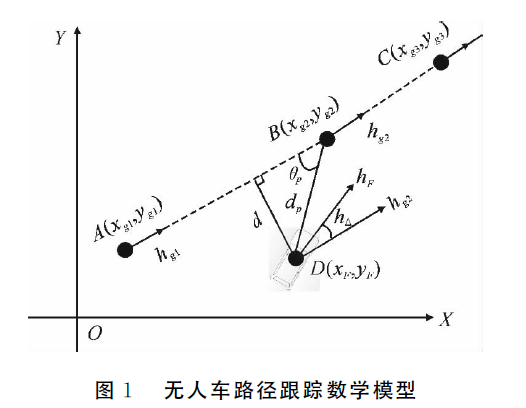
可以得到BD的距离dp ;D到AB的垂线段距离d;夹角θp的值;航向角差h△=hf-hg2;
允许的误差范围为0.2m,在误差范围内和误差范围外的控制策略是不同的
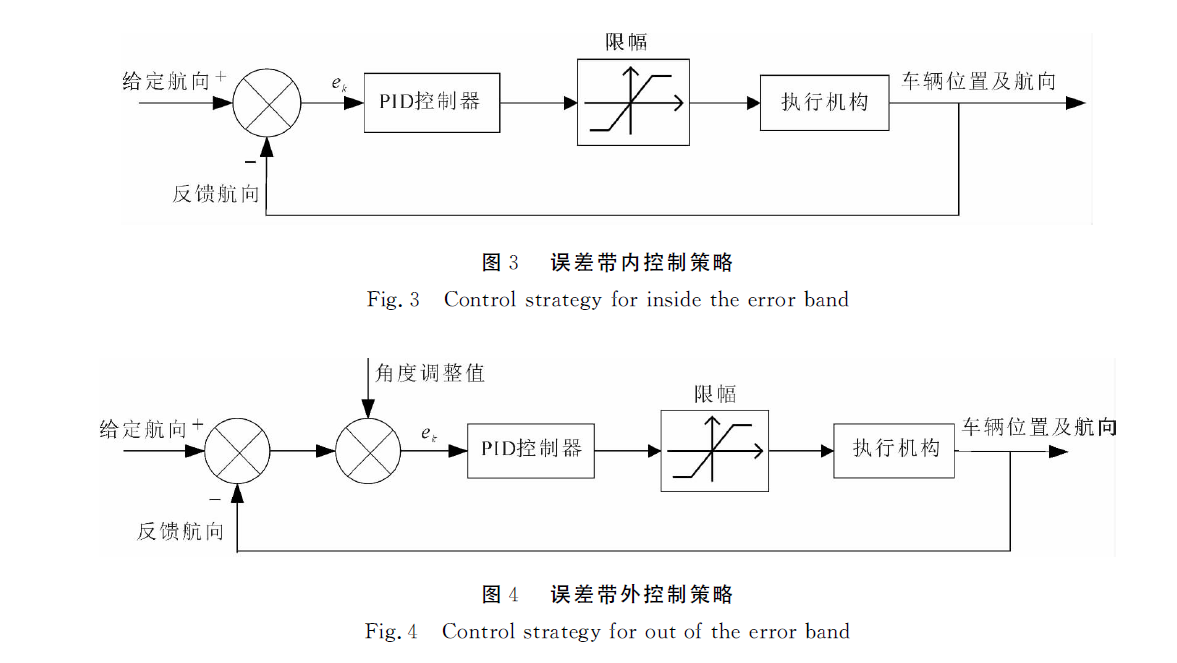
ek为航向给定量rk和反馈量ck的差值,控制器PID的输入量,δ为角度调整值
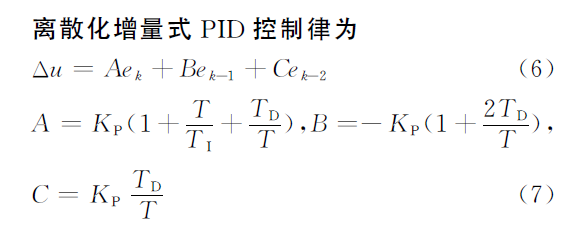
△u为控制器输出,Kp为比例系数,TI、TD分别为积分和微分时间,KI=1/TI;KD=TD;KI、KD分别为积分系数和微分系数
在PID算法中引入积分环节的主要目的是为了减小系统静差,提高系统的控制精度。
微分系数的引入主要是为了改善闭环系统的稳定性和动态响应速度,这是由于微分系统主要影响系统误差变化速率。
由于PID控制器输出是方向盘转角,车辆方向不会瞬时改变太大,因此对其采取限幅措施,得到限幅输出。即方向盘转角每次最多变化的角度。
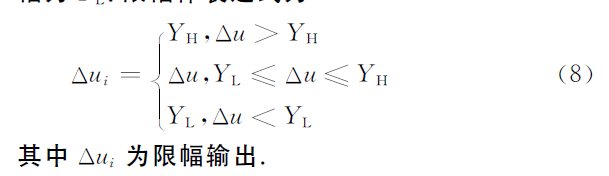
控制算法的步骤:
1、计算ek的值:若车在误差带内,ek=rk-ck;若车在误差带外,ek=rk-ck-δ
2、确定积分系数:若ek的值大于ξ时,KI=0;若ek的值小于ξ时,KI等于设定值
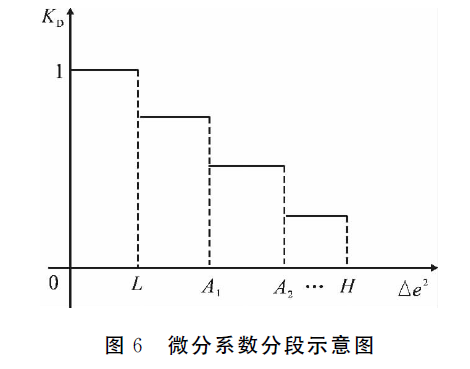
3、确定微分系数:定义误差变动量的平方值为Δe2=(ek -ek-1)2;KD的值由微分系数分段图得到
4、计算控制器输出△u,确定限幅输出
无人驾驶车辆路径跟踪的增量式PID控制的更多相关文章
- 增量式PID的matlab实现
首先,增量式PID的实现公式: 式中 Δe(k)=e(k)-e(k-1) 进一步可以改写成 式中 . . 为了便于理解,也可写成: 式中e(k)为第k次采样时的设定值与实际值的差,e(k-1 ...
- 位置式PID与增量式PID算法
位置式PID与增量式PID算法 PID控制是一个二阶线性控制器 定义:通过调整比例.积分和微分三项参数,使得大多数的工业控制系统获得良好的闭环控制性能. 优点 ...
- C 语言实现增量式PID
一直以来,pid都是控制领域的经典算法,之前尝试理解了很久,但还是一知半解,总是不得要领,昨天模仿着别人的代码写了一个增量式pid的代码. 我的理解就是pid其实就是对你设置的预定参数进行跟踪.在控制 ...
- 增量式PID计算公式4个疑问与理解
一开始见到PID计算公式时总是疑问为什么是那样子?为了理解那几道公式,当时将其未简化前的公式“活生生”地算了一遍,现在想来,这样的演算过程固然有助于理解,但假如一开始就带着对疑问的答案已有一定看法后再 ...
- 增量式PID简单翻板角度控制
1.研究背景 随着电子技术.信息技术和自动控制理论技术的完善与发展,近来微型处理器在控制方面的应用也越来越多.随之逐渐渗透到我们生活的各个领域.如导弹导航装置,飞机上仪表的控制,网络通讯与数据传输,工 ...
- 增量式PID的stm32实现(转)
源:增量式PID的stm32实现,整定过程 首先说说增量式PID的公式,这个关系到MCU算法公式的书写,实际上两个公式的写法是同一个公式变换来得,不同的是系数的差异. 资料上比较多的是: 还有一种是: ...
- 位置式PID与增量式PID
//位置式PID float Kp; float Ki; float Kd; float eSum,e0,e1; float pid_control(float now,float target) { ...
- 【转】位置式、增量式PID算法C语言实现
位置式.增量式PID算法C语言实现 芯片:STM32F107VC 编译器:KEIL4 作者:SY 日期:2017-9-21 15:29:19 概述 PID 算法是一种工控领域常见的控制算法,用于闭环反 ...
- 增量式pid和位置式PID参数整定过程对比
//增量式PID float IncPIDCalc(PID_Typedef* PIDx,float SetValue,float MeaValue)//err»ý·Ö·ÖÀë³£Êý { PIDx-& ...
随机推荐
- Minor GC、Major GC、Full GC、分配担保
转载:http://www.importnew.com/15820.html 空间分配担保 区别 在 Plumbr 从事 GC 暂停检测相关功能的工作时,我被迫用自己的方式,通过大量文章.书籍和演讲来 ...
- 英特尔的Gen11集成显卡性能再次发力
这是英特尔首个达到 1 TeraFLOP 算力的图形模块,与第九代酷睿移动版的性能相比,15W Ice Lake-U 在游戏测试场景中,平均帧速率的性能提升了 40%. 与同等的 AMD 产品相比,英 ...
- 微软宣布全新命令行+脚本工具:PowerShell 7
DOS 逐渐退出历史舞台后,Windows 一直内置着 CMD 命令行工具,并在 Windows 7 时代升级为更强悍的 PowerShell,不仅可以执行命令行,更可以执行各种高级脚本,还能跨平台. ...
- 6U VPX 高性能计算存储板卡
基于6U VPX的 XC7VX690T+C6678的双FMC接口雷达通信处理板 一.板卡概述 高性能VPX信号处理板基于标准6U VPX架构,提供两个标准FMC插槽,适用于电子对抗或雷达信号等领域 ...
- mariadb数据库简介
mariadb(默认端口3306) 什么是数据库? 白话:用来存放数据的仓库,这个仓库只不过是按照一定的数据结构来组织. 数据库模型分为三种: 层次式数据库 网络式数据库 关系型数据库和非关系数据库 ...
- HMM 传统后向算法
HMM 传统后向算法,已实现,仅供参考. package jxutcm.edu.cn.hmm.model; import jxutcm.edu.cn.hmm.bean.HMMHelper; impor ...
- centos7使用cron任务的相关命令(与centos6有区别)
一.cron任务的自启动相关命令 1.检测cron定时服务是否自启用 systemctl is-enabled crond.service 结果展示如下: enable表示已启用自启动 disable ...
- angularjs 代码结构两种写法
1.当路由中不写controller的时候,controller写在对应的html表单中 2.若要写在路由中,如下 3.转到相应的路由(页面) 1.采用location服务 2.采用 transiti ...
- 移动端 使用 vConsole调试
前言 用vue 写移动端代码,有个报名页面 就在iOS 9下出现问题,vue的循环渲染都正常,一开始的数据也能取到.证明不是vue的兼容性问题 但是在用户点击按钮发现不能点击进入跳转 工具 推荐使用 ...
- Java内存区域笔记(一)
程序计数器: 程序计数器是一块较小的内存空间,它可以看作当前线程所执行的字节码的行号指示器. 字节码解释器工作时就是通过改变这个计数器的值来选取下一条需要执行的字节码指令. 由于Java虚拟机的多线程 ...