
基于Gazebo搭建移动机器人,并结合SLAM系统完成定位和建图仿真
gazebo小车模型创建及仿真详见之前博客
参考链接
成果图
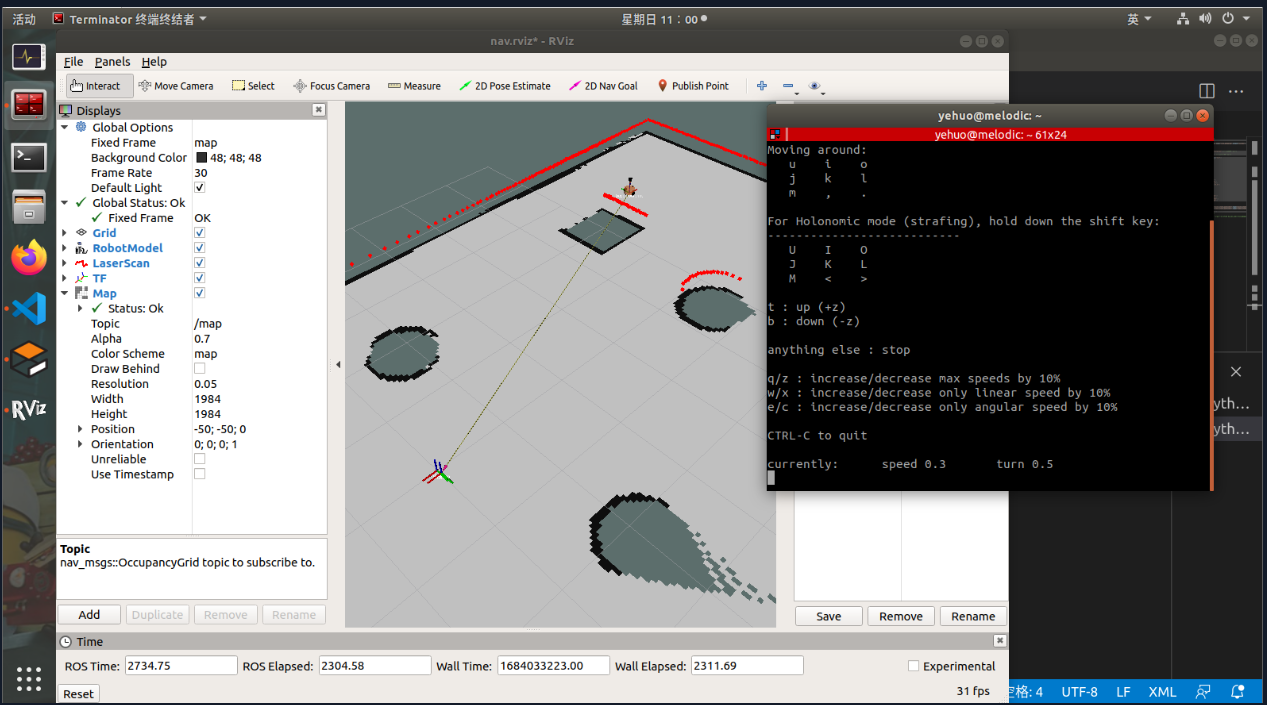
step1: 准备工作
安装必要工具包+创建工作包
- 安装 gmapping 包(用于构建地图):
sudo apt install ros-melodic-gmapping- 安装地图服务包(用于保存与读取地图):
sudo apt install ros-melodic-map-server- 安装 navigation 包(用于定位以及路径规划):
sudo apt install ros-melodic-navigation
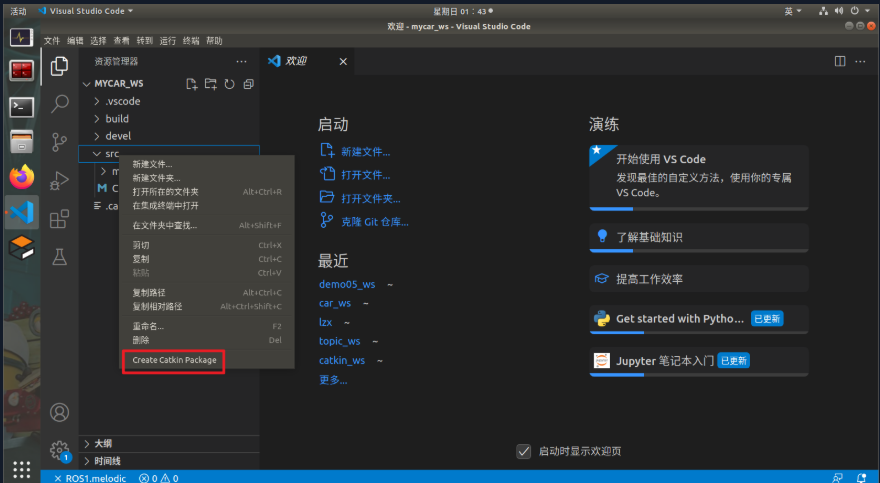
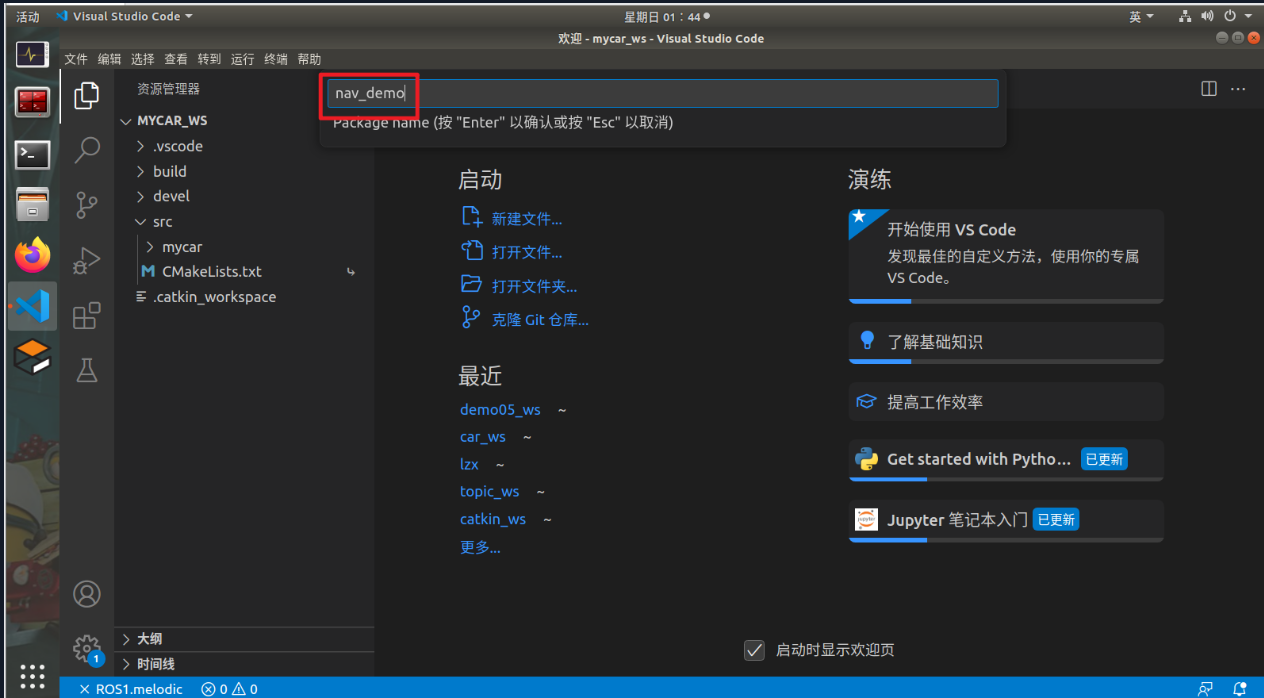
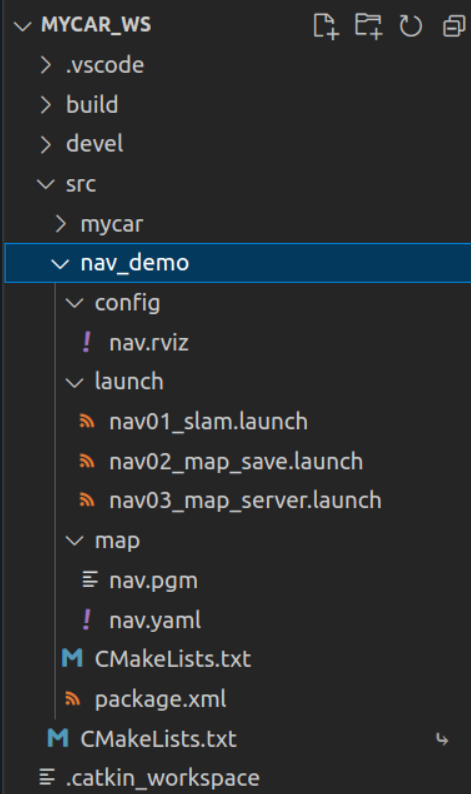
创建文件夹及文件
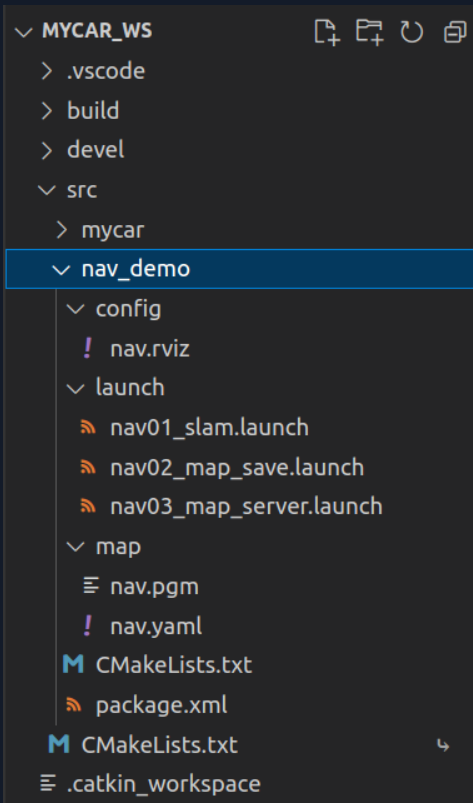
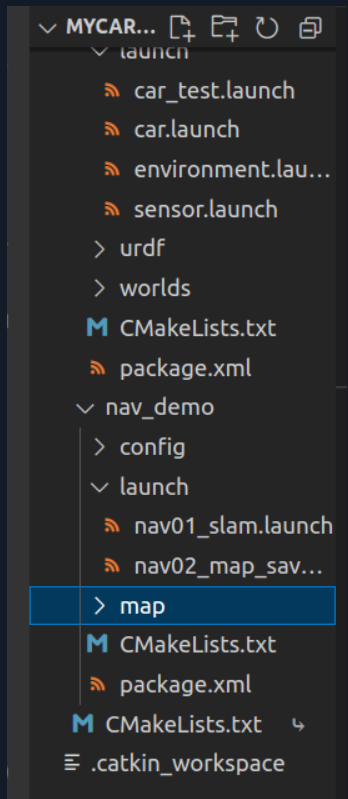
按下图结构在 nav_demo 下依次创建
文件夹: config(也可按照步骤之后创建)、map(也可按照步骤之后创建)、launch
文件:nav01_slam.launch、nav02_map_save.launch、nav03_map_server.launch
/home/yehuo/mycar_ws/src/nav_demo/launch/nav01_slam.launch
<launch>

    <!-- 仿真环境下,将该参数设置为true  -->

    <param name="use_sim_time" value="true"/>

    <!-- gmapping  -->

    <node pkg="gmapping" type="slam_gmapping" name="slam_gmapping" output="screen">

      <!-- 设置雷达话题  -->

      <remap from="scan" to="scan"/>

      <!-- 关键参数:坐标系 -->

      <param name="base_frame" value="base_footprint"/><!--底盘坐标系-->

      <param name="map_frame" value="map"/>

      <param name="odom_frame" value="odom"/> <!--里程计坐标系-->

      <param name="map_update_interval" value="5.0"/>

      <param name="maxUrange" value="16.0"/>

      <param name="sigma" value="0.05"/>

      <param name="kernelSize" value="1"/>

      <param name="lstep" value="0.05"/>

      <param name="astep" value="0.05"/>

      <param name="iterations" value="5"/>

      <param name="lsigma" value="0.075"/>

      <param name="ogain" value="3.0"/>

      <param name="lskip" value="0"/>

      <param name="srr" value="0.1"/>

      <param name="srt" value="0.2"/>

      <param name="str" value="0.1"/>

      <param name="stt" value="0.2"/>

      <param name="linearUpdate" value="1.0"/>

      <param name="angularUpdate" value="0.5"/>

      <param name="temporalUpdate" value="3.0"/>

      <param name="resampleThreshold" value="0.5"/>

      <param name="particles" value="30"/>

      <param name="xmin" value="-50.0"/>

      <param name="ymin" value="-50.0"/>

      <param name="xmax" value="50.0"/>

      <param name="ymax" value="50.0"/>

      <param name="delta" value="0.05"/>

      <param name="llsamplerange" value="0.01"/>

      <param name="llsamplestep" value="0.01"/>

      <param name="lasamplerange" value="0.005"/>

      <param name="lasamplestep" value="0.005"/>

    </node>

    <node pkg="joint_state_publisher" name="joint_state_publisher" type="joint_state_publisher" />

    <node pkg="robot_state_publisher" name="robot_state_publisher" type="robot_state_publisher" />

    <node pkg="rviz" type="rviz" name="rviz" />

    <!-- 可以保存 rviz 配置并后期直接使用-->

    <!--

    <node pkg="rviz" type="rviz" name="rviz" args="-d $(find my_nav_sum)/rviz/gmapping.rviz"/>

    -->

</launch>
step2: 仿真环境运行 + SLAM建图
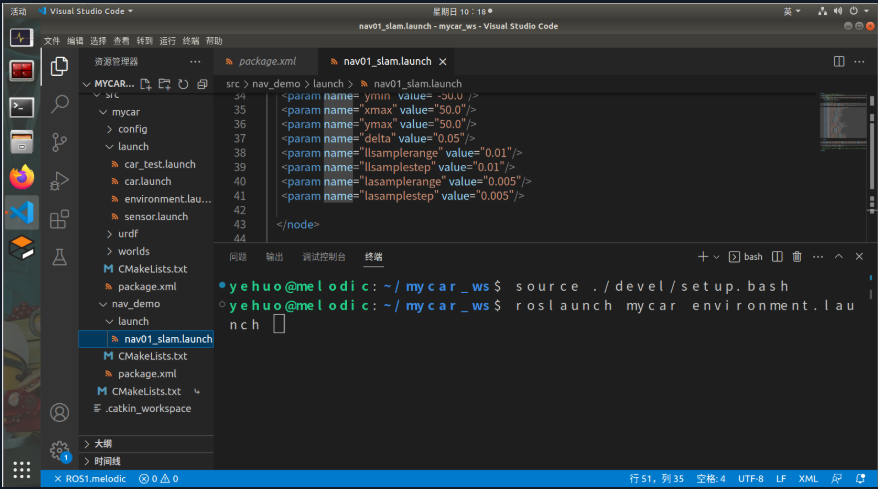
(1)编译+启动 gazebo 仿真环境
source ./devel/setup.bash

roslaunch mycar environment.launch

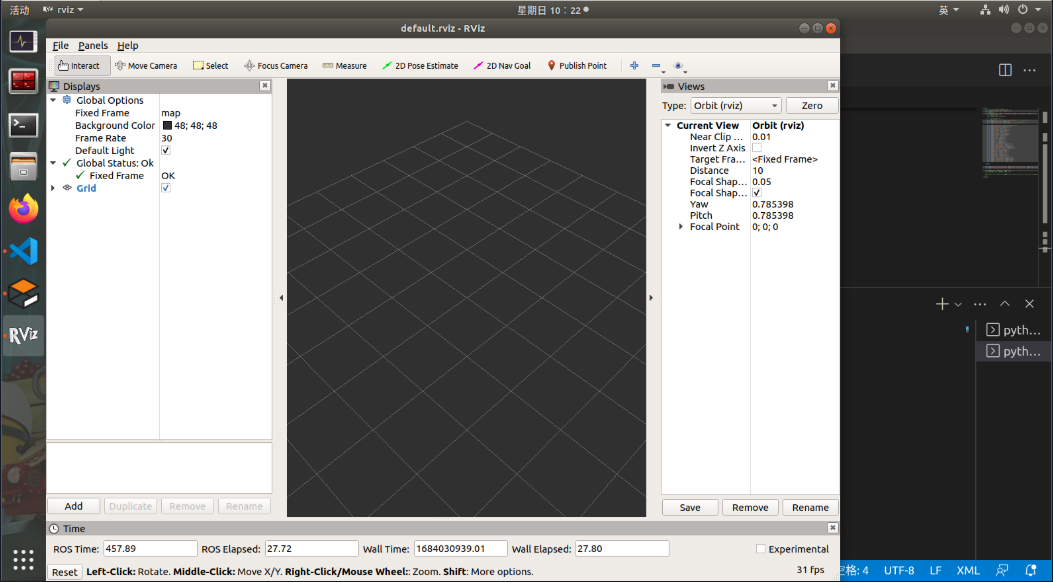
(2)启动 rviz
source ./devel/setup.bash

roslaunch nav_demo nav01_slam.launch

(3)启动键盘控制节点
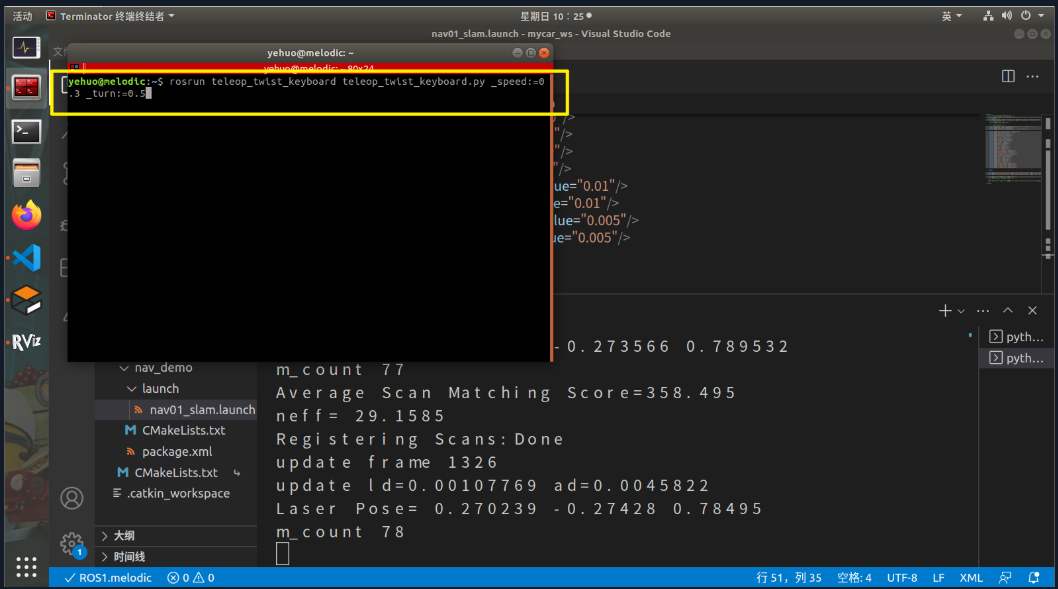
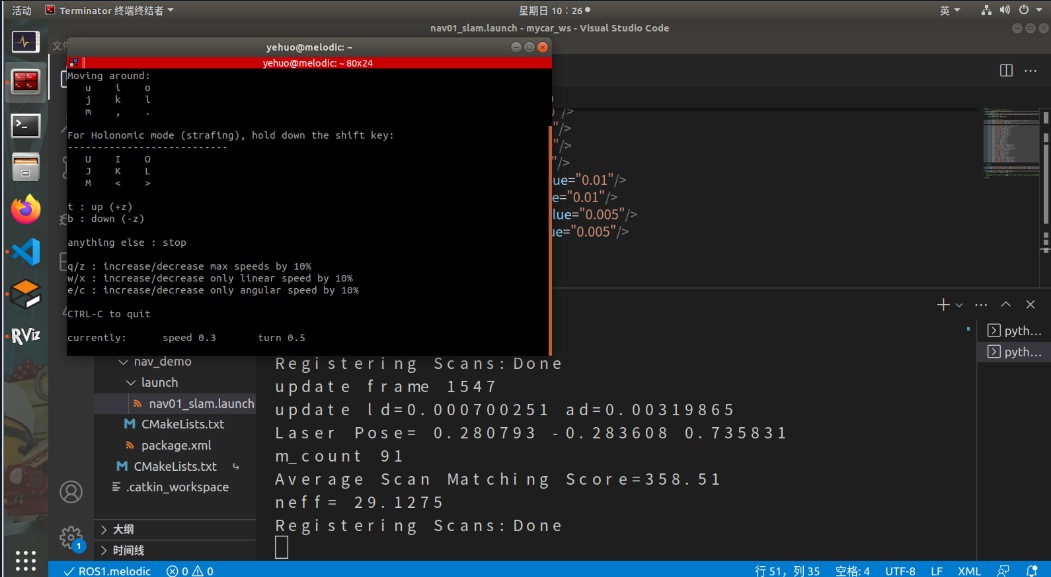
rosrun teleop_twist_keyboard teleop_twist_keyboard.py _speed:=0.3 _turn:=0.5
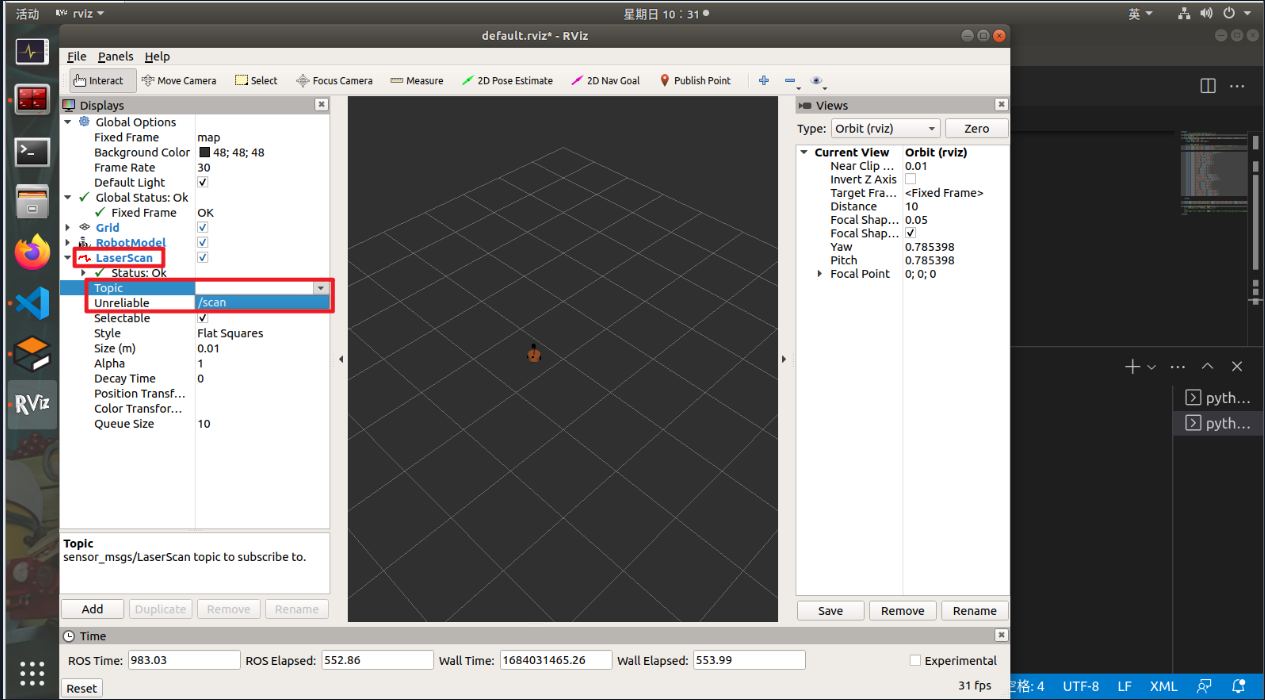
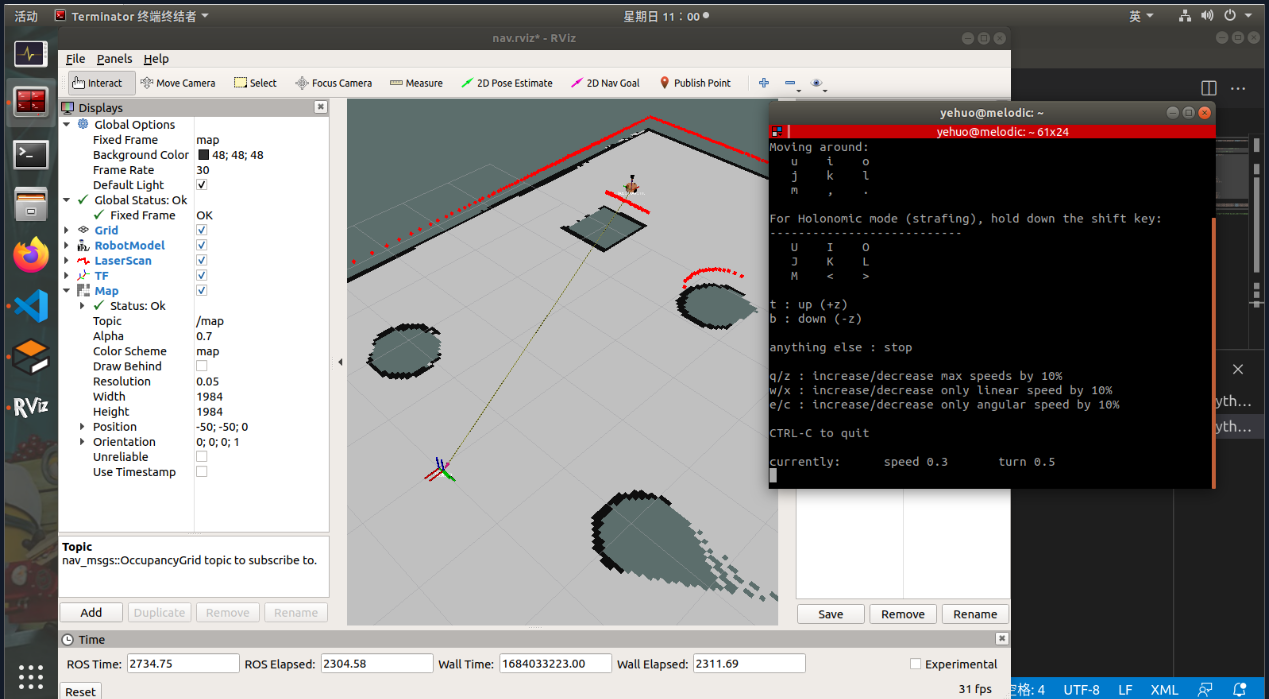
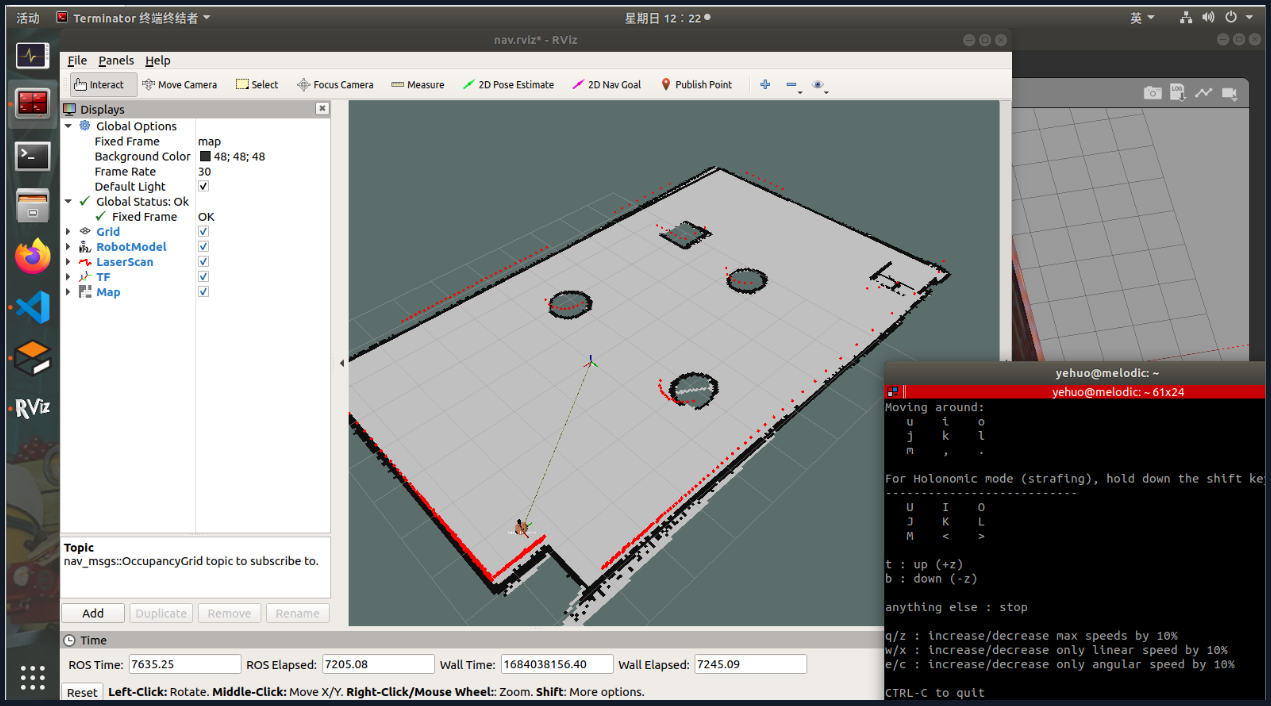
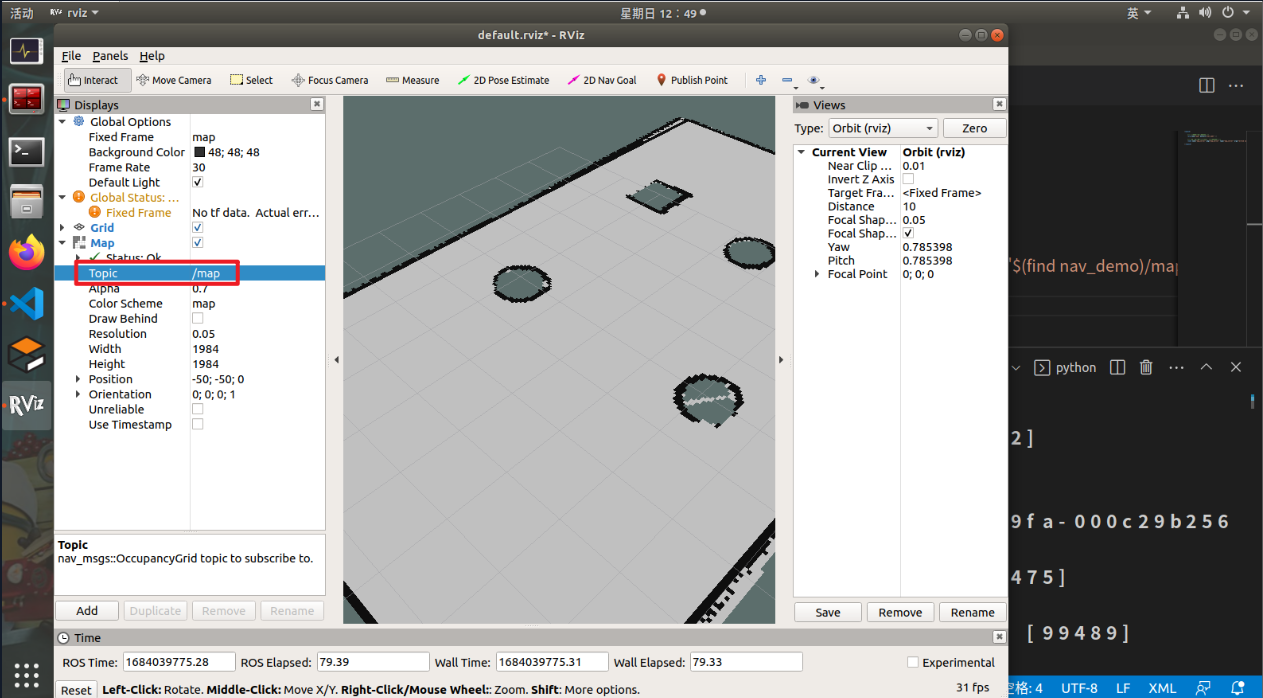
(4)在 rviz 中显示仿真环境


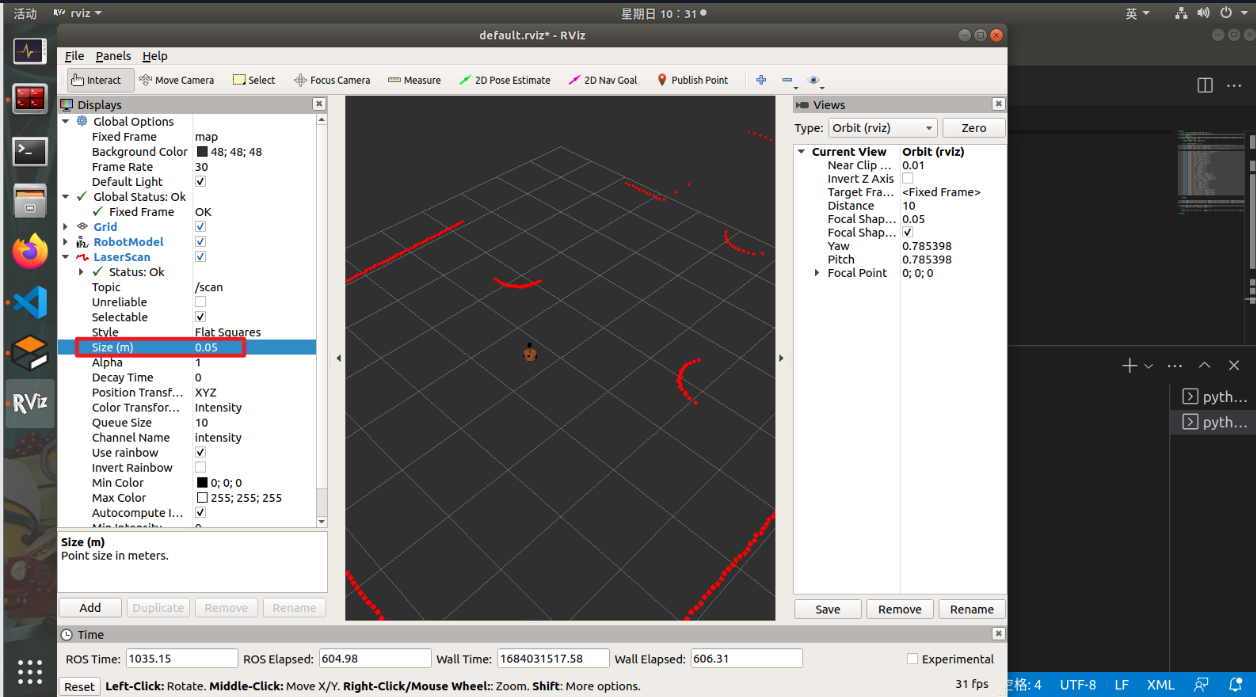
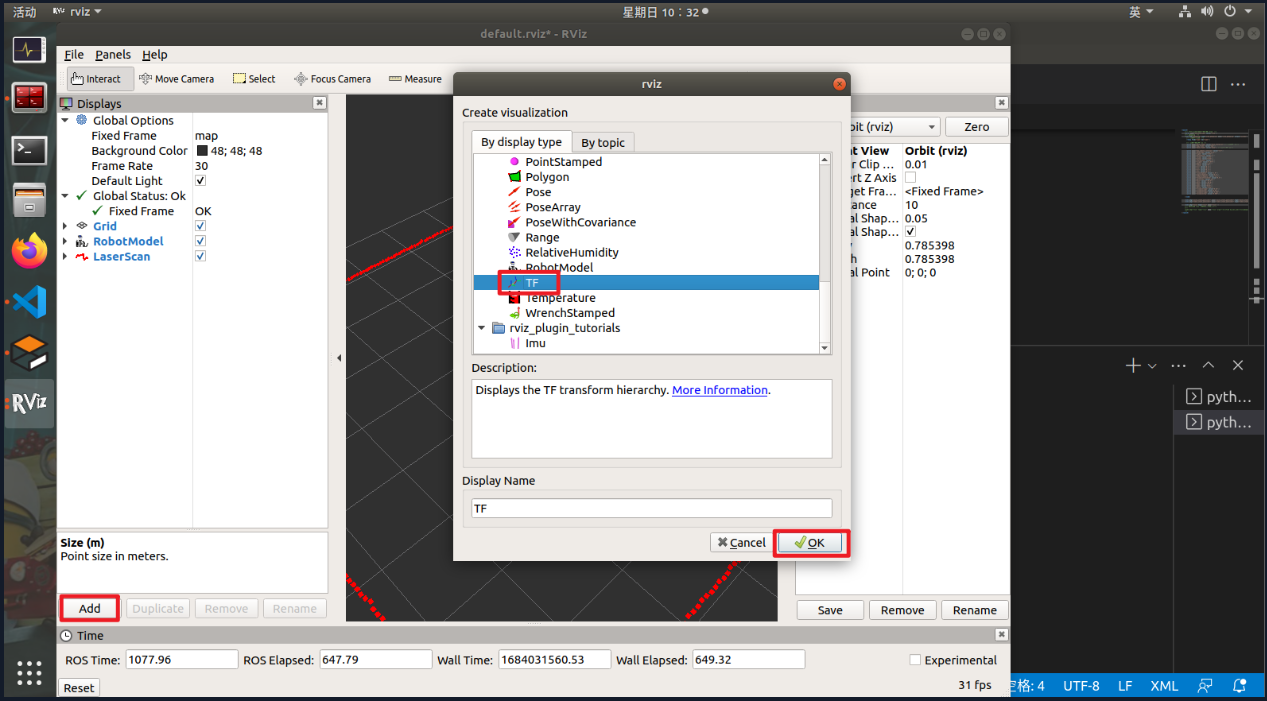
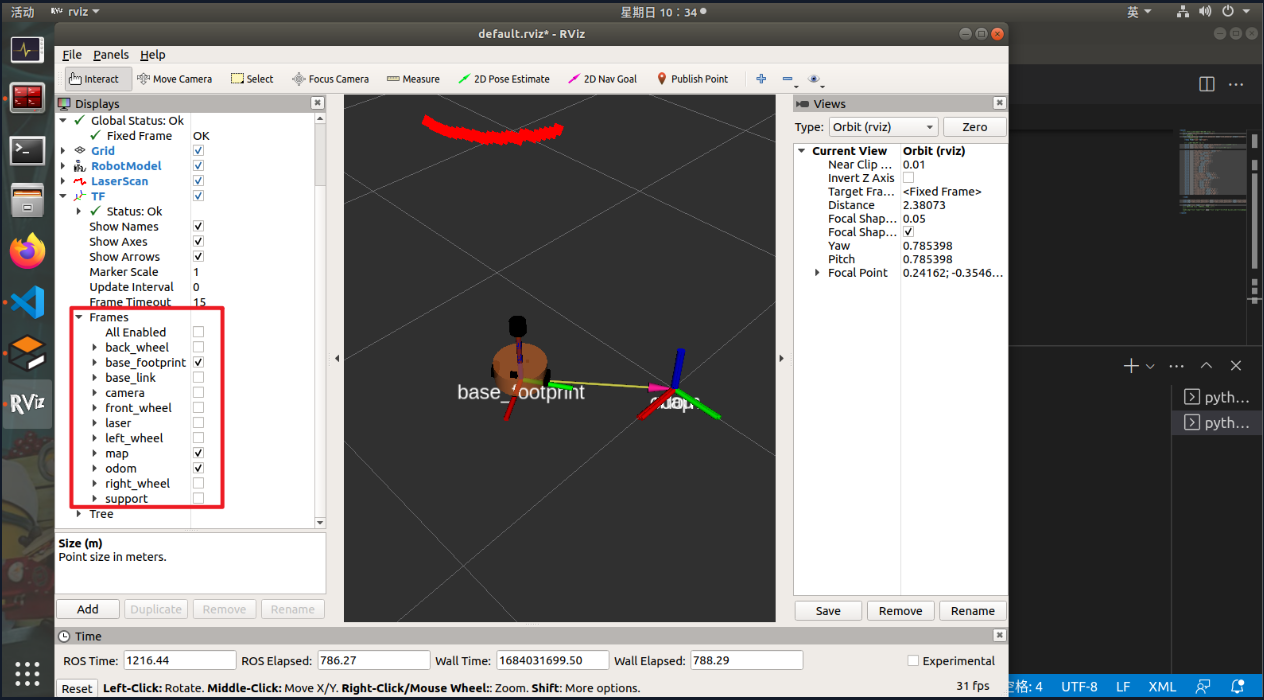
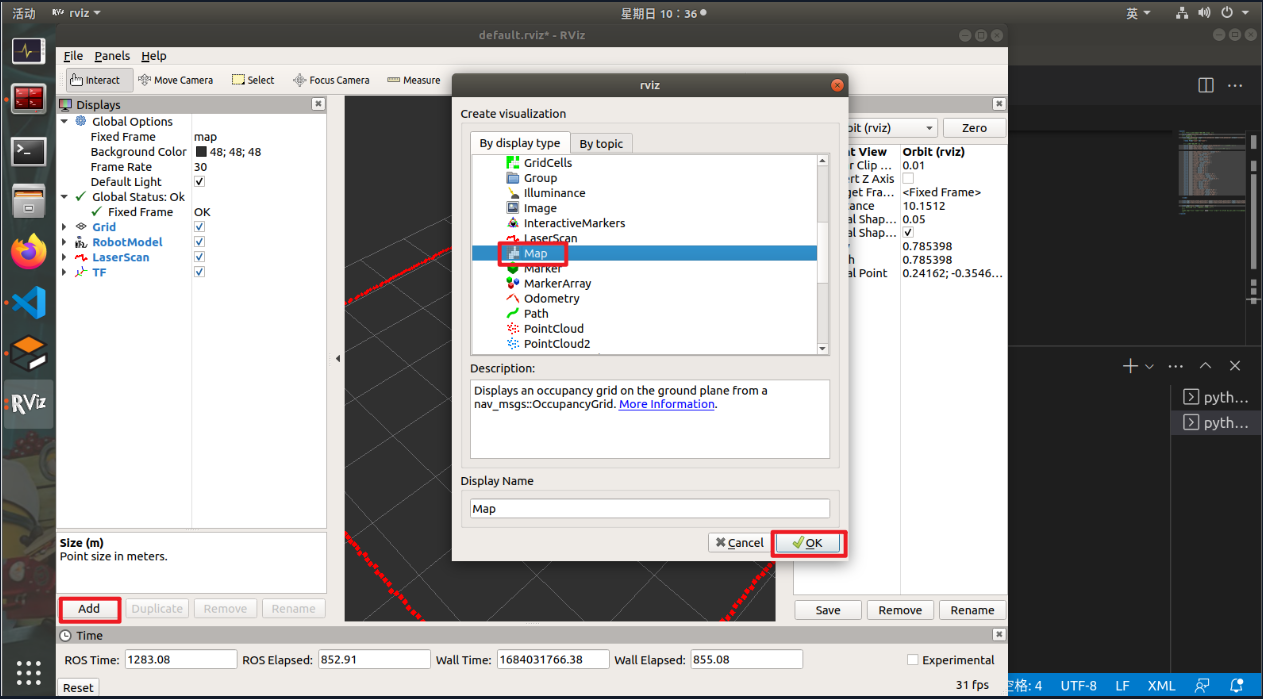
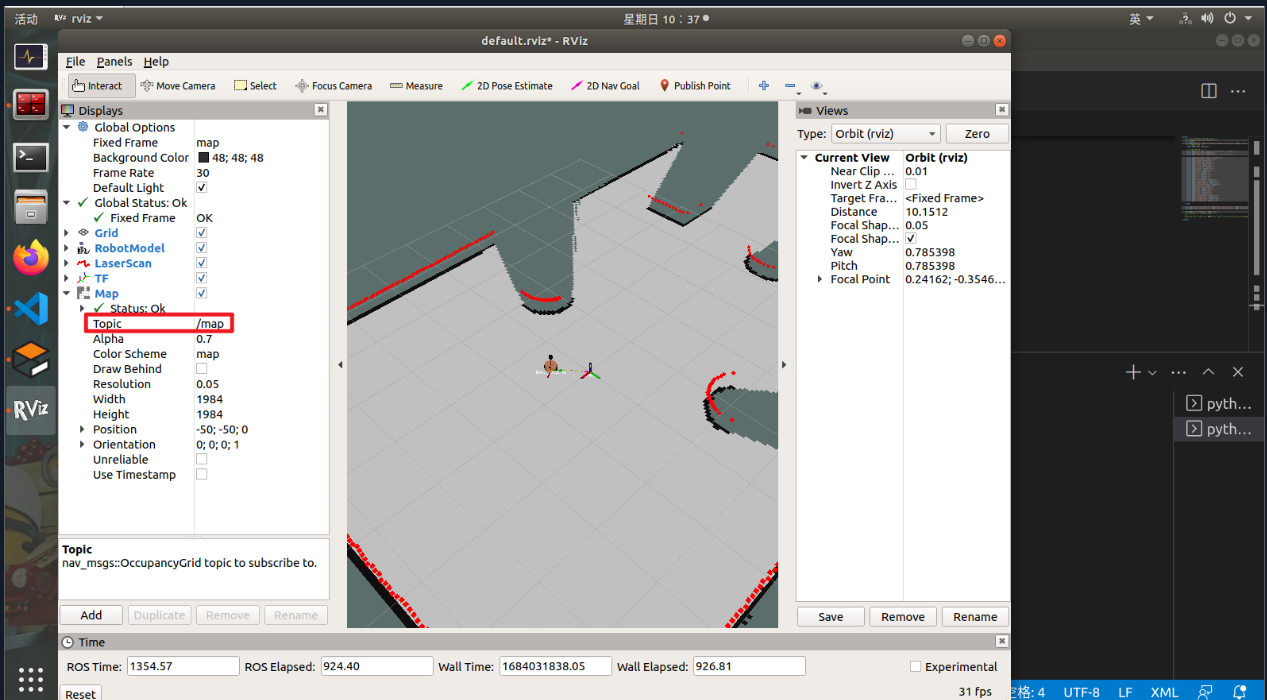
(5)保存 rviz 设置

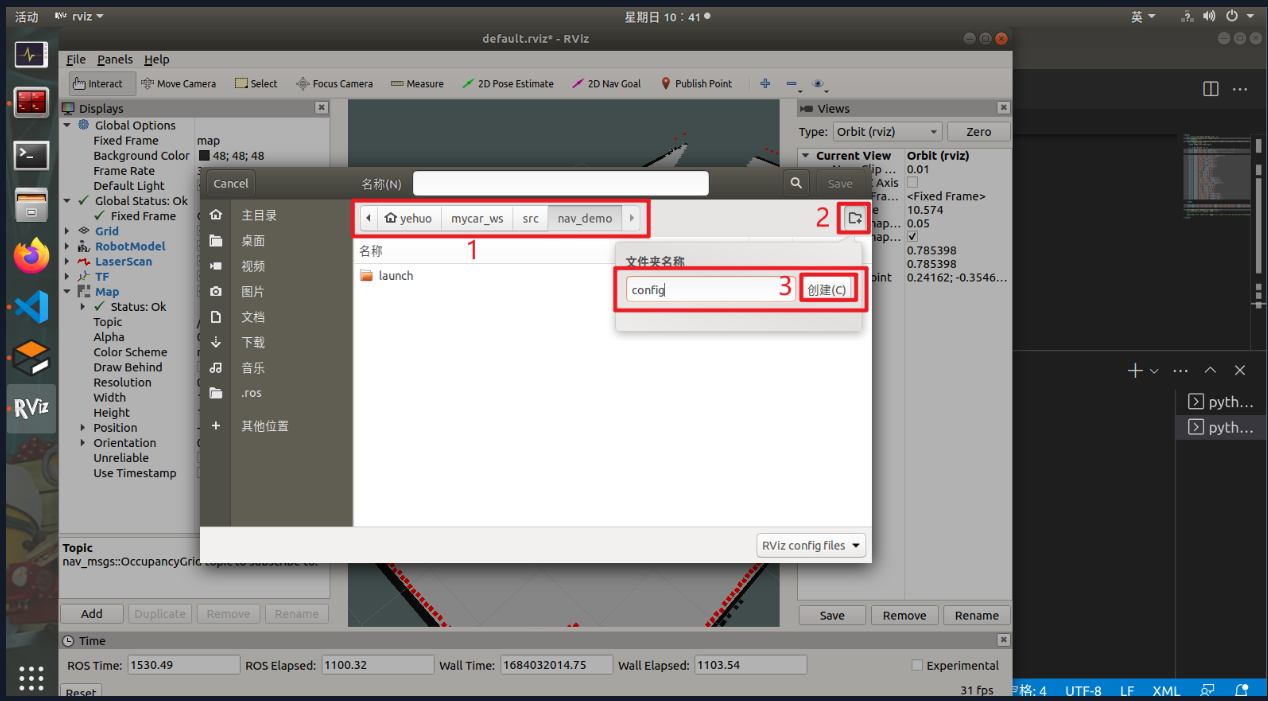
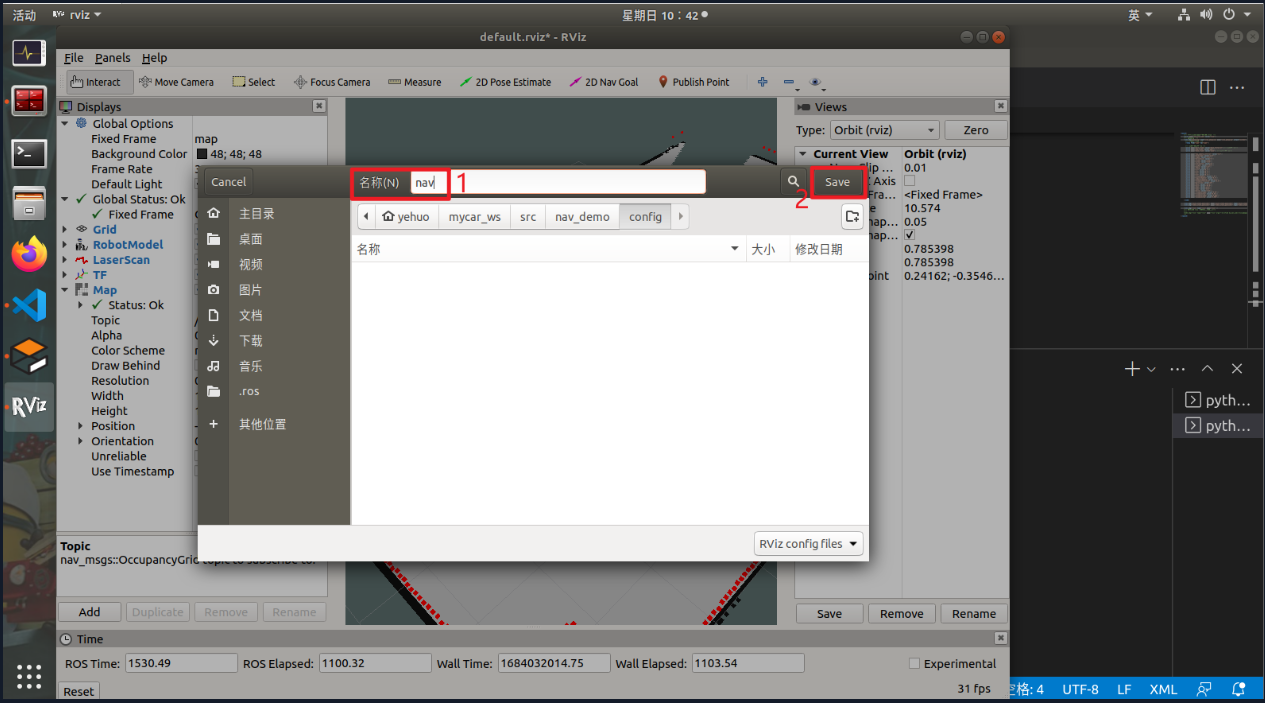
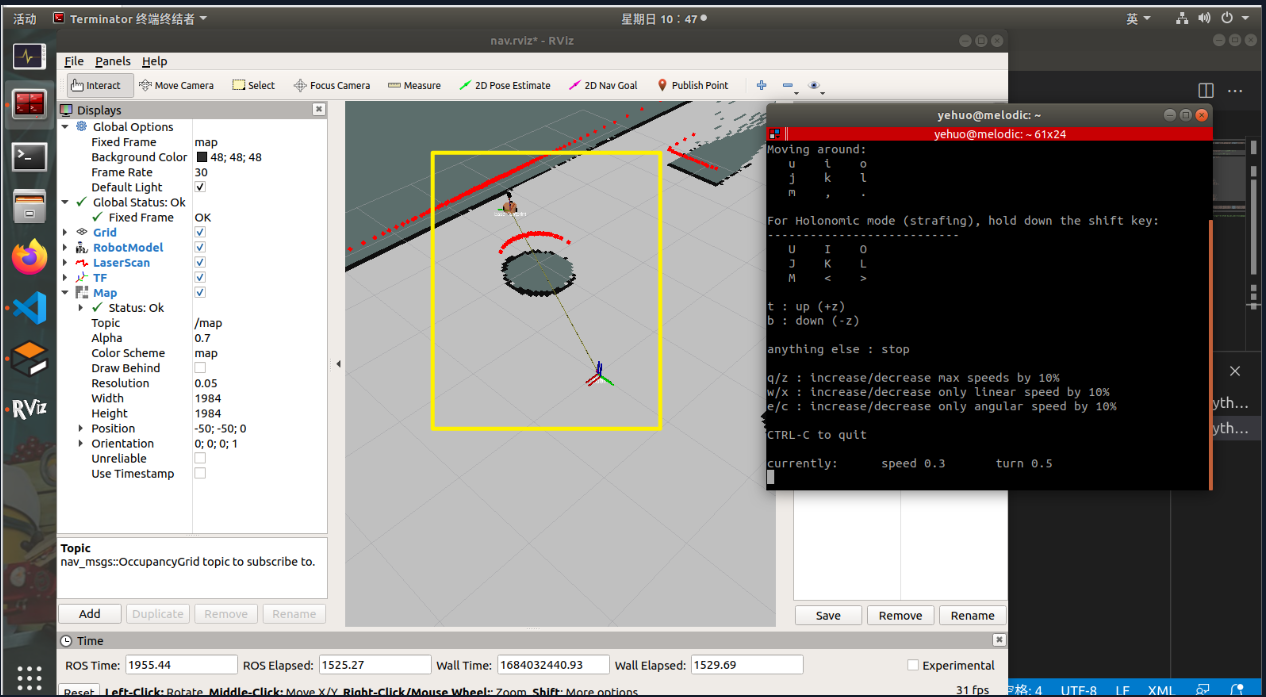
(6)通过键盘控制机器人运动

每隔 5s 更新一次地图
step3: 保存地图(在step2基础上,不要关闭之前程序)
/home/yehuo/mycar_ws/src/nav_demo/launch/nav02_map_save.launch
<launch>

    <arg name="filename" value="$(find nav_demo)/map/nav" />

    <node name="map_save" pkg="map_server" type="map_saver" args="-f $(arg filename)" />

</launch>
在 nav_demo 下新建文件夹 map
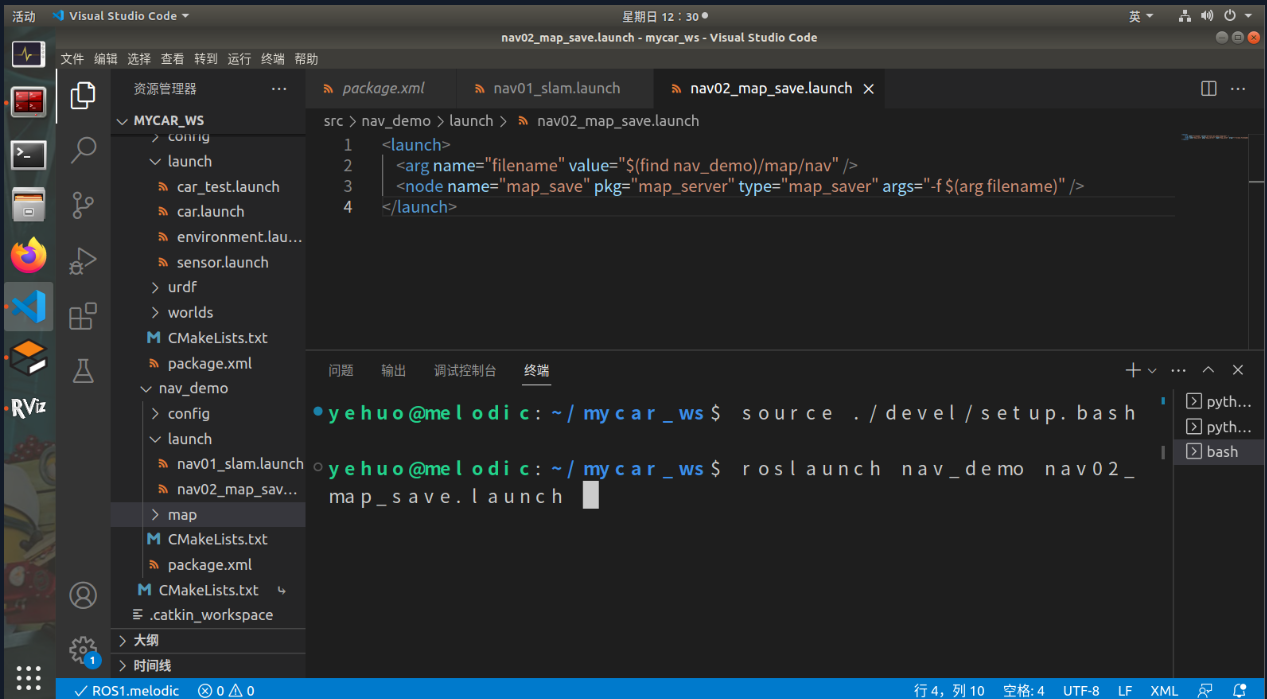
新建终端,保存地图
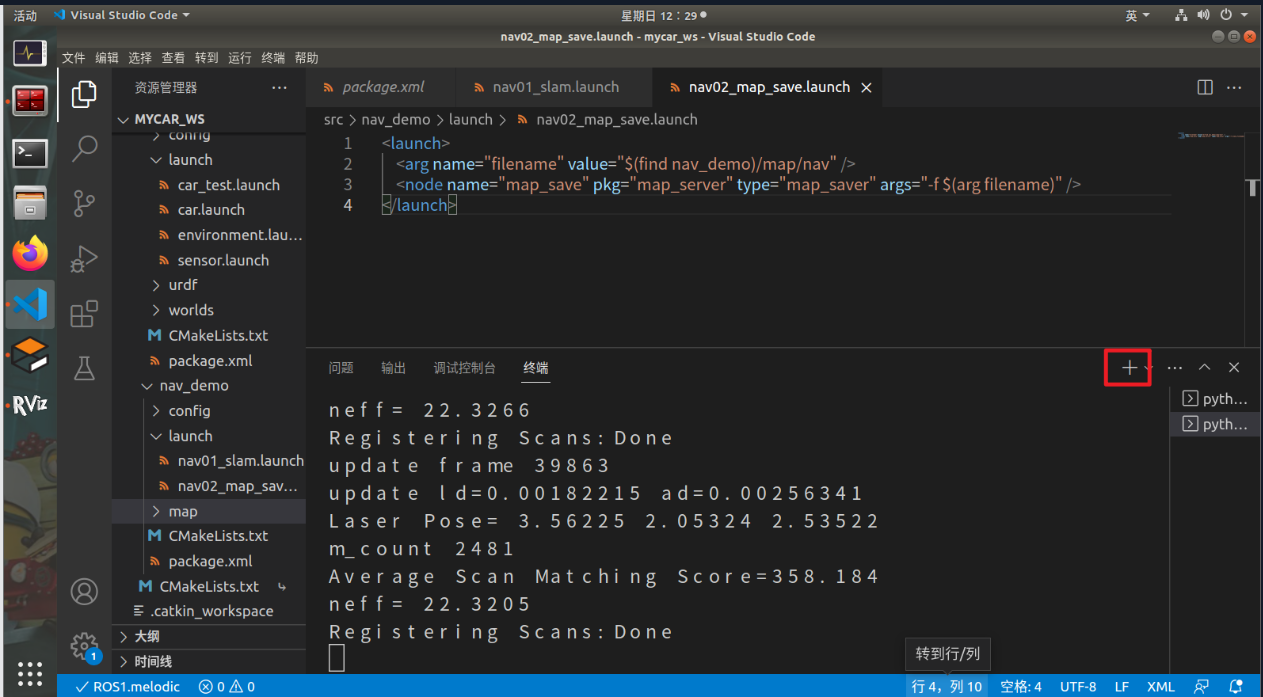
source ./devel/setup.bash

roslaunch nav_demo nav02_map_save.launch

step4: 读取地图
/home/yehuo/mycar_ws/src/nav_demo/launch/nav03_map_server.launch
<launch>

    <!-- 设置地图的配置文件 -->

    <arg name="map" default="nav.yaml" />

    <!-- 运行地图服务器,并且加载设置的地图-->

    <node name="map_server" pkg="map_server" type="map_server" args="$(find nav_demo)/map/$(arg map)"/>

</launch>
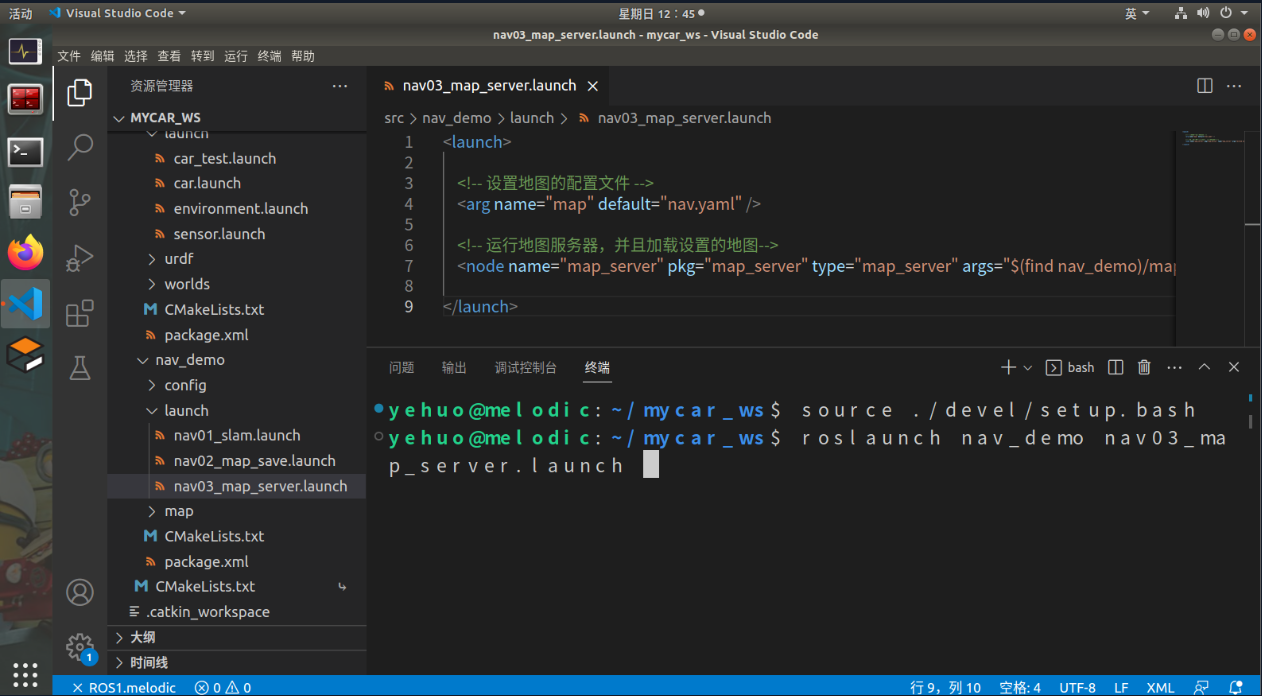
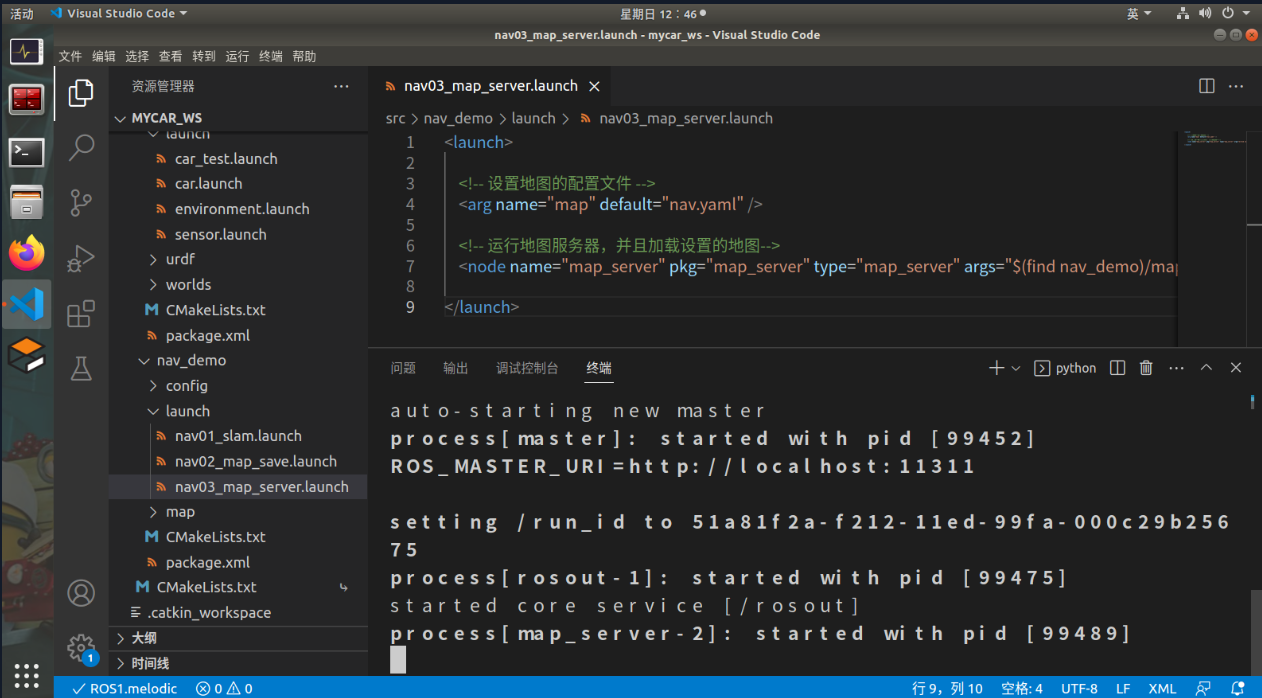
读取地图
source ./devel/setup.bash

roslaunch nav_demo nav03_map_server.launch
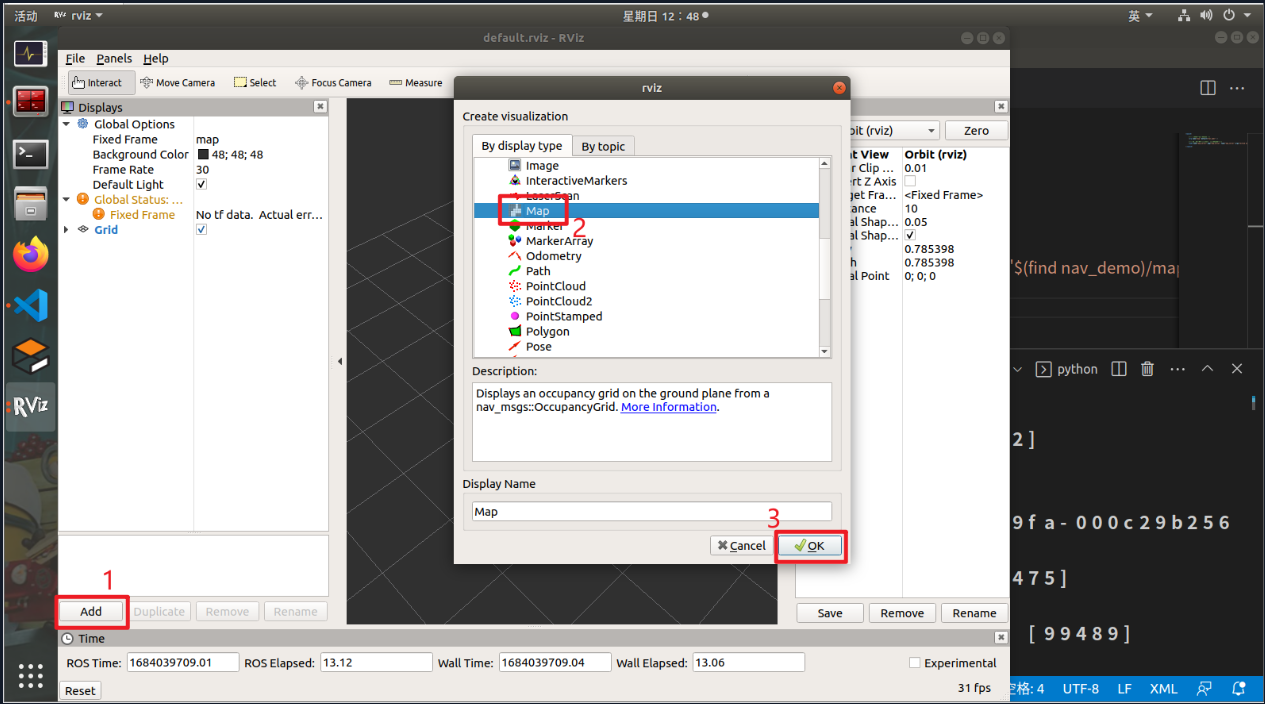
显示读取的地图
打开一个新的终端,启动 rviz

基于Gazebo搭建移动机器人,并结合SLAM系统完成定位和建图仿真的更多相关文章
- Gitea 与 Drone 集成实践:完全基于 Docker 搭建的轻量级 CI/CD 系统
Drone 是一个使用 Go 语言编写的自助式的持续集成平台,和 Gitea 一样可以完全基于容器部署,轻松扩展流水线规模.开发者只需要将持续集成过程通过简单的 YAML 语法写入 Gitea 仓库目 ...
- (转) SLAM系统的研究点介绍 与 Kinect视觉SLAM技术介绍
首页 视界智尚 算法技术 每日技术 来打我呀 注册 SLAM系统的研究点介绍 本文主要谈谈SLAM中的各个研究点,为研究生们(应该是博客的多数读者吧)作一个提纲挈领的摘要.然后,我 ...
- 一个基于深度学习回环检测模块的简单双目 SLAM 系统
转载请注明出处,谢谢 原创作者:Mingrui 原创链接:https://www.cnblogs.com/MingruiYu/p/12634631.html 写在前面 最近在搞本科毕设,关于基于深度学 ...
- 案例 | 荔枝微课基于 kubernetes 搭建分布式压测系统
王诚强,荔枝微课基础架构负责人.热衷于基础技术研发推广,致力于提供稳定高效的基础架构,推进了荔枝微课集群化从0到1的发展,云原生架构持续演进的实践者. 本文根据2021年4月10日深圳站举办的[腾讯云 ...
- 第二篇 基于.net搭建热插拔式web框架(沙箱的构建)
上周五写了一个实现原理篇,在评论中看到有朋友也遇到了我的问题,真的是有种他乡遇知己的感觉,整个系列我一定会坚持写完,并在最后把代码开源到git中.上一篇文章很多人看了以后,都表示不解,觉得不知道我到底 ...
- 基于Eclipse搭建Hadoop源码环境
Hadoop使用ant+ivy组织工程,无法直接导入Eclipse中.本文将介绍如何基于Eclipse搭建Hadoop源码环境. 准备工作 本文使用的操作系统为CentOS.需要的软件版本:hadoo ...
- Centos7安装Docker 基于Dockerfile 搭建httpd运行环境
Centos7安装Docker 基于Dockerfile 搭建httpd运行环境 docker docker搭建 docker build 本文档完成目标内容如下 使用Docker搭建http服务器一 ...
- 基于Hexo搭建博客并部署到Github Pages
基于Hexo搭建博客并部署到Github Pages 之前在简书上写东西,觉得自己还是太浮躁.本来打算用Flask自己写一个,以为是微框架就比较简单,naive.HTML.CSS.JS等都要学啊,我几 ...
- Ubuntu 14.10下基于Nginx搭建mp4/flv流媒体服务器(可随意拖动)并支持RTMP/HLS协议(含转码工具)
Ubuntu 14.10下基于Nginx搭建mp4/flv流媒体服务器(可随意拖动)并支持RTMP/HLS协议(含转码工具) 最近因为项目关系,收朋友之托,想制作秀场网站,但是因为之前一直没有涉及到这 ...
- 基于docker搭建开源扫描器——伏羲
基于docker搭建开源扫描器——伏羲 1.简介 项目地址 伏羲是一款开源的安全检测工具,适用于中小型企业对企业内部进行安全检测和资产统计. 功能一览: 基于插件的漏洞扫描功能(类似于巡风) 漏洞管理 ...
随机推荐
- Windows 下TCP长连接保持连接状态TCP keepalive设置
TCP长连接建立完成后,我们通常需要检测网络的连接状态,以反馈给客户做响应的处理.通过设置TCP keepalive的属性,打开socket的keepalive属性,并设置发送底层心跳包的时间间隔.T ...
- c++实现类似python的map一样,批量操作一个vector的功能【python一样写c++、三】
python里有一个东西,叫map. 它可以实现像这样,对list每个元素进行操作,并返回新的list(python3是迭代器) 像这样 a=list(map(int,input().split()) ...
- SQL Injection(SQL注入)
什么是SQL注入? SQL(结构化查询语言)注入,通常称为 SQLi,是对 Web 应用程序数据库服务器的攻击,会导致执行恶意查询.当 Web 应用程序使用未经正确验证的用户输入与数据库通信时,攻击者 ...
- windows 系统下 workerman 在同一个运行窗口中开启多个 websocket 服务
目录 开启多个 ws 服务失败 开启服务失败解决办法 同一个窗口中运行 开启多个 ws 服务失败 正常情况下,如果你想开启多个 websocket 服务的话 只要在一个文件中,输入 new Worke ...
- 万字血书Vue—路由
多个路由通过路由器进行管理. 前端路由的概念和原理 (编程中的)路由(router)就是一组key-value对应关系,分为:后端路由和前端路由 后端路由指的是:请求方式.请求地址和function处 ...
- 学习ASP.NET Core Blazor编程系列三十——JWT登录(4)
学习ASP.NET Core Blazor编程系列文章之目录 学习ASP.NET Core Blazor编程系列一--综述 学习ASP.NET Core Blazor编程系列二--第一个Blazor应 ...
- MyBatisPlus 实战字典
MyBatis-Plus(简称 MP)是一个 MyBatis 的增强工具包,只做增强不做改变,为简化开发工作.提高生产效率而生. 一.Service CRUD 接口 [说明]:[1]通用 Servic ...
- 位运算符n&(n-1)详解与妙用
用处一:求一个int类型数是否为2的幂 1.当n=4时,二进制为:0100 n-1=3,二进制为:0011 则:n&(n-1)==0 解释(将0100最右边的1变为0 则 0000=0) 2 ...
- mongodb图片上传 初识vue
1.回顾 1.1 node node 服务器 url querystring express express 项目生成器 ejs 1.2 mongodb mongod --dbpath d:\data ...
- SpringBoot高频面试题
Springboot的优点 内置servlet容器,不需要在服务器部署 tomcat.只需要将项目打成 jar 包,使用 java -jar xxx.jar一键式启动项目 SpringBoot提供了s ...