
洛谷——P1126 机器人搬重物
P1126 机器人搬重物
题目描述
机器人移动学会(RMI)现在正尝试用机器人搬运物品。机器人的形状是一个直径1.6米的球。在试验阶段,机器人被用于在一个储藏室中搬运货物。储藏室是一个N*M的网格,有些格子为不可移动的障碍。机器人的中心总是在格点上,当然,机器人必须在最短的时间内把物品搬运到指定的地方。机器人接受的指令有:向前移动1步(Creep);向前移动2步(Walk);向前移动3步(Run);向左转(Left);向右转(Right)。每个指令所需要的时间为1秒。请你计算一下机器人完成任务所需的最少时间。
输入输出格式
输入格式:
输入的第一行为两个正整数N,M(N,M<=50),下面N行是储藏室的构造,0表示无障碍,1表示有障碍,数字之间用一个空格隔开。接着一行有四个整数和一个大写字母,分别为起始点和目标点左上角网格的行与列,起始时的面对方向(东E,南S,西W,北N),数与数,数与字母之间均用一个空格隔开。终点的面向方向是任意的。
输出格式:
一个整数,表示机器人完成任务所需的最少时间。如果无法到达,输出-1。
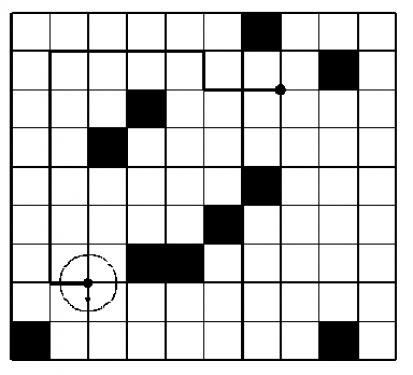
输入输出样例
9 10
0 0 0 0 0 0 1 0 0 0
0 0 0 0 0 0 0 0 1 0
0 0 0 1 0 0 0 0 0 0
0 0 1 0 0 0 0 0 0 0
0 0 0 0 0 0 1 0 0 0
0 0 0 0 0 1 0 0 0 0
0 0 0 1 1 0 0 0 0 0
0 0 0 0 0 0 0 0 0 0
1 0 0 0 0 0 0 0 1 0
7 2 2 7 S
#include<queue>
#include<cstdio>
#include<cstring>
#include<iostream>
#include<algorithm>
#define N 100
using namespace std;
char ch;
];
int n,m,d,sx,sy,ex,ey,dis[N][N];
][]={{,,},{-,-,-},{,,},{,,}};
][]={{-,-,-},{,,},{,,},{,,}};
int read()
{
    ,f=; char ch=getchar();
    ') ch=getchar();
    +ch-',ch=getchar();
    return x*f;
}
struct Que
{
    int x,y,d,step;
}que;
queue<Que>q;
int main()
{
    n=read(),m=read();
    ;i<=n;i++)
     ;j<=m;j++)
     {
         vis[i][j]=read();
          if(vis[i][j])
             vis[i-][j]=vis[i-][j-]=vis[i][j-]=true;
      }
    sx=read(),sy=read();
    ex=read(),ey=read();
    cin>>ch;vis[sx][sy]=;
    ;
    ;
    ;
    ;
    que.x=sx,que.y=sy;
    dis[sx][sy]=que.step=;
    vist[sx][sy][que.d]=true;
    q.push(que);
    while(!q.empty())
    {
        Que p=q.front();q.pop();
        ;}
        ;i<;i++)
        {
            int x=p.x+xx[p.d][i],y=p.y+yy[p.d][i];
            ||y<||x>=n||y>=m||vis[x][y]) break;
            if(vist[x][y][p.d]) continue;
            vist[x][y][p.d]=true;
            que.x=x,que.y=y,que.d=p.d,que.step=p.step+;
            q.push(que);
        }
        que.x=p.x,que.y=p.y,que.d=p.d+,que.step=p.step+;
        ==) que.d=;
        if(!vist[que.x][que.y][que.d]) vist[que.x][que.y][que.d]=true,q.push(que);
        que.x=p.x,que.y=p.y,que.d=p.d-,que.step=p.step+;
        ==-) que.d=;
        if(!vist[que.x][que.y][que.d])
          vist[p.x][p.y][p.d]=true,q.push(que);
    }
    printf("-1");
    ;
}
洛谷——P1126 机器人搬重物的更多相关文章
- 洛谷P1126 机器人搬重物
洛谷1126 机器人搬重物 题目描述 机器人移动学会(RMI)现在正尝试用机器人搬运物品.机器人的形状是一个直径1.6米的球.在试验阶段,机器人被用于在一个储藏室中搬运货物.储藏室是一个N*M的网格, ...
- 洛谷 P1126 机器人搬重物 (BFS)
题目链接:https://www.luogu.org/problemnew/show/P1126 吐槽:这题很阴险 一开始没把格子图转化成点图:30分 转化成点图,发现样例过不去,原来每步要判断vis ...
- 洛谷P1126 机器人搬重物【bfs】
题目链接:https://www.luogu.org/problemnew/show/P1126 题意: 给定一个n*m的方格,机器人推着直径是1.6的球在格子的线上运动. 每一秒钟可以向左转,向右转 ...
- 洛谷P1126机器人搬重物[BFS]
题目描述 机器人移动学会(RMI)现在正尝试用机器人搬运物品.机器人的形状是一个直径1.6米的球.在试验阶段,机器人被用于在一个储藏室中搬运货物.储藏室是一个N*M的网格,有些格子为不可移动的障碍.机 ...
- 洛谷 P1126 机器人搬重物
题目描述 机器人移动学会(RMI)现在正尝试用机器人搬运物品.机器人的形状是一个直径 $1.6 米的球.在试验阶段,机器人被用于在一个储藏室中搬运货物.储藏室是一个 N×MN \times MN×M ...
- 洛谷—— P1126 机器人搬重物
https://www.luogu.org/problem/show?pid=1126 题目描述 机器人移动学会(RMI)现在正尝试用机器人搬运物品.机器人的形状是一个直径1.6米的球.在试验阶段,机 ...
- luogu P1126 机器人搬重物 题解
luogu P1126 机器人搬重物 题解 题目描述 机器人移动学会(\(RMI\))现在正尝试用机器人搬运物品.机器人的形状是一个直径\(1.6\)米的球.在试验阶段,机器人被用于在一个储藏室中搬运 ...
- P1126 机器人搬重物
P1126 机器人搬重物 题目描述 机器人移动学会(RMI)现在正尝试用机器人搬运物品.机器人的形状是一个直径1.6米的球.在试验阶段,机器人被用于在一个储藏室中搬运货物.储藏室是一个N*M的网格,有 ...
- luogu P1126 机器人搬重物
题目描述 机器人移动学会(RMI)现在正尝试用机器人搬运物品.机器人的形状是一个直径1.6米的球.在试验阶段,机器人被用于在一个储藏室中搬运货物.储藏室是一个N*M的网格,有些格子为不可移动的障碍.机 ...
随机推荐
- 【php】【趣味代码】对象引用的比较
<?php $a = new stdClass(); $a->name = 'flint'; $b = $a ; $b->sex = 'man'; saveObject($b); f ...
- COMP9021--6.6
1. 在print结尾处添加end='' print默认在字符串结尾处添加换行符,添加end=''后表示这个语句并没有结束,结尾不换行 2. 为了减少重复代码以及便于修改,我们可以编写函数 1) 函数 ...
- JAVA基础篇—继承
父类Vehicle package com.car; public class Vehicle { final String brand;// String color;// double speed ...
- POJ - 2250 Compromise (LCS打印序列)
题意:给你两个单词序列,求出他们的最长公共子序列. 多组数据输入,单词序列长度<=100,单词长度<=30 因为所有组成LCS的单词都是通过 a[i] == b[j] 更新的. 打印序列的 ...
- Linux学习-软件管理员简介
Linux 界的两大主流: RPM 与 DPKG 目前在 Linux 界软件安装方式最常见的有两种,分别是: dpkg: 这个机制最早是由 Debian Linux 社群所开发出来的,透过 dpkg ...
- jubeeeeeat(网络流)
jubeeeeeat 总时间限制: 1000ms 内存限制: 256000kB 描述 众所周知,LZF很喜欢打一个叫Jubeat的游戏.这是个音乐游戏,游戏界面是4×4的方阵,会根据音乐节奏要求玩 ...
- Just a test
- Pycharm 简单设置
- VMware Workstation 14 PRO 下安装Ubuntu 16.04 LTS教程
一.准备好安装的VMware Workstation 14 PRO 1.VMware Workstation 14 PRO下载链接:http://rj.baidu.com/soft/detail/13 ...
- Redis 使用多个数据库及密码配置
redis的默认端口是6379,可以使用的数据库最多有16个,不同数据库之间是独立的, 可以通过 select num 的方式访问不同的数据库 可以通过下面的命令来切换到不同的数据库下,每个数据库都有 ...