
ROS2时间同步(python)
最近1周一直研究ROS2的时间同步,翻越很多博客,很少有人使用ROS2进行时间同步的代码,无奈不断尝试与源码阅读,终于将其搞定,
为此,本博客将介绍基于python的ROS2的时间同步方法。
本博客内容结构为话题发布代码,话题订阅与时间同步代码,代码文件夹结构及结果显示图片。本博客假设2个publisher和一个scribe,同步是在scibe中完成。
一.话题发布代码
发布1为第二个发布者,可理解为某传感器
publisher1代码如下:
#!/usr/bin/env python3

import rclpy

from rclpy.node import Node

from std_msgs.msg import String,Float32,Int32

import cv2

# from std_msgs.msg import Header

import time

class NodePublisher(Node):

    def __init__(self,name):

        super().__init__(name)

        self.get_logger().info("大家好,我是%s!" % name)

        self.num=0

        self.command_publisher1 = self.create_publisher(Int32,"command1", 10)

        self.timer = self.create_timer(0.4, self.timer_callback)  #

        # self.inputdata1()

    def inputdata1(self):

        msg = Int32() #String()

        period=0.5

        print("publisher1-周期",period)

        self.get_logger().info(f'发布了指令:{msg.data}')    #打印一下发布的数据

        num=0

        while True:

            num=num+1

            msg.data = num #str(num)

            self.command_publisher_.publish(msg)

            # time.sleep(period)

            self.get_logger().info(f'发布了指令:{msg.data}')    #打印一下发布的数据

    def timer_callback(self):

        msg = Int32() #String()

        self.num+=1

        msg.data = self.num #str(num)

        self.command_publisher1.publish(msg)

        self.get_logger().info(f'发布了指令:{msg.data}')    #打印一下发布的数据

def main(args=None):

    rclpy.init(args=args) # 初始化rclpy

    node = NodePublisher("topic_publisher1")  # 新建一个节点

    rclpy.spin(node) # 保持节点运行,检测是否收到退出指令(Ctrl+C)

    rclpy.shutdown() # 关闭rclpy
发布2为第二个发布者,可理解为某传感器
publisher2代码如下:
#!/usr/bin/env python3

import rclpy

from rclpy.node import Node

from std_msgs.msg import String,Float32,Int32

import time

class NodePublisher(Node):

    def __init__(self,name):

        super().__init__(name)

        self.get_logger().info("大家好,我是%s!" % name)

        self.num=0

        self.command_publisher2= self.create_publisher(Int32,"command2", 10)

        self.timer = self.create_timer(0.2, self.timer_callback)  #

    def timer_callback(self):

        msg = Int32() #String()

        self.num+=1

        msg.data = self.num #str(num)

        self.command_publisher2.publish(msg)

        self.get_logger().info(f'发布了指令:{msg.data}')    #打印一下发布的数据

def main(args=None):

    rclpy.init(args=args) # 初始化rclpy

    node = NodePublisher("topic_publisher2")  # 新建一个节点

    rclpy.spin(node) # 保持节点运行,检测是否收到退出指令(Ctrl+C)

    rclpy.shutdown() # 关闭rclpy
二.话题订阅及时间同步代码
订阅发布者信息,并将其同步,可理解为同步不同传感器
scriabe代码如下:
#!/usr/bin/env python3

import rclpy

from rclpy.node import Node

import message_filters

from std_msgs.msg import String,Float32,Int32

import message_filters

from sensor_msgs.msg import Image, CameraInfo

def callback(image_sub,info_sub):

    res=int(info_sub.data)-int(image_sub.data)

    print("publisher1:\t{}\tpubsher2:\t{}\t{}".format(str(image_sub.data),str(info_sub.data),res))

def main(args=None):

    rclpy.init(args=args) # 初始化rclpy

    scribe_node=Node('scribe_time')

    image_sub = message_filters.Subscriber(scribe_node, Int32,'command1')

    info_sub = message_filters.Subscriber(scribe_node, Int32,'command2')

    ts = message_filters.ApproximateTimeSynchronizer([image_sub, info_sub], 10, 0.1, allow_headerless=True) # allow_headerless=True,可以不使用时间戳

    # ts = message_filters.TimeSynchronizer([image_sub, info_sub], 10) # 这个需要时间戳才可调用

    ts.registerCallback(callback)

    rclpy.spin(scribe_node)

    rospy.spin()
三.参数配置及文件格式
setup.py设置如下:
from setuptools import setup

package_name = 'topic_time'

setup(

    name=package_name,

    version='0.0.0',

    packages=[package_name],

    data_files=[

        ('share/ament_index/resource_index/packages',

            ['resource/' + package_name]),

        ('share/' + package_name, ['package.xml']),

    ],

    install_requires=['setuptools'],

    zip_safe=True,

    maintainer='root',

    maintainer_email='root@todo.todo',

    description='TODO: Package description',

    license='TODO: License declaration',

    tests_require=['pytest'],

    entry_points={

        'console_scripts': [

        "publisher1_node = topic_time.publisher1:main",

        "publisher2_node = topic_time.publisher2:main",

        "subscribe_node = topic_time.subscribe:main",

        "subscribe2_node = topic_time.subscribe2:main"

        ],

    },

)
文件格式如下:

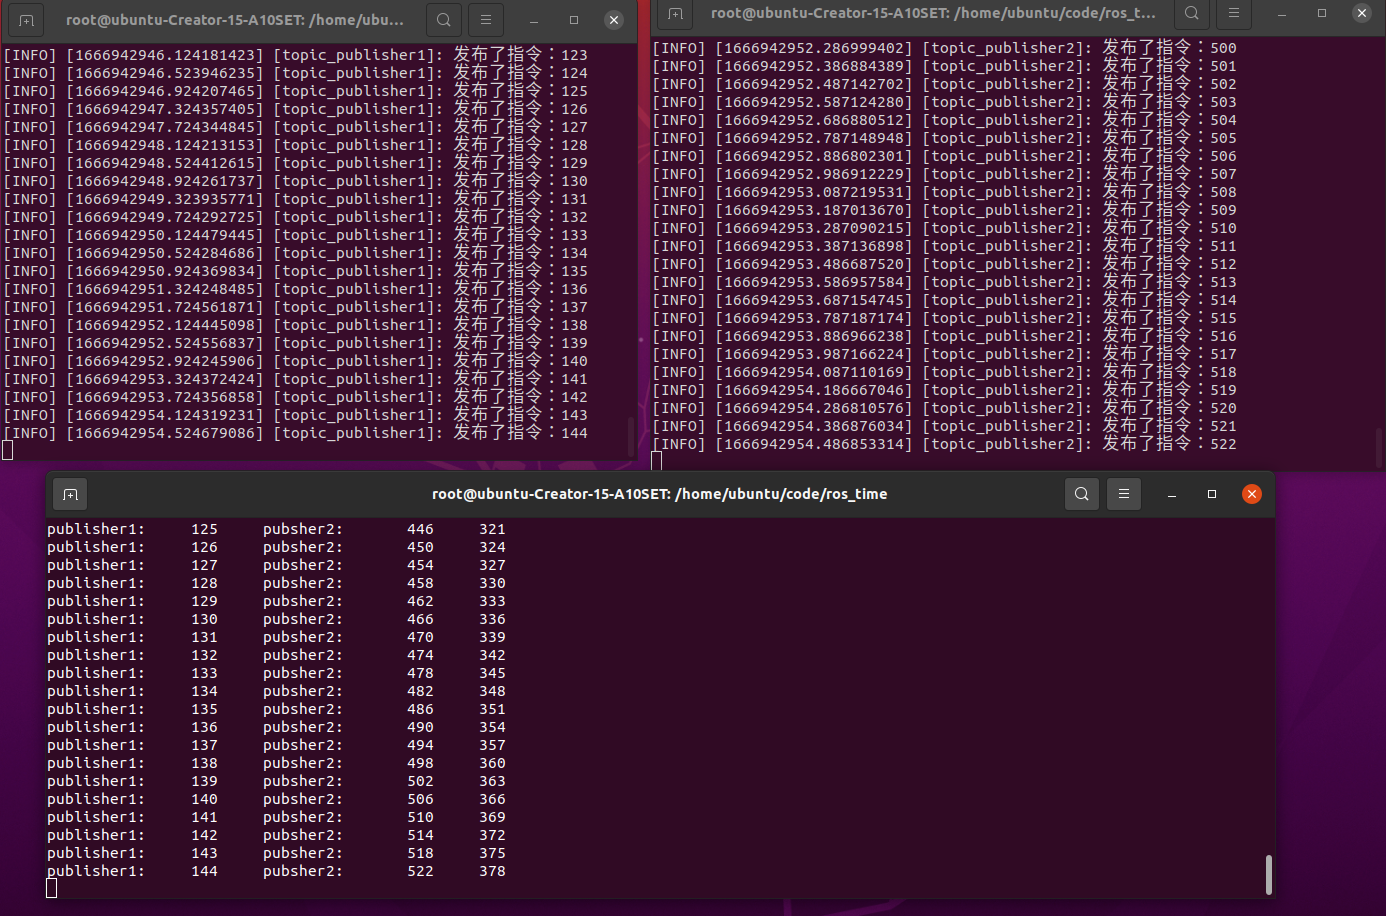
通过以上代码将可看到同步的scribe中发布1时间无间隔,发布2时间间隔为4,恰好与设置周期同等,结果显示如下:
ROS2时间同步(python)的更多相关文章
- python windows时间同步工具
由于某种原因(BIOS电池没电),电脑的系统时间会与我们的北京时间不同步,将会导致如下问题: 1. 抢火车票的时候已经过时间了 2.别的同事都走了,你还以为没下班 …… 规避问题的方法:同步系统时间 ...
- ros2中创建一个python package
完整的python package的目录结构如下: source /opt/ros/dashing/setup.bash cd ros2_ws/src && ros2 pkg crea ...
- 树莓派3b添加python时间同步脚本
树莓派没有电池,因此断电后系统时间会停止,直到你开机后又继续计时,所以会造成系统时间和实际时间有很大的误差. 因为项目需要用到本地时间,精度要求不高不想折腾(如果需要高精度,需要安装ntp),所以考虑 ...
- python 入门1
python的历史 Python是一种解释型.面向对象.动态数据类型的高级程序设计语言. Python由Guido van Rossum于1989年底发明,第一个公开发行版发行于1991年. 像Per ...
- python网络进阶篇
并发编程 进程 操作系统的历史 # 手工操作 —— 穿孔卡片 # 程序员将对应于程序和数据的已穿孔的纸带(或卡片)装入输入机,然后启动输入机把程序和数据输入计算机内存,接着通过控制台开关启动程序针对数 ...
- 大数据项目之_15_帮助文档_NTP 配置时间服务器+Linux 集群服务群起脚本+CentOS6.8 升级到 python 到 2.7
一.NTP 配置时间服务器1.1.检查当前系统时区1.2.同步时间1.3.检查软件包1.4.修改 ntp 配置文件1.5.重启 ntp 服务1.6.设置定时同步任务二.Linux 集群服务群起脚本2. ...
- python并发_线程
关于进程的复习: # 管道 # 数据的共享 Manager dict list # 进程池 # cpu个数+1 # ret = map(func,iterable) # 异步 自带close和join ...
- [转] ROS2源码编译和安装
机器人开源操作系统软件ROS在10年后, 终于推出全新架构的ROS2,代号“ardent”.中文意思为“热心的美洲鳖”,看来ROS2要从ROS1的“海龟”变成“土鳖”系列了. 与此同时,ROS2的编译 ...
- python 全栈开发,Day34(基于UDP协议的socket)
昨日内容回顾 网络的基础概念arp协议 :通过ip地址找到mac地址五层模型 : 应用层 传输层 网络层 数据链路层 物理层tcp协议 : 可靠的 面向连接 全双工 三次握手 四次挥手udp协议 : ...
随机推荐
- 垃圾收集器 参阅<<深入理解JAVA虚拟机>>
一.新生代 1.Serial收集器 新生代单线程复制算法GC(暂停工作线程)---------- 支持组合老年代Serial odl和CMS 2.ParNew Serial多线程版本 支持组合cms| ...
- 以太坊 layer2: optimism 源码学习(二) 提现原理
作者:林冠宏 / 指尖下的幽灵.转载者,请: 务必标明出处. 掘金:https://juejin.im/user/1785262612681997 博客:http://www.cnblogs.com/ ...
- node前后端交互(Express)
1. Express框架是什么 1.1 Express是一个基于Node平台的web应用开发框架,它提供了一系列的强大特性,帮助你创建各种Web应用.我们可以使用 npm install expres ...
- html、css实现导航栏5种常用下拉效果
实现的效果:鼠标移入按钮时按钮中的内容就会出现,分别展示不同的出现效果.效果难点:不使用JavaScript,那这个效果的难点就是在于:hover伪类的掌控,以及考验对html的结构掌握. 1. ht ...
- KingbaseES的SQL语句-CTE递归
背景 从上下级关系表中,任意一个节点数据出发,可以获得该节点的上级或下级.CTE的递归语法,或者 connect by 与 start with的 查询语法,能够实现这个需求. 当我们需要制作上下级关 ...
- Java 将Excel转为UOS
以.uos为后缀的文件,表示Uniform Office Spreadsheet文件,是一种国产的办公文件格式,该格式以统一办公格式(UOF)创建,使用XML和压缩保存电子表格.既有的Excel表格文 ...
- SDUT 2022 Autumn Team Contest 7th
1.J题:给你T组数据,每一组数据给你一个区间,让你求这个区间的范围,区间的起始时间和终止时间可能被包含或重复 思路:思路的话,就是直接把给定的两个区间的之间的数包括端点存到vector去重,然后直接 ...
- BUUCTF Misc 被偷走的文件
首先下载文件打开 得到一个流量文件 用wireshark打开 打开后 进行分析 看到有ftp流量,于是过滤ftp 看到被偷走的是flag.rar 接下用binwalk进行分离 binwalk -e f ...
- Django 使用Pycharm 创建工程
一.Pycharm 创建Django 工程 事实上,我们一般不使用命令行,而是直接在Pycharm 中创建Django 项目. Pycharm 是进行Django 开发的最佳 IDE,请大家自行安装, ...
- crictl 命令 - Kubernetes 管理命令详解
描述:crictl 是 CRI 兼容的容器运行时命令行对接客户端, 你可以使用它来检查和调试 Kubernetes 节点上的容器运行时和应用程序.由于该命令是为k8s通过CRI使用containerd ...