
LIS3DH三轴加速度计-实现欧拉角(俯仰角,横滚角)-转载
1. LIS3DH管脚定义

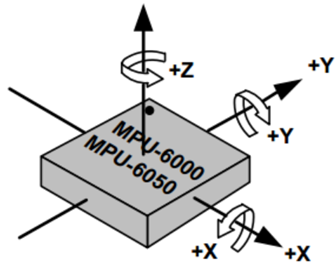
PS:LIS3DH和mpu6050的X和Y方向是相反的, mpu6050如下图所示:
2.LIS3DH加速度计介绍
由于LIS3DH只可以得到XYZ加速度,无法获取角速度,所以LIS3DH是无法测出偏航角(yaw).
3. LIS3DH之转换欧拉角介绍
3.1偏航角(yaw)
如下图所示,偏航角是指机头在水平面上的投影与地轴之间的夹角,以机头右偏为正.范围为[-180,180]

PS:由于LIS3DH无法测出,跳过.
3.2俯仰角(pitch)
如下图所示, 俯仰角是指机头与水平面的夹角,当飞机平行时则为0,抬头时则为正,范围为[-180,180]
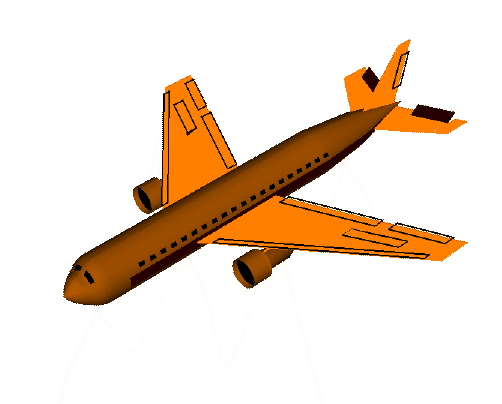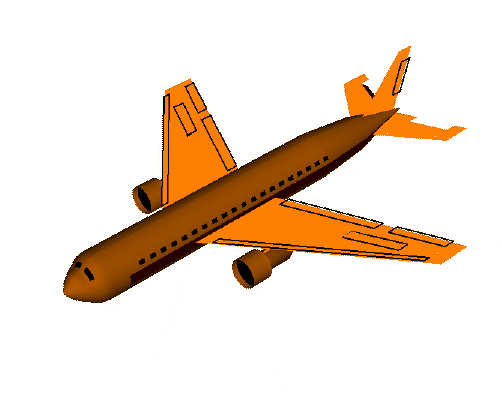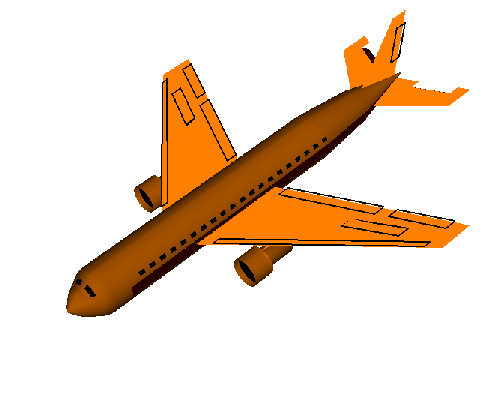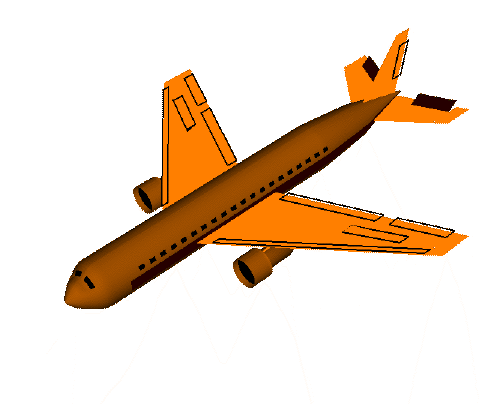
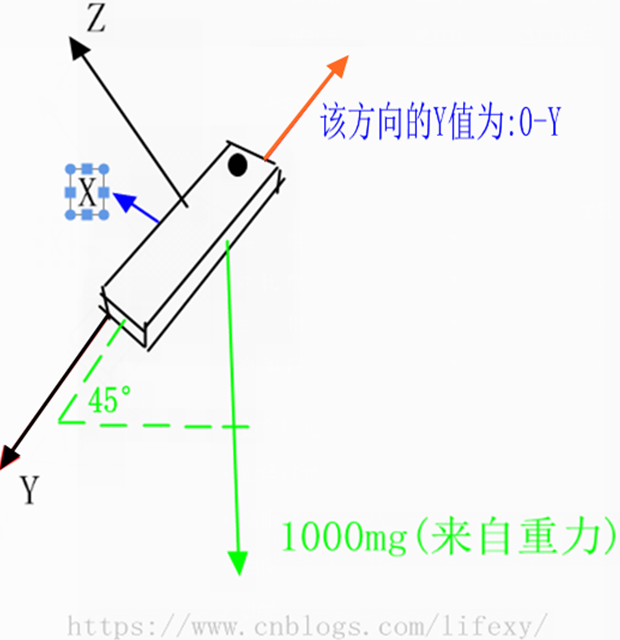
以45°为例,来解析LIS3DH
如下图所示:
转换为角度图为:
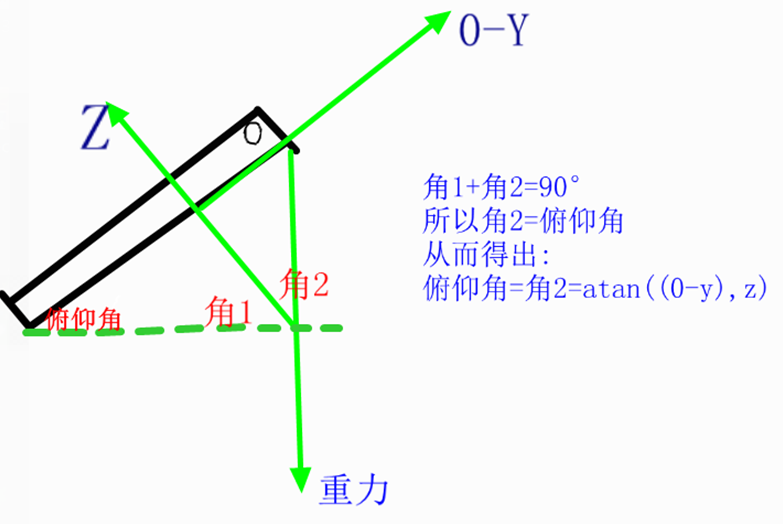
所以转换为角度为:
pitch = (short)(atan2((float)(0-y),z) * 180 / 3.14159); //转换为度数
3.3 横滚角(roll)
如下图所示, 横滚角指飞机两翼所在的平面与平行线之间的夹角,机体向右滚为正,范围为[-180,180].
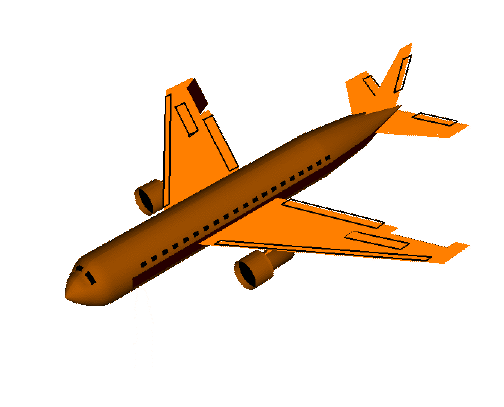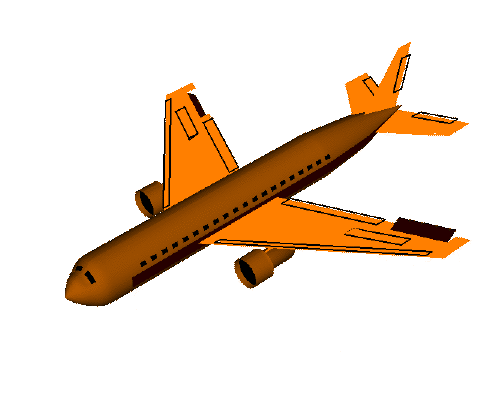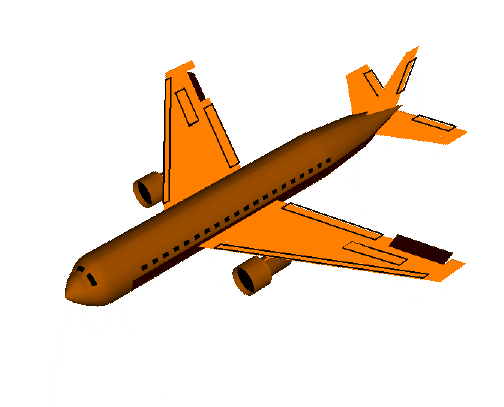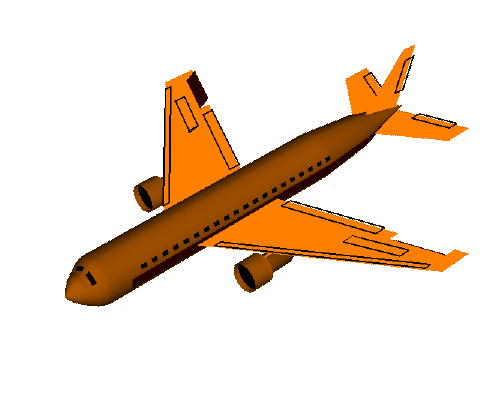
横滚角和俯仰角类似,不过变成了X与Z轴之间比例了.
所以转换为角度为:
pitch = (short)(atan2((float)(0-y),z) * 180 / 3.14159); //转换为度数
4.初始化代码

unsigned char Lis3dh_init(void)

{

     u8 val;

     unsigned char data;

     i2cInit();

     data = 0x47;

     if(i2cwrite(0x18, 0x20, 1, &data))return 1; //50HZ  reg1

     data = 0;

     if(i2cwrite(0x18, 0x21, 1, &data))return 2; // reg2

     data = 0x00;

     if(i2cwrite(0x18, 0x22, 1, &data))return 3; // reg3

     data = 0X00;

     if(i2cwrite(0x18, 0x23, 1, &data))return 4; // +-2g reg4

     data = 0x00;

     if(i2cwrite(0x18, 0x24, 1, &data))return 5; // reg5

     return 0;

}
设置为+2g量程,并且传感器刷新率为50hz,也就是说我们延时20ms左右去读一次传感器即可.
5.运行代码
void CalcXYZ(short x,short y,short z)

{

    short pitch ,roll;

    u16 maxG=0;

    pitch  = (short)(atan2((float)(0-y),z) * 180 / 3.14159);     //转换为度数

    roll  = (short)(atan2((float)(x),z) * 180 / 3.14159);        //转换为度数

    printf("x%03dmg y%03dmg z%03dmg pitch:%3d roll:%3d \r\n",x,y,z,pitch,roll);

}

int main()

{

    u8 i;

    u8 buf[6];

    short X,Y,Z;

    printf("Gsensor_init%d\r\n",Lis3dh_init());

    while(1)

    {

       i2cread(0x18,0x27, 1,&i);      //读取0x27,判断是否有数据

       if((i&0x08))

       {
             for(i=0;i<6;i++)

                i2cread(0x18,0X28+i, 1,&buf[i]);

               X = buf[1]*256+ buf[0];

               Y = buf[3]*256 + buf[2];

               Z = buf[5]*256 + buf[4];

               X=(short)((float)(X)*4/65536*1000);

               Y=(short)((float)(Y)*4/65536*1000);

               Z=(short)((float)(Z)*4/65536*1000);

               CalcXYZ(X,Y,Z);

           }

     }

}
6.打印截图
6.1当俯仰角pitch接近90°时
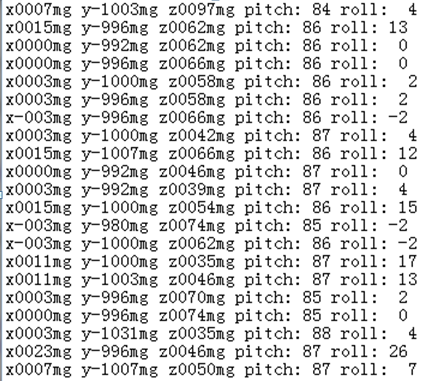
如上图可以看到,y是负的1000mg,这是因为它的y方向向下,所以计算俯仰角时,我们用的(0-y).
6.1当俯仰角pitch为0,翻滚角为45°时
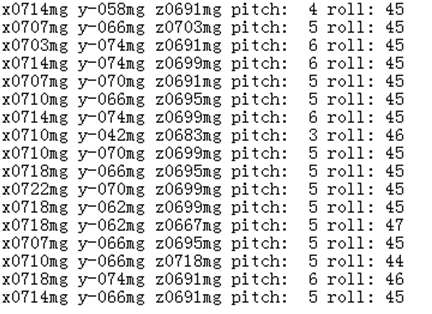
如上图可以看到X值为707左右,由于物体自重力为1000,所以707/1000,刚好对应sin45°(0.707)
LIS3DH三轴加速度计-实现欧拉角(俯仰角,横滚角)-转载的更多相关文章
- LIS3DH三轴加速度计-实现欧拉角(俯仰角,横滚角)
1. LIS3DH管脚定义 PS:LIS3DH和mpu6050的X和Y方向是相反的, mpu6050如下图所示: 2.LIS3DH加速度计介绍 由于LIS3DH只可以得到XYZ加速度,无法获取角速度, ...
- Arduino I2C + 三轴加速度计LIS3DH
LIS3DH是ST公司生产的MEMS三轴加速度计芯片,实现运动传感的功能.主要特性有: 宽工作电压范围:1.71 ~ 3.6V 功耗:低功耗模式2μA:正常工作模式.ODR = 50Hz时功耗11μA ...
- Arduino I2C + 三轴加速度计ADXL345
ADXL345是ADI公司生产的三轴数字加速度计芯片,与ST的LIS3DH功能接近.主要特性有: 工作电压:2.0 ~ 3.6V 功耗:待机功耗0.1μA:工作时与数据输出频率(ODR)有关,如ODR ...
- [每日电路图] 8、三轴加速度计LIS3DH电路图及功耗等指标
看TI的官网资料:http://www.st.com/web/en/catalog/sense_power/FM89/SC444/PF250725 一.初次接触关注的信息: 1.1.概述中的关键信息 ...
- [算法][三轴、六轴、九轴传感器算法分析] 1、分享一个三轴加速计matlab动态可视化脚本
一.有啥用 这里用的是LIS3DH三轴加速计,输出为X.Y.Z轴的加速度,通过串口连接电脑,电脑里运行matlab脚本通过串口实时获取数据并做可视化显示. 这里虽然是针对LIS3DH的,其实稍作修改即 ...
- 【雕爷学编程】Arduino动手做(48)---三轴ADXL345模块
37款传感器与模块的提法,在网络上广泛流传,其实Arduino能够兼容的传感器模块肯定是不止37种的.鉴于本人手头积累了一些传感器和模块,依照实践(动手试试)出真知的理念,以学习和交流为目的,这里准备 ...
- STC8H开发(七): I2C驱动MPU6050三轴加速度+三轴角速度检测模块
目录 STC8H开发(一): 在Keil5中配置和使用FwLib_STC8封装库(图文详解) STC8H开发(二): 在Linux VSCode中配置和使用FwLib_STC8封装库(图文详解) ST ...
- 三轴陀螺仪与加速度计如何辅助 iPhone 定位的
在所有之前解释一下陀螺仪 根据Wiki的定义:「陀螺仪是用于测量角度或维持方向的设备,基于角动量守恒原理.」 这句话的要点是测量角度或维持方向,这是 iPhone 4 为何搭载此类设备的原因.机械陀螺 ...
- STM32—驱动六轴MPU6050输出欧拉角
文章目录 一.MPU6050介绍 1.MPU6050与陀螺仪.加速度计的关系: 2.整体概括 3.引脚说明 4.基本配置及相关寄存器 电源管理寄存器1 陀螺仪配置寄存器 加速度计配置寄存器 FIFO使 ...
- STC8H开发(六): SPI驱动ADXL345三轴加速度检测模块
目录 STC8H开发(一): 在Keil5中配置和使用FwLib_STC8封装库(图文详解) STC8H开发(二): 在Linux VSCode中配置和使用FwLib_STC8封装库(图文详解) ST ...
随机推荐
- 2019-2020-1 20199318《Linux内核原理与分析》第九周作业
第8章 进程的切换和系统的一般执行过程 一.学习总结 Linux系统的一般执行过程: 最一般的情况:正在运行的用户态进程X切换到运行用户态进程Y的过程. (1)正在运行的用户态进程X; (2)发生中断 ...
- python与java中符号表达式的区别
python与java中符号表达式的区别 1:三目运算符 python 语句1(表达式1) if 条件表达式A else 语句2(表达式2) 执行过程:首先,运算条件表达式A,如果为True ...
- 肖sir__面试笔试题__阿里笔试题
第一题: #给定一个无序数组nums和一个目标值target,返回数组中两个元素的和为target的算法,时间复杂度为O(1);def func1(nums,target): dict1 = { ...
- Web Dynpro for ABAP(16):WDA Analysis Tools
3.21 Quality Assurance and Supportability WDA程序效能验证工具. Tests工具: eCATT and Web Dynpro ABAP Debugging工 ...
- 2022-4-7内部群每日三题-清辉PMP
1.公司聘用一名项目经理来协调一个期限紧迫的敏捷项目,项目经理和敏捷团队都由一位项目组合经理管理,该项目组合经理倾向于根据需要将开发人员重新分配给其他紧急事项,当项目经理与其接洽时,项目组合经理坚持认 ...
- Mysterious-GIF --- 攻防世界WP
题目描述: 附件: ps:我重命名了一下为 cindy,gif 解题过程 1.分析该GIF (1)查看图片属性 (2)strings命令查找字符串 (3)winhex查看 (4)因为是GIF,所以可使 ...
- Windows MFC HTTP GET请求 函数流程
Windows MFC HTTP GET请求 函数流程 1 CString m_strHttpUrl(_T("http://10.200.80.86:8090/course/upload&q ...
- python3.7 sorted 自定义排序
from functools import cmp_to_keyls=['9','23','3','56','78']sorted(ls, key=cmp_to_key(lambda x, y: in ...
- Pod资源的基础管理操作(Kubernetes)
Pod是Kubernetes API中的核心资源类型,它可以定义在JSON或者YAML格式的资源清单中,由资源管理命令进行陈述式声明管理.创建时通过create或apply命令将请求提交到API Se ...
- 记一次ajax文件上传
一个新需求提交页面. 在页面提交的时候,使用的是,先上传文件再上传表单 在这里需要返回表单存储的文件地址,需要上传.所以.在上传文件之后会返回存储的地址. 这里犯的一个错误: 往input 的type ...