
【Matlab】简单的滑模控制程序及Simulink仿真
文章:
这篇文章仿真和输出U的推到有些问题,博主根据此篇文章进行修改进行对sin(t)曲线的追踪(使用滑模控制)
1.前言
最近开始了对滑模控制的学习,使用的书籍为刘金琨的《滑膜变结构控制MATLAB仿真》,今天是按照书上的例程做了一个简单的自适应控制系统。
2.程序解析
此程序中,电机控制系统的动态模型为:
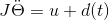 ,其中,θ为电机的角位置,J为转动惯量,d(t)为干扰且满足
 ,η为干扰上界,
 为角位置跟踪误差
定义跟踪误差函数,也就是滑模面函数s为: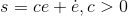 ,当s=0时,有e和edot都为0,且是按照指数收敛:
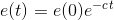
也就是说当时间趋于∞时,误差将指数收敛到0,收敛速度取决于c,所以误差函数s的收敛性意味着位置跟踪误差e和速度跟踪误差e'的收敛性,也就是说:s为滑膜函数。
2.1.控制器代码
首先是控制器的S函数。控制器就是系统的输入控制量u:
function [sys,x0,str,ts] = simple_adaptive_controller(t, x, u, flag)

switch flag,

  case 0,

    [sys,x0,str,ts]=mdlInitializeSizes;  % 调用初始化子函数

  case 1,

    sys=[];

  case 2,

    sys=[];

  case 3,

    sys=mdlOutputs(t,x,u);    %计算输出子函数

  case 4,

    sys=[];   %计算下一仿真时刻子函数

  case 9,

    sys=[];    %终止仿真子函数

  otherwise

    DAStudio.error('Simulink:blocks:unhandledFlag', num2str(flag));

end

function [sys,x0,str,ts,simStateCompliance]=mdlInitializeSizes   %初始化子函数

sizes = simsizes;

sizes.NumContStates  = 0;  %连续状态变量个数

sizes.NumDiscStates  = 0;  %离散状态变量个数

sizes.NumOutputs     = 1;  %输出变量个数

sizes.NumInputs      = 3;   %输入变量个数

sizes.DirFeedthrough = 1;   %输入信号是否在输出端出现

sizes.NumSampleTimes = 0;   % at least one sample time is needed

sys = simsizes(sizes);

x0  = [];   %初始值

str = [];

ts  = [];   %[0 0]用于连续系统,[-1 0]表示继承其前的采样时间设置

simStateCompliance = 'UnknownSimState';

function sys=mdlOutputs(t,x,u)   %计算输出子函数

J = 2;

thd = u(1);

th = u(2);

dth = u(3);

e = th - thd;

de = dth;

c = 10;

s = c*e + de;

xite = 1.1;

k = 0;

ut = J*(-c*dth-1/J*(k*s+xite*sign(s)));

sys(1) = ut;
因为控制器不涉及到复杂的微分运算,故只用在mdlOutputs中写控制输入u的代码
2.2.受控对象代码
本例中,受控对象为电机控制系统,,需要对这个微分方程进行描述,因为要用到θ、θ',虽然方程中有θ'',但是可以通过除以J得到θ''的表达式,故代码如下:
function [sys,x0,str,ts] = plant(t, x, u, flag)

switch flag,

  case 0,

    [sys,x0,str,ts]=mdlInitializeSizes;  % 调用初始化子函数

  case 1,

    sys=mdlDerivatives(t,x,u);   %调用计算微分子函数

  case 2,

    sys=[];

  case 3,

    sys=mdlOutputs(t,x,u);    %计算输出子函数

  case 4,

    sys=[];   %计算下一仿真时刻子函数

  case 9,

    sys=[];    %终止仿真子函数

  otherwise

    DAStudio.error('Simulink:blocks:unhandledFlag', num2str(flag));

end

function [sys,x0,str,ts,simStateCompliance]=mdlInitializeSizes   %初始化子函数

sizes = simsizes;

sizes.NumContStates  = 2;  %连续状态变量个数

sizes.NumDiscStates  = 0;  %离散状态变量个数

sizes.NumOutputs     = 2;  %输出变量个数

sizes.NumInputs      = 1;   %输入变量个数

sizes.DirFeedthrough = 0;   %输入信号是否在输出端出现

sizes.NumSampleTimes = 1;   % at least one sample time is needed

sys = simsizes(sizes);

x0  = [0, 0];   %初始值

str = [];

ts  = [0 0];   %[0 0]用于连续系统,[-1 0]表示继承其前的采样时间设置

simStateCompliance = 'UnknownSimState';

function sys = mdlDerivatives(t, x, u)    %计算微分子函数

J = 2;

dt = sin(t);

ut = u(1);

sys(1) = x(2);

sys(2) = 1/J*(ut+dt);

function sys=mdlOutputs(t,x,u)   %计算输出子函数

sys(1) = x(1);

sys(2) = x(2);
3.仿真结果和Simulink注意事项
Simulink建立如下模型:
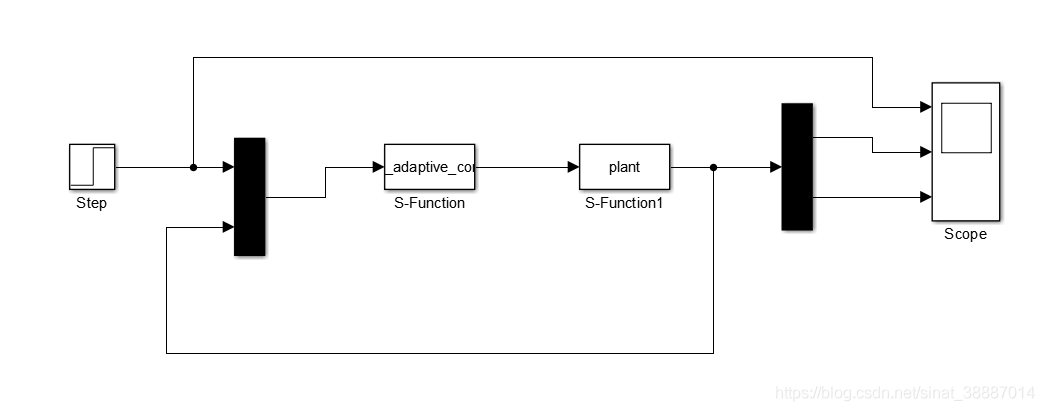
将微分方程算法换为定步长fixed step中的ode4!不然仿真超级慢!
具体分析可见:https://www.ilovematlab.cn/thread-260054-1-1.html
最后结果为:
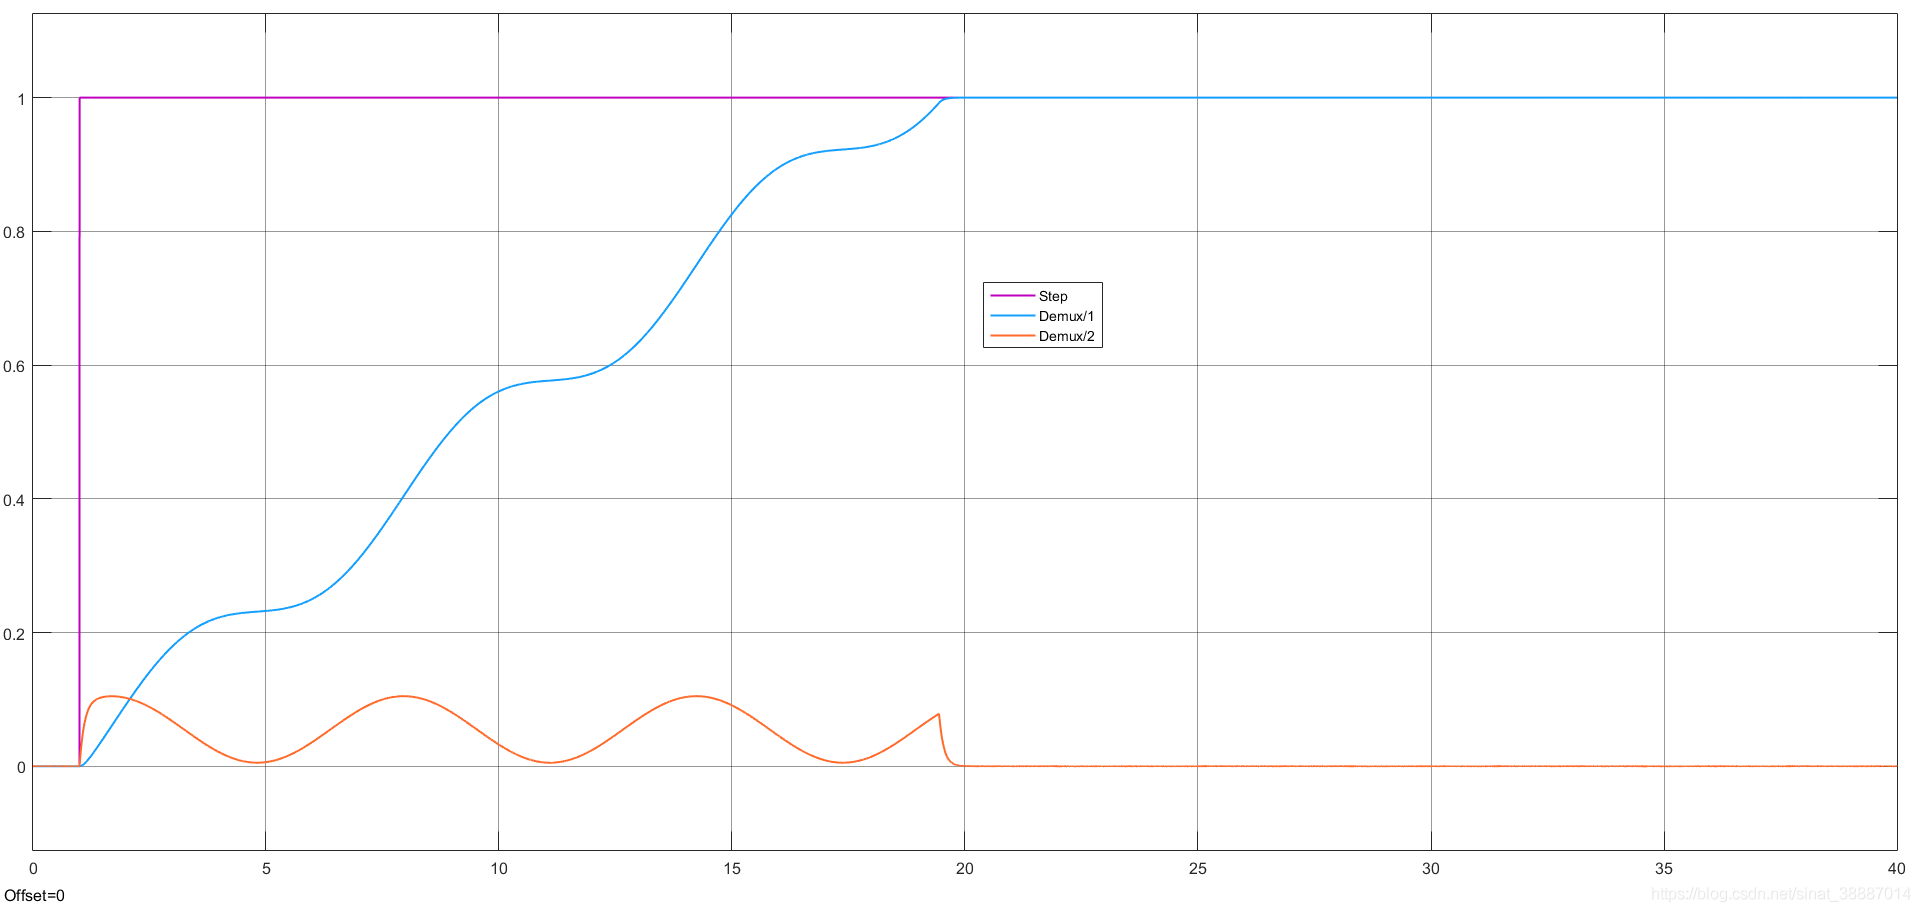
系统最终能够跟踪阶跃信号
————————————————
版权声明:本文为CSDN博主「PriscillaSCU」的原创文章,遵循CC 4.0 BY-SA版权协议,转载请附上原文出处链接及本声明。
原文链接:https://blog.csdn.net/sinat_38887014/article/details/103115218
【Matlab】简单的滑模控制程序及Simulink仿真的更多相关文章
- 使用滑模控制对sin(t)曲线追踪
结合:[Matlab]简单的滑模控制程序及Simulink仿真本片文章观看,此篇文章是在这篇文章的基础上进行修改的 输出u的推导过程 如果不明白控制量输出u的推到过成请看:[控制理论]滑模控制最强解析 ...
- 非刚性图像配准 matlab简单示例 demons算法
2011-05-25 17:21 非刚性图像配准 matlab简单示例 demons算法, % Clean clc; clear all; close all; % Compile the mex f ...
- matlab 调用C程序进行simulink仿真
文章目录 simulink仿真 创建C程序 编译C程序 运行结果 simulink仿真 simulink仿真中需要使用S-Function模块,可以实现调用C程序进行仿真,下面先建立一个简单的仿真: ...
- MATLAB 右键该文件不存在或者SIMULINK打开后仿真器件报错
错误示例: 提示是否创建文件 并且会提示某某模块或者某某文件未找到not found 原因: .m文件不存在,是因为所打开的文件还并没有添加进matlab的搜索目录,或者是需要.m文件运行后生成的 某 ...
- MATLAB设计模糊控制器并用simulink仿真
一.设计模糊控制器1.1 创建项目文件夹在此路径如图 1.2 打开MATLAB打开MATLAB R2012a切换当前目录为上一步路径,如图 1.3 设计模糊控制器打开模糊控制器设计对话框 根据模糊控制 ...
- 车辆跟随滑模控制的python实现
上一篇文章一个汽车跟踪问题的滑模控制实例,已经从理论上证明了可以使用滑模变结构控制策略来解决汽车跟踪问题. 下面分别采用指数趋近律.等速趋近律.准滑模控制的方法完成车辆跟随问题的仿真 import m ...
- Simulink仿真入门到精通(二) Simulink模块
2.1 Simulink模块的组成要素 用户构建系统模型时无需直接面对成千上万行的代码,而是通过模块化图形界面以模块化的方式构建,能够使理解变得容易,让大脑减负.通过层次化模块分布将系统功能模块化,而 ...
- Simulink仿真入门到精通(十九) 总结回顾&自我练习
从2019年12月27到2020年2月12日,学习了Simulink仿真及代码生成技术入门到精通,历时17天. 学习的比较粗糙,有一些地方还没理解透彻,全书梳理总结: Simulink的基础模块已基本 ...
- 震荡信号Simulink仿真
1. simulink仿真设计 震荡信号本质是调制信号,可以表示为: u(t)=A*(1+m*cos(Ωt+θ))*cos(ωt+φ)=A*cos (ωt+φ)+ A*m*cos(Ωt+θ)*cos( ...
随机推荐
- QT ——TCP接收到的数据出现乱码情况
这个项目是写一个利用TCP来传输.bin的并文件,接收端是将接收到的.bin并文件直接在串口助手中进行读取. 但是从读取的结果来看发现传输过来得数据是错误的,与原数据不相符,由于服务端是直接对并文件在 ...
- k8s全方位监控-prometheus-配置文件介绍以及基于文件服务发现
1.scrape_configs 参数介绍 # 默认的全局配置 global: scrape_interval: 15s # 采集间隔15s,默认为1min一次 evaluation_interval ...
- Tableau绘制K线图、布林线、圆环图、雷达图
Tableau绘制K线图.布林线.圆环图.雷达图 本文首发于博客冰山一树Sankey,去博客浏览效果更好.直接右上角搜索该标题即可 一. K线图 1.1 导入数据源 1.2 拖拽字段 将[日期]托到列 ...
- Tableau学习Step4一数据解释、异常值监测、参数使用、分析结果如何对外发布
Tableau学习Step4一数据解释.异常值监测.参数使用.分析结果如何对外发布 本文首发于博客冰山一树Sankey,去博客浏览效果更好. 一. 前言 本教程通过一个案例从浅到深来学习Tableau ...
- 微信小程序token失效 自动请求后端,适用于自动登录
app.js // app.js App({ onLaunch() { let token = wx.getStorageSync('token') if (!token) { wx.login({ ...
- Clickhouse中的预聚合引擎
作者: LemonNan 原文地址: https://mp.weixin.qq.com/s/qXlmGTr4C1NjodXeM4V9pA 注: 转载需注明作者及原文地址 介绍 本文将介绍 Clickh ...
- JSP 表单提交 数据库乱码解决方法
问题:有时候在做jsp逻辑处理时,比如提交表单,从前台注册的页面提交了一部分的数据,但是后面处理的JSP页面通过 request.getParameter 调用时,获取到的是一堆乱码. 乱码分析:因为 ...
- 软件工程homework-004
软件工程软件工程homework-004 博客信息 沈阳航空航天大学计算机学院2020软件工程作业 作业要求 https://edu.cnblogs.com/campus/sau/Computer17 ...
- ArcGIS对进行数据拓扑修改
空间数据处理--题目1 土地利用数据每年都在发生变化,故每年都要根据去年的数据进行修改.请根据以下要求,修改A区域的数据并对B区域已做好的数据进行拓扑检查. 一. 数据说明(见"题目1&qu ...
- java 网络编程之Socket编程
1.客户端代码 1 package com.gylhaut.socket; 2 3 import java.io.BufferedReader; 4 import java.io.IOExcept ...