
STM32高级定时器TIM1产生两路互补的PWM波(带死区)
测试环境:Keil 5.20.0.0 STM32F103RBT6 固件库版本:STM32F10x_StdPeriph_Lib_V3.5.0(2011)

本文使用TIM1的通道1,通道2,产生两路1khz,死区时间1us的互补PWM波。
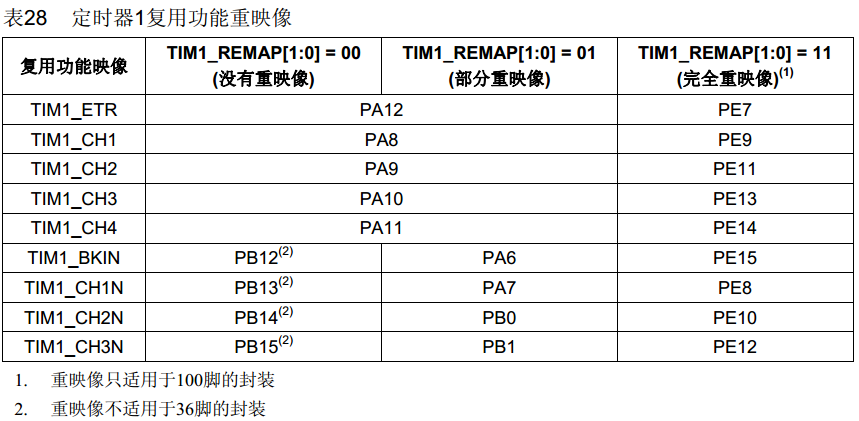
所使用的IO口:由下图知,我们使用引脚为PA9,PA10,互补输出使用PB14,PB15
部分代码如下:
 /* 配置TIM1复用输出PWM时用到的I/O  */

 static void TIM1_GPIO_Config(void)

 {

   GPIO_InitTypeDef GPIO_InitStructure;

   /* TIM1 clock enable */

   RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM1, ENABLE);

   /* GPIOA and GPIOB clock enable */

   RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_GPIOB, ENABLE);

   GPIO_InitStructure.GPIO_Pin =  GPIO_Pin_9 | GPIO_Pin_10;

   GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;

   GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;

   GPIO_Init(GPIOA, &GPIO_InitStructure);

   GPIO_InitStructure.GPIO_Pin =  GPIO_Pin_14 | GPIO_Pin_15;

   GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;

   GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;

   GPIO_Init(GPIOB, &GPIO_InitStructure);

 }
初始化IO
初始化定时器功能配置
 u16 CCR2_Val = ;

 u16 CCR3_Val = ;//占空比,周期为1000

 /*配置TIM1输出的PWM信号的模式,如周期、极性、占空比 */

 void TIM1_Mode_Config(void)

 {

     TIM_TimeBaseInitTypeDef  TIM_TimeBaseStructure;

     TIM_BDTRInitTypeDef      TIM1_BDTRInitStruct;

     TIM_OCInitTypeDef        TIM_OCInitStructure;

     /* Time base configuration */

     TIM_TimeBaseStructure.TIM_Period = -; //计数周期,向上记到此数,计数值清零

     TIM_TimeBaseStructure.TIM_Prescaler = -;//定时器分频系数,Ftimer = 72M/(TIM_Prescaler+1) = 1ms

     TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1;//与死区时间分频有关

     TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;//向上计数模式

     TIM_TimeBaseInit(TIM1, &TIM_TimeBaseStructure);

     /****** 配置BDTR寄存器,配置死区时间****************/

     /*

        定时器时钟 72M   TIM_ClockDivision = TIM_CKD_DIV1时,  Tdts = 13.89ns

        0 - 1.764us  用算法一

        1.778us - 3.505us  用算法二

        3.556us - 7.000us  用算法三

        7.1117us - 14us    用算法四

        需要更长时间,使用TIM_ClockDivision分频

     */

     TIM1_BDTRInitStruct.TIM_OSSRState = TIM_OSSRState_Disable;

     TIM1_BDTRInitStruct.TIM_OSSIState = TIM_OSSIState_Disable;

     TIM1_BDTRInitStruct.TIM_LOCKLevel = TIM_LOCKLevel_OFF;

     TIM1_BDTRInitStruct.TIM_DeadTime = ; //死区时间  72:1us 172:3us 205:5us

     TIM_BDTRConfig(TIM1,&TIM1_BDTRInitStruct);

 //    TIM1->BDTR |= 72;   //设置死区  注:上面那种方法也可以,这种快且简单

      /* PWM1 Mode configuration: Channel2 */

      TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2;//PWM2模式

      TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //比较输出使能

      TIM_OCInitStructure.TIM_OutputNState = TIM_OutputNState_Enable;//比较互补输出使能

      TIM_OCInitStructure.TIM_Pulse = CCR2_Val;   //比较值,即占空比

      TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;  //输出极性

      TIM_OCInitStructure.TIM_OCNPolarity = TIM_OCNPolarity_High;//互补输出极性

      TIM_OCInitStructure.TIM_OCIdleState = TIM_OCIdleState_Reset;//指定空闲状态下的TIM输出比较的引脚状态。

      TIM_OCInitStructure.TIM_OCNIdleState = TIM_OCIdleState_Reset;//指定空闲状态下的TIM互补输出比较的引脚状态。

      TIM_OC2Init(TIM1, &TIM_OCInitStructure);   //初始化通道二比较输出

      TIM_OC2PreloadConfig(TIM1, TIM_OCPreload_Enable);      //配置通道二,自动重装载使能

     /* PWM1 Mode configuration: Channel3 */

     TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2;

     TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;

     TIM_OCInitStructure.TIM_OutputNState = TIM_OutputNState_Enable;

     TIM_OCInitStructure.TIM_Pulse = CCR3_Val;

     TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;

     TIM_OCInitStructure.TIM_OCNPolarity = TIM_OCNPolarity_High;

     TIM_OCInitStructure.TIM_OCIdleState = TIM_OCIdleState_Reset;

     TIM_OCInitStructure.TIM_OCNIdleState = TIM_OCIdleState_Reset;

     TIM_OC3Init(TIM1, &TIM_OCInitStructure);

     TIM_OC3PreloadConfig(TIM1, TIM_OCPreload_Enable);

     TIM_ARRPreloadConfig(TIM1, ENABLE);//重载装载值 ENABLE 立即生效,DISABLE 下一个比较周期生效

     /* TIM1 enable counter */

     TIM_Cmd(TIM1, ENABLE);//使能定时器1

     TIM_CtrlPWMOutputs(TIM1, ENABLE);//使能PWM外围输出

 }
 int main(void)

 {

     TIM1_GPIO_Config();

     TIM1_Mode_Config();

     while()

     {

          TIM1->CCR2 = CCR2_Val;

          TIM1->CCR3 = CCR3_Val;

          CCR2_Val+=;

          CCR3_Val+=;

          if(CCR2_Val>)  CCR2_Val = ;

          if(CCR3_Val>)  CCR3_Val = ;

          Delay_mS();

     }

 }
main函数
关于死区时间计算:
先贴几张关于TIM时钟的图:
第一张图:关于死区时间分频因子。(代码见,初始化定时器功能配置代码部分第14行所示)

第二张图:死区时间计算

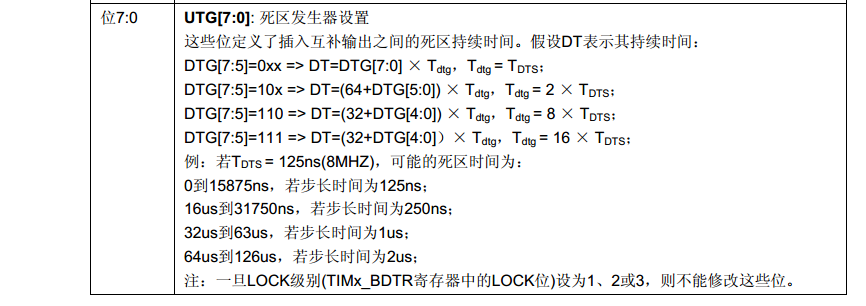
       定时器1时钟挂在APB2总线上,时钟为72M   当TIM_ClockDivision = TIM_CKD_DIV1时,  Tdts = 1/72M = 13.89ns
       0 - 1.764us  用算法一
       1.778us - 3.505us  用算法二
       3.556us - 7.000us  用算法三
       7.1117us - 14us    用算法四
       需要更长时间,使用TIM_ClockDivision分频后(可2分,4分频),设置死区时间。
测试数据:
实验现象:产生了两路死区时间为1us的互补PWM信号,其频率都是1kHz,占空比在10% - 90%不断变化,通道三比通道二变化要快。
死区时间(以通道二为例):(黄:PA10 绿:PB15)
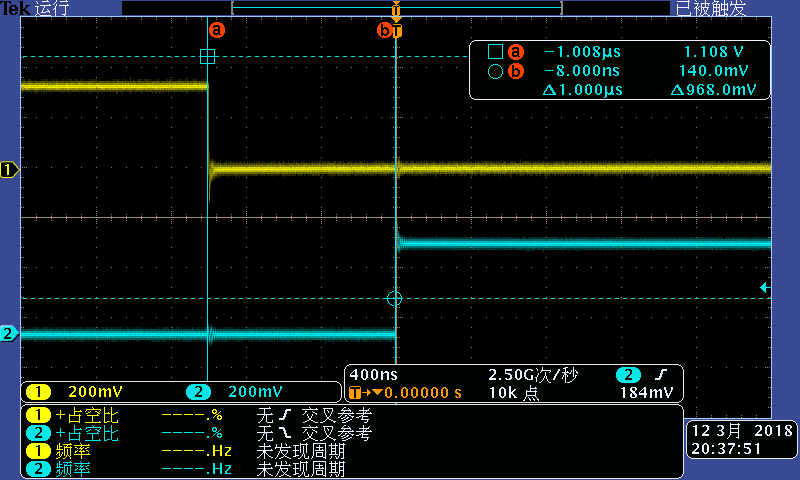
通道二抓拍波形 (黄:PA10 绿:PB15)
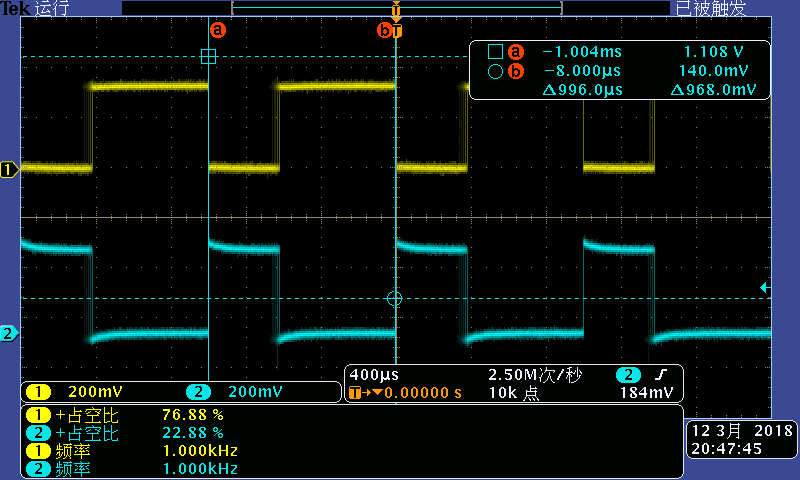
通道三抓拍波形 (黄:PA9 绿:PB14)

通道二和通道三 (黄:PA9 绿:PA10)

STM32高级定时器TIM1产生两路互补的PWM波(带死区)的更多相关文章
- stm32电机控制之控制两路直流电机
小车使用的电机是12v供电的直流电机,带编码器反馈,这样就可以采用闭环速度控制,这里电机使用PWM驱动,速度控制框图如下: 由以上框图可知,STM32通过定时器模块输出PWM波来控制两个直流电机的转动 ...
- stm32电机控制之控制两路直流电机!看完你会了吗
手头上有一个差分驱动的小车,使用两个直流电机驱动,要实现小车的在给定速度下运动,完成直线行驶,转向,加速,刹车等复杂运动. 使用的电机是12v供电的直流电机,带编码器反馈,这样就可以采用闭环速度控制, ...
- 高级定时器TIM1&TIM8
高级定时器 初识stm32高级定时器: (1)高级控制定时器(TIM1 和 TIM8)和通用定时器在基本 ...
- 基于STM32F767两路互补SPWM波(HAL库)
SPWM波指的是占空比呈正弦规律变化的PWM波,生成方式是在定时器中断中调整PWM波的占空比. 对于互补的两路SPWM波,一路为低电平 ‘0’ 时,另一路为高电平 ‘1’,即两路是互补的. 对于STM ...
- Stm32高级定时器(四)
Stm32高级定时器(四) 1 编码器接口模式 1.1 编码器原理 什么是正交?如果两个信号相位相差90度,则这两个信号称为正交.由于两个信号相差90度,因此可以根据两个信号哪个先哪个后来判断方向.根 ...
- Stm32高级定时器(三)
Stm32高级定时器(三) 1 互补输出和死区插入 1.1 死区:某个处于相对无效状态的时间或空间 本来OCX信号与OCXREF时序同相同步,OCXN信号与OCXREF时序反相同步.但为了安全考虑,以 ...
- Stm32高级定时器(二)
Stm32高级定时器(二) 1 主从模式:主?从? 谈论主从,可知至少有两个以上的触发或者驱动信号,stm32内部有多个定时器,可以相互之间驱动或者控制. 主模式:定时器使能只受驱动时钟控制或者输出控 ...
- Stm32高级定时器(一)
Stm32高级定时器(一) 1 定时器的用途 2 高级定时器框图 3 时基单元 4 通道 1 定时器的用途 已知一个波形求另一个未知波形(信号长度和占空比) 已知波形的信号长度和占空比产生一个相应的波 ...
- 【stm32】用TIM1产生6路ADC,用CCR4触发ADC1的注入通道采样
这几天一直在使用STM32来写sensorless BLDC的驱动框架,那么必须会用到TIM1的CCR1/CCR2/CCR3产生的六路互补PWM,以及用CCR4来产生一个中断,用来在PWM-ON的时候 ...
随机推荐
- 常用VI操作命令
# ------------------- VI basic ------------------------------- # file name: VI_basic # author : # da ...
- jumpserver在centos 7上的部署
cd /opt/git clone https://github.com/jumpserver/jumpserver.gitcd jumpservergit checkout master 准备安装: ...
- Swift百万线程攻破单例(Singleton)模式
一.不安全的单例实现 在上一篇文章我们给出了单例的设计模式,直接给出了线程安全的实现方法.单例的实现有多种方法,如下面: class SwiftSingleton { class var shared ...
- python3基础入门-知识点简记
1.基础语法 编码.标识符.保留字.注释.行与缩进... 2.变量类型 (1)Python3有6个标准的数据类型: Numbers(数字) 数字数据类型用于存储数值 不可改变的数据类型 可细分为 ...
- C# 托管堆和垃圾回收器GC
这里我们讨论的两个东西:托管堆和垃圾回收器,前者是负责创建对象并控制这些对象的生存周期,后者负责回收这些对象. 一.托管堆分配资源 CLR要求所有的对象都从托管堆分配.进程初始化时,CLR划出一个地址 ...
- spring 组件自动装载示例(@ComponentScan,@Component,@Scope)
今天学习spring的bean组件装载功能,个人不太喜欢xml文件一个个配置bean的方式,所以主要学习测试注解式的自动装载方式.下面将简单说明下@Component的用法,简单入门示例献给大家. ...
- hdu 2553 N皇后
这题要打表,不然超时. AC代码 #include<cstdio> #include<cstring> int n,cnt; int vis[3][20]; int ans[1 ...
- sed 命令多行到多行的定位方式
本文提要: sed 命令定位方式的分类 着重对 /pattern/,/pattern/ 的定位方式进行阐述 定位方式分类 总体上,只需要分为两类,即:x 和 x,y .如果在范围后加 ! 则表示取补集 ...
- uploadify上传文件(1)--下载
最近在给公司做一个软件版本迭代管理的软件,是一个asp.net网站开发项目.利用mvc框架,前端采用bootstrap,数据库是MySQL,数据库访问利用EF框架. 软件需求是公司软件开发项目多,版本 ...
- Nginx 开启gzip压缩(图片,文件,css)
1.Vim打开Nginx配置文件 vim /usr/local/nginx/conf/nginx.conf 2.找到如下一段,进行修改 gzip on; gzip_min_length 1k; gzi ...