
OpenCV开发笔记(八十二):两图拼接使用渐进色蒙版场景过渡缝隙
前言
对于图像拼接,前面探讨了通过基于Stitcher进行拼接过渡和基于特征点进行拼接过渡,这2个过渡的方式是摄像头拍摄角度和方向不应差距太大。
对于特定的场景,本身摄像头拍摄角度差距较大,拉伸变换后也难做到完美的缝隙拼接,这个时候使用渐近过渡反倒是最好的。
Demo
单独蒙版
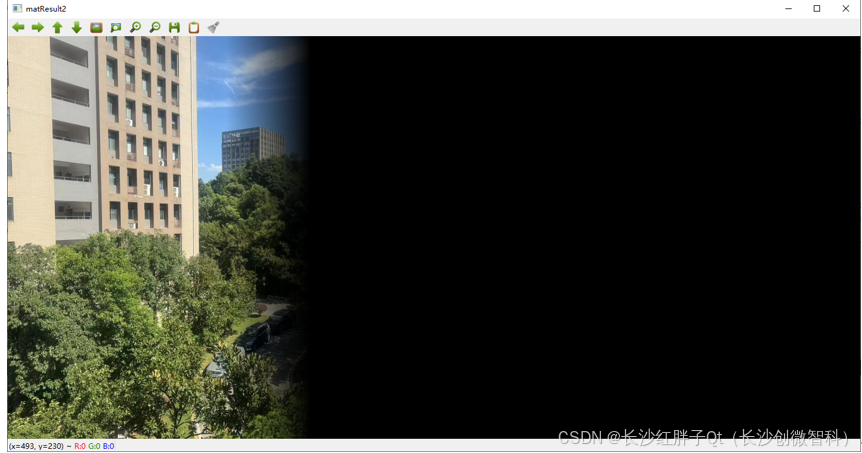
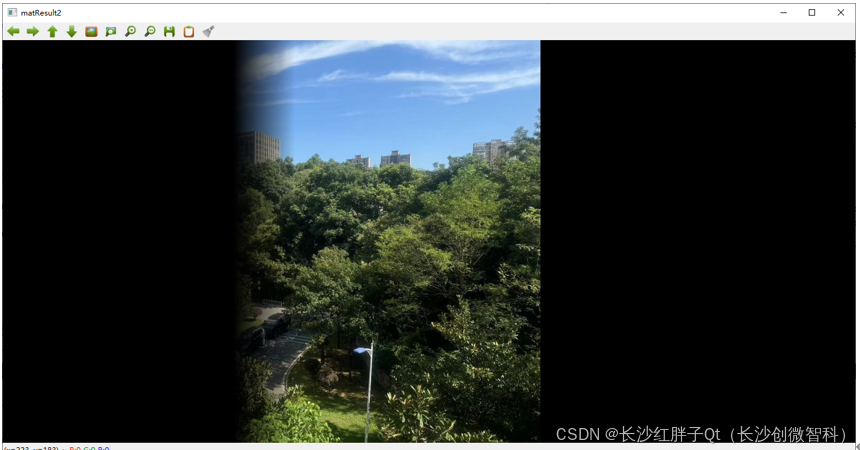
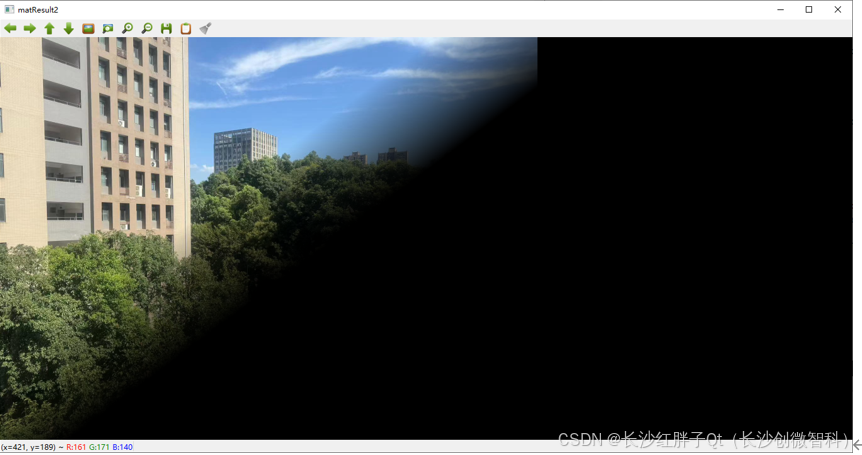
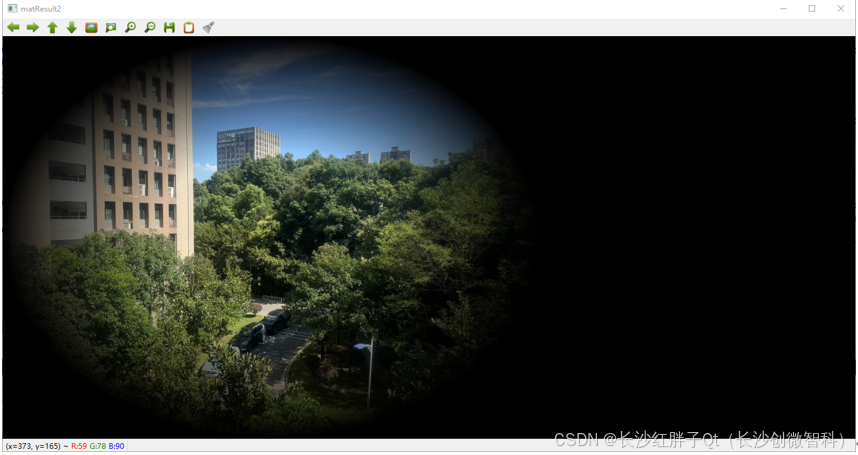
蒙版过渡,这里只是根据图来,其实可对每个像素对于第一张图为系数k,而第二张为255-k,实现渐近过渡。
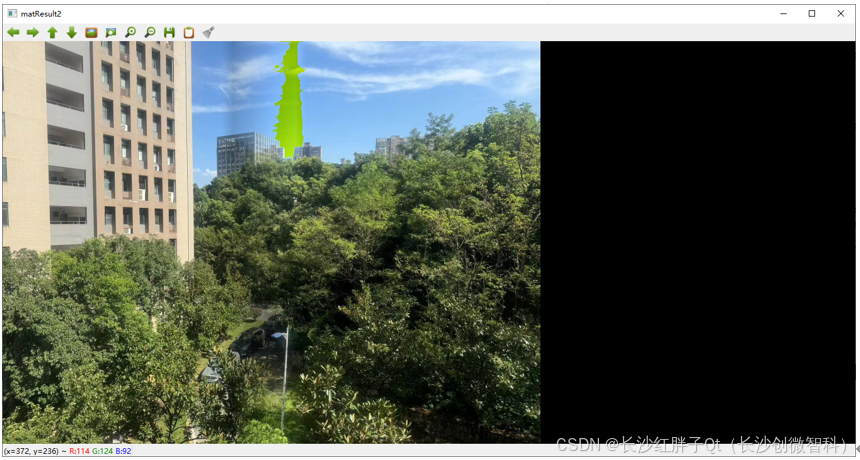
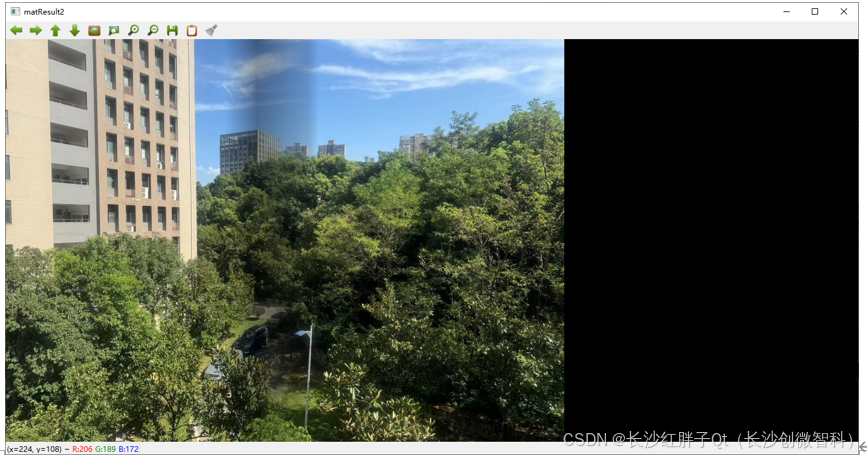
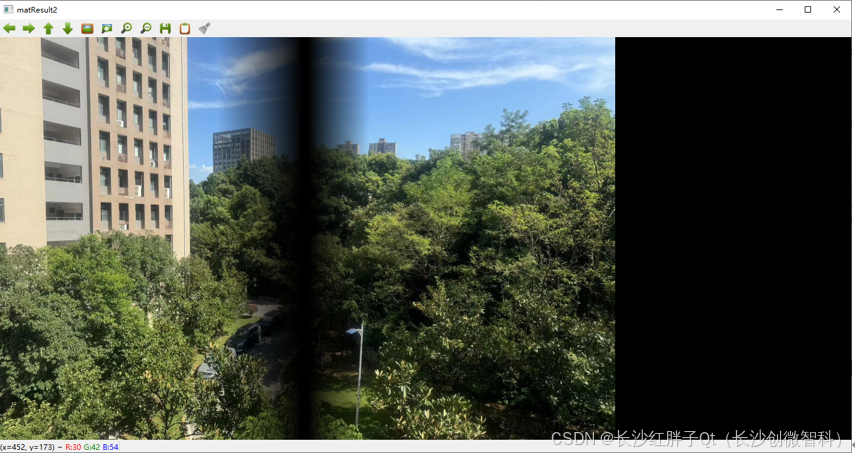
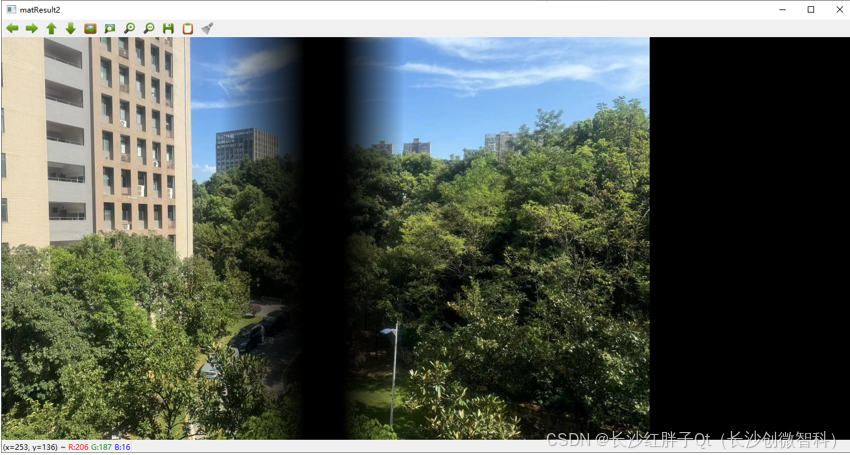
直接使用第一张蒙版优化
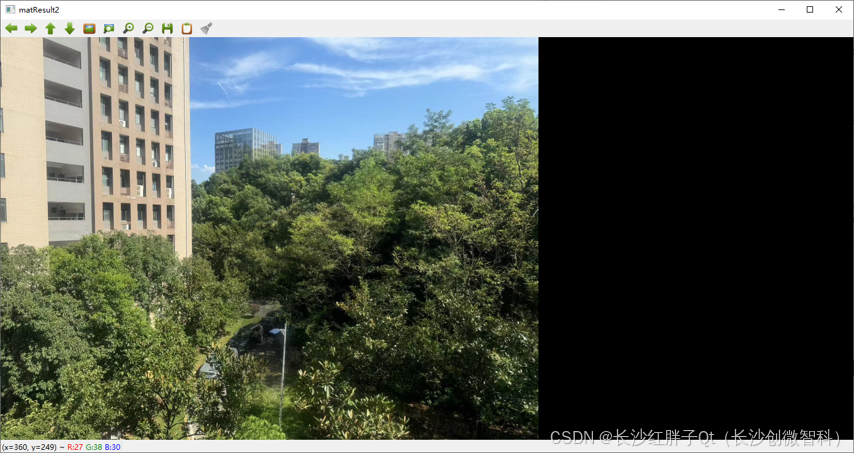
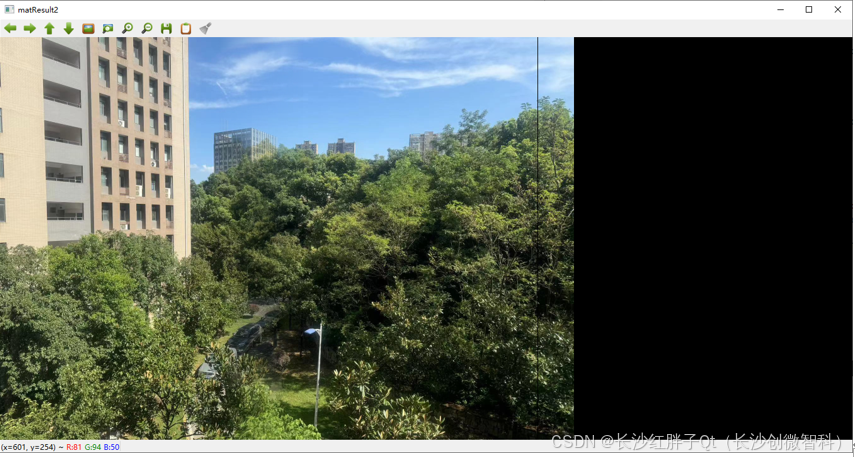
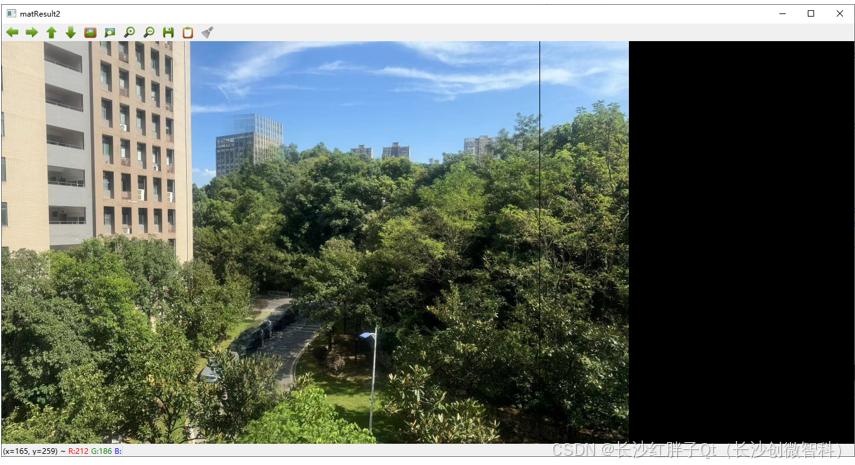
准本蒙版
蒙版可以混合,也可以分开,为了让读者更好的深入理解原理,这里都使用:
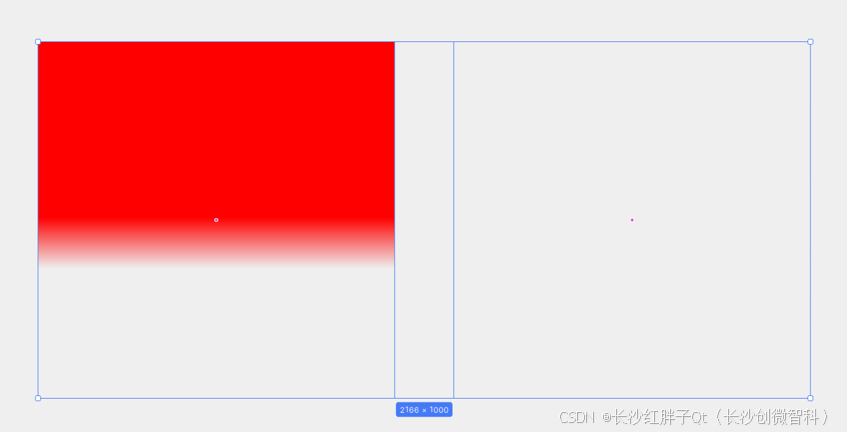
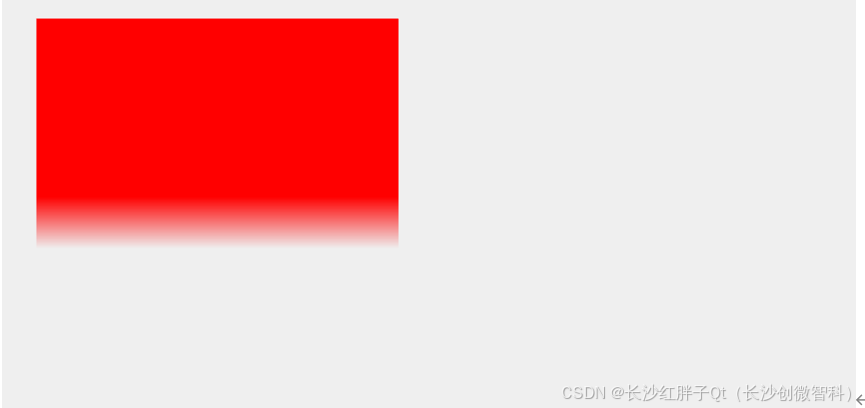
找个工具,造单色渐进色,红色蒙版,只是r通道,bga都为0
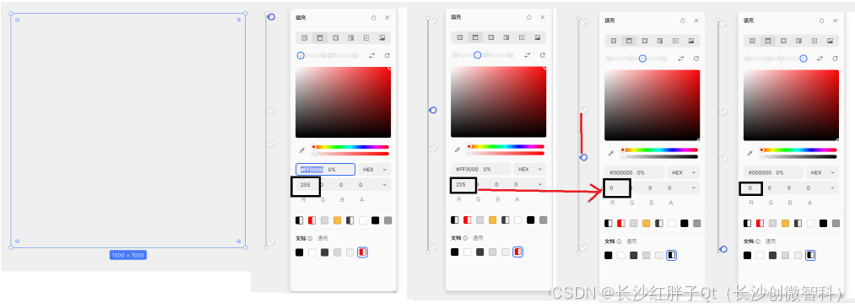
(注意:使用rgba四通道)
(上面这张图,加了边框,导致了“入坑二”打印像素值不对)
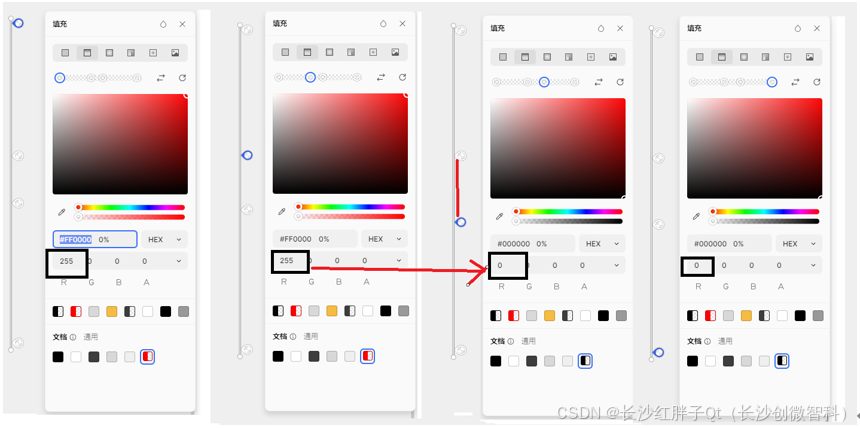
由于工具渐进色无法叠层,这个工具无法实现rgba不同向渐进色再一张图(横向、纵向、斜向),更改了方式,每个使用一张图:
为了方便,不管a通道了,直接a为100%(255)。
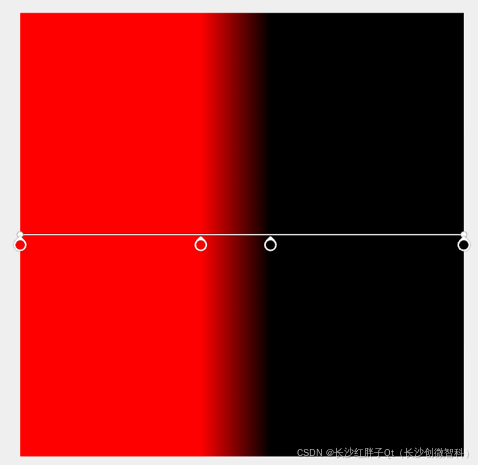
再弄另外一个通道的:
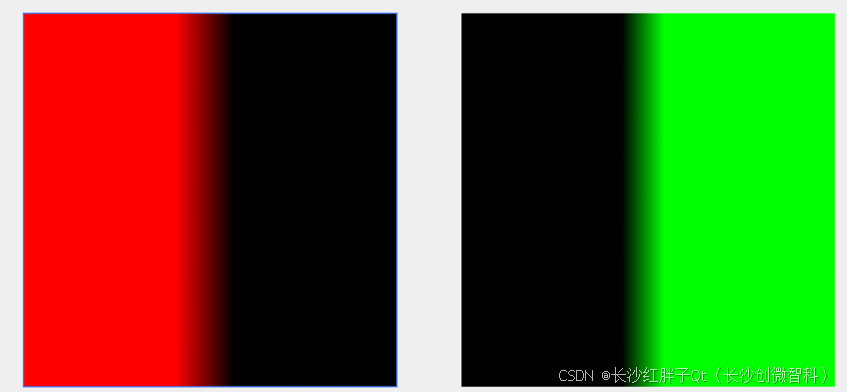
在这里使用工具就只能单独一张了:
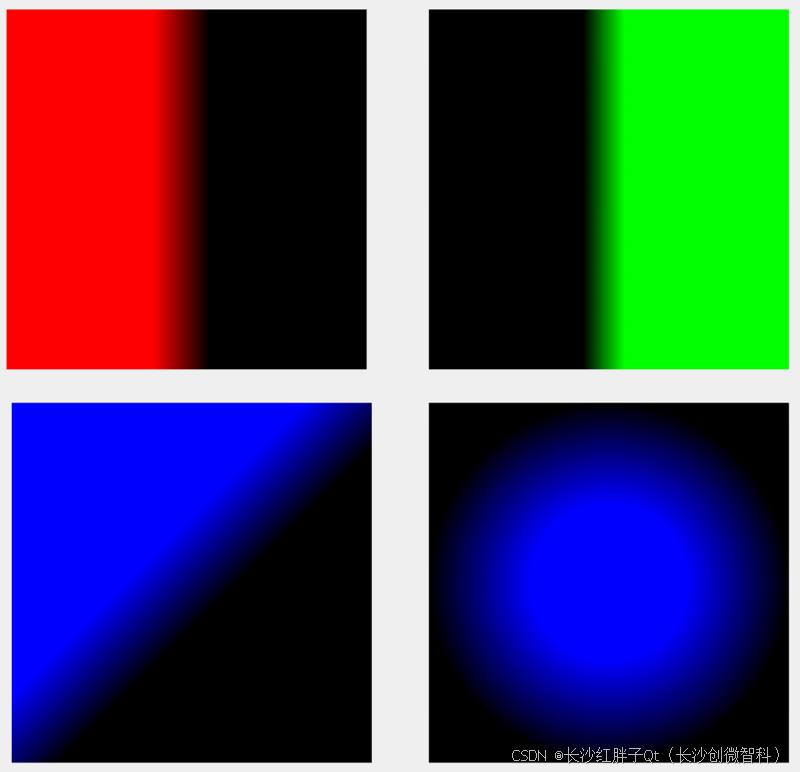
一个蒙版图的过渡实例
步骤一:打开图片和蒙版
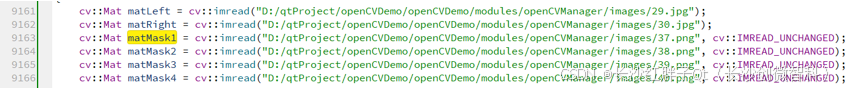
   cv::Mat matLeft = cv::imread("D:/qtProject/openCVDemo/openCVDemo/modules/openCVManager/images/29.jpg");

    cv::Mat matRight = cv::imread("D:/qtProject/openCVDemo/openCVDemo/modules/openCVManager/images/30.jpg");

    cv::Mat matMask1 = cv::imread("D:/qtProject/openCVDemo/openCVDemo/modules/openCVManager/images/37.png", cv::IMREAD_UNCHANGED);

    cv::Mat matMask2 = cv::imread("D:/qtProject/openCVDemo/openCVDemo/modules/openCVManager/images/38.png", cv::IMREAD_UNCHANGED);

    cv::Mat matMask3 = cv::imread("D:/qtProject/openCVDemo/openCVDemo/modules/openCVManager/images/39.png", cv::IMREAD_UNCHANGED);

    cv::Mat matMask4 = cv::imread("D:/qtProject/openCVDemo/openCVDemo/modules/openCVManager/images/40.png", cv::IMREAD_UNCHANGED);
步骤二:将蒙版变成和原图一样大小
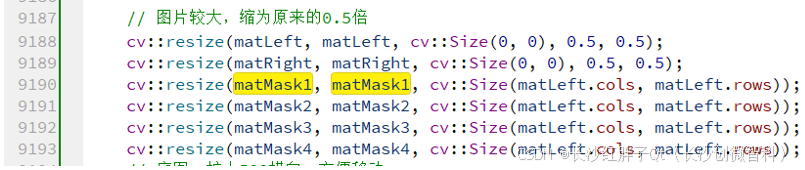
    cv::resize(matLeft, matLeft, cv::Size(0, 0), 0.5, 0.5);

    cv::resize(matRight, matRight, cv::Size(0, 0), 0.5, 0.5);

    cv::resize(matMask1, matMask1, cv::Size(matLeft.cols, matLeft.rows));

    cv::resize(matMask2, matMask2, cv::Size(matLeft.cols, matLeft.rows));

    cv::resize(matMask3, matMask3, cv::Size(matLeft.cols, matLeft.rows));

    cv::resize(matMask4, matMask4, cv::Size(matLeft.cols, matLeft.rows));
步骤三:底图
由于两张图虽然是同样大小,但是其不是按照整体拼接后的大小,所以需要假设一个拼接后的大小的底图。

    // 底图,扩大500横向,方便移动

    cv::Mat matResult = cv::Mat(matLeft.rows, matLeft.cols + 500, CV_8UC3);
步骤四:原图融合
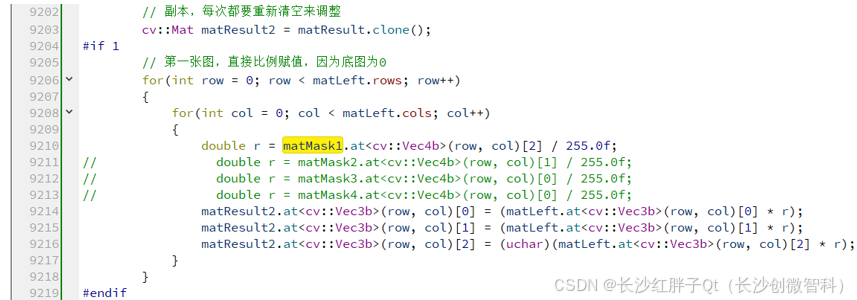
        // 副本,每次都要重新清空来调整

        cv::Mat matResult2 = matResult.clone();

#if 1

        // 第一张图,直接比例赋值,因为底图为0

        for(int row = 0; row < matLeft.rows; row++)

        {

            for(int col = 0; col < matLeft.cols; col++)

            {

                double r = matMask1.at<cv::Vec4b>(row, col)[2] / 255.0f;

//                double r = matMask2.at<cv::Vec4b>(row, col)[1] / 255.0f;

//                double r = matMask3.at<cv::Vec4b>(row, col)[0] / 255.0f;

//                double r = matMask4.at<cv::Vec4b>(row, col)[0] / 255.0f;

                matResult2.at<cv::Vec3b>(row, col)[0] = (matLeft.at<cv::Vec3b>(row, col)[0] * r);

                matResult2.at<cv::Vec3b>(row, col)[1] = (matLeft.at<cv::Vec3b>(row, col)[1] * r);

                matResult2.at<cv::Vec3b>(row, col)[2] = (uchar)(matLeft.at<cv::Vec3b>(row, col)[2] * r);

            }

        }

#endif
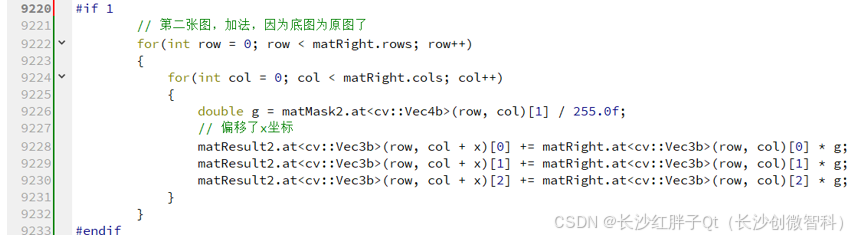
步骤五:另外一张图的融合
#if 1

        // 第二张图,加法,因为底图为原图了

        for(int row = 0; row < matRight.rows; row++)

        {

            for(int col = 0; col < matRight.cols; col++)

            {

                double g = matMask2.at<cv::Vec4b>(row, col)[1] / 255.0f;

                // 偏移了x坐标

                matResult2.at<cv::Vec3b>(row, col + x)[0] += matRight.at<cv::Vec3b>(row, col)[0] * g;

                matResult2.at<cv::Vec3b>(row, col + x)[1] += matRight.at<cv::Vec3b>(row, col)[1] * g;

                matResult2.at<cv::Vec3b>(row, col + x)[2] += matRight.at<cv::Vec3b>(row, col)[2] * g;

            }

        }

#endif
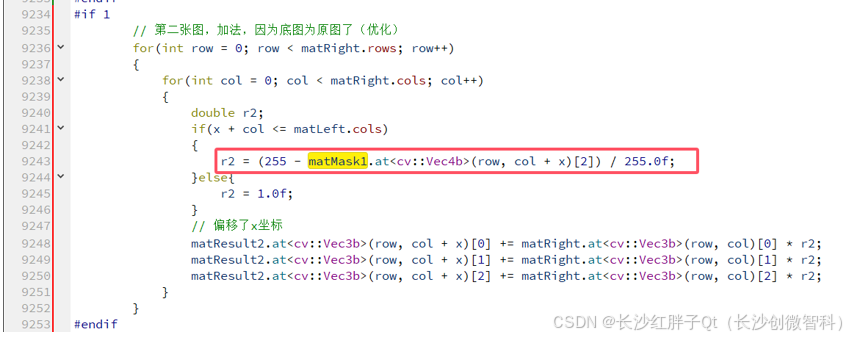
步骤六(与步骤五互斥):优化的融合
#if 1

        // 第二张图,加法,因为底图为原图了(优化)

        for(int row = 0; row < matRight.rows; row++)

        {

            for(int col = 0; col < matRight.cols; col++)

            {

                double r2;

                if(x + col <= matLeft.cols)

                {

                    r2 = (255 - matMask1.at<cv::Vec4b>(row, col + x)[2]) / 255.0f;

                }else{

                    r2 = 1.0f;

                }

                // 偏移了x坐标

                matResult2.at<cv::Vec3b>(row, col + x)[0] += matRight.at<cv::Vec3b>(row, col)[0] * r2;

                matResult2.at<cv::Vec3b>(row, col + x)[1] += matRight.at<cv::Vec3b>(row, col)[1] * r2;

                matResult2.at<cv::Vec3b>(row, col + x)[2] += matRight.at<cv::Vec3b>(row, col)[2] * r2;

            }

        }

#endif
函数原型
手码的像素算法,没有什么高级函数。
Demo源码
void OpenCVManager::testMaskSplicing()

{

    cv::Mat matLeft = cv::imread("D:/qtProject/openCVDemo/openCVDemo/modules/openCVManager/images/29.jpg");

    cv::Mat matRight = cv::imread("D:/qtProject/openCVDemo/openCVDemo/modules/openCVManager/images/30.jpg");

    cv::Mat matMask1 = cv::imread("D:/qtProject/openCVDemo/openCVDemo/modules/openCVManager/images/37.png", cv::IMREAD_UNCHANGED);

    cv::Mat matMask2 = cv::imread("D:/qtProject/openCVDemo/openCVDemo/modules/openCVManager/images/38.png", cv::IMREAD_UNCHANGED);

    cv::Mat matMask3 = cv::imread("D:/qtProject/openCVDemo/openCVDemo/modules/openCVManager/images/39.png", cv::IMREAD_UNCHANGED);

    cv::Mat matMask4 = cv::imread("D:/qtProject/openCVDemo/openCVDemo/modules/openCVManager/images/40.png", cv::IMREAD_UNCHANGED);

#if 0

    // 打印通道数和数据类型

    // ..\openCVDemo\modules\openCVManager\OpenCVManager.cpp 9166 "2024-10-31 20:07:42:619" 4 24 24

    LOG << matMask.channels() << matMask.type() << CV_8UC4; // 4 24

    // 打印mask蒙版行像素,隔一定行数打一次

    for(int row = 0; row < matMask.rows; row += 10)

    {

        for(int col = 100; col < matMask.cols; col++)

        {

            int r = matMask.at<cv::Vec4b>(row, col)[2];

            int g = matMask.at<cv::Vec4b>(row, col)[1];

            int b = matMask.at<cv::Vec4b>(row, col)[0];

            int a = matMask.at<cv::Vec4b>(row, col)[3];

            LOG << "row:" << row << ", col:" << col << "r(rgba):" << r << g << b << a;

            break;

        }

    }

#endif

    // 图片较大,缩为原来的0.5倍

    cv::resize(matLeft, matLeft, cv::Size(0, 0), 0.5, 0.5);

    cv::resize(matRight, matRight, cv::Size(0, 0), 0.5, 0.5);

    cv::resize(matMask1, matMask1, cv::Size(matLeft.cols, matLeft.rows));

    cv::resize(matMask2, matMask2, cv::Size(matLeft.cols, matLeft.rows));

    cv::resize(matMask3, matMask3, cv::Size(matLeft.cols, matLeft.rows));

    cv::resize(matMask4, matMask4, cv::Size(matLeft.cols, matLeft.rows));

    // 底图,扩大500横向,方便移动

    cv::Mat matResult = cv::Mat(matLeft.rows, matLeft.cols + 500, CV_8UC3);

    // 第一张图

    int key = 0;

    int x = 0;

    while(true)

    {

        // 副本,每次都要重新清空来调整

        cv::Mat matResult2 = matResult.clone();

#if 1

        // 第一张图,直接比例赋值,因为底图为0

        for(int row = 0; row < matLeft.rows; row++)

        {

            for(int col = 0; col < matLeft.cols; col++)

            {

                double r = matMask1.at<cv::Vec4b>(row, col)[2] / 255.0f;

//                double r = matMask2.at<cv::Vec4b>(row, col)[1] / 255.0f;

//                double r = matMask3.at<cv::Vec4b>(row, col)[0] / 255.0f;

//                double r = matMask4.at<cv::Vec4b>(row, col)[0] / 255.0f;

                matResult2.at<cv::Vec3b>(row, col)[0] = (matLeft.at<cv::Vec3b>(row, col)[0] * r);

                matResult2.at<cv::Vec3b>(row, col)[1] = (matLeft.at<cv::Vec3b>(row, col)[1] * r);

                matResult2.at<cv::Vec3b>(row, col)[2] = (uchar)(matLeft.at<cv::Vec3b>(row, col)[2] * r);

            }

        }

#endif

#if 0

        // 第二张图,加法,因为底图为原图了

        for(int row = 0; row < matRight.rows; row++)

        {

            for(int col = 0; col < matRight.cols; col++)

            {

                double g = matMask2.at<cv::Vec4b>(row, col)[1] / 255.0f;

                // 偏移了x坐标

                matResult2.at<cv::Vec3b>(row, col + x)[0] += matRight.at<cv::Vec3b>(row, col)[0] * g;

                matResult2.at<cv::Vec3b>(row, col + x)[1] += matRight.at<cv::Vec3b>(row, col)[1] * g;

                matResult2.at<cv::Vec3b>(row, col + x)[2] += matRight.at<cv::Vec3b>(row, col)[2] * g;

            }

        }

#endif

#if 1

        // 第二张图,加法,因为底图为原图了(优化)

        for(int row = 0; row < matRight.rows; row++)

        {

            for(int col = 0; col < matRight.cols; col++)

            {

                double r2;

                if(x + col <= matLeft.cols)

                {

                    r2 = (255 - matMask1.at<cv::Vec4b>(row, col + x)[2]) / 255.0f;

                }else{

                    r2 = 1.0f;

                }

                // 偏移了x坐标

                matResult2.at<cv::Vec3b>(row, col + x)[0] += matRight.at<cv::Vec3b>(row, col)[0] * r2;

                matResult2.at<cv::Vec3b>(row, col + x)[1] += matRight.at<cv::Vec3b>(row, col)[1] * r2;

                matResult2.at<cv::Vec3b>(row, col + x)[2] += matRight.at<cv::Vec3b>(row, col)[2] * r2;

            }

        }

#endif

//        cv::imshow("matMask1", matMask1);

//        cv::imshow("matLeft", matLeft);

        cv::imshow("matResult2", matResult2);

        key = cv::waitKey(0);

        if(key == 'a')

        {

            x--;

            if(x < 0)

            {

                x = 0;

            }

        }else if(key == 'd')

        {

            x++;

            if(x + matRight.cols > matResult2.cols)

            {

                x = matResult2.cols - matRight.cols;

            }

        }else if(key == 'q')

        {

            break;

        }

    }

}
工程模板v1.72.0

入坑
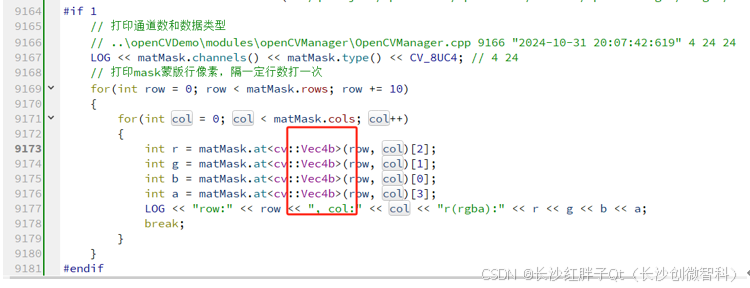
入坑一:读取通道rgba失败
问题:读取通道rgba失败
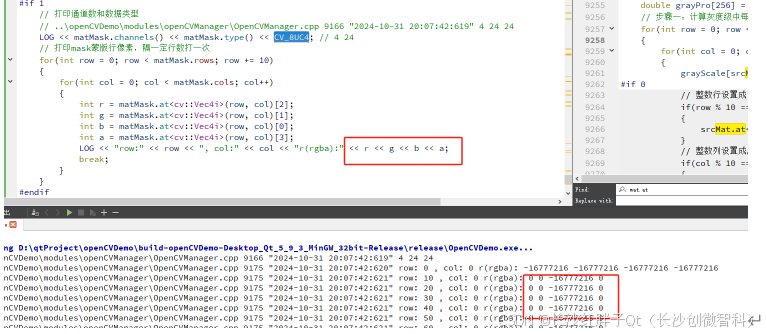
原因
是uchar,转换成byte,而不是int
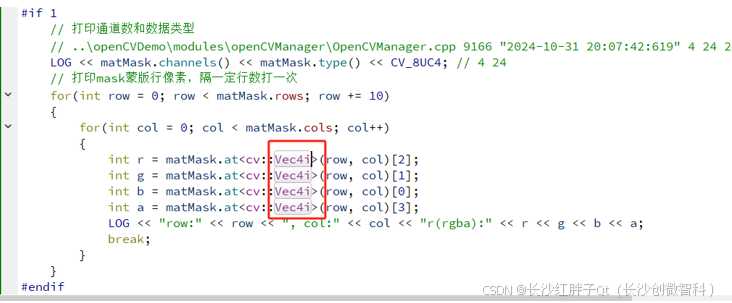
解决
入坑二:读取通道一直是0,0,0,255
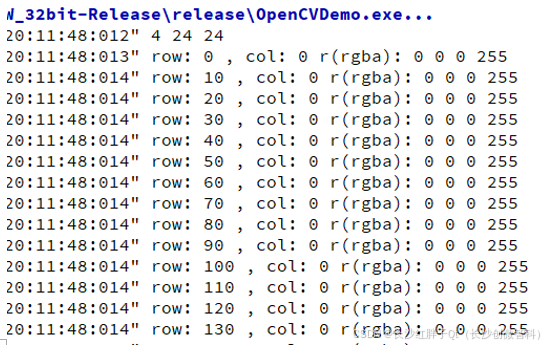
问题
读取通道一直是0,0,0,255。
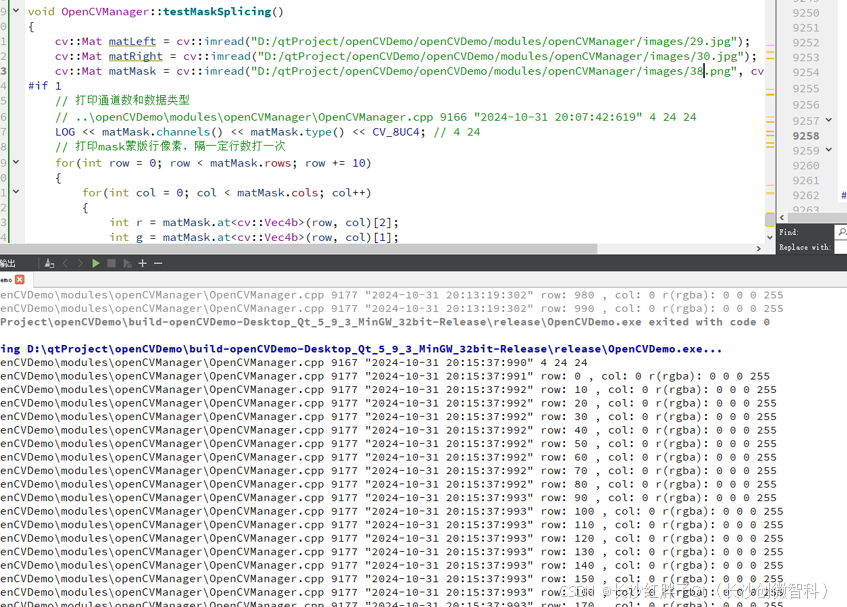
原因
弄了张图,还是255,然后发现是为了截图更清楚,弄了个边框,而我们打印正好是打印了0位置。
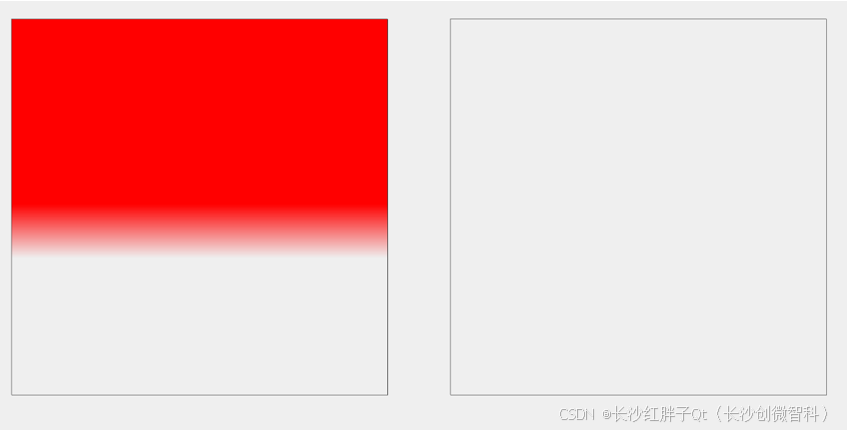
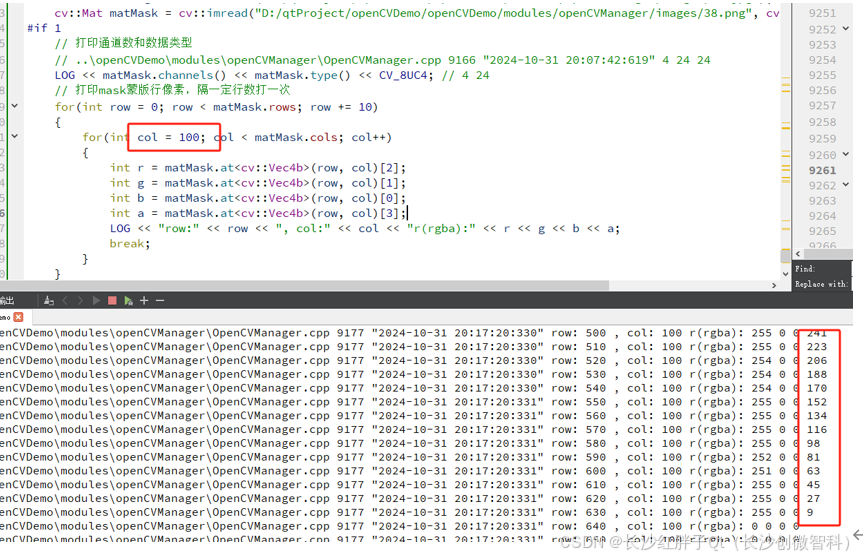
解决
最终是要去掉边框,没边框就是空看不出,如下图:
入坑三:过渡有黑线赋值不对
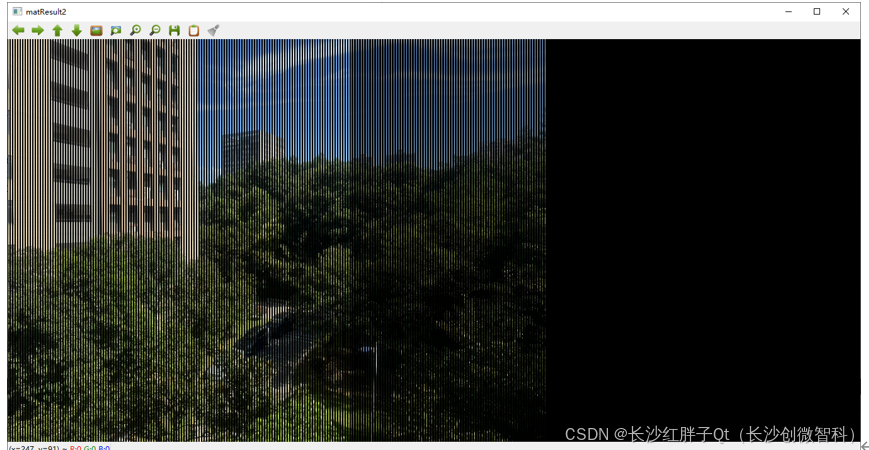
问题
直接位置赋值,出现条纹
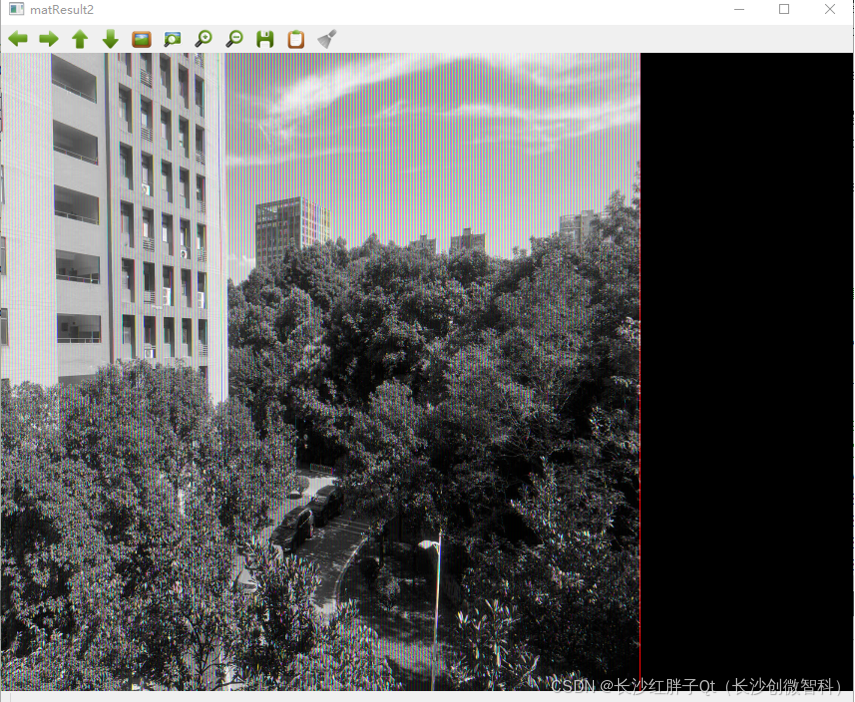
原因
类型是vec4b
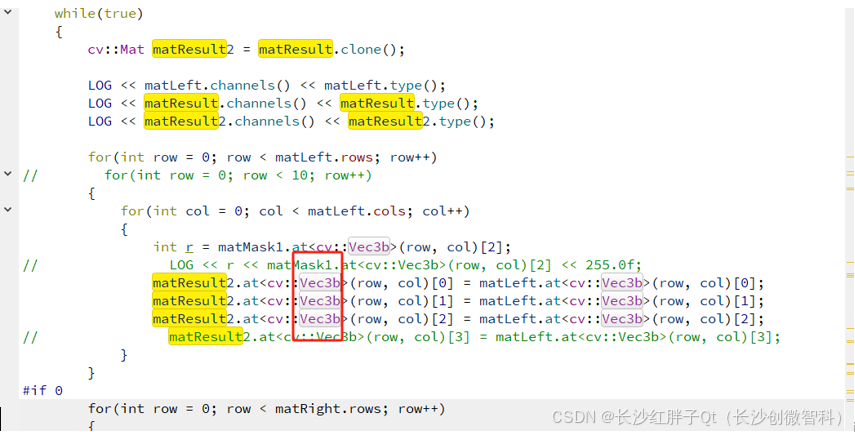
解决
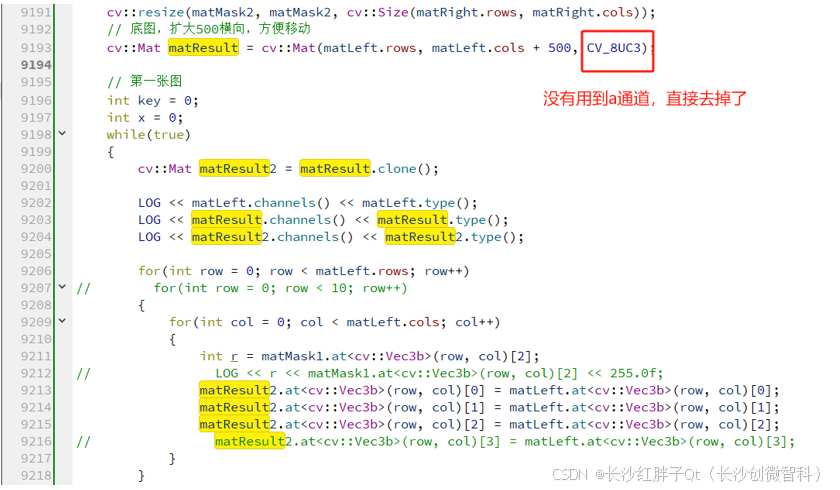
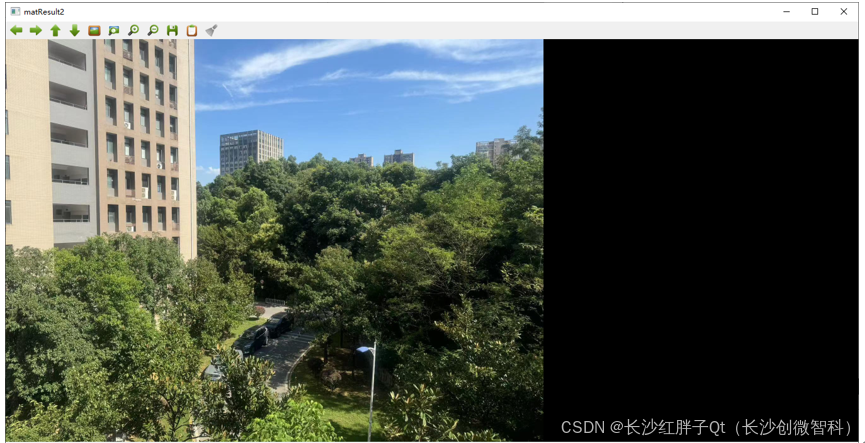
入坑四:原图融合比例有黑线
问题
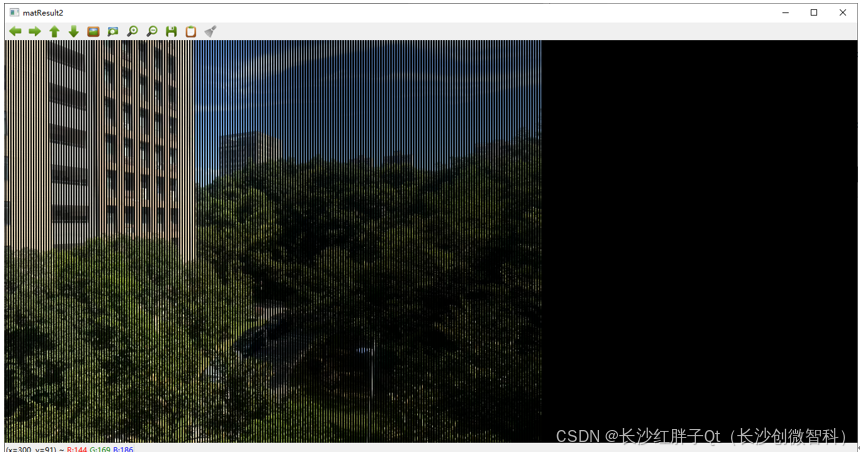
原因
跟上面一样,mask蒙版是rgba的,需要vec4b
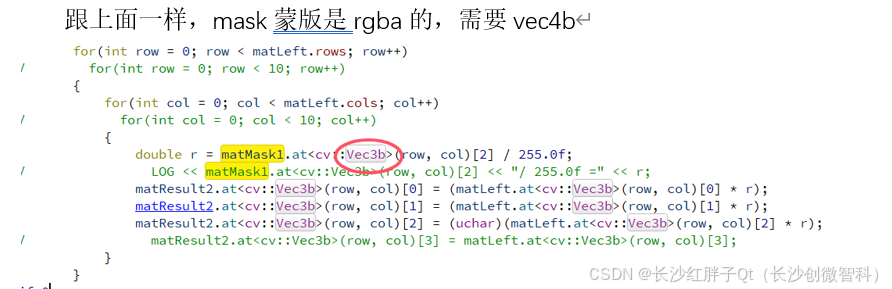
解决
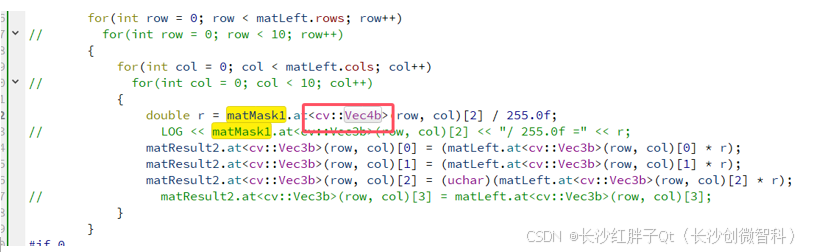
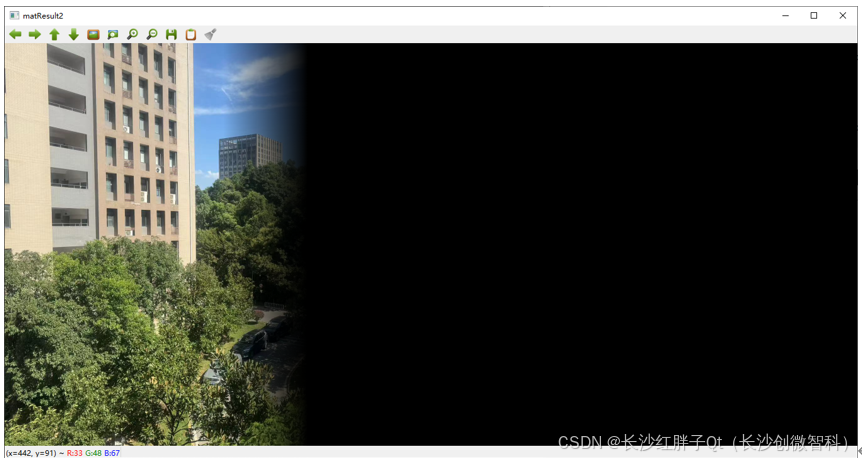
OpenCV开发笔记(八十二):两图拼接使用渐进色蒙版场景过渡缝隙的更多相关文章
- 树莓派开发笔记(十二):入手研华ADVANTECH工控树莓派UNO-220套件(一):介绍和运行系统
前言 树莓派也可以做商业应用,工业控制,其稳定性和可靠性已经得到了验证,故而工业控制,一些停车场等场景也有采用树莓派作为主控的,本片介绍了研华ADVANTECH的树莓派套件组UNO-220-P4N ...
- .net开发笔记(十二) 设计时与运行时的区别(续)
上一篇博客详细讲到了设计时(DesignTime)和运行时(RunTime)的概念与区别,不过没有给出实际的Demo,今天整理了一下,做了一个例子,贴出来分享一下,巩固前一篇博客讲到的内容. 简单回顾 ...
- 安卓开发笔记(十二):SQLite数据库储存(上)
SQLite数据库存储(上) 创建数据库 Android专门提供了一个 SQLiteOpenHelper帮助类对数据库进行创建和升级 SQLiteOpenHelper需要创建一个自己的帮助类去继承它并 ...
- Java开发笔记(十二)布尔变量论道与或非
在编程语言的设计之初,它们除了可以进行数学计算,还常常用于逻辑推理和条件判断.为了实现逻辑判断的功能,Java引入了一种布尔类型boolean,用来表示“真”和“假”.该类型的变量只允许两个取值,即t ...
- PID控制器开发笔记之十二:模糊PID控制器的实现
在现实控制中,被控系统并非是线性时不变的,往往需要动态调整PID的参数,而模糊控制正好能够满足这一需求,所以在接下来的这一节我们将讨论模糊PID控制器的相关问题.模糊PID控制器是将模糊算法与PID控 ...
- ESP32 开发笔记(十二)LittlevGL 添加自定义字体和物理按键
LittlevGL 添加自定义字体获取字库 ttf 文件可以从一些网站上获取字库文件,比如请注意字体许可证 生成源文件使用 LittlevGL 提供的字库文件转换工具,将 ttf 字库文件转换为源文件 ...
- OpenCV开发笔记(七十二):红胖子8分钟带你使用opencv+dnn+tensorFlow识别物体
前言 级联分类器的效果并不是很好,准确度相对深度学习较低,本章使用opencv通过tensorflow深度学习,检测已有模型的分类. Demo 可以猜测,1其实是人,18序号类是狗 ...
- OpenCV开发笔记(六十五):红胖子8分钟带你深入了解ORB特征点(图文并茂+浅显易懂+程序源码)
若该文为原创文章,未经允许不得转载原博主博客地址:https://blog.csdn.net/qq21497936原博主博客导航:https://blog.csdn.net/qq21497936/ar ...
- OpenCV开发笔记(六十九):红胖子8分钟带你使用传统方法识别已知物体(图文并茂+浅显易懂+程序源码)
若该文为原创文章,未经允许不得转载原博主博客地址:https://blog.csdn.net/qq21497936原博主博客导航:https://blog.csdn.net/qq21497936/ar ...
- OpenCV开发笔记(五十五):红胖子8分钟带你深入了解Haar、LBP特征以及级联分类器识别过程(图文并茂+浅显易懂+程序源码)
若该文为原创文章,未经允许不得转载原博主博客地址:https://blog.csdn.net/qq21497936原博主博客导航:https://blog.csdn.net/qq21497936/ar ...
随机推荐
- 关于为什么使用 ASCII GBK Unicode编码
关于为什么使用 ASCII GBK Unicode编码 由来:大家都知道计算机最早是美国人为了更加便捷的存储和计算数据发明的,但是呢计算机底层都是硬件,只能存储像0101这样的二进制数据,那美国人为了 ...
- win10无法访问共享文件夹win2008R2 错误代码0X80004005
错误代码0X80004005 无法访问共享计算机的解决方法 开始->运行(快捷键"win+R"),输入"regedit"后回车,打开注册表编辑器. 依次打 ...
- python 读取mysqlDB中指定的表名的DDL语句
注意: 1. 此python文件不要起名为mysql,会跟import的包名重复,python mysql.py运行报错 2.如果需要带端口号,请加database后加上, port="33 ...
- idea 的Tomcat 的简单配置
不限速网盘下载: https://kohler.lanzouv.com/iSSfc0akw3vc 官网下载: https://tomcat.apache.org/download-80.cgi 正常解 ...
- JSP的文件上传和下载
文件的上传和下载 文件的上传和下载,是非常常见的功能.很多的系统中,或者软件中都经常使用文件的上传和下载. 比如:微信头像,就使用了上传. 邮箱中也有附件的上传和下载功能. 文件的上传介绍 1.要有一 ...
- python操作ipv6_用python开启临时http服务器及其ipv6支持
https://blog.csdn.net/weixin_35647799/article/details/112023159
- 同步多个mysql 到一个
了解大概 Ref: is it possible that canal set with multiple mysql database source 使用 canal https://dev.mys ...
- C#|.net core 基础 - 如何判断连续子序列
前两天同事遇到了一个小需求,想判断一个集合是不是在另一个集合中存在,并且要求顺序一致,然后一起讨论了下应该怎么做,有没有什么比较好的方式?下面分享一下我们想到的方法,如果你也有不同的想法也可以分享给我 ...
- 声明式 Shadow DOM:简化 Web 组件开发的新工具
在现代 Web 开发中,Web 组件已经成为创建模块化.可复用 UI 组件的标准工具.而 Shadow DOM 是 Web 组件技术的核心部分,它允许开发人员封装组件的内部结构和样式,避免组件的样式和 ...
- 扫描全能王启动鸿蒙原生应用开发,系HarmonyOS NEXT智能扫描领域首批
近期,"鸿蒙合作签约暨扫描全能王鸿蒙原生应用开发启动仪式"(简称"签约仪式")正式举行.合合信息与华为达成鸿蒙合作,旗下扫描全能王将基于HarmonyOS NE ...