
ROS-SLAM仿真-hector
前言:hector_slam可以很好的在空中机器人,手持构图设备及特种机器人中运行。
hector_slam不需要订阅里程计信息/odmo消息,而是直接使用激光估算里程计信息,因此,当机器人速度较快时会发生打滑现象,导致建图效果出现误差。
前提:已下载并编译了相关功能包集,如还未下载,可通过git下载:https://github.com/huchunxu/ros_exploring.git
一、安装hector_slam功能包
ros中已集成了hector_slam功能包
sudo apt-get install ros-kinetic-hector-slam
二、在Gzebo中仿真SLAM
2.1 启动仿真环境
cd ~/catkin_ws/src/robot_mrobot/mrobot_gazebo/launchroslaunch mrobot_laser_nav_gazebo.launch
2.2 启动slam导航
cd ~/catkin_ws/src/robot_mrobot/mrobot_navigation/launch
roslaunch hector_demo.launch
2.3 启动键盘控制
roslaunch mrobot_teleop mrobot_teleop.launch
-----------------------------------------
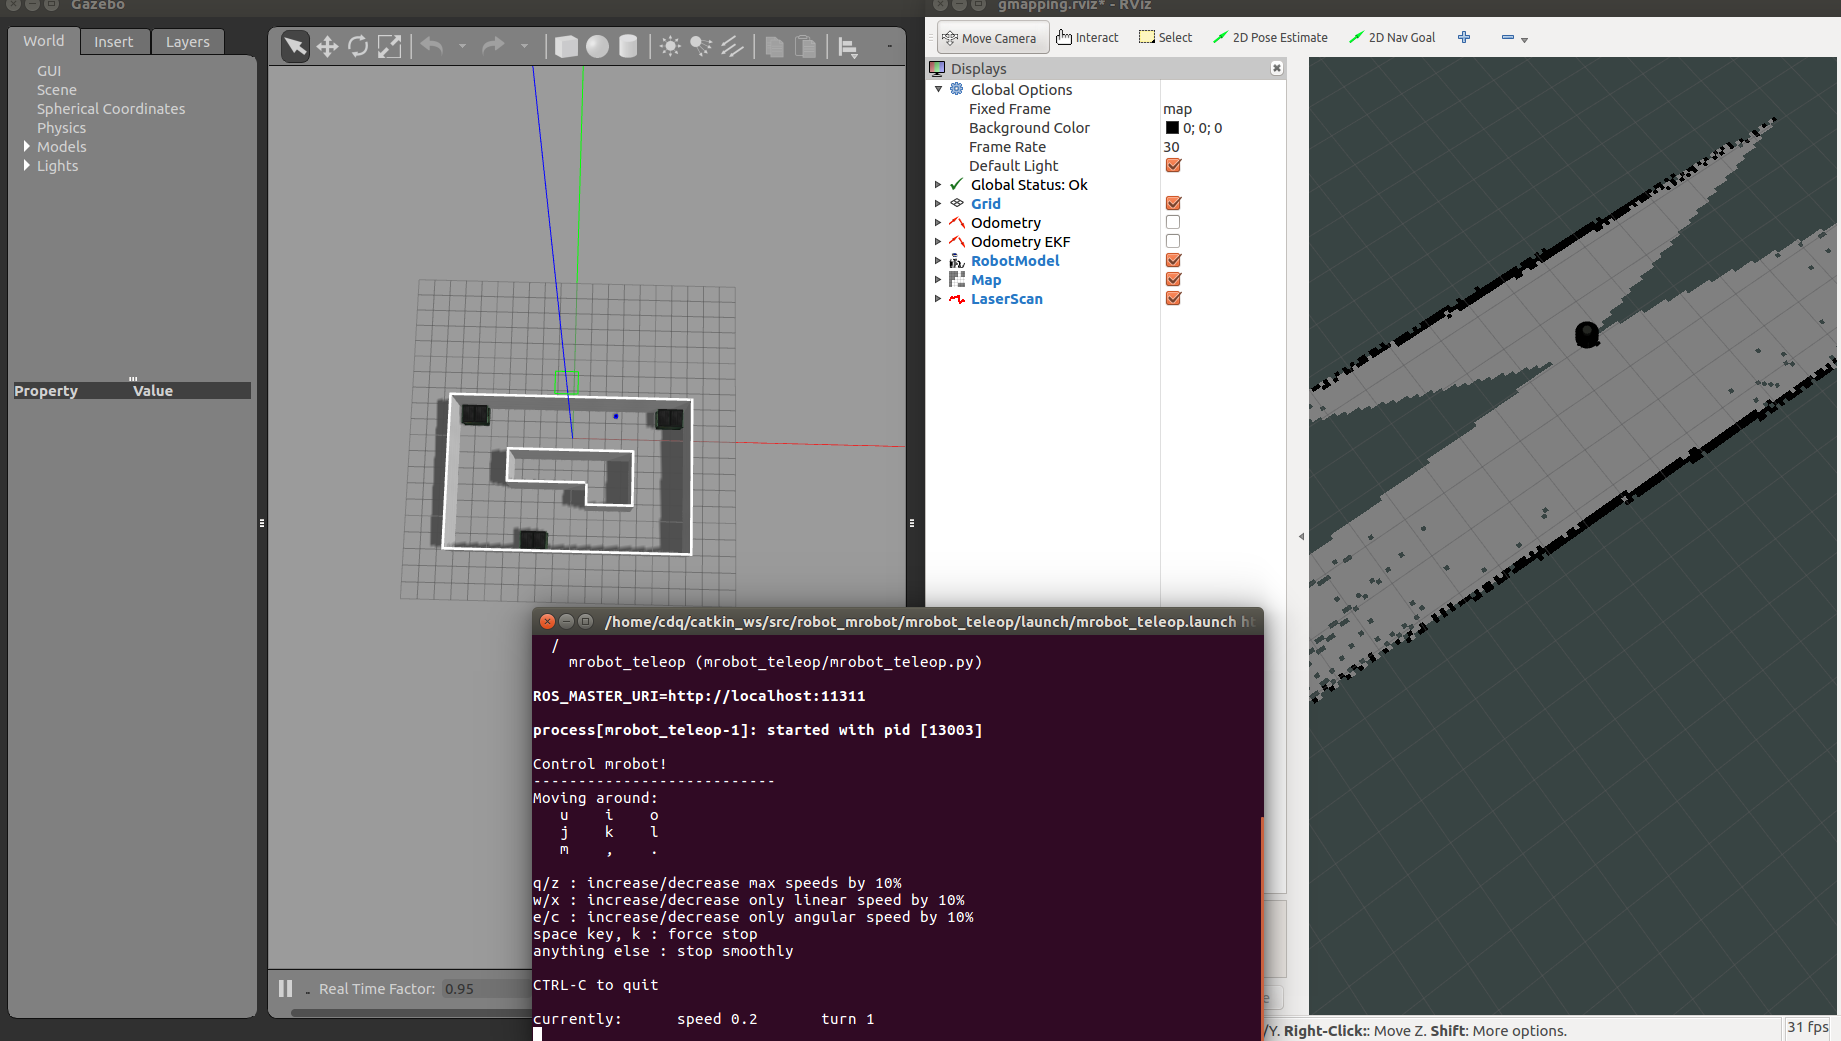
显示如下:
-END-
ROS-SLAM仿真-hector的更多相关文章
- 【ros】rplidar Hector Slam
想用rplidar跑一下hector slam,在网上发现了几个教程写的都不错,但是亲测发现都有点不足,综合了一下,进行补充. 1. 安装ros 和 创建工作空间 http://blog.csdn.n ...
- ROS学习笔记十二:使用gazebo在ROS中仿真
想要在ROS系统中对我们的机器人进行仿真,需要使用gazebo. gazebo是一种适用于复杂室内多机器人和室外环境的仿真环境.它能够在三维环境中对多个机器人.传感器及物体进行仿真,产生实际传感器反馈 ...
- 论文阅读:hector_slam: A Flexible and Scalable SLAM System with Full 3D Motion Estimation.
参考:<A Flexible and Scalable SLAM System with Full 3D Motion Estimation.> 该论文是ROS中hector_mappin ...
- 视觉SLAM漫淡(二):图优化理论与g2o的使用
视觉SLAM漫谈(二):图优化理论与g2o的使用 1 前言以及回顾 各位朋友,自从上一篇<视觉SLAM漫谈>写成以来已经有一段时间了.我收到几位热心读者的邮件.有的希望我介绍一下当前 ...
- 2D激光SLAM算法比较+cartographer
Hector slam: Hector slam利用高斯牛顿方法解决scan-matching问题,对传感器要求较高. 缺点:需要雷达(LRS)的更新频率较高,测量噪声小.所以在制图过程中,需要rob ...
- ROS机器人导航一 : 从英雄联盟到ROS导航
写在前面: 这是这个系列的第一篇 本系列主要从零开始深入探索ROS(机器人操作系统)的导航和规划. 这个系列的目标,是让大家了解: 1.ROS的导航是怎么实现的 2.认识ROS里各种已有的导航算法,清 ...
- ROS机器人操作系统相关书籍、资料和学习路径
作者:Top Liu链接:https://zhuanlan.zhihu.com/p/30391098来源:知乎著作权归作者所有.商业转载请联系作者获得授权,非商业转载请注明出处. 本文是易科机器人实验 ...
- stage_ros的world文件配置方法
官方文档参阅:http://rtv.github.io/Stage/modules.html stage_ros是一个基于stage的2D模拟器,用于ROS的仿真测试.虽然现在越来越多的人在使用gaz ...
- rplidar & hector slam without odometry
接上一篇:1.rplidar测试 方式一:测试使用rplidar A2跑一下手持的hector slam,参考文章:用hector mapping构建地图 但是roslaunch exbotxi_br ...
随机推荐
- vue1.0.js的初步学习
vue.js是一个mvvm框架 {{.....}} 常用模板渲染方式 v-model :将对应变量的值的变化反映到input的vaule中 vue.js 的一个组件 .vue文件包含<te ...
- 搭建eclipse的安卓开发环境(eclipse+jdk+adt+sdk)
学校暑期大作业让用安卓写一个app,有两种方案(android stduio+sdk和eclipse+jdk+adt+sdk)折腾了几天发现还是后者好用,但是安装环境和下载真的是去了半条命,(不过由于 ...
- C#中null、""、string.empty区别
(1)NULLnull 关键字是表示不引用任何对象的空引用的文字值.null 是引用类型变量的默认值.那么也只有引用型的变量可以为NULL,如果int i=null,的话,是不可以的,因为Int是值类 ...
- 基于连接的Java网络编程
实现了基于TCP的Java Socket编程,功能很简单:客户端向服务器端输出一名话"connect",服务器端接收输出到控制台并向客户端输出一名话"Hello" ...
- vue组件之间互相传值:父传子,子传父
今看到一篇很不错的vue组件传值文章,便于理解,遂做笔记- 一般页面的视图App.vue应为这样 一.父组件向子组件传值 1.创建子组件,在src/components/文件夹下新建一个Child.v ...
- CSS字体代码
宋体 SimSun 黑体 SimHei 微软雅黑 Microsoft YaHei 微软正黑体 Microsoft JhengHei 新宋体 NSimSun 新细明体 PMingLiU 细明体 Ming ...
- BitmapMesh动画
一.概要 我们经常用到Canvas.drawBitmap方法,却很少用到Canvas.drawBitmapMesh方法.这个方法为我们做图片变形提供了无限可能,同时也对数学功底有较高的要求.下面先看一 ...
- Selenium+Python+jenkins搭建web自动化测测试框架
python-3.6.2 chrome 59.0.3071.115 chromedriver 2.9 安装python https://www.python.org/downloads/ (Wind ...
- 训练1-D
把一个字符三角形掏空,就能节省材料成本,减轻重量,但关键是为了追求另一种视觉效果.在设计的过程中,需要给出各种花纹的材料和大小尺寸的三角形样板,通过电脑临时做出来,以便看看效果. Input 每行包含 ...
- [codeforce 975C] Valhalla Siege (二分)
Examples input 5 5 1 2 1 2 1 3 10 1 1 1 output 3 5 4 4 3 input 4 4 1 2 3 4 9 1 10 6 output 1 4 4 1 N ...