
2D激光SLAM算法比较+cartographer
Hector slam:
Hector slam利用高斯牛顿方法解决scan-matching问题,对传感器要求较高。
缺点:需要雷达(LRS)的更新频率较高,测量噪声小。所以在制图过程中,需要robot速度控制在比较低的情况下,建图效果才会比较理想,这也是它没有回环(loop close)的一个后遗症;且在里程计数据比较精确的时候,无法有效利用里程计信息。
优点:不需要使用里程计,所以使得空中无人机及地面小车在不平坦区域建图存在运用的可行性;利用已经获得的地图对激光束点阵进行优化, 估计激光点在地图的表示,和占据网格的概率;利用高斯牛顿方法解决scan-matching 问题,获得激光点集映射到已有地图的刚体变换(x,y,theta);为避免局部最小而非全局最优,使用多分辨率地图;导航中的状态估计加入惯性测量系统(IMU),利用EKF滤波;
补充:11-11 hector_slam通过最小二乘法匹配扫描点,且依赖高精度的激光雷达数据,因此扫描角很小且噪声较大的Kinect是不行的,匹配时会陷入局部点,地图比较混乱。
gmapping:
scanmatch方法:链接
gmapping是目前应用最广的2D slam 方法,利用RBPF方法,故需要了解粒子滤波算法。scan-match方法在于估计机器人位置(pose),利用梯度下降的方法,在当前构建的地图,与当前的激光点,和机器人位置(pose)为初始估计值。
粒子滤波的方法一般需要大量的粒子来获取好的结果,但这必会引入计算的复杂度;粒子是一个依据过程的观测逐渐更新权重与收敛的过程,这种重采样的过程必然会代入粒子耗散问题(depletion problem), 大权重粒子显著,小权重粒子会消失(有可能正确的粒子模拟可能在中间的阶段表现权重小而消失).自适应重采样技术引入减少了粒子耗散问题 , 计算粒子分布的时候不单单仅依靠机器人的运动(里程计),同时将当前观测考虑进去, 减少了机器人位置在粒子滤波步骤中的不确定性. (FAST-SLAM 2.0 的思想,可以适当减少粒子数)
缺点:依赖里程计(odometry),无法适用无人机及地面小车不平坦区域;无回环;
优点:在长廊及低特征场景中建图效果好;
补充:(11-11)据说gmapping可以用Kinect转换出来的激光雷达数据建图,但是苦于没有里程计,所以没有尝试。(如果你有试过,请把结果告诉我,谢谢)
实验表明:在大地图,低特征(distinctive landmarks)场景中,hector的建图误差高于gmapping。这是由于hector过分依赖scan-match。特别是在长廊问题中,误差更加明显。
cartographer:
cartographer是Google的实时室内建图项目,传感器安装在背包上面,可以生成分辨率为5cm的2D格网地图。
获得的每一帧laser scan数据,利用scan match在最佳估计位置处插入子图(submap)中,且scan matching只跟当前submap有关。在生成一个submap后,会进行一次局部的回环(loop close),利用分支定位和预先计算的网格,所有submap完成后,会进行全局的回环。
local 2D slam
A.scans
submap的构造是一个重复迭代配准scan和submap的过程。利用配准估算出pose对scan进行刚体变换,插入到submap中。
B.submaps
连续的scan用来构造submap,这里submap以概率格网的形式表现。每一个scan,在插入格网(submap)时,每一个grid有hits和miss两种情况。离scan终点最近的grid为hits,在scan原点和终点之间相交的grid为miss。之前未观察的grid分配一个概率,已观察的grid进行概率更新。

C.Ceres scan matching
把求pose的问题转换为一个求解非线性最小二乘问题,利用Ceres解决这个问题。
因为最小二乘问题是一个局部最优问题,故一个好的初值(pose初值)对求解有很大影响。因此IMU能被用来提供pose初值的旋转变量。在缺乏IMU的时候,可以用提高scan match频率或匹配精度。
closing loops
利用SPA方法优化scan和submap的pose。存储插入scan位置处对应的pose用来做回环检测。此外,当submap不在变化时,对应pose的scan和submap也被用来做回环。scan match中找到的good match其对应的pose将被用来做优化问题。
A.Optimization problem
回环优化问题构造成非线性最小二乘问题,来求解。
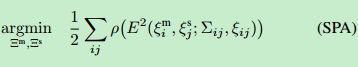
公式中分别为submap的pose,scan的pose,对应submap和scan的pose的相关性,及相关协方差矩阵。
B.Branch-and bround scan matching
缺点:
优点:不采用粒子滤波(PF),从而低廉设备也能获得较好的性能表现;
2D激光SLAM算法比较+cartographer的更多相关文章
- 我用MATLAB撸了一个2D LiDAR SLAM
0 引言 刚刚入门学了近一个月的SLAM,但对理论推导一知半解,因此在matlab上捣鼓了个简单的2D LiDAR SLAM的demo来体会体会SLAM的完整流程. (1)数据来源:德意志博物馆Deu ...
- SLAM学习笔记(2)SLAM算法
SLAM算法分为三类:Kalman滤波.概率滤波.图优化 Kalman滤波方法包括EKF.EIF:概率滤波包括RBPF,FastSLAM是RBPF滤波器最为成功的实例, 也是应用最为广泛的SLAM方法 ...
- 对比几种在ROS中常用的几种SLAM算法
在此因为要总结写一个文档,所以查阅资料,将总结的内容记录下来,欢迎大家指正! 文章将介绍使用的基于机器人操作系统(ROS)框架工作的SLAM算法. 在ROS中提供的五种基于2D激光的SLAM算法分别是 ...
- 转:SLAM算法解析:抓住视觉SLAM难点,了解技术发展大趋势
SLAM(Simultaneous Localization and Mapping)是业界公认视觉领域空间定位技术的前沿方向,中文译名为“同步定位与地图构建”,它主要用于解决机器人在未知环境运动时的 ...
- [SLAM]Karto SLAM算法学习(草稿)
Karto_slam算法是一个Graph based SLAM算法.包括前端和后端.关于代码要分成两块内容来看. 一类是OpenKarto项目,是最初的开源代码,包括算法的核心内容: https:// ...
- 激光SLAM Vs 视觉SLAM
博客转载自:https://www.leiphone.com/news/201707/ETupJVkOYdNkuLpz.html 雷锋网(公众号:雷锋网)按:本文作者SLAMTEC(思岚科技公号sla ...
- 三维重建7:Visual SLAM算法笔记
VSLAM研究了几十年,新的东西不是很多,三维重建的VSLAM方法可以用一篇文章总结一下. 此文是一个好的视觉SLAM综述,对视觉SLAM总结比较全面,是SLAM那本书的很好的补充.介绍了基于滤波器的 ...
- 三维重建:SLAM算法的考题总结
参考英文维基:https://en.wikipedia.org/wiki/Slam 参考文档:视觉slam研究分析的一点认识 1. 请简单描述您对机器人的SLAM的概念理解? 答: 机器人需要在自身位 ...
- SLAM概念学习之随机SLAM算法
这一节,在熟悉了Featue maps相关概念之后,我们将开始学习基于EKF的特征图SLAM算法. 1. 机器人,图和增强的状态向量 随机SLAM算法一般存储机器人位姿和图中的地标在单个状态向量中,然 ...
随机推荐
- Qt Signal and Slot
Qt4中的信号槽 Qt4中的信号槽是通过SIGNAL,SLOT两个宏,将参数转换成字符串.Qt编译前,会从源码的头文件中提取由signal和slot声明的信号和槽的函数, 将其组成一张信号和槽对应的字 ...
- JMeter基础使用方法
1.修改测试计划名称 2.点击”保存“,并选择保存的路径 3.添加线程组 操作步骤:右击”测试计划“——添加——Threads——线程组 添加成功后,Test1节点下回多出一个“线程组”的节点 4.配 ...
- SceneBuilder 打不开 .fxml文件,只在任务栏显示
mark一下,今天下载官网的SceneBuilder 2.X 最近在使用JavaFX,感觉还是很酷的,可是在正常的编辑关闭SceneBuilder 之后,再次打开却打不开了 可是奇怪的是有些 .fxm ...
- 手机优秀app
Mantano 阅读器 Aldiko 阅读器 掌阅阅读器 奇特阅读器 Gitden reader 网易蜗牛阅读
- [欣赏代码片段] (JavaScript) Responsive jQuery
jQuery(document).ready(function($) { /* getting viewport width*/ var responsive_viewport = $(window) ...
- java Calender类
1.Calender和Date相互转化 public static void main(String[] args) { // TODO Auto-generated method stub Cale ...
- 使用GeoServer+QGIS发布WMTS服务 | Publishing WMTS Service Using GeoServer+QGIS
Web GIS系列: 1.搭建简易Web GIS网站:使用GeoServer+PostgreSQL+PostGIS+OpenLayers3 2.使用GeoServer+QGIS发布WMTS服务 3.使 ...
- 编写高质量代码改善C#程序的157个建议——建议78:应避免线程数量过多
建议78:应避免线程数量过多 在多数情况下,创建过多的线程意味着应用程序的架构设计可能存在着缺陷.经常有人会问,一个应用程序中到底含有多少线程才是合理的.现在我们找一台PC机,打开Windows的任务 ...
- 第几天——第九届蓝桥杯C语言B组(省赛)第一题
原创 标题:第几天 2000年的1月1日,是那一年的第1天. 那么,2000年的5月4日,是那一年的第几天? 注意:需要提交的是一个整数,不要填写任何多余内容. 这题是送分题,只需要注意一下2000年 ...
- Hibernate Validator bean-validator-3.0-JBoss-4.0.2
信息: Hibernate Validator bean-validator-3.0-JBoss-4.0.2 后面是一大段错误信息不贴出来了... 解决方案:hibernate配置文件中加入 < ...