
【cartogarpher_ros】三: 发布和订阅雷达scan信息
上一节介绍和测试了cartographer的官方demo。
本节会编写ros系统中,最常用的激光雷达LaserScan传感数据的订阅和发布,方便在cartographer中加入自己的数据进行建图与定位。(作者使用的是SICK-NAV350)
官方文档:
目录
1:sensor_msgs/LaserScan消息类型
在终端查看消息数据结构:
rosmsg show sensor_msgs/LaserScan
LaserScan消息类型数据结构如下:
std_msgs/Header header

  uint32 seq

  time stamp

  string frame_id     # in frame frame_id, angles are measured around  the positive Z axis (counterclockwise, if Z is up)

                         # with zero angle being forward along the x axis


float32 angle_min        # start angle of the scan [rad]

float32 angle_max        # end angle of the scan [rad]

float32 angle_increment  # angular distance between measurements [rad]

float32 time_increment   # time between measurements [seconds] - if your scanner

                         # is moving, this will be used in interpolating position

                         # of 3d points

float32 scan_time        # time between scans [seconds]

float32 range_min        # minimum range value [m]

float32 range_max        # maximum range value [m]

float32[] ranges         # range data [m] (Note: values < range_min or > range_max should be discarded)

float32[] intensities    # intensity data [device-specific units].  If your device does not provide intensities, please leave the array empty.
得到了消息数据结构之后,就可以根据雷达数据填充消息内容。
其中angle_min angle_max angle_increment time_increment range_min range_max等基本上是雷达设置常量。
而ranges表示对应角度的测量距离,intensities表示对应角度的反射强度,这些是动态变化的,需要根据雷达频率更新。
2:发布LaserScan消息
#include <ros/ros.h>

#include <sensor_msgs/LaserScan.h>

int main(int argc, char** argv)

{

    //ros节点初始化

    ros::init(argc, argv, "laser_scan_publisher");

    ros::NodeHandle n;

    //创建LaserScan消息发布Publisher

    ros::Publisher scan_pub = n.advertise<sensor_msgs::LaserScan>("scan", 50);

    //激光雷达参数设置

    unsigned int num_readings = 100;

    double laser_frequency = 40;

    double ranges[num_readings];

    double intensities[num_readings];

    int count = 0;

    ros::Rate r(1.0);

    while(n.ok())

    {

        //为激光扫描生成一些假数据(可替换成自己激光雷达真实数据)

        for(unsigned int i = 0; i < num_readings; ++i)

        {

            ranges[i] = count;

            intensities[i] = 100 + count;

        }

        ros::Time scan_time = ros::Time::now();


        //填充 LaserScan 消息

        sensor_msgs::LaserScan scan;

        scan.header.stamp = scan_time;

        scan.header.frame_id = "base_link";

        scan.angle_min = -1.57;

        scan.angle_max = 1.57;

        scan.angle_increment = 3.14 / num_readings;

        scan.time_increment = (1 / laser_frequency) / (num_readings);

        scan.range_min = 0.0;

        scan.range_max = 100.0;

        scan.ranges.resize(num_readings);

        scan.intensities.resize(num_readings);

        for(unsigned int i = 0; i < num_readings; ++i)

        {

            scan.ranges[i] = ranges[i];

            scan.intensities[i] = intensities[i];

        }

        //通过 ROS 发布消息

        scan_pub.publish(scan);

        ++count;

        r.sleep();

    }

}
3:订阅LaserScan消息
通常来说,发布自己激光雷达的信息到ros系统中,同时cartographer节点能够自动订阅接收LaserScan消息,就可以实现将雷达数据传给cartographer算法的目的。
但特定情况下可能需要订阅查看激光雷达的信息。
(1) 通过rosbag订阅
rostopic echo /scan
(2) 通过rviz查看
打开rviz
rosrun rviz rviz
Fixed Frame修改为base_link,添加LaserScan并将Topic设为/scan
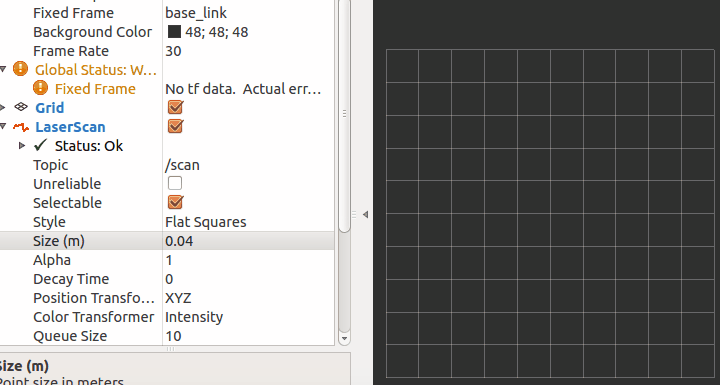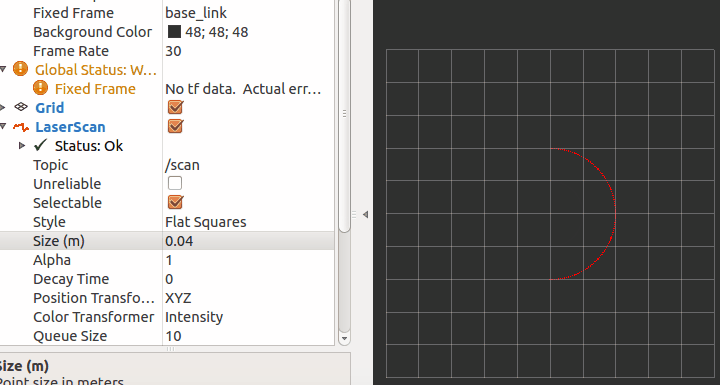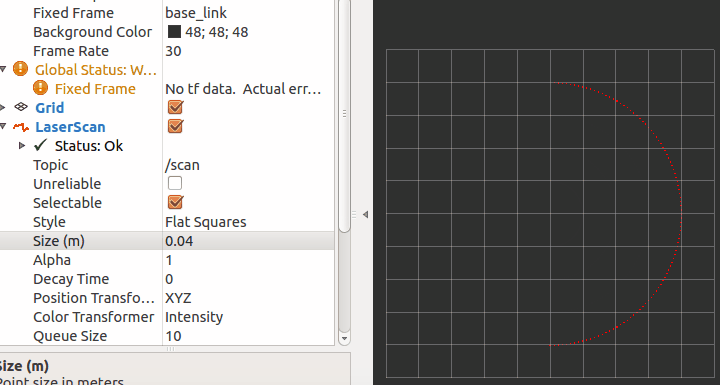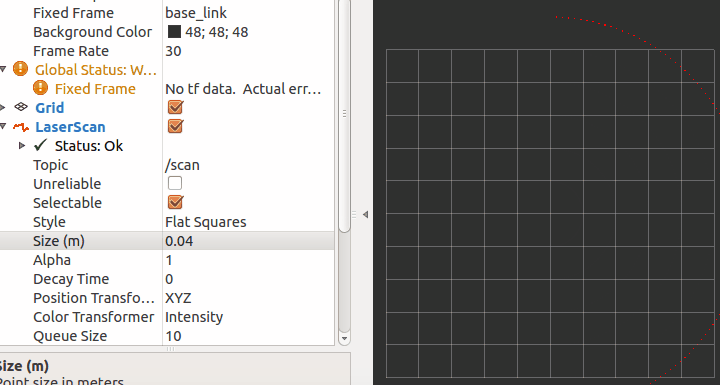
(3) 编写程序打印
#include "ros/ros.h"

#include "sensor_msgs/LaserScan.h"

void ScanCallback(const sensor_msgs::LaserScan::ConstPtr &msg)

{

    size_t size = msg->ranges.size();

    std::string ranges ="";

    for(size_t i =0; i< size;i++){

        ranges += std::to_string(msg->ranges[i]) + ", ";

    }

    ROS_INFO("Scan: [%s]", ranges);

}

int main(int argc, char **argv)

{

    ros::init(argc, argv, "listener");

    ros::NodeHandle node;

    ros::Subscriber subScan = node.subscribe("scan", 1000, ScanCallback);

    ros::spin();

    return 0;

}
【完】
下一节会介绍里程计Odom数据的发布和订阅。
【cartogarpher_ros】三: 发布和订阅雷达scan信息的更多相关文章
- 【cartographer_ros】六: 发布和订阅路标landmark信息
上一节介绍了陀螺仪Imu传感数据的订阅和发布. 本节会介绍路标Landmark数据的发布和订阅.Landmark在cartographer中作为定位的修正补充,避免定位丢失. 这里着重解释一下Land ...
- 【cartographer_ros】五: 发布和订阅陀螺仪Imu信息
上一节介绍了里程计Odometry传感数据的订阅和发布. 本节会介绍陀螺仪Imu数据的发布和订阅.陀螺仪在cartographer中主要用于前端位置预估和后端优化. 目录 1:sensor_msgs/ ...
- 【cartographer_ros】四: 发布和订阅里程计odom信息
上一节介绍了激光雷达Scan传感数据的订阅和发布. 本节会介绍里程计Odom数据的发布和订阅.里程计在cartographer中主要用于前端位置预估和后端优化. 官方文档: http://wiki.r ...
- RabbitMQ 入门教程(PHP版) 第三部分:发布/订阅(Publish/Subscribe)
发布/订阅 在上篇第二部分教程中,我们搭建了一个工作队列.每个任务之分发给一个工作者(worker).在本篇教程中,我们要做的之前完全不一样——分发一个消息给多个消费者(consumers).这种模式 ...
- RabbitMQ官方中文入门教程(PHP版) 第三部分:发布/订阅(Publish/Subscribe)
发布/订阅 在上篇教程中,我们搭建了一个工作队列.每个任务之分发给一个工作者(worker).在本篇教程中,我们要做的之前完全不一样——分发一个消息给多个消费者(consumers).这种模式被称为“ ...
- RabbitMQ学习笔记(三) 发布与订阅
发布与订阅 在我们使用手机发送消息的时候,即可以选择给单个手机号码发送消息,也可以选择多个手机号码,群发消息. 前面学习工作队列的时候,我们使用的场景是一个消息只能被一个消费者程序实例接收并处理,但是 ...
- MSSQLSERVER之发布-分发-订阅
一.环境 发布服务器 O S: Windows servier 2003 64位 Soft: Microsoft SqlServer 2008 R2 I P: 192.168.3.70 HOST-NA ...
- redis 笔记06 发布与订阅、事务、慢查询日志、监视器
发布与订阅 1. 服务器状态在pubsub_channels字典保存了所有频道的订阅关系:SUBSCRIBE命令负责将客户端和被订阅的频道关联到这个字典里面,而UNSUBSCRIBE命令则负责 解除客 ...
- StackExchange.Redis学习笔记(五) 发布和订阅
Redis命令中的Pub/Sub Redis在 2.0之后的版本中 实现了 事件推送的 发布订阅命令 以下是Redis关于发布和订阅提供的相关命令 SUBSCRIBE channel [channe ...
随机推荐
- python跑机器学习时报错:Process finished with exit code -1073740791 (0xC0000409)
emmm...第二次遇到这个错误了,好好的好好的卷积神经网络突然就跑不起了.就弹出一堆信息也不报那行代码错了... 记录一下: 两次解决方法相同,删h5py包 Process finished wit ...
- PicLite 开发日志 v0.0.2
PicLite 开发日志 (v0.0.2) 感谢您阅读本片文章! Gitee 地址:https://gitee.com/XiaoQuQuSD/pic-lite. 新增功能 添加复制 url 的格式选项 ...
- XCTF练习题---MISC---intoU
XCTF练习题---MISC---intoU flag:RCTF{bmp_file_in_wav} 解题步骤: 1.观察题目,下载附件 2.解压以后是一个音频文件,听一听,挺嗨的,一边听一边想到音频分 ...
- Linux C++ Reactor模式
文件结构 reactor_main.cpp reactor_server.cpp reactor_server.h CMakeLists.txt CMakeLists.txt cmake_minimu ...
- MySQL性能优化 - 别再只会说加索引了
MySQL性能优化 MySQL性能优化我们可以从以下四个维度考虑:硬件升级.系统配置.表结构设计.SQL语句和索引. 从成本上来说:硬件升级>系统配置>表结构设计>SQL语句及索引, ...
- Python自定义排序及我实际遇到的一些题目实例
写在前面,本文主要介绍Python基础排序和自定义排序的一些规则,如果都比较熟悉,可以直接翻到第三节,看下实际的笔试面试题中关于自定义排序的应用. 一.基础排序 排序是比较基础的算法,与很多语言一样, ...
- Dns2tcp隧道
0x01 dns2tcp绕过的原理 dns2tcp是一款基于c/s架构的软件,它可以将通信报文夹藏在udp协议的TXT解析记录中,进而形成dns隧道.dns隧道通过dns2tcpc对本地端口的监听,实 ...
- Java学习笔记-基础语法Ⅹ-进程线程
学习快一个月了,现在学到了黑马Java教程的300集 打印流的特点: 只负责输出数据,不负责读取数据 有自己的特有方法 字节打印流:PrintStream,使用指定的文件名创建新的打印流 import ...
- 创建进程,join方法,进程对象相关属性和方法,僵尸进程和孤儿进程,守护进程,互斥锁
创建进程 在python中提供了一个multiprocessing模块可以帮助我们使用多进程解决问题.在multiprocessing 模块中有一个类Process. from multiproces ...
- 【理论积累】C语言基础理论知识【第一版】
第一个程序 #include <stdio.h> int main(){ printf("Hello World"); } 变量与常量 变量类型:整型[int].字符型 ...