
向PCD文件写入点云数据
博客转载自:http://www.pclcn.org/study/shownews.php?lang=cn&id=83
本小节我们学习如何向PCD文件写入点云数据。
代码
首先,在PCL(Point Cloud Learning)中国协助发行的书[1]提供光盘的第4章例2文件夹中,打开名为pcd_write.cpp的代码文件。
解释说明
现在,我们解析上面代码:
#include <pcl/io/pcd_io.h>

#include <pcl/point_types.h>
pcl/io/pcd_io.h头文件中包含了PCD输入输出操作的声明,pcl/point_types.h头文件则包含一些PointT类型结构体的声明(本例中是pcl::PointXYZ)。
pcl::PointCloud<pcl::PointXYZ>cloud;
描述我们将要实例化的模板类PointCloud,每一个点的类型都被设置成pcl::PointXYZ,作为模板类实例化的参数,其他类型请参考点类型介绍一节,pcl::PointXYZ具体定义如下下面:
// 点PointXYZ类型对应的数据结构

Struct PointXYZ

{

floatx;

floaty;

floatz;

};
下面这几行:
// 创建点云

cloud.width=;

cloud.height=;

cloud.is_dense=false;

cloud.points.resize(cloud.width*cloud.height);

for(size_ti=;i<cloud.points.size();++i)

{

cloud.points[i].x=*rand()/(RAND_MAX+1.0f);

cloud.points[i].y=*rand()/(RAND_MAX+1.0f);

cloud.points[i].z=*rand()/(RAND_MAX+1.0f);

}
用随机点的值填充PointCloud点云对象,并设置适当的参数(width、height、is_dense)。然后:
pcl::io::savePCDFileASCII("test_pcd.pcd",cloud);
把PointCloud对象数据存储在test_pcd.pcd文件中。最后:
std::cerr<<"Saved "<<cloud.points.size()<<" data points to test_pcd.pcd."<<std::endl;

for(size_ti=;i<cloud.points.size();++i)

std::cerr<<"    "<<cloud.points[i].x<<" "<<cloud.points[i].y<<" "<<cloud.points[i].z<<std::endl;
上面几行代码用来打印输出存储的点云数据。
编译并运行该程序
利用光盘提供的CMakeLists.txt文件,在cmake中建立工程文件,并生成相应的可执行文件,生成可执行文件之后,就可以运行了,在cmd中使用以下命令:
...>pcd_write.exe
将在cmd界面看到类似下面的东西:
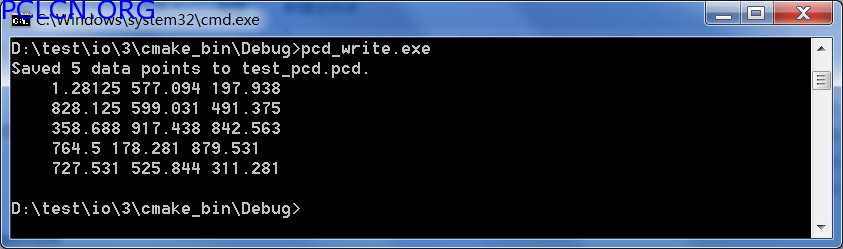
图1 点云写入例子运行结果
Linux下用户可以方便的用下面的命令检查test_pcd.pcd文件的内容,在window上的用户直接用一般的word等就可以对pcd文件进行打开(只限于0.7版本的,低版本的打开显示不完整)。
$ cattest_pcd.pcd

# .PCD v.5 - Point Cloud Data file format

FIELDS x y z

SIZE 4 4 4

TYPE F FF

WIDTH 5

HEIGHT 1

POINTS 5

DATA ascii

0.35222 -0.15188 -0.1064

-0.39741 -0.47311 0.2926

-0.7319 0.6671 0.4413

-0.73477 0.85458 -0.036173

-0.4607 -0.27747 -0.91676
敬请关注PCL(Point Cloud Learning)中国更多的点云库PCL(Point Cloud Library)相关官方教程。
参考文献:
1.朱德海、郭浩、苏伟.点云库PCL学习教程(ISBN 978-7-5124-0954-5)北京航空航天出版社 2012-10
向PCD文件写入点云数据的更多相关文章
- C#向文件写、读数据
using System; using System.Collections.Generic; using System.Linq; using System.Text; using System.T ...
- PCL学习(一)从PLY文件读入点云数据
#include <iostream> #include <pcl/io/pcd_io.h> #include <pcl/point_types.h> #inclu ...
- 使用Python写词云数据可视化
词云的应用场景 会议记录 海报制作 PPT制作 生日表白 数据挖掘 情感分析 用户画像 微信聊天记录分析 微博情感分析 Bilibili弹幕情感分析 年终总结 安装本课程所需的Python第三方模块 ...
- 从PCD文件写入和读取点云数据
(1)学习向PCD文件写入点云数据 建立工程文件ch2,然后新建write_pcd.cpp CMakeLists.txt两个文件 write_pcd.cpp : #include <iostr ...
- 点云数据(point cloud) 【转】
转自caimagic的专栏 一:什么是点云数据 点云数据是指在一个三维坐标系统中的一组向量的集合.这些向量通常以X,Y,Z三维坐标的形式表示,而且一般主要用来代表一个物体的外表面形状.不经如此,除(X ...
- 从PCD文件中读取点云数据
博客转载自:http://www.pclcn.org/study/shownews.php?lang=cn&id=84 在本小节我们学习如何从PCD文件中读取点云数据. 代码 章例1文件夹中, ...
- PCL读取PCD文件的数据
1.pcd文件——rabbit.pcd 链接:https://pan.baidu.com/s/1v6mjPjwd7fIqUSjlIGTIGQ提取码:zspx 新建项目pcl rabbit.pcd 和p ...
- PCD(点云数据)文件格式
博客转载自:http://www.pclcn.org/study/shownews.php?lang=cn&id=54 为什么用一种新的文件格式? PCD文件格式并非白费力气地做重复工作,现有 ...
- 事务不提交,也有可能写redo和数据文件
事务不提交,也有可能写redo和数据文件
随机推荐
- [MEF] 学习之一 入门级的简单Demo
MEF 的精髓在于插件式开发,方便扩展. 我学东西,习惯性的先搞的最简单的Demo出来,看看有没有好玩的东东,然后继续深入.这个博文,不谈大道理,看demo说事儿. 至于概念,请google ,大把大 ...
- [原创]关于在CentOS 7.0 下 安装nfs ,遇见 Transaction check error问题的解决
今天小弟的同学在使用阿里云的服务器安装nfs的时候,出现了一下问题 Transaction check error: file /usr/lib/systemd/system/blk-availabi ...
- C++ typedef的一个用法
1.不适用typedef: #include <iostream> #include <cstring> using namespace std; struct Books { ...
- eclipse导入jar包连接mysql
Eclipse中导入 mysql--conncetor --java--jars 方法一:在工程项上右击,点Build Path->Configure Build Path-->Libr ...
- 分享知识-快乐自己:揭秘HBase
揭秘HBase: 一):大数据(hadoop)初始化环境搭建 二):大数据(hadoop)环境搭建 三):运行wordcount案例 四):揭秘HDFS 五):揭秘MapReduce 六):揭秘HBa ...
- 封装一个简单的Hibernate SessionFactory
封装Hibernate框架中的session工厂 ,方便很多,免去了很多重复无用的代码 package com.maya.test; import org.hibernate.*; import ...
- Netty5.x中新增和值得注意的点(转载http://www.coderli.com/netty-5-new-and-noteworthy/)
该文档会列出在Netty新版本中值得注意变化和新特性列表.帮助你的应用更好的适应新的版本. 不像Netty3.x和4.x之间的变化,5.x没有那么大的变化,不过也取得了其简化设计中的一些突破性进展 ...
- Android repo 学习参考
/*************************************************************************** * Android repo 学习参考 * 说 ...
- HNOI2008玩具装箱 斜率优化
题目描述 P教授要去看奥运,但是他舍不下他的玩具,于是他决定把所有的玩具运到北京.他使用自己的压缩器进行压缩,其可以将任意物品变成一堆,再放到一种特殊的一维容器中.P教授有编号为1...N的N件玩具, ...
- bzoj1002轮状病毒
高精度练习题 根据什么什么基尔霍夫矩阵 反正就是高精度练习 #include<iostream> #include<cstdio> using namespace std; s ...