
Linux进程组调度机制分析【转】
转自:http://oenhan.com/task-group-sched
又碰到一个神奇的进程调度问题,在系统重启过程中,发现系统挂住了,过了30s后才重新复位,真正系统复位的原因是硬件看门狗重启的系统,而非原来正常的reboot流程。硬件狗记录的复位时间,将不喂狗的时间向前推30s分析串口记录日志,当时的日志就打印了一句话:“sched: RT throttling activated”。
从linux-3.0.101-0.7.17版本内核代码中可以看出,sched_rt_runtime_exceeded打印了这句话。在内核进程组调度过程中,实时进程调度受rt_rq->rt_throttled 的限制,下面便具体说一下涉及到的linux中进程组调度机制。
进程组调度机制
组调度是cgroup里面的概念,指将N个进程视为一个整体,参与系统中的调度过程,具体体现在示例中:A任务有8个进程或线程,B任务有2个进程或线程,仍然有其他的进程或线程存在,就需要控制A任务的CPU占用率不高于40%,B任务的CPU占用率不高于40%,其他任务占用率不少于20%,那么就有对cgroup阀值的设置,cgroup A设置为200,cgroup B设置为200,其他任务默认为100,如此便实现了CPU控制的功能。
在内核中,进程组由task_group进行管理,其中涉及的内容很多都是cgroup控制机制 ,另外开辟单元在写,此处指重点描述组调度的部分,具体见如下注释。
struct task_group {

	struct cgroup_subsys_state css;

//下面是普通进程调度使用

#ifdef CONFIG_FAIR_GROUP_SCHED

	/* schedulable entities of this group on each cpu */

//普通进程调度单元,之所以用调度单元,因为被调度的可能是一个进程,也可能是一组进程

	struct sched_entity **se;

	/* runqueue "owned" by this group on each cpu */

//公平调度队列

	struct cfs_rq **cfs_rq;

//下面就是如上示例的控制阀值

	unsigned long shares;

	atomic_t load_weight;

#endif

#ifdef CONFIG_RT_GROUP_SCHED

//实时进程调度单元

	struct sched_rt_entity **rt_se;

//实时进程调度队列

	struct rt_rq **rt_rq;

//实时进程占用CPU时间的带宽(或者说比例)

	struct rt_bandwidth rt_bandwidth;

#endif

	struct rcu_head rcu;

	struct list_head list;

//task_group呈树状结构组织,有父节点,兄弟链表,孩子链表,内核里面的根节点是root_task_group

	struct task_group *parent;

	struct list_head siblings;

	struct list_head children;

#ifdef CONFIG_SCHED_AUTOGROUP

	struct autogroup *autogroup;

#endif

	struct cfs_bandwidth cfs_bandwidth;

};
调度单元有两种,即普通调度单元和实时进程调度单元。
struct sched_entity {

	struct load_weight	load;		/* for load-balancing */

	struct rb_node		run_node;

	struct list_head	group_node;

	unsigned int		on_rq;

	u64			exec_start;

	u64			sum_exec_runtime;

	u64			vruntime;

	u64			prev_sum_exec_runtime;

	u64			nr_migrations;

#ifdef CONFIG_SCHEDSTATS

	struct sched_statistics statistics;

#endif

#ifdef CONFIG_FAIR_GROUP_SCHED

//当前调度单元归属于某个父调度单元

	struct sched_entity	*parent;

	/* rq on which this entity is (to be) queued: */

//当前调度单元归属的父调度单元的调度队列,即当前调度单元插入的队列

	struct cfs_rq		*cfs_rq;

	/* rq "owned" by this entity/group: */

//当前调度单元的调度队列,即管理子调度单元的队列,如果调度单元是task_group,my_q才会有值

//如果当前调度单元是task,那么my_q自然为NULL

	struct cfs_rq		*my_q;

#endif

	void *suse_kabi_padding;

};

struct sched_rt_entity {

	struct list_head run_list;

	unsigned long timeout;

	unsigned int time_slice;

	int nr_cpus_allowed;

	struct sched_rt_entity *back;

#ifdef CONFIG_RT_GROUP_SCHED

//实时进程的管理和普通进程类似,下面三项意义参考普通进程

	struct sched_rt_entity	*parent;

	/* rq on which this entity is (to be) queued: */

	struct rt_rq		*rt_rq;

	/* rq "owned" by this entity/group: */

	struct rt_rq		*my_q;

#endif

};
下面看一下调度队列,因为实时调度和普通调度队列需要说明的选项差不多,以实时队列为例:
struct rt_rq {

	struct rt_prio_array active;

	unsigned long rt_nr_running;

#if defined CONFIG_SMP || defined CONFIG_RT_GROUP_SCHED

	struct {

		int curr; /* highest queued rt task prio */

#ifdef CONFIG_SMP

		int next; /* next highest */

#endif

	} highest_prio;

#endif

#ifdef CONFIG_SMP

	unsigned long rt_nr_migratory;

	unsigned long rt_nr_total;

	int overloaded;

	struct plist_head pushable_tasks;

#endif

//当前队列的实时调度是否受限

	int rt_throttled;

//当前队列的累计运行时间

	u64 rt_time;

//当前队列的最大运行时间

	u64 rt_runtime;

	/* Nests inside the rq lock: */

	raw_spinlock_t rt_runtime_lock;

#ifdef CONFIG_RT_GROUP_SCHED

	unsigned long rt_nr_boosted;

//当前实时调度队列归属调度队列

	struct rq *rq;

	struct list_head leaf_rt_rq_list;

//当前实时调度队列归属的调度单元

	struct task_group *tg;

#endif

};
通过以上3个结构体分析,可以得到下图(点击看大图):
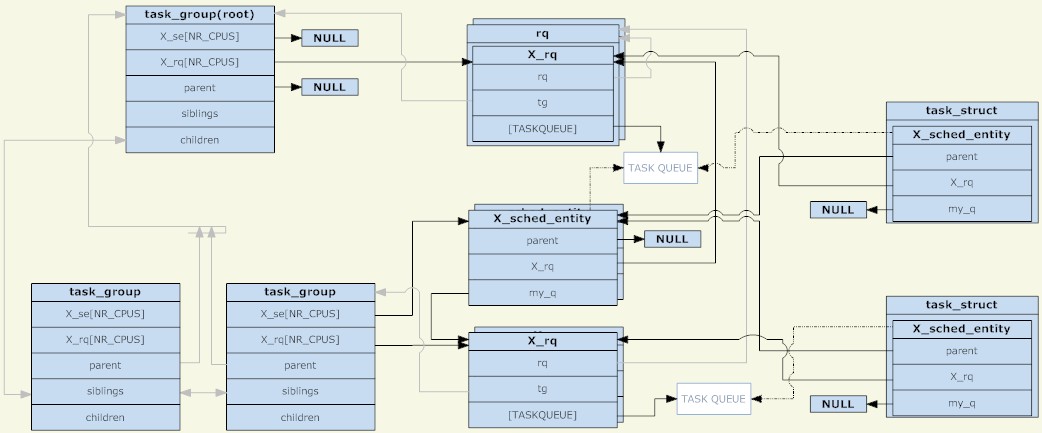
task_group
从图上可以看出,调度单元和调度队列组合一个树节点,又是另一种单独树结构存在,只是需要注意的是,只有调度单元里面有TASK_RUNNING的进程时,调度单元才会被放到调度队列中。
另外一点是,在没有组调度前,每个CPU上只有一个调度队列,当时可以理解成所有的进程在一个调度组里面,现在则是每个调度组在每个CPU上都有调度队列。在调度过程中,原来是系统选择一个进程运行,当前则是选择一个调度单元运行,调度发生时,schedule进程从root_task_group开始寻找由调度策略决定的调度单元,当调度单元是task_group,则进入task_group的运行队列选择一个合适的调度单元,最终找一个合适的task调度单元。整个过程就是树的遍历,拥有TASK_RUNNING进程的task_group是树的节点,task调度单元则是树的叶子。
组进程调度策略
组进程调度要实现的目的和原来没有区别,就是完成实时进程调度和普通进程调度,即rt和cfs调度。
CFS组调度策略:
文章前面示例中提到的任务分配CPU,说的就是cfs调度,对于CFS调度而言,调度单元和普通调度进程没有多大区别,调度单元由自己的调度优先级,而且不受调度进程的影响,每个task_group都有一个shares,share并非我们说的进程优先级,而是调度权重,这个是cfs调度管理的概念,但在cfs中最终体现到调度优先排序上。shares值默认都是相同的,所有没有设置权重的值,CPU都是按旧有的cfs管理分配的。总结的说,就是cfs组调度策略没变化。具体到cgroup的CPU控制机制上再说。
RT组调度策略:
实时进程的优先级是设置固定,调度器总是选择优先级最高的进程运行。而在组调度中,调度单元的优先级则是组内优先级最高的调度单元的优先级值,也就是说调度单元的优先级受子调度单元影响,如果一个进程进入了调度单元,那么它所有的父调度单元的调度队列都要重排。实际上我们看到的结果是,调度器总是选择优先级最高的实时进程调度,那么组调度对实时进程控制机制是怎么样的?
在前面的rt_rq实时进程运行队列里面提到rt_time和rt_runtime,一个是运行累计时间,一个是最大运行时间,当运行累计时间超过最大运行时间的时候,rt_throttled则被设置为1,见sched_rt_runtime_exceeded函数。
if (rt_rq->rt_time > runtime) {

	rt_rq->rt_throttled = 1;

	if (rt_rq_throttled(rt_rq)) {

		sched_rt_rq_dequeue(rt_rq);

		return 1;

	}

}
设置为1意味着实时队列中被限制了,如__enqueue_rt_entity函数,不能入队。
static inline int rt_rq_throttled(struct rt_rq *rt_rq)

{

	return rt_rq->rt_throttled && !rt_rq->rt_nr_boosted;

}

static void __enqueue_rt_entity(struct sched_rt_entity *rt_se, bool head)

{

	/*

	 * Don't enqueue the group if its throttled, or when empty.

	 * The latter is a consequence of the former when a child group

	 * get throttled and the current group doesn't have any other

	 * active members.

	 */

	if (group_rq && (rt_rq_throttled(group_rq) || !group_rq->rt_nr_running))

		return;

.....

}
其实还有一个隐藏的时间概念,即sched_rt_period_us,意味着sched_rt_period_us时间内,实时进程可以占用CPU rt_runtime时间,如果实时进程每个时间周期内都没有调度,则在do_sched_rt_period_timer定时器函数中将rt_time减去一个周期,然后比较rt_runtime,恢复rt_throttled。
//overrun来自对周期时间定时器误差的校正

rt_rq->rt_time -= min(rt_rq->rt_time, overrun*runtime);

if (rt_rq->rt_throttled && rt_rq->rt_time < runtime) {

		rt_rq->rt_throttled = 0;

		enqueue = 1;
则对于cgroup控制实时进程的占用比则是通过rt_runtime实现的,对于root_task_group,也即是所有进程在一个cgroup下,则是通过/proc/sys/kernel/sched_rt_period_us和/proc/sys/kernel/sched_rt_runtime_us接口设置的,默认值是1s和0.95s。这么看以为实时进程只能占用95%CPU,那么实时进程占用CPU100%导致进程挂死的问题怎么出现了?
原来实时进程所在的CPU占用超时了,实时进程的rt_runtime可以向别的cpu借用,将其他CPU剩余的rt_runtime-rt_time的值借过来,如此rt_time可以最大等于rt_runtime,造成事实上的单核CPU达到100%。这样做的目的自然规避了实时进程缺少CPU时间而向其他核迁移的成本,未绑核的普通进程自然也可以迁移其他CPU上,不会得不到调度,当然绑核进程仍然是个杯具。
static int do_balance_runtime(struct rt_rq *rt_rq)

{

	struct rt_bandwidth *rt_b = sched_rt_bandwidth(rt_rq);

	struct root_domain *rd = cpu_rq(smp_processor_id())->rd;

	int i, weight, more = 0;

	u64 rt_period;

	weight = cpumask_weight(rd->span);

	raw_spin_lock(&rt_b->rt_runtime_lock);

	rt_period = ktime_to_ns(rt_b->rt_period);

	for_each_cpu(i, rd->span) {

		struct rt_rq *iter = sched_rt_period_rt_rq(rt_b, i);

		s64 diff;

		if (iter == rt_rq)

			continue;

		raw_spin_lock(&iter->rt_runtime_lock);

		/*

		 * Either all rqs have inf runtime and there's nothing to steal

		 * or __disable_runtime() below sets a specific rq to inf to

		 * indicate its been disabled and disalow stealing.

		 */

		if (iter->rt_runtime == RUNTIME_INF)

			goto next;

		/*

		 * From runqueues with spare time, take 1/n part of their

		 * spare time, but no more than our period.

		 */

		diff = iter->rt_runtime - iter->rt_time;

		if (diff > 0) {

			diff = div_u64((u64)diff, weight);

			if (rt_rq->rt_runtime + diff > rt_period)

				diff = rt_period - rt_rq->rt_runtime;

			iter->rt_runtime -= diff;

			rt_rq->rt_runtime += diff;

			more = 1;

			if (rt_rq->rt_runtime == rt_period) {

				raw_spin_unlock(&iter->rt_runtime_lock);

				break;

			}

		}

next:

		raw_spin_unlock(&iter->rt_runtime_lock);

	}

	raw_spin_unlock(&rt_b->rt_runtime_lock);

	return more;

}
先写到这里,未完待续。
参考资料:
http://hi.baidu.com/_kouu/item/0fe32610e493314be75e06d1
Linux进程组调度机制分析来自于OenHan,链接为:http://oenhan.com/task-group-sched
Linux进程组调度机制分析【转】的更多相关文章
- Linux信号(signal) 机制分析
Linux信号(signal) 机制分析 [摘要]本文分析了Linux内核对于信号的实现机制和应用层的相关处理.首先介绍了软中断信号的本质及信号的两种不同分类方法尤其是不可靠信号的原理.接着分析了内核 ...
- Linux内核态抢占机制分析(转)
Linux内核态抢占机制分析 http://blog.sina.com.cn/s/blog_502c8cc401012pxj.html 摘 要]本文首先介绍非抢占式内核(Non-Preemptive ...
- Linux内核抢占实现机制分析【转】
Linux内核抢占实现机制分析 转自:http://blog.chinaunix.net/uid-24227137-id-3050754.html [摘要]本文详解了Linux内核抢占实现机制.首先介 ...
- Linux信号(signal) 机制分析(转)
[摘要]本文分析了Linux内核对于信号的实现机制和应用层的相关处理.首先介绍了软中断信号的本质及信号的两种不同分类方法尤其是不可靠信号的原理.接着分析了内核对于信号的处理流程包括信号的触发/注册/执 ...
- Linux信号(signal) 机制分析-(转自h13)
[摘要]本文分析了Linux内核对于信号的实现机制和应用层的相关处理.首先介绍了软中断信号的本质及信号的两种不同分类方法尤其是不可靠信号的原理.接着分析了内核对于信号的处理流程包括信号的触发/注册/执 ...
- Linux之异步通知机制分析
1.概念: 异步通知机制:一旦设备就绪,则主动通知应用程序,这样应用程序根本就不需要查询设备状态,是一种“信号驱动的异步I/O”.信号是在软件层次上对中断机制的一种模拟,在原理上,一个进程收到一个信号 ...
- 【原创】(四)Linux进程调度-组调度及带宽控制
背景 Read the fucking source code! --By 鲁迅 A picture is worth a thousand words. --By 高尔基 说明: Kernel版本: ...
- Linux进程组和会话
Linux的进程相互之间有一定的关系.比如说,在Linux进程基础中,我们看到,每个进程都有父进程,而所有的进程以init进程为根,形成一个树状结构.我们在这里讲解进程组和会话,以便以更加丰富的方式了 ...
- linux驱动程序之电源管理之标准linux休眠和唤醒机制分析(二)
三.pm_test属性文件读写 int pm_test_level = TEST_NONE; static const char * const pm_tests[__TEST_AFTER_LAST ...
随机推荐
- python错误和调试
在程序运行过程中,总会遇到各种各样的错误. 有的错误是程序编写有问题造成的,比如本来应该输出整数结果输出了字符串,这种错误我们通常称之为bug,bug是必须修复的. 有的错误是用户输入造成的,比如让用 ...
- 使用maven时出现Failure to transfer 错误的解决方法
在eclipse里使用maven,连接nexus私服. 添加依赖之后,总是报添加的依赖jar文件找不到,但是在nexus的库里面能找到这个依赖的jar文件,但是在本地的maven库里面找不到,于是我将 ...
- JAVA工程师-蚂蚁金服电话面试
今天5点半接到一个杭州的电话,是蚂蚁金服打来的,当时心里一阵发慌,由于还在上班,就和面试官约定6点下班之后再来.挂完电话,心里忐忑的不行,感觉自己这也没准备好,那也没准备好.剩下半个小时完全没有心思再 ...
- 区块链代币(Token)笔记 — — 术语
前言 接触区块链和数字货币差不多有大半年时间,一直在赶项目进度,现在有空整理补习一下相关的知识,只谈代币不谈区块链
- IDEA 创建包和类及基本操作
创建包和类步骤如下: 1. 展开创建的工程,在源代码目录 src 上,鼠标右键,选择 new->package ,键入包名 com.itheima.demo ,点击确定. 2. 在创建好的包上, ...
- 打开Player时出现时间格式的错误提示
安装完Player后如果更改了Windows的系统时间和日期显示格式,再次打开Player后会出现时间日期格式错误的提醒,需要按照要求更改Windows系统设置,才能正常运行Player. 此错误提示 ...
- Spring生命周期 Constructor > @PostConstruct > InitializingBean > init-method
项目中用到了 afterPropertiesSet: 于是具体的查了一下到底afterPropertiesSet到底是什么时候执行的.为什么一定要实现 InitializingBean; **/ @C ...
- ABP mysql
SetSqlGenerator("MySql.Data.MySqlClient", new MySql.Data.Entity.MySqlMigrationSqlGenerator ...
- LOJ2340 [WC2018] 州区划分 【FMT】【欧拉回路】
题目分析: 这题是WC的题??? 令 $g[S] = (\sum_{x \in S}w_x)^p$ $h[S] = g[S]$如果$S$不是欧拉回路 $d[S] = \frac{f[S]}{g[All ...
- Django------多表操作
一. 创建模型 实例:我们来假定下面这些概念,字段和关系 作者模型:一个作者有姓名和年龄. 作者详细模型:把作者的详情放到详情表,包含生日,手机号,家庭住址等信息.作者详情模型和作者模型之间是一对一的 ...