
ROS和OpenCV的对接cv_bridge
做一个诚实的ROS教程搬运工.............................
官网链接:http://wiki.ros.org/cv_bridge
一、Package Summary
Released Continuous
integration Documented
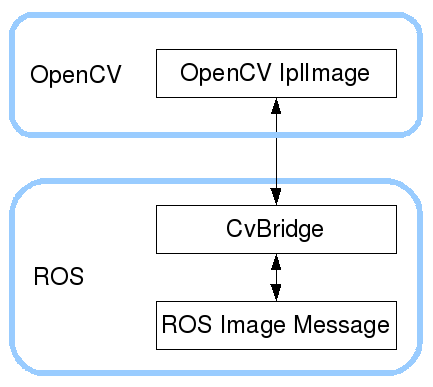
This contains CvBridge, which converts between ROS Image messages and OpenCV images.
- Maintainer status: maintained
- Maintainer: Vincent Rabaud <vincent.rabaud AT gmail DOT com>
- Author: Patrick Mihelich, James Bowman
- License: BSD
- Bug / feature tracker: https://github.com/ros-perception/vision_opencv/issues
- Source: git https://github.com/ros-perception/vision_opencv.git (branch: indigo)
To learn how to interface OpenCV with ROS using CvBridge, please see thetutorials page.
ROS和OpenCV的对接cv_bridge的更多相关文章
- Ros Kinetic 配置 OpenCV2和CV_bridge (Python, C++)
本篇介绍如何在Ros-kinetic环境下运用opencv2进行开发的配置,系统平台为64位Ubuntu16.04. 需要系统环境: 1.Ros kinetic版本,一般自带cv_bridge, 若没 ...
- 关于ros将opencv版本固定“写死”的一些想法
今天主要工作是将ros和zed结合起来,但是发现自己安装了opencv3.1,ros indigo安装的是opencv2.4.8,这就麻烦了,zed支持的是opencv3.1.一开始使用slam2时, ...
- [实例]ROS使用OpenCV读取图像并发布图像消息在rviz中显示
思路: (1)使用opencv读取本地图像 (2)调用cv_bridge::CvImage().toImageMsg()将本地图像发送给rviz显示 一.使用opencv读取本地图像并发布图像消息 ( ...
- 相机标定 matlab opencv ROS三种方法标定步骤(3)
三 , ROS 环境下 如何进行相机标定 刚开始做到的时候遇到一些问题没有记录下来,现在回头写的时候都是没有错误的结果了,首先使用ROS标定相机, 要知道如何查看节点之间的流程图 rosrun r ...
- 在ROS中使用OpenCV
1.在工作空间下创建程序包 $ cd ~/catkin_ws/src$ catkin_create_pkg robot_vision roscpp std_msgs cv_bridge image_t ...
- ROS关于cv_brige的使用
最近想使用OpenCV 和ROS实现点云的拼接,实现三维重建,那么在学习了kinect的基本的使用方法以后我们知道,直接使用ROS 的包即可得到点云,深度图,rgb图等信息, roslaunch op ...
- ROS学习笔记(三)
机器人建模与仿真URDF(Unified Robot Descrption Format,统一机器人描述格式),ROS提供了URDF的c++解析器.安装语法检查工具sudo apt-get insta ...
- [ROS] Studying Guidance
Reference: https://www.zhihu.com/question/35788789 安装指南:http://wiki.ros.org/indigo/Installation/Ubun ...
- 运行ORB-SLAM笔记_使用篇(二)
1. 编译完成之后就可以使用了,按照说明我们可以知道,首先开启roscore
随机推荐
- hdu 4786 最小生成树与最大生成树
/* 题意 :有一些边权值为1和0,判断是否存在一个生成树使得他的总权值为一个斐波那契数. 解法:建立一个最小生成树向里面加权值为1的边替换为0的边,保证原来的联通.因为权值为1,可直接求出最大生成树 ...
- hdu_2054_A == B_201311301601
A == B ? Time Limit: 1000/1000 MS (Java/Others) Memory Limit: 32768/32768 K (Java/Others) Total S ...
- hdu_1060_Leftmost Digit_201311071827-2
Leftmost Digit Time Limit: 2000/1000 MS (Java/Others) Memory Limit: 65536/32768 K (Java/Others) T ...
- POJ 3278 Catch That Cow(求助大佬)
Catch That Cow Time Limit: 2000MS Memory Limit: 65536K Total Submissions: 109702 Accepted: 34255 ...
- HDU 5288
//枚举因子,查找和i最近的左右是i因子的点即可. #include <iostream> #include <cstdio> #include <algorithm&g ...
- 依据矩阵的二维相关系数进行OCR识别
我想通过简单的模板匹配来进行图像识别. 把预处理好的字符图片,分别与A到Z的样本图片进行模板匹配. 结果最大的表明相关性最大,就能够识别字符图片了. 在实际应用中.我用了openCV的matchTem ...
- rac_grid自检无法正常进行报PRVF-4007
原创作品,出自 "深蓝的blog" 博客.欢迎转载,转载时请务必注明下面出处.否则追究版权法律责任. 深蓝的blog:http://blog.csdn.net/huangyanlo ...
- uiautomator +python 安卓UI自动化尝试
使用方法基本说明:https://www.cnblogs.com/mliangchen/p/5114149.html,https://blog.csdn.net/Eugene_3972/article ...
- Cocos2d-x 开发神器cococreator使用介绍
Cocos2d-x 开发神器cococreator使用介绍 本篇博客小巫给大家推荐一个开发神器,你还在为搭建Cocos2d-x开发环境而头痛么.还在为平台移植问题而困扰么,我想大家都想更加高速得进行开 ...
- Extjs显示图片
1.首先做一个容器 xtype : 'container', // 第2行 anchor : '100%', layout : 'column', items : [{ columnWidth : 0 ...