
Skimap_ros 利用RGBD创建Octomap(一)
1. 奥比中光astra RGBD相机安装
1.1 安装依赖

$ sudo apt-get install build-essential freeglut3 freeglut3-dev

1.2 检查udev版本,需要libudev.so.1,如果没有则添加

#check udev version, Orbbec Driver need libudev.so.1, if can't find it, can make symbolic link from libudev.so.x.x,

#which usually locate in /lib/x86_64-linux-gnu or /lib/i386-linux-gnu

$ ldconfig -p | grep libudev.so.1

$ cd /lib/x86_64-linux-gnu

$ sudo ln -s libudev.so.x.x.x libudev.so.1

1.3 下载 OpenNI

$ wget http://www.orbbec3d.net/Tools_SDK_OpenNI/2-Linux.zip

1.4 选择解压 OpenNI-Linux-x64-2.3

$ unzip OpenNI-Linux-x64-2.3.zip

$ cd OpenNI-Linux-x64-2.2

1.5 安装

$ sudo chmod a+x install.sh

$ sudo ./install.sh

1.6 重插设备

1.7 加入环境

$ source OpenNIDevEnvironment

1.8 编译例子

$ cd Samples/SimpleViewer

$ make

1.9 连接设备,执行例子

$ cd Bin/x64-Release

$ ./SimpleViewer

$ cd Bin/x64-Release

$ ./SimpleViewer

无没有问题,则显示正常视图

1.10 安装ROS包

安装astra_camera和astra_launch(indigo 可以根据系统不同替换成kinetic等)

$ sudo apt-get install ros-indigo-astra-camera ros-indigo-astra-launch

测试

1.11 新终端,执行astra_launch

$ roslaunch astra_launch astra.launch

使用rqt_image_view, 选择对应话题显示图像

1.12 发现rgb并没有正确显示? 需要UVC支持,安装libuvc和libuvc_ros

libuvc和libuvc_ros安装

安装libuvc支持

$ cd ~

$ git clone https://github.com/ktossell/libuvc

$ cd libuvc

$ mkdir build

$ cd build

$ cmake ..

$ make && sudo make install

安装libuvc_ros

$ cd ~/catkin_ws/src

$ git clone https://github.com/ktossell/libuvc_ros

$ cd ..

$ catkin_make

注意:使用catkin_make,如果报错,注意libusb.h的位置。

使用locate libusb.h,并将其放到合适位置:

$ sudo cp /usr/include/libusb-1.0/libusb.h  /usr/local/include/libuvc/

修改下libuvc.h中include中的路径。

测试

在启动roscore后,使用:

$ rosrun libuvc_camera camera_node

rqt_image_view ,查看rgb
2. skipmap 安装测试
2.1 创建workspace

找到某个目录下,我这里选择Documents

$ mkdir skimap_ws/src

$ cd skimap_ws/src

2.2 下载

$ git clone https://github.com/m4nh/skimap_ros.git

安装依赖项,opencv,eigen,boost都是比较常见的,OpenMP 大家安装不熟悉

$ sudo apt-get install build-essential

$ sudo apt-get install gfortran

$ cd /tmp

$ wget http://www.mpich.org/static/downloads/1.4.1/mpich2-1.4.1.tar.gz

$ tar xzvf mpich2-1.4.1.tar.gz

$ cd mpich2-1.4.1/

$ ./configure

$ make

$ sudo make install

查看版本:

$ mpich2version

2.3 编译

$ cd ..

$ catkin_make

2.4 下载[tiago_lar.bag](https://drive.google.com/file/d/0B02158j5inr3Tm9nQjhIQ3Fua3c/view?usp=drive_web) demo数据

2.5 运行

$ source ./devel/setup.bash

$ roslaunch skimap_ros skimap_live.launch

$ rosbag play 你下载的tiago_bar.bag路径
按照作者给的步骤,运行slamdunk_tracker.launch 总是出错,

ERROR: cannot launch node of type [skimap_ros/slamdunk_tracker]: can't locate node [slamdunk_tracker] in package [skimap_ros]
感觉是Cmakelist出了问题,发现作者只写了:

add_executable(skimap_live src/nodes/skimap_live.cpp)

target_link_libraries(skimap_live ${OpenCV_LIBRARIES} ${catkin_LIBRARIES})

add_executable(slamdunk_tracker src/nodes/slamdunk_tracker.cpp)

target_link_libraries(slamdunk_tracker ${OpenCV_LIBRARIES} ${catkin_LIBRARIES})
没有把slamdunk_tracker.cpp加进去,所以我追加了

add_executable(skimap_map_service src/nodes/skimap_map_service.cpp)

target_link_libraries(skimap_map_service ${OpenCV_LIBRARIES} ${catkin_LIBRARIES})

add_dependencies(skimap_map_service skimap_ros_generate_messages_cpp)
但是在catkin_make时,总是出现feature2d方面的错误,因为作者用了sift,所以opencv要装opencv_contrib模块。opencv 和contrib我都安装了3.4.1版本,但是还是出现错误。我以后还会继续解决这个问题。但是这个不影响建图,真正的建图是在skimap_live.cpp里。
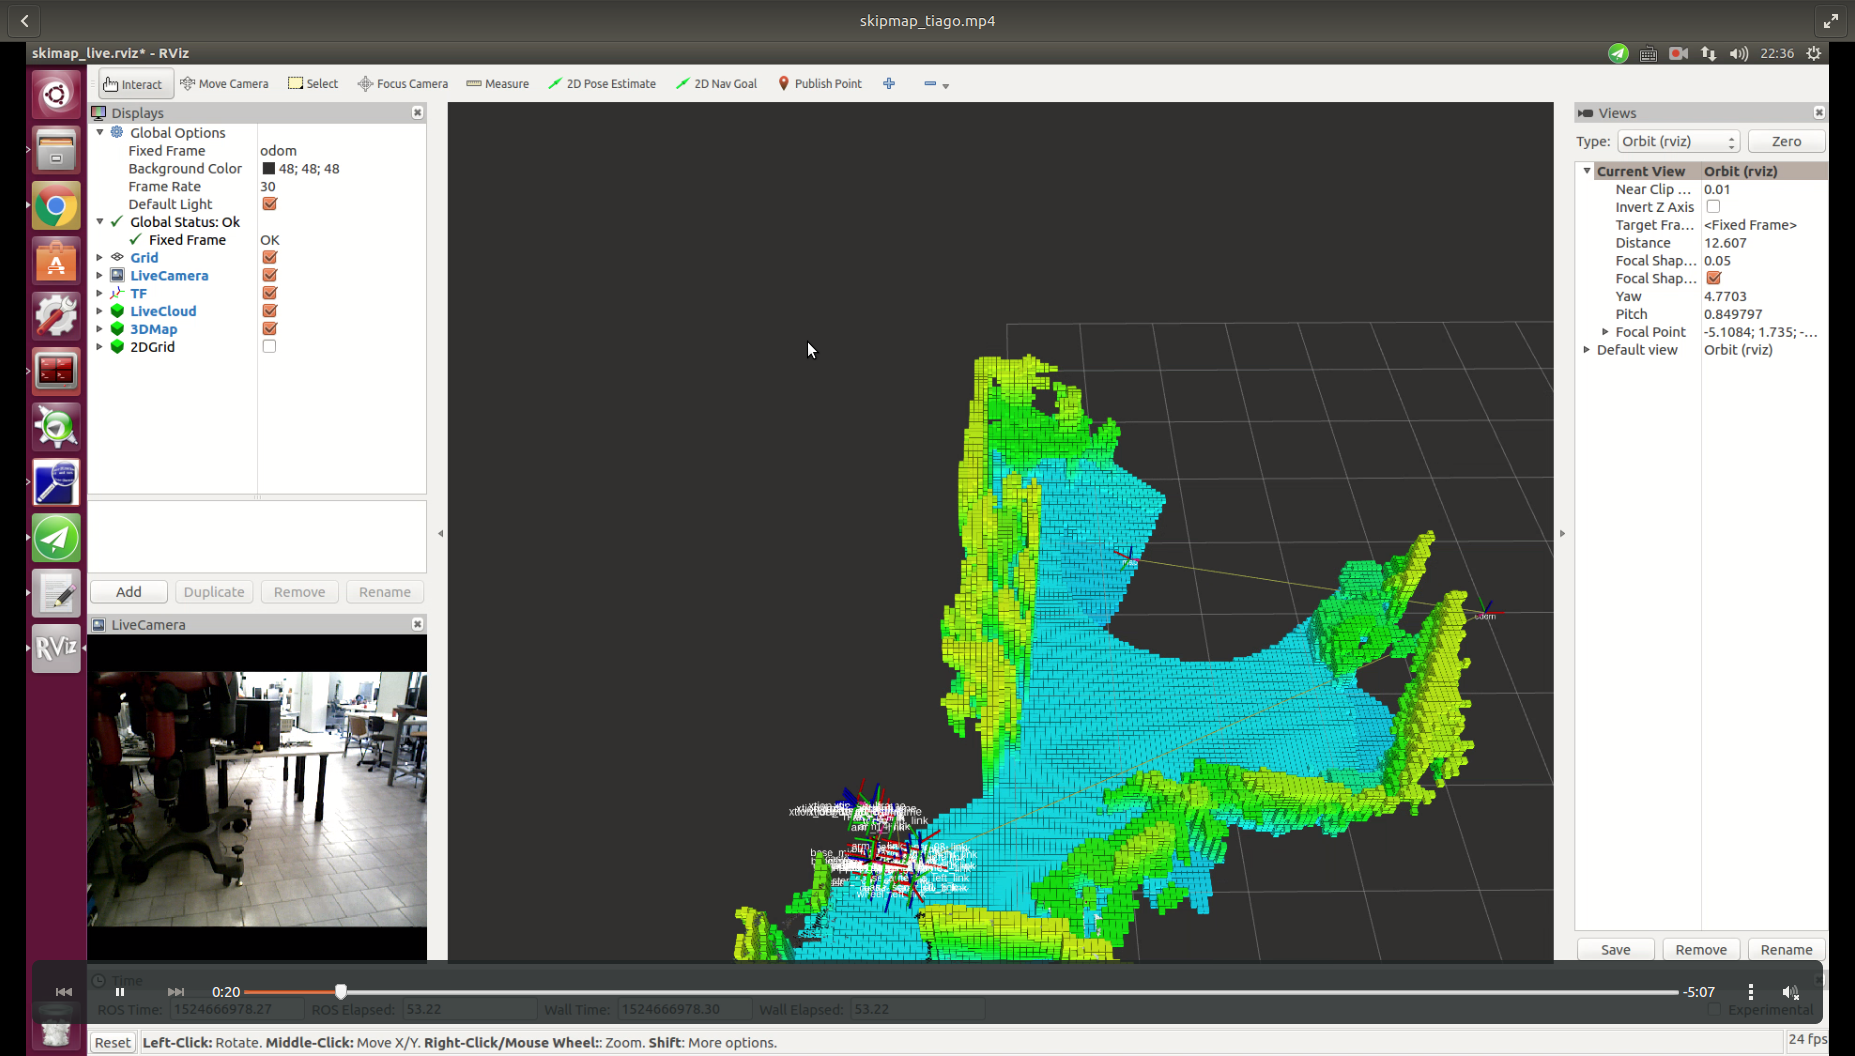
3 与ORB_SLAM2 结合
skimap可以只需要位姿数据,以及RGB和深度图就能重建出来八叉树地图。所以可以把ORB_SLAM 里面的pose取出来,转换成tf发布出来,给skimap就可以。
3.1 发布tf
在ORB_SLAM2 的 ros_rgbd.cc 作如下修改
    cv::Mat camera_pose;

    camera_pose= mpSLAM->TrackRGBD(cv_ptrRGB->image,cv_ptrD->image,cv_ptrRGB->header.stamp.toSec());

    cv::Mat TWC = camera_pose.inv();

    cv::Mat RWC= TWC.rowRange(0,3).colRange(0,3);

    cv::Mat tWC= TWC.rowRange(0,3).col(3);

    tf::Matrix3x3 M(RWC.at<float>(0,0),RWC.at<float>(0,1),RWC.at<float>(0,2),

        RWC.at<float>(1,0),RWC.at<float>(1,1),RWC.at<float>(1,2),

        RWC.at<float>(2,0),RWC.at<float>(2,1),RWC.at<float>(2,2));

    tf::Vector3 V(tWC.at<float>(0), tWC.at<float>(1), tWC.at<float>(2));

    tf::Quaternion q;

    M.getRotation(q);

    q.normalize();

    tf::Transform transform = tf::Transform(M, V);

   //关于应该发布何时的ros::Time,还需要再确认

    broadcaster->sendTransform(tf::StampedTransform(transform,ros::Time::now(),"world","camera"));

不要忘记,增加

#include <tf/transform_broadcaster.h> 以及在CMakeList.txt中增加 find_package(tf)
3.2 运行astra 以及skimap_live
$ roslaunch astra_launch astra.launch
$ roslaunch skimap_ros skimap_live.launch
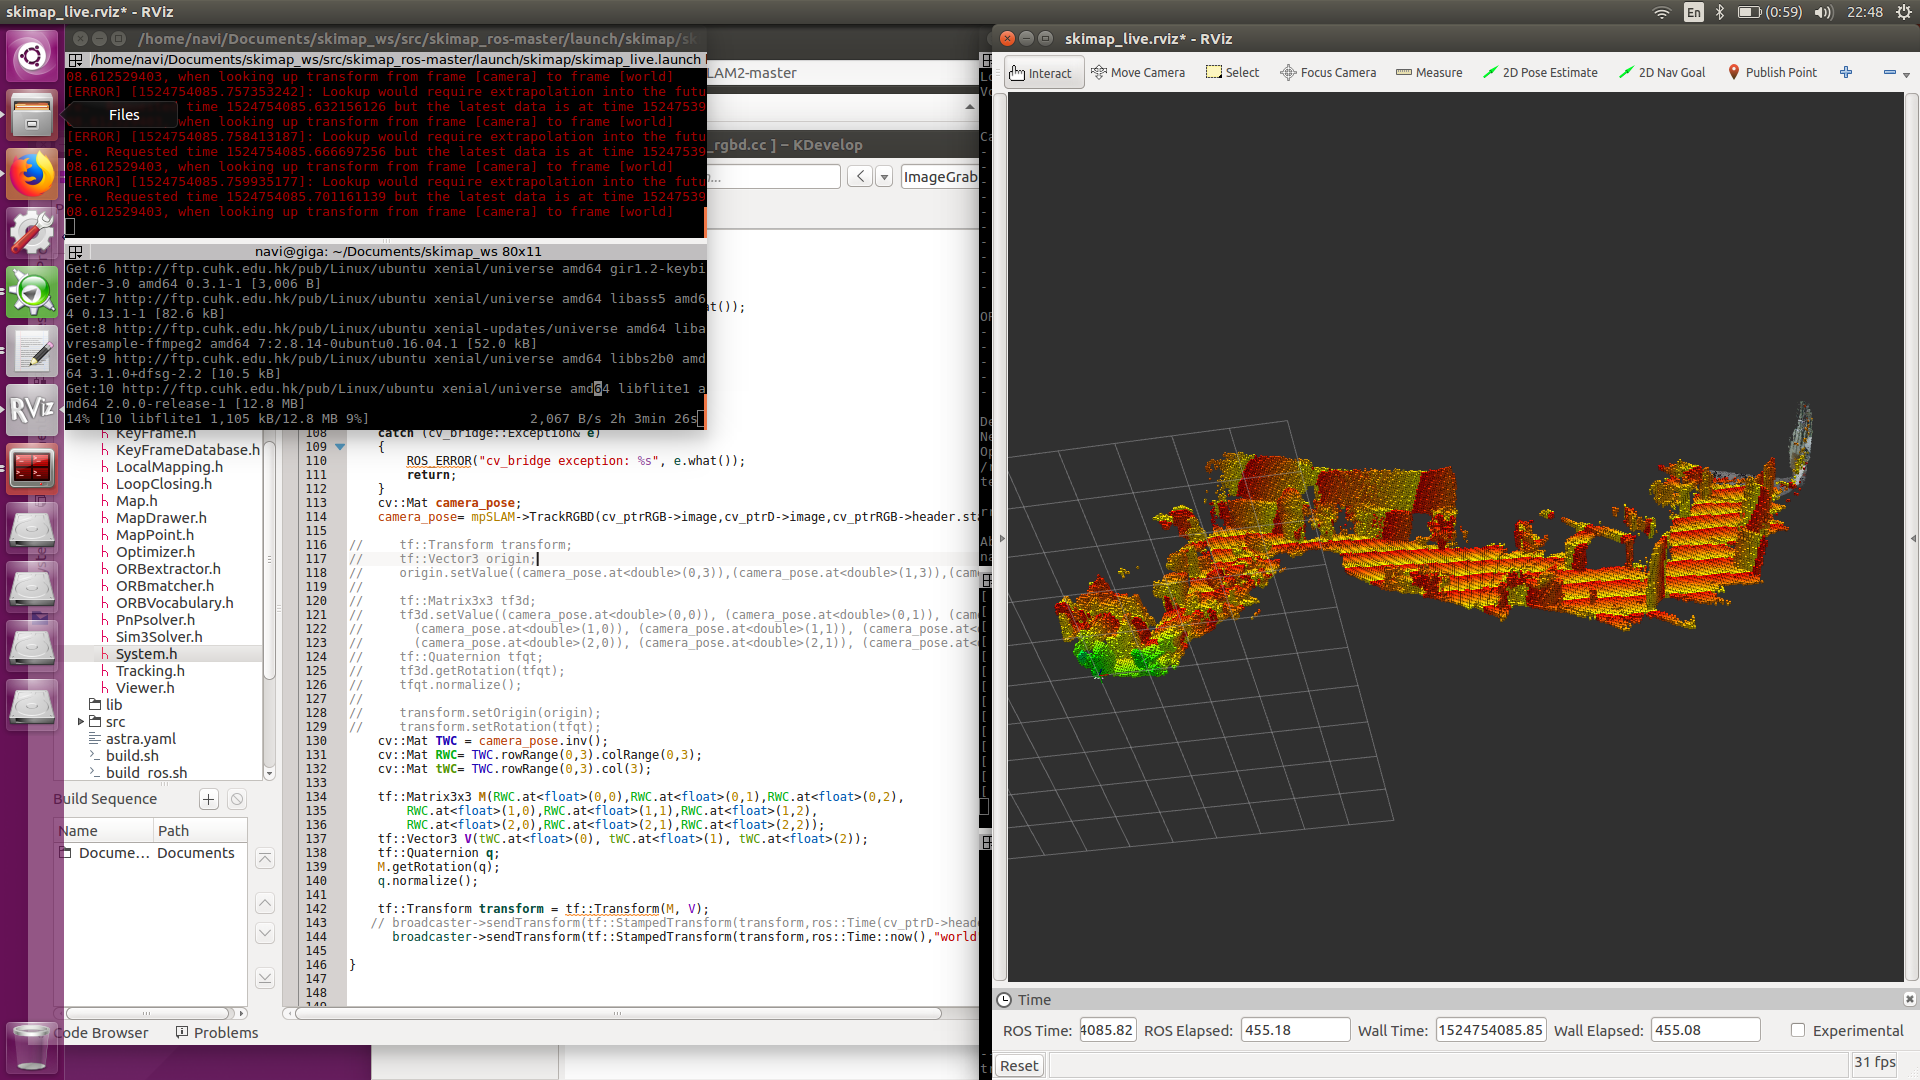
3.3 运行结果
可能是电脑问题,运行速度比较卡,而且只要跟丢,ORB就挂掉,导致地图也停止创建。里面可能有一些小问题需要解决。可以看到,路面创建的还是比较平坦的,墙面以及障碍物位置都还不错。
Skimap_ros 利用RGBD创建Octomap(一)的更多相关文章
- Oracle Sales Cloud:管理沙盒(定制化)小细节1——利用公式创建字段并显示在前端页面
Oracle Sales Cloud(Oracle 销售云)是一套基于Oracle云端的CRM管理系统.由于 Oracle 销售云是基于 Oracle 云环境的,它与传统的管理系统相比,显著特点之一便 ...
- 利用Oracle创建表空间和用户
本文仅用于学习交流,商业用途请支持正版!转载请注明:http://www.cnblogs.com/mxbs/p/6217152.html 第一步,创建表空间 以SYS/sys账户和SYSDBA身份登录 ...
- 利用Oracle创建数据库
本文仅用于学习交流,商业用途请支持正版!转载请注明:http://www.cnblogs.com/mxbs/p/6217151.html 数据库的创建 打开"所有程序"-" ...
- 利用navicat创建存储过程、触发器和使用游标的简单实例
利用navicat创建存储过程.触发器和使用游标的简单实例 标签: navicat存储过程触发器mysql游标 2013-08-03 21:34 15516人阅读 评论(1) 收藏 举报 分类: 数 ...
- java中利用JFrame创建窗体 【转】
1. 一个简单的swing public class Test(){ public static void main(String[] args){ JFrame frame = new JFrame ...
- IOS:利用dispatch_once创建单例
在之前有一篇学习笔记中,记载了一篇如何在OC中实现单例的文章:<IOS学习笔记4—Objective C—创建单例>自苹果引入了Grand Central Dispatch (GCD)(M ...
- 利用WPF创建含多种交互特性的无边框窗体
咳咳,标题一口气读下来确实有点累,让我先解释一下.另外文章底部有演示程序的下载. 本文介绍利用WPF创建一个含有以下特性的窗口: 有窗口阴影,比如QQ窗口外围只有几像素的阴影: 支持透明且无边框,为了 ...
- 编写利用Fragment创建新闻列表
编写利用Fragment创建新闻列表 1.创建新闻实体类News,代码如下: public class News { private String title; private String co ...
- 利用cocoapods创建基于git的私有库
上一篇文章记录了我利用cocoapods创建基于SVN的私有库的全部过程,今天我再记录一下基于git创建的过程. 整体先说明一下创建一个私有的podspec包括如下那么几个步骤: 创建并设置一个私有的 ...
随机推荐
- JSON —— 数据结构
1.什么是 JSON JSON(JavaScript Object Notation) 是一种轻量级的数据交换格式. 易于人阅读和编写 JSON 采用完全独立于语言的文本格式,但是也使用了类似于 C ...
- RabbitMQ数据同步一致性解决方案
1.概述 我们知道在使用RabbitMQ时,生产者将消息发布出去之后,消息是否顺利到达broker代理服务器呢?默认情况下发布操作没有任何信息返回给生产者,也就是生产者是不知道消息有没有顺利到达bro ...
- Deepin学习笔记
更改更新源 1)sudo vim /etc/apt/sources.list 2)sudo apt-get update 3) 镜像源 http://mirrors.aliyun.com/deepi ...
- java类的加载与初始化
https://blog.csdn.net/u013349237/article/details/71076617 1在命令行启动虚拟机jvm进行加载, 2用class.forname()方法进行动态 ...
- Celery与Django的结合
一.什么是Celery Celery 是一个 基于python开发的分布式异步消息任务队列,通过它可以实现任务的异步处理以及定时任务的处理,它的基本工作流程是: 先启动任务执行单元Worker,让它一 ...
- 关于vue开发的常见问题
一.vue单页面回退丢失参数的问题 可能有些跟我一样的新手同学会遇到一个问题,就是比如我从商品详情跳转到购物车,没问题,但是,购物车页面中点击浏览器的回退按钮,返回到detail页面时,你的动态数据( ...
- Es学习第七课, term、terms、match等基本查询语法
term.terms查询 term query会去倒排索引中寻找确切的term,它并不知道分词器的存在,这种查询适合keyword.numeric.date等明确值的 term:查询某个字段里含有某个 ...
- 谷歌开发人员在现代Web浏览器中发现严重跨域漏洞
Google谷歌研究人员在现代网络浏览器中发现了一个严重漏洞,该漏洞可能允许您访问的网站从您登录同一浏览器的其他网站窃取您的在线帐户的敏感内容. 由Google谷歌Chrome的开发者支持者Jake发 ...
- 苹果的AR赌注仍然有很多需要证明的
苹果公司为开发者主题发布会做准备,其中一个更大的公告很可能是其增强现实平台的新变化.自从去年宣布ARKit以来,这家科技巨头几乎对其对AR的潜力抱有信心. 在很多讨论背后,人们都相信技术的实用性,但在 ...
- 指针使用const修饰总结
1 double rates[5] = {1, 2, 3, 4, 5}; const double * pd = rates; 被pd指向的值不可改变,比如,不允许*pd = 20 但是pd的指向改变 ...