
玩转OpenHarmony PID:教你打造两轮平衡车
简介
此次为大家带来的是OpenAtom OpenHarmony(以下简称“OpenHarmony”)系统与PID控制算法相结合并落地的平衡车项目。
PID控制算法是一种经典的,并被广泛应用在控制领域的算法。类似于这种:需要将某一个物理量保持稳定的场合,比如维持平衡,稳定温度、转速等,PID都会适用。在四轴飞行器,平衡小车、汽车定速巡航、温度控制器等场景均有应用。
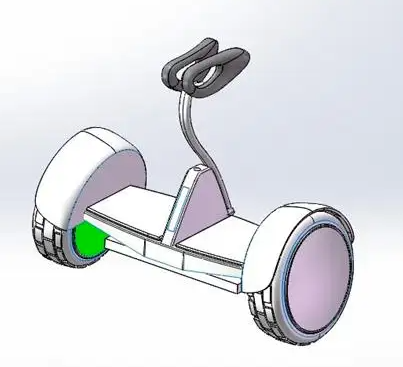

通过本样例的学习,开发者能够对OpenHarmony系统设备端开发有进一步的认识,还能够掌握PID控制算法的使用。本样例使用OpenHarmony 3.2 Beta1操作系统,硬件平台采用小熊派BearPi-HM Nano(Hi3861)开发板。
本样例效果动图:


硬件配置资源
两轮平衡小车主要硬件资源:
主控CPU:小熊派BearPi-HM Nano(Hi3861)开发板;
陀螺仪:MPU6050六轴陀螺仪传感器;
左右轮:带有霍尔传感器的直流电机;
小车平台及结构件资源可以自行在相关网站获得。
原理概括

小时候都玩过上图游戏吧:木杆立在手指上,尽量保持木杆直立不倒。
当木杆向前倾斜时,我们会往前行走,以用来抵消木杆的前倾;往后倾斜时,我们会往后倒退。对的!没错!你猜对了。平衡车的控制原理就是这样:

PID算法介绍
平衡车的控制离不开对PID算法的应用。那么什么是PID算法?它能解决什么问题?
PID算法:就是“比例(proportional)、积分(integral)、微分(derivative)”,是一种常见的“保持稳定”控制算法。


结合两轮平衡车的场景,对PID参数的认识如下:
P比例参数:该参数能够快速让小车达到平衡状态,但是由于控制是滞后的,以及是惯性系统,容易带来超调,即小车会出现前后摇摆的现象。所以P参数不能太大;
I积分参数:小车由于摩擦力或者风阻力,并且P不能太大,只靠P控制有可能达不到稳定状态,所以需要加入I积分参数,消除稳态误差;
D微分参数:平衡小车维持的是倾斜角度要为平衡角度,由于PI参数使小车振荡,小车会出现前后摇摆现象,加入D微分参数能够消除小车的振荡。
两步搭建样例工程
在OpenHarmony源码基础上,两步构建平衡小车代码。(OpenHarmony源码下载路径及BearPi-HM Nano(Hi3861)开发板代码烧录,请参考文章末尾相关链接)
第一步:拷贝Balance_car文件夹到源码路径下:\device\board\bearpi\bearpi_hm_nano\app\ (Balance_car文件获取路径,请参考文章末尾相关链接)
如图文件夹目录:

第二步:修改BUILD.gn,在源码路径下:\device\board\bearpi\bearpi_hm_nano\app\BUILD.gn
添加编译依赖:"Balance_car:balance_car",如下图:

关键算法讲解
两轮平衡车的控制主要涉及三个PID环的串联使用,它们分别是直立环(平衡控制)、速度环(速度控制)、转向环(方向控制)。三个控制效果合成,控制轮子运行。


直立环控制算法:
直立环控制算法是平衡小车维持平衡的主要算法。直立环采用了PD算法环节,即只有比例与微分环节。
倾斜角度大小以及角加速度大小决定了轮子的速度大小。可以理解为倾斜角度越大,控制轮子顺着倾斜的方向的速度越大;倾斜的角加速度越大,控制轮子速度也要越大。
float g_middleAngle = 1.0;//平衡角度

float g_kpBalance = -85800.0;

float g_kdBalance = -400;

static int ControlBalance(float angle, short gyro)

{

    int outpwm = 0;

    float angleBias = 0.0;

    float gyroBias = 0.0;

    float tempAngle = 0.0;

    float tempGyro = 0.0;

    tempAngle = 0 - angle;//极性控制

    tempGyro = 0 - gyro;

    angleBias = g_middleAngle - tempAngle;

    gyroBias = 0 - tempGyro;

    outpwm = (g_kpBalance / 100 * angleBias + g_kdBalance

     * gyroBias / 100);

    return outpwm;

}
速度环控制算法:
速度环控制的目的是让机器以恒定速度前进或后退,该恒定速度可以为0速度,即要让平衡车静止。速度环采用了PI环控制,只有比例与积分环节。
float g_kpSpeed = 95800.0;

float g_kiSpeed = 200;

static int ControlSpeed(long int left, long int right)

{

    int outpwm = 0;

    int speedBias = 0;

    int speedBiasLowpass = 0;

    static int speed_i = 0;

    float a = 0.68;

    static int speedBiasLast = 0;

    speedBias = 0 - left - right;

    speedBiasLowpass = (1 - a) * speedBias

        + a * speedBiasLast;

    speedBiasLast = speedBiasLowpass;

    speed_i += speedBiasLowpass;

    speed_i = limit_data(speed_i, SPEED_H, SPEED_L);

    outpwm = (g_kpSpeed * speedBiasLowpass / 100 +

        gkiSpeed * speed_i / 100);

    return outpwm;

}
转向环控制算法:
转向环的目的是控制小车以恒定速度转向。在本次场景为了控制小车平衡静止,所以只做了限制转向的操作。
static int ControlTurn(short gyro)

{

  int outpwm;

    outpwm = g_kpTurn * gyro;

  return outpwm;

}
以上详细代码,请参考文章末尾的相关链接(Balance_car文件获取路径)。
总结
本文呈现了两轮平衡小车的大致原理。简单介绍了一下PID算法的效果:P比例参数,能够快速让系统达到稳定值,但是P太大容易超调,带来振荡;I积分参数,消除稳态误差,让系统达到稳定值;D积分参数,能消除振荡,但是会使系统时效性变慢。开发者可以根据现场情况,合理调节PID三个参数。
本样例是OpenHarmony知识体系工作组(相关链接在文章末尾)为广大开发者分享的样例。同时知识体系工作组结合日常生活,给开发者规划了各种场景的Demo样例,如智能家居场景、影音娱乐场景、运动健康场景等;欢迎广大开发者一同参与OpenHarmony的开发,更加完善样例,相互学习,相互进步。
相关链接
OpenHarmony源码下载路径:https://gitee.com/openharmony/docs/blob/master/zh-cn/release-notes/OpenHarmony-v3.2-beta1.md
Balance_car文件获取路径:https://gitee.com/openharmony-sig/vendor_oh_fun
BearPi-HM Nano(Hi3861)开发板代码烧录参考链接:https://gitee.com/bearpi/bearpi-hm_nano/tree/master/applications/BearPi/BearPi-HM_Nano/docs/quick-start
OpenHarmony知识体系共建开发仓:https://gitee.com/openharmony-sig/knowledge/blob/master/docs/co-construct_demos/README_zh.md
小熊派开发板学习路径:https://growing.openharmony.cn/mainPlay/learnPathMaps?id=19
OpenHarmony知识体系工作组智慧家居开发样例https://gitee.com/openharmony-sig/knowledge_demo_smart_home
参考资料:
第七届全国大学生“飞思卡尔”杯智能汽车竞赛
电磁组直立行车参考设计方案

玩转OpenHarmony PID:教你打造两轮平衡车的更多相关文章
- PID算法 旋转倒立摆与平衡车的区别。此贴后边会更新。
我做PID算法的背景和经历:本人之前电子信息科学与技术专业,对控制方向颇感兴趣,刚上大学时听到实验室老师说PID算法,那年在暑假集训准备全国电子设计竞赛,我正在练习做一个以前专科的题目,帆板角度控制系 ...
- 两轮自平衡小车双闭环PID控制设计
两轮自平衡小车的研究意义 ...
- Android 教你打造炫酷的ViewPagerIndicator 不仅仅是高仿MIUI
1.概述 哈,今天给大家带来一个ViewPagerIndicator的制作,相信大家在做tabIndicator的时候,大多数人都用过 TabPageIndicator,并且很多知名APP都使用过这个 ...
- Android 进阶 教你打造 Android 中的 IOC 框架 【ViewInject】 (下)
上一篇博客我们已经带大家简单的吹了一下IoC,实现了Activity中View的布局以及控件的注入,如果你不了解,请参考:Android 进阶 教你打造 Android 中的 IOC 框架 [View ...
- Android:手把手教你打造可缩放移动的ImageView(下)
在上一篇Android:手把手教你打造可缩放移动的ImageView最后提出了一个注意点:当自定义的MatrixImageView如ViewPager.ListView等带有滑动效果的ViewGrou ...
- jsoi2014前两轮回眸
今天从常州回来了,第二轮考得惨不忍睹 大概来总结一下前两轮: 第一轮是4个小时,3道题,一道网络流,一道环形DP,一道线段树 最后一道题ahoi的原题(传送bzoj1798),非常水的线段树,是个很好 ...
- 【树莓派+.NET MF打造视频监控智能车】控制篇(树莓派)
对已经具备一定Linux基础的人来说,树莓派学习起来应该非常简单自然.在他们眼中,树莓派就是一个简易版的,卡通版的Linux而已.但是对我这样一个早已习惯微软技术生态系统的人或者初学者来说,要实现一个 ...
- 【树莓派+.NET MF打造视频监控智能车】控制篇(.NET MF)
在上一篇<遥控篇>文章中,我们介绍了Sony PS2手柄信号的采集和编程,通过简单的封装,以事件的方式向我们提供按键信息.本篇文章主要介绍.NET Micro Framework系统接受到 ...
- 【树莓派+.NET MF打造视频监控智能车】遥控篇
树莓派是最近比较火热的开源硬件,其设备只有信用卡大小,运行着Linux系统,专为学生编程教育而设计.我十多年的技术路线基本以学习微软的技术为主,中间也曾试图学习过linux,但是相对陡峭的学习曲线,只 ...
- PID算法通俗理解,平衡车,倒立摆,适合不理解PID算法的人来看!
先插句广告,本人QQ522414928,不熟悉PID算法的可以一起交流学习,随时在线(PID资料再我的另一篇博客里) 倒立摆资料连接↓ https://www.cnblogs.com/LiuXinyu ...
随机推荐
- 【Azure API 管理】是否可以将Swagger 的API定义导入导Azure API Management中
问题描述 是否可以将Swagger 的API定义导入导Azure API Management中? 操作步骤 是的,可以通过APIM门户导入单个的API Swagger定义文件.具体步骤如下: 第一步 ...
- 【Azure 应用服务】App Service 使用Tomcat运行Java应用,如何设置前端网页缓存的相应参数呢(-Xms512m -Xmx1204m)?
问题描述 App Service 使用Tomcat运行Java应用,如何设置前端网页缓存的相应参数呢(-Xms512m -Xmx1204m)? 问题回答 App Service在Windows的环境中 ...
- 【Azure 应用服务】访问App Service突然出现 ERR_SSL_PROTOCOL_ERROR错误的解答
问题描述 在中国区的Azure App Service服务中,新创建的站点突然访问出现 " This site can't provide a secure connection,xxxx ...
- 图查询语言 nGQL 简明教程 vol.01 快速入门
本文旨在让新手快速了解 nGQL,掌握方向,之后可以脚踩在地上借助文档写出任何心中的 NebulaGraph 图查询. 视频 本教程的视频版在B站这里. 准备工作 在正式开始 nGQL 实操之前,记得 ...
- Java 接口的应用:代理模式
1 package com.bytezreo.interfacetest; 2 3 /** 4 * 5 * @Description 接口的应用:代理模式 6 * @author Bytezero·z ...
- Java 辨析之实例化和初始化
在面向对象编程中,实例化和初始化是两个相关但不同的概念: 实例化(Instantiation): 实例化是指创建一个类的新的具体对象的过程.当程序运行时,通过 new 关键字调用类的构造函数来创建该类 ...
- PowerShell alias - cmd中设置别名 快捷的执行命令
Step. 1: 发现需求 最近学nest.js发现,都是用命令创建工程文件,然后教程里面都是用的快捷命令 比如 pd = pnpm run dev pb = pnpm run build 但是我这里 ...
- Ayu vscode主题
Ayu vscode主题
- 获取Android设备系统apk
前提条件是:电脑adb连接Android设备 打开命令好窗口,输入指令adb shell "dumpsys window|grep mCurrentFocus" 输入指令adb s ...
- Linux Socket 摘要(二)(基于TCP的C/S基本实现,相关基础知识,非阻塞select)
PS:要转载请注明出处,本人版权所有. PS: 这个只是基于<我自己>的理解, 如果和你的原则及想法相冲突,请谅解,勿喷. 前置说明 本文作为本人csdn blog的主站的备份.(Bl ...