
TIAGo ROS模拟教程2 - 自主机器人导航
TIAGo ROS Simulation Tutorial 2 – Autonomous robot navigation
TIAGo ROS模拟教程2 - 自主机器人导航
第二包的开源ROS教程蒂亚戈的模拟凉亭使机器人在室内空间自主导航。了解如何创建gmapping地图,在空间定位本身并做路径规划与实时避开障碍物蒂亚戈教程。PAL机器人团队提出可用教程蒂亚戈机器人导航的蒂亚戈在其公开的模拟表演,使之其他任务中为大家访问的兴趣。
使用gmapping创建地图
TIAGO可以创建环境地图的周围用基座上的激光测距仪。该地图是需要使用之后AMCL基于定位与地图提供蒂亚戈的地图中的姿势可靠的估计相符激光扫描。所有步骤都是为了在教程的详细地图的区域指挥蒂亚戈与键盘。在完成地图之后,它可以被保存并且可以用于执行自主定位和路径规划。这是TIAGo如何创建地图的示例:
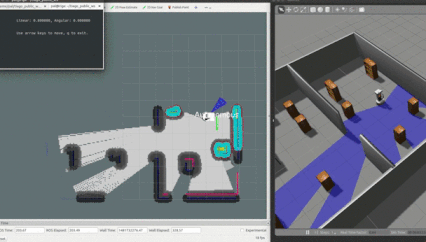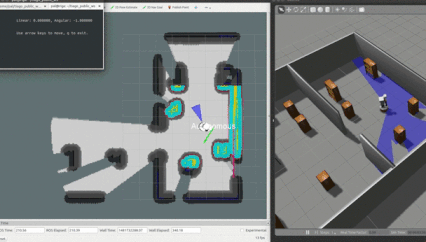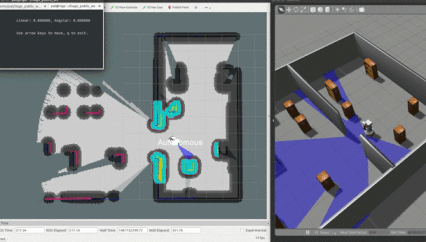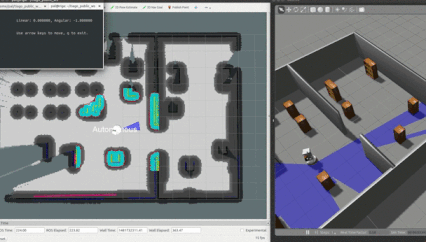
ROS教程2:TIAGo gmapping在模拟中。
本地化和路径规划
让蒂亚戈自己定位并规划路径的兴趣两点之间的ROS导航教程的第二部分蒂亚戈。本教程介绍如何使TIAGo自主导航提供地图。协作机器人能够检测和避免使用基激光和RGB-D相机障碍其云台。
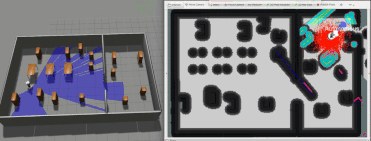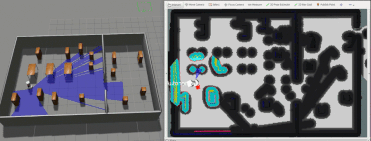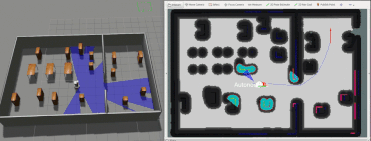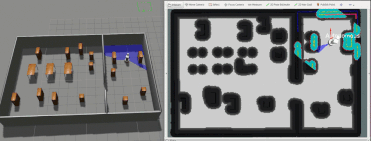
ROS教程2:TIAGo在模拟中的本地化。
首先,激光扫描图的建立应该使用以前的映射教程创建。其次,在前面的教程中创建的地图应按照被打开这里的步骤,这将显示它在rviz 结果。不同类型的信息将覆盖在地图的顶部,其中:
- 粒子云:代表小红色箭头云AMCL过滤颗粒,该机器人周围蔓延。颗粒的浓度表示对其位置估计的增长的置信度。
- 全球costmap :这是用来受到全球规划师,以便计算路径,从地图到另一个的一个点导航没有得到太靠近映射期间注册的静态障碍物绕过障碍物的区域。更多细节,可以发现在这里。
- 本地costmap :类似于全球costmap,但它更小,并与机器人移动,用它来顾及在原始地图中不存在的新功能。它由本地计划程序使用,以避免障碍,静态和动态,同时尝试跟踪由全局计划程序计算的全局路径。更多细节,可以发现在这里。
- 激光扫描:在深蓝色线表示与该移动基体的激光测量点。此扫描用于在全局和本地成本映射中添加/删除障碍。
- RGBD扫描:在品红线表示由磁头的RGBD相机重建到地板上的点群的投影。此人工扫描也用于添加/删除全局和本地成本图的障碍。该扫描对于获得环境的3D信息是有用的,检测高于或低于激光扫描器计划的障碍物。

ROS教程2:自主TIAGo机器人导航路径。
所有这些信息按教程中的描述使用,以使TIAGo能够在给定空间中正确定位。此外,这使得同时在与rviz蒂亚戈自主导航,发送机器人,它需要达到一所需的点。行动应该通过最短的路径完成,并避免障碍。
我们想看看你的发展!
发现其它教程控制,MoveIt!打开CV和PCL 在蒂亚戈的ROS维基,这将很快在我们的博客中详细为好。分享您与我们真棒结果:通过送他们到marketing@pal-robotics.com。
TIAGo ROS模拟教程2 - 自主机器人导航的更多相关文章
- 除了ROS ,机器人自主定位导航还能怎么做?
博客转载自:https://www.leiphone.com/news/201609/10QD7yp7JFV9H9Ni.html 雷锋网(公众号:雷锋网)按:本文作者科技剪刀手,思岚科技技术顾问. 随 ...
- ROS机器人导航一 : 从英雄联盟到ROS导航
写在前面: 这是这个系列的第一篇 本系列主要从零开始深入探索ROS(机器人操作系统)的导航和规划. 这个系列的目标,是让大家了解: 1.ROS的导航是怎么实现的 2.认识ROS里各种已有的导航算法,清 ...
- ROS探索总结(三)——ROS新手教程【转】
转自:http://blog.csdn.net/hcx25909/article/details/8811313 版权声明:本文为博主原创文章,未经博主允许不得转载. 目录(?)[-] 一ROS的 ...
- ROS探索总结(三)——ROS新手教程
转自古-月 http://blog.csdn.net/hcx25909 前面我们介绍了ROS的特点和结构,接下来就要开始准备动手感受一下ROS的强大了. ROS官网的wiki上针对新手的教程很详细,最 ...
- ROS探索总结(十三)——导航与定位框架
导航与定位是机器人研究中的重要部分. 一般机器人在陌生的环境下需要使用激光传感器(或者深度传感器转换成激光数据),先进行地图建模,然后在根据建立的地图进行导航.定位.在ROS中也有很多 ...
- ROS机器人导航仿真(kinetic版本)
准备工作: ubuntu 16.04系统;ROS kinetic版本;ROS包turtlebot,导航包rbx1,模拟器arbotix,可视化rviz 1.安装ubuntu 16.04系统与安装ROS ...
- 机器人操作系统(ROS)教程4:ROS的框架【转】
转自:http://www.arduino.cn/thread-11351-1-1.html 在进行ROS的代码开发前,有必要了解一些ROS的概念.首先,ROS的系统代码分为两部分:main和univ ...
- 机器人操作系统(ROS)教程22:ROS的3D可视化工具—rviz
rviz是ROS中的一个3D可视化工具,有了它就可以把你用代码建的机器人模型转化为可视的3D模型. 首先需要安装: rosdep install rviz 然后编译rviz: rosmake rviz ...
- ros机器人导航设置原点,目标点
之前利用movebase导航定位都是通过rviz用鼠标指来指去,实验时非常方便,但实际应用总不能也人工指来指去吧,这怎么体现智能呢 启动导航后,用以前使用的rviz设设置目标点来获取map坐标系下的位 ...
随机推荐
- 【bzoj2754】【scoi2012】喵星球上的点名
题解们: 1.首先可以被很多暴力给搞过去:我以前也是这样水过去的 2.ac自动机 2.1 抽离fail树 对点名建自动机,建$fail$树的时候只保留询问节点: 对于一个喵,子串==在自动机里匹配到的 ...
- 【agc003D】Anticube
Portal --> agc003D Description 给你\(n\)个数,要从里面选出最多的数满足这些选出来的数中任意两个数的乘积都不是立方数 Solution (为什么感觉最近这种解法 ...
- 音视频处理之FFmpeg封装格式20180510
一.FFMPEG的封装格式转换器(无编解码) 1.封装格式转换 所谓的封装格式转换,就是在AVI,FLV,MKV,MP4这些格式之间转换(对应.avi,.flv,.mkv,.mp4文件). 需要注意的 ...
- C++ strcat(template版本)
template<unsigned N, unsigned M> inline std::shared_ptr<char> strcat(const char (&p1 ...
- python与pycharm
什么叫自动化测试? 通俗来说,自动化测试就是通过写代码来帮我们测试软件.用来做自动化测试的语言很多,python,Java,php,Go,ruby等.而且软件系统开发语言与自动化测试语言可以不一致.例 ...
- Kubernetes 1.5集成heapster
Heapster是kubernetes集群监控工具.在1.2的时候,kubernetes的监控需要在node节点上运行cAdvisor作为agent收集本机和容器的资源数据,包括cpu.内存.网络.文 ...
- 关于connect by 误区讲解,纯属个人心得和经验,有图有文字
本博客是自己在学习和工作途中的积累与总结,仅供自己参考,也欢迎大家转载,转载时请注明出处. http://www.cnblogs.com/king-xg/p/6927541.html 如果觉得对您有帮 ...
- oracle改进之将阿拉伯数字转换成中文数字
本博客是自己在学习和工作途中的积累与总结,仅供自己参考,也欢迎大家转载,转载时请注明出处 http://www.cnblogs.com/king-xg/p/6839738.html 将阿拉伯数字转 ...
- 跨域ajax请求携带cookie
通过withCredentials 方式: getCompanySubject: function () { return axios.get(this.apiUrls.getCompanySubje ...
- 翻译: 星球生成 II
翻译: 星球生成 II 本文翻译自Planet Generation - Part II 译者: FreeBlues 以下为译文: 概述 在前一章 我解释了如何为星球创建一个几何球体. 在本文中, 我 ...