
ROS机器人导航仿真(kinetic版本)
准备工作:
ubuntu 16.04系统;ROS kinetic版本;ROS包turtlebot,导航包rbx1,模拟器arbotix,可视化rviz
1、安装ubuntu 16.04系统与安装ROS kinetic版本自行百度安装。一下链接可作为参考。
http://blog.csdn.net/weicao1990/article/details/52575314
2、在安装好ROS kinetic版本的ubuntu系统中, ctrl+art+t打开一个终端,安装turtlebot包,输入命令
sudo apt-get install ros-kinetic-turtlebot-*
3、安装可视化工具rviz
rosdep update

rosdep install rviz

rosmake rviz
运行rviz:
在一个终端中运行
roscore
在另一个终端中运行
rosrun rviz rviz
(记得先运行roscore,否则就会出现错误:could not contact ROS master)
4、安装arbotix模拟器
方法一:
sudo apt-get install ros-kinetic-arbotix-*
方法二:(使用git源码安装)
在ROS工作包caktkin_ws中的源码文件夹src中下载git源码
cd  ~/catkin_ws/src

git clone  https://github.com/vanadiumlabs/arbotix_ros.git

cd ..

catkin_make
(ps:提示找不到ROS包错误,就去更新一下环境:source ~/catkin_ws/devel/setup.bash)
5、安装ROS-BY-EXAMPLE书配套的代码包rbx1
cd ~/catkin_ws/src

git clone https://github.com/pirobot/rbx1.git

cd ..

catkin_make
ps:在安装rbx1之前,可以选择性的安装一些依赖包
sudo apt-get install ros-kinetic-turtlebot-bringup \

ros-kinetic-turtlebot-create ros-kinetic-openni-* \

ros-kinetic-openni2-* ros-kinetic-freenect-* ros-kinetic-usb-cam \

ros-kinetic-laser-* ros-kinetic-hokuyo-node \

ros-kinetic-audio-common gstreamer0.-pocketsphinx \

ros-kinetic-pocketsphinx ros-kinetic-slam-gmapping \

ros-kinetic-joystick-drivers python-rosinstall \

ros-kinetic-orocos-kdl ros-kinetic-python-orocos-kdl \

python-setuptools ros-kinetic-dynamixel-motor \

libopencv-dev python-opencv ros-kinetic-vision-opencv \

ros-kinetic-depthimage-to-laserscan ros-kinetic-arbotix-* \

ros-kinetic-turtlebot-teleop ros-kinetic-move-base \

ros-kinetic-map-server ros-kinetic-fake-localization \

ros-kinetic-amcl
roslaunch rbx1_bringup fake_turtlebot.launch
roslaunch rbx1_nav fake_amcl.launch map:=test_map.yaml
rosrun rviz rviz -d `rospack find rbx1_nav`/nav.rviz
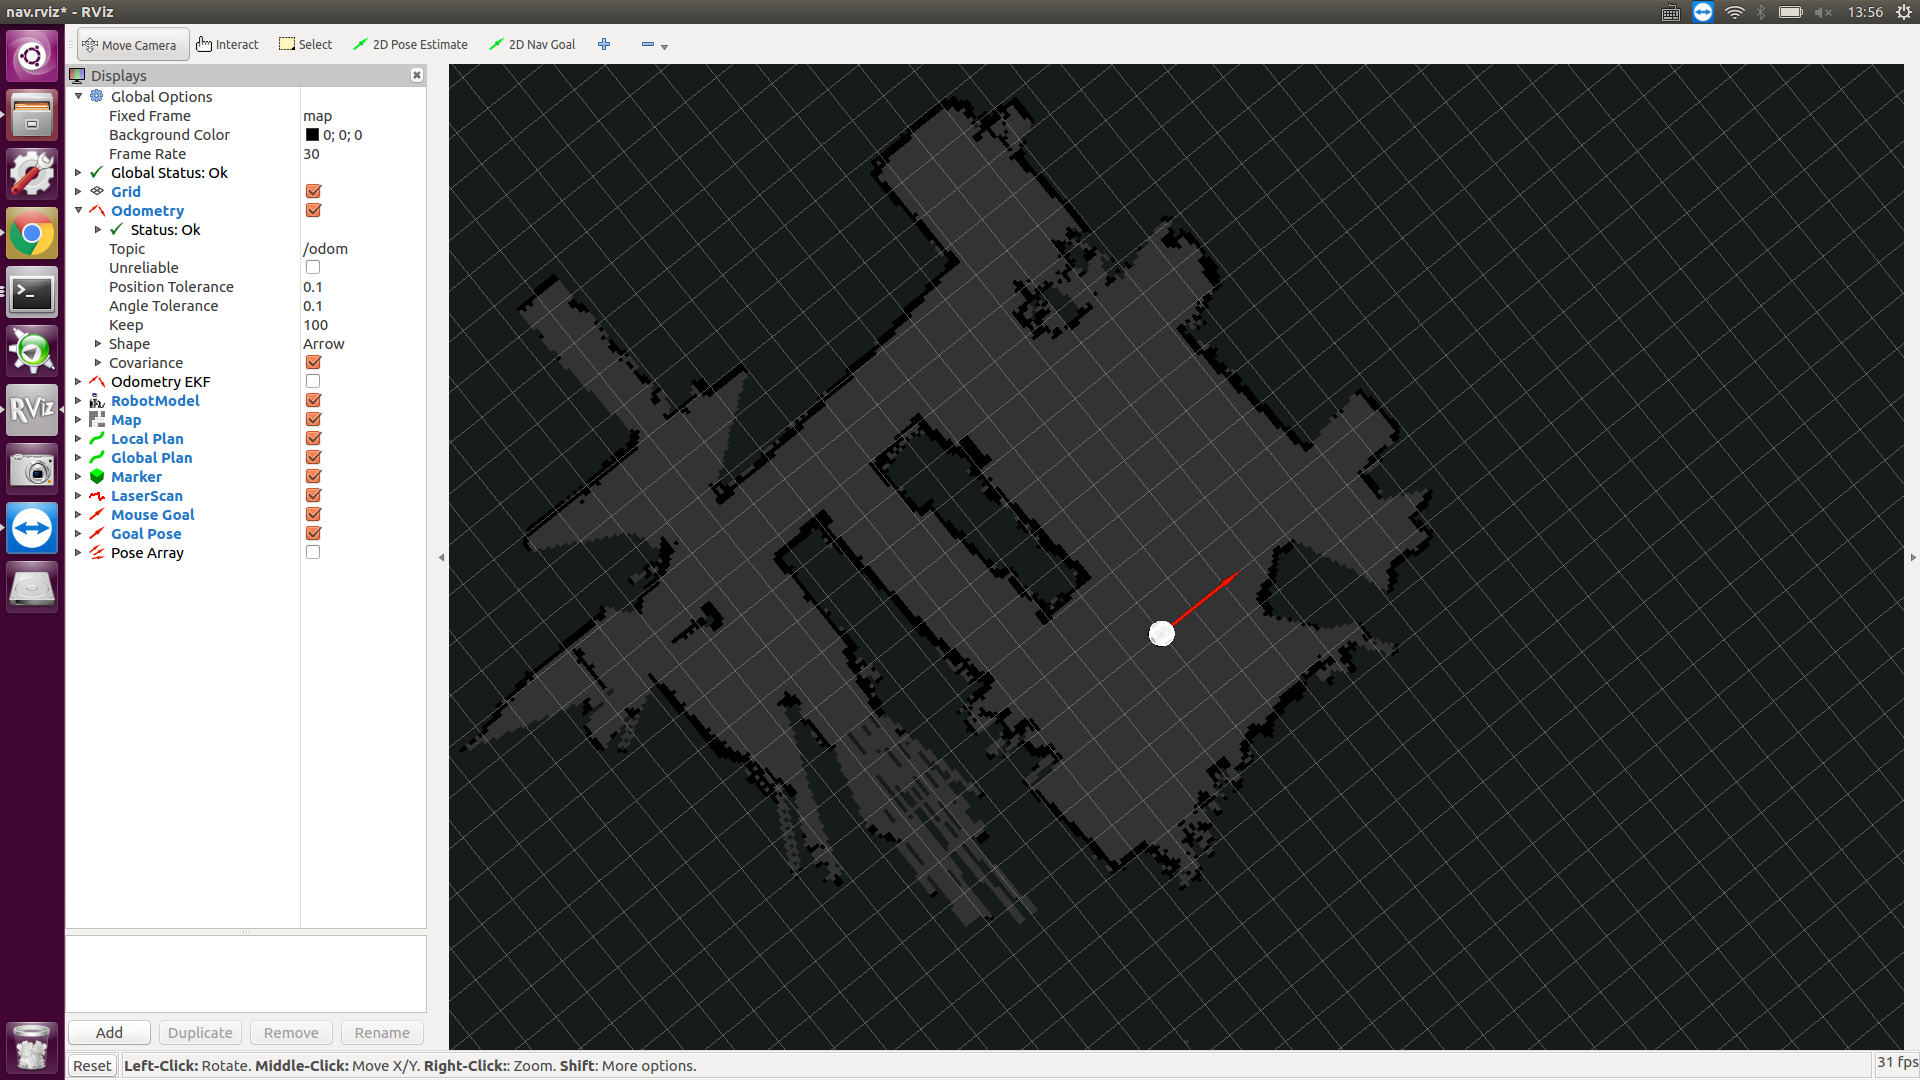
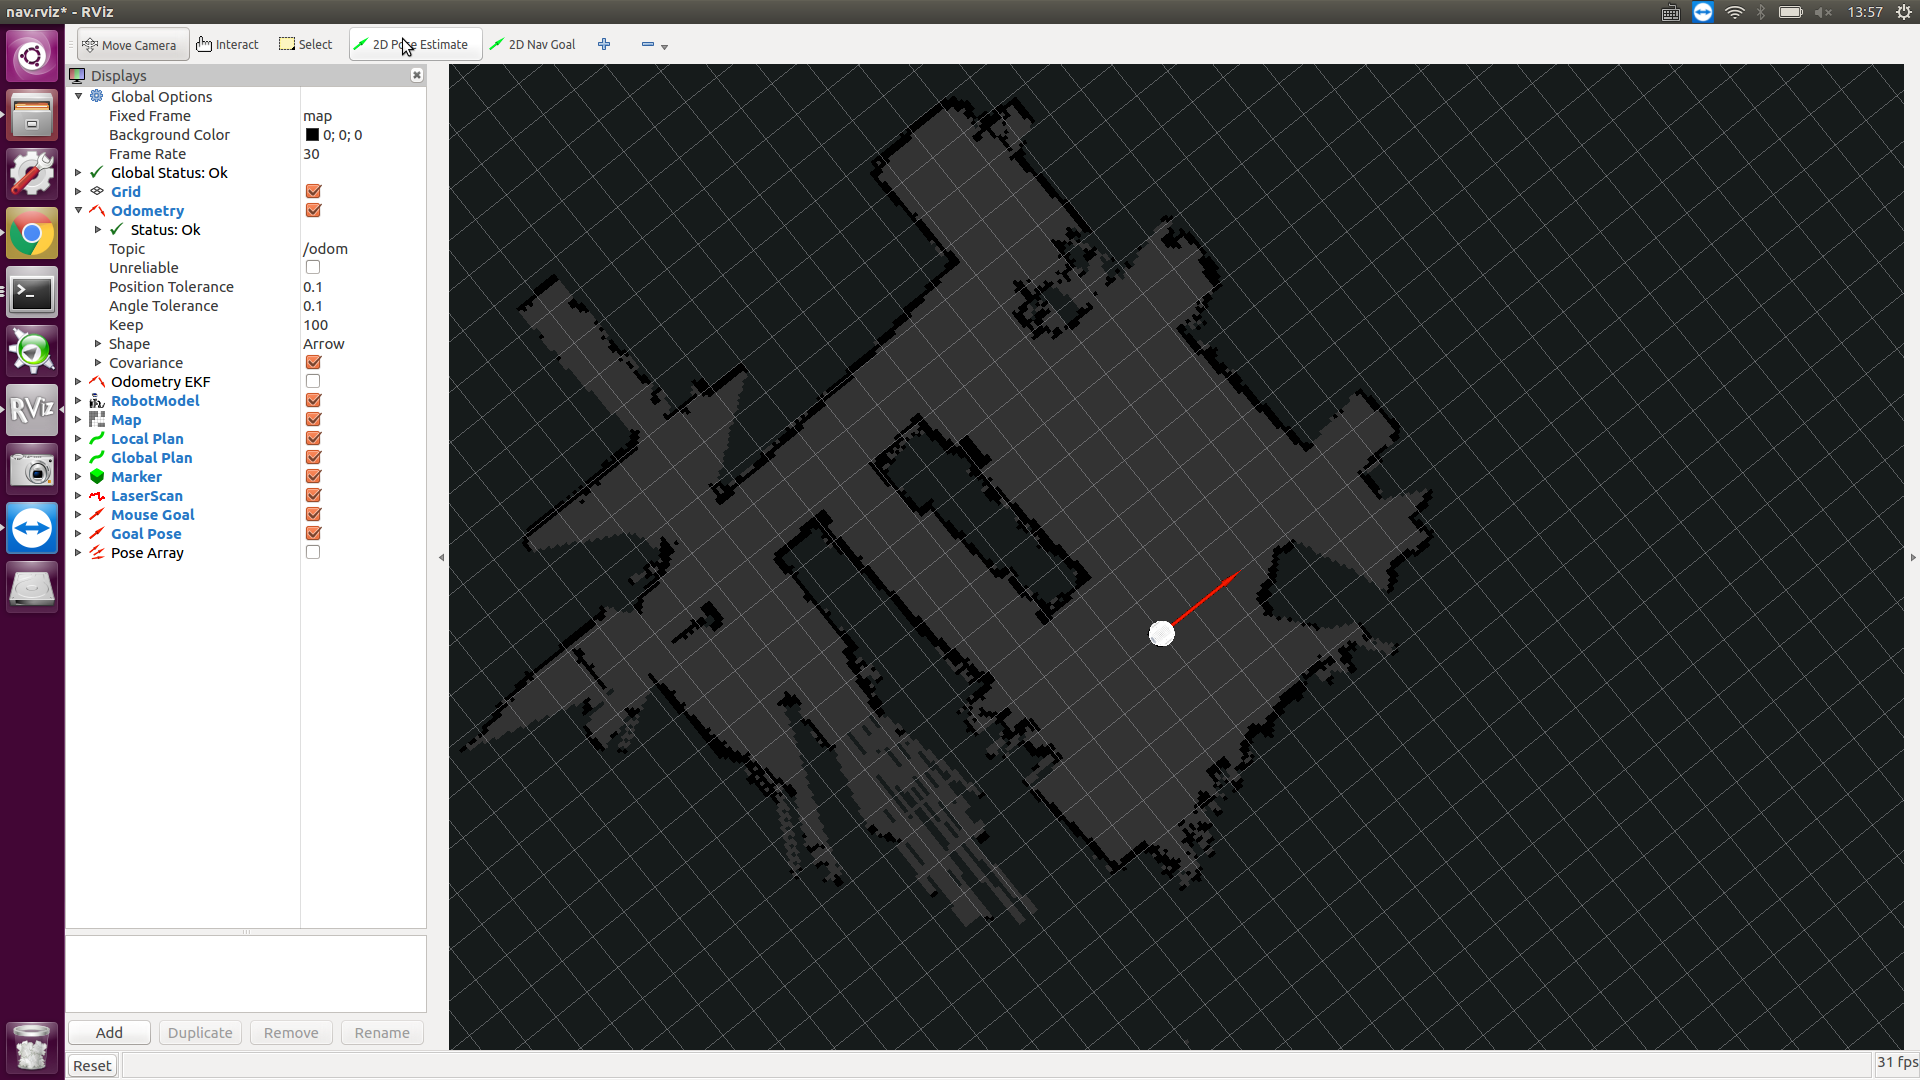
选择机器人目的位置
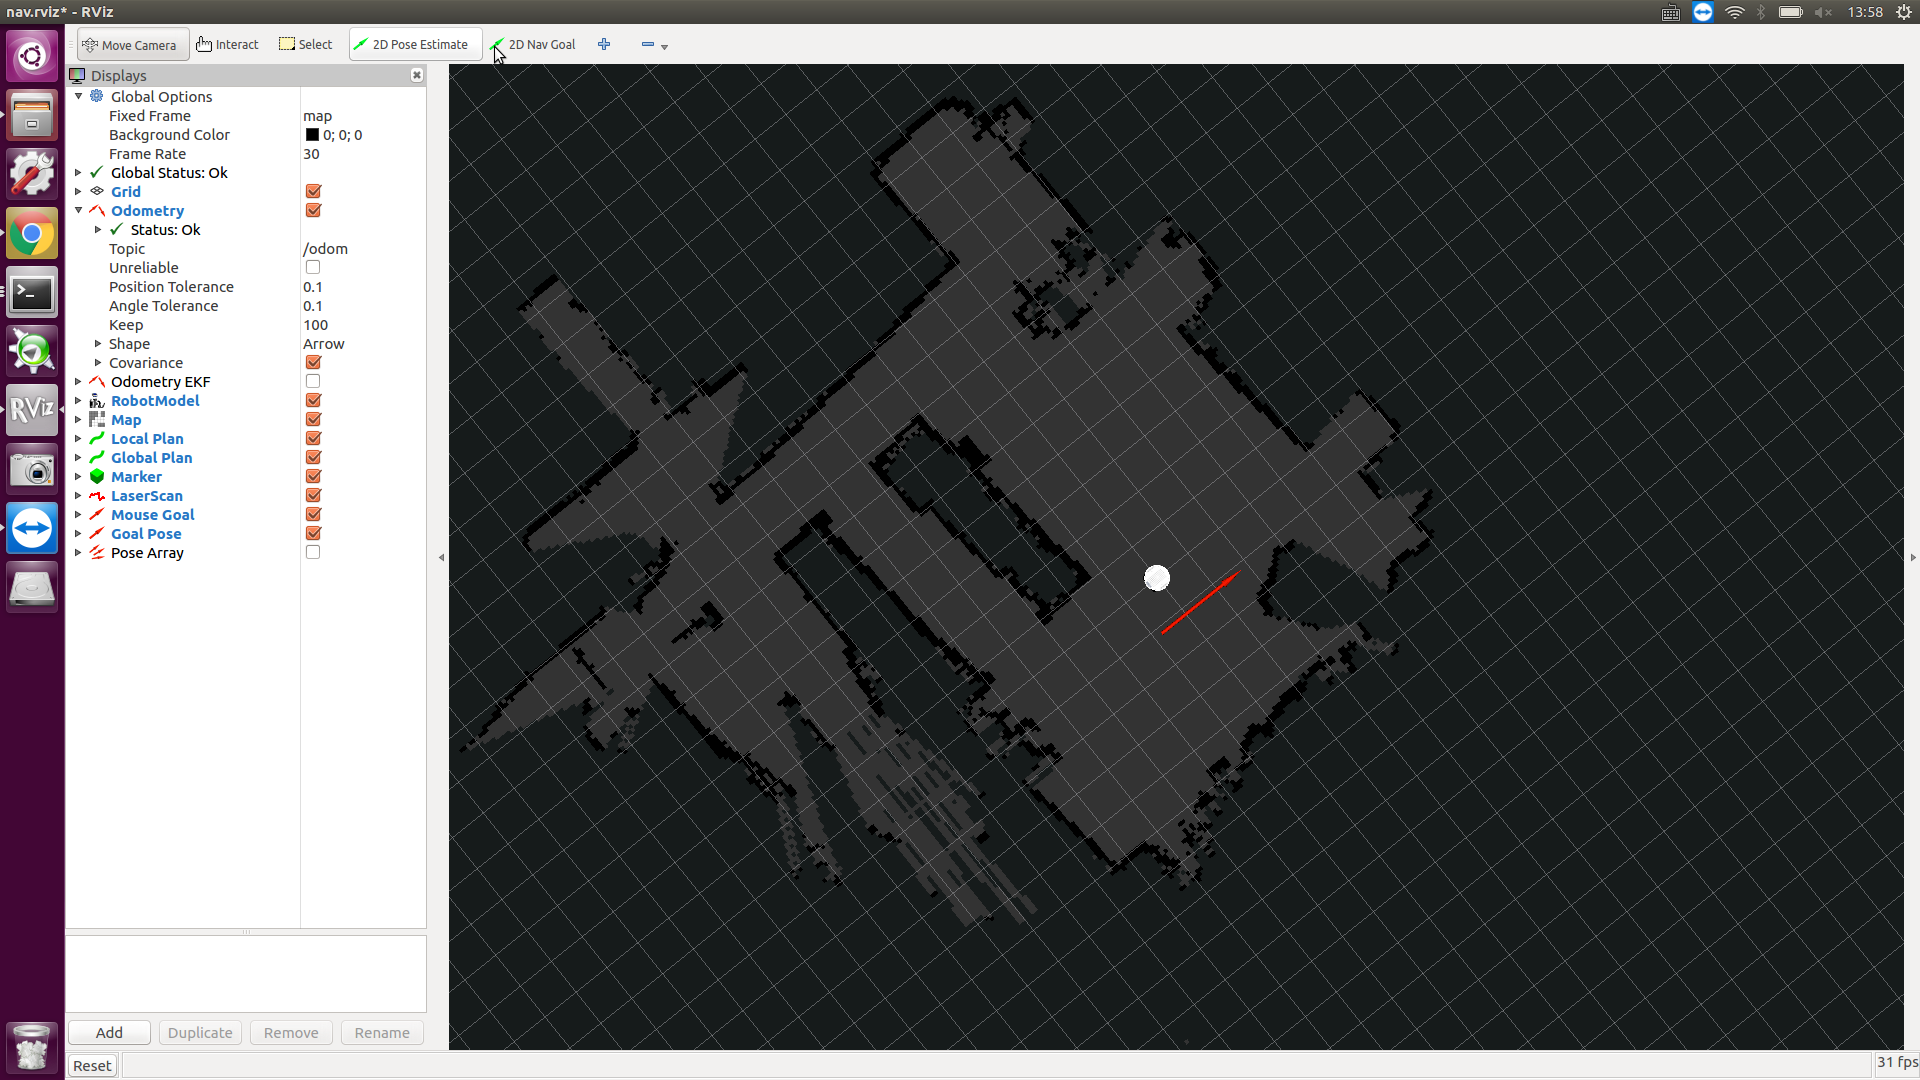
自动导航效果:

相关导航的原理可查询ros官网wiki
http://wiki.ros.org/cn/navigation/Tutorials
参考博客
http://www.guyuehome.com/273
ROS机器人导航仿真(kinetic版本)的更多相关文章
- ROS机器人导航一 : 从英雄联盟到ROS导航
写在前面: 这是这个系列的第一篇 本系列主要从零开始深入探索ROS(机器人操作系统)的导航和规划. 这个系列的目标,是让大家了解: 1.ROS的导航是怎么实现的 2.认识ROS里各种已有的导航算法,清 ...
- ros机器人导航设置原点,目标点
之前利用movebase导航定位都是通过rviz用鼠标指来指去,实验时非常方便,但实际应用总不能也人工指来指去吧,这怎么体现智能呢 启动导航后,用以前使用的rviz设设置目标点来获取map坐标系下的位 ...
- ROS机器人程序设计(原书第2版)补充资料 (柒) 第七章 3D建模与仿真 urdf Gazebo V-Rep Webots Morse
ROS机器人程序设计(原书第2版)补充资料 (柒) 第七章 3D建模与仿真 urdf Gazebo V-Rep Webots Morse 书中,大部分出现hydro的地方,直接替换为indigo或ja ...
- ROS机器人程序设计(原书第2版)补充资料 kinetic
Effective Robotics Programming with ROS Third Edition Find out everything you need to know to build ...
- TIAGo ROS模拟教程2 - 自主机器人导航
TIAGo ROS Simulation Tutorial 2 – Autonomous robot navigation TIAGo ROS模拟教程2 - 自主机器人导航 发表于 12月 23,20 ...
- ros机器人之小乌龟仿真-路径记录
------------恢复内容开始------------ 通过自己不断地摸索,对ros系统有了一定的了解,首先装系统,这一过程中也遇到了很多问题,但通过不断地尝试,经过一天一夜的倒腾,总算是把系统 ...
- ROS机器人程序设计(原书第2版)补充资料 (玖) 第九章 导航功能包集进阶 navigation
ROS机器人程序设计(原书第2版)补充资料 (玖) 第九章 导航功能包集进阶 navigation 书中,大部分出现hydro的地方,直接替换为indigo或jade或kinetic,即可在对应版本中 ...
- ROS机器人程序设计(原书第2版)补充资料 (零) 源代码、资料和印刷错误修订等 2017年01月01日更新
ROS机器人程序设计(原书第2版)补充资料 (零) 源代码等 ROS官网 版)部分内容修订 页:第1行,删去$ 页:第6行,float64 y 前面加一个空格 页:中间创建主题:下面程序不用换行,(& ...
- ROS机器人程序设计(原书第2版)补充资料 (捌) 第八章 导航功能包集入门 navigation
ROS机器人程序设计(原书第2版)补充资料 (捌) 第八章 导航功能包集入门 navigation 书中,大部分出现hydro的地方,直接替换为indigo或jade或kinetic,即可在对应版本中 ...
随机推荐
- Python day 02
基础&运算符 今日概要 循环 字符串格式化 运算符 编码 内容回顾 & 补充 内容回顾 计算机基础 解释器python 2 和 python 3 语法 print input if / ...
- Git学习笔记——分支
分支用法很多,比如bug修复,协作管理,这里只简单介绍我在工作中用到的协作模式. 场景:我自己开发独立功能,在本地为自己创建一个分支就叫localbranch吧,甭管master到哪了,我只管开发我的 ...
- Selenium常见问题
1.使用python打开Chrome浏览器时,出现Chrome正受到自动测试软件的控制的提示 解决: 在浏览器配置里加个参数,忽略掉这个警告提示语,disable_infobars option = ...
- Python玩转Arduino——简单介绍
关于Python语言的介绍安装请参考廖雪峰的Python教程 Python是一门解释型语言,虽然不能够像c语言一样编译上传到Arduino--什么你说MicroPython,我们再说Arduino呢- ...
- stylus入门学习笔记
title: stylus入门学习笔记 date: 2018-09-06 17:35:28 tags: [stylus] description: 学习到 vue, 有人推荐使用 stylus 这个 ...
- vim编辑器-多行加注释与去注释
在使用vim编辑器时,有时候需要对多行代码进行加注释或去注释,下面将介绍两种方法. 方法一:块选择模式 1. 插入注释 (1)首先按键盘上的ESC进入命令行模式 (2)再按Ctrl+V进入VISUAL ...
- java反射使用和源码解析
1 反射 1.1 什么是反射 正射:指的是我们知道类的定义和类中的方法名称,直接先创建对象,然后通过对象去调用方法.例如: Apple apple = new A ...
- Springboot 中配置文件的优先级和加载顺序
1. 若application.yml 和bootStrap.yml 在同一目录下,则bootStrap.yml 的加载顺序要高于application.yml,即bootStrap.yml 会优先 ...
- Hadoop InputFormat 输入文件分片
1. Mapper 与 Reducer 数量 对于一个默认的MapReduce Job 来说,map任务的数量等于输入文件被划分成的分块数,这个取决于输入文件的大小以及文件块的大小(如果此文件在 HD ...
- js的原型/原型链/构造函数
js里一切皆对象.有js自己内部的对象,还有用户自定义的对象.所有的对象都是从原型上衍生出来的. 原型本身也是对象,原型链的最高层就是Object. 两个重要的属性:prototype, __prot ...