
Slam笔记I
视觉Slam笔记I
第二讲-三位空间刚体运动
点与坐标系:
基础概念:
坐标系:左手系和右手系。右手系更常用。定义坐标系时,会定义世界坐标系,相机坐标系,以及其他关心对象的坐标系。空间中任意一点可由空间的基的线性表出。
加减法:用坐标描述更方便。
内积:点乘得数,即
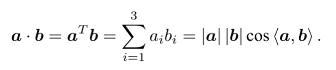
外积:叉乘得向量,即
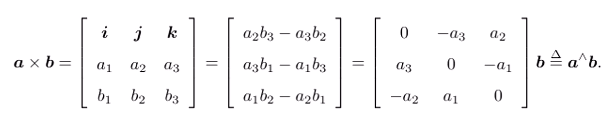 右手系下,得到按照右手定则获取的向量。
坐标系间的变换:
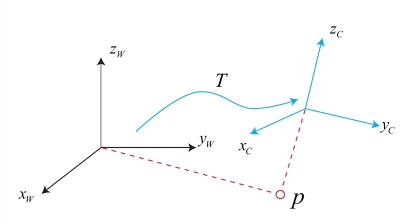
通过平移(向量的加减)和旋转(有多种描述方式,见下)2D情况:二维坐标点表示位置+一个旋转角表示朝向。
3D情况:三维坐标点表示位置+一个旋转角(角度间的变换使用旋转,旋转方式有多种,见下)。
旋转矩阵:(描述旋转的第一种方式)
坐标系 (e_1,e_2,e_3)经过旋转变成 (e'_1,e'_2,e'_3),在三维空间中,向量 a保持不动,那么如何表出它在 (e'_1,e'_2,e'_3)下的坐标:
- 线性表出法向量
a坐标:两坐标系实质是分别用两组不同的基去表示同一个点,则两者的线性组合是相等的: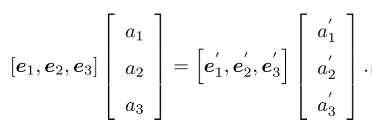
- 左右两边同时左乘
(e_1,e_2,e_3)的转置,得到: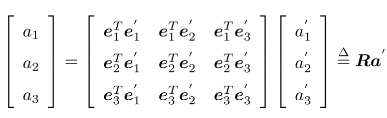
- R即为旋转矩阵。
- 性质:
- R是一个正交矩阵(矩阵的逆即矩阵的转置,或转置×本身即为一个单位矩阵)。
- R的行列式值为1。
- 满足上述性质的矩阵都可以称为旋转矩阵,使用集合表示:
 ,又称特殊正交群SO(3)。
- 固定表示方式(下标顺序):
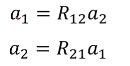 且满足矩阵关系:
 。
因此,空间中不同坐标系下点坐标的变换可以使用: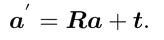 即旋转+平移的形式完全描述
- 理论依据:欧拉定理,刚体在三维空间中的一般运动,可分解为刚体上方某一点的平移,以及绕经过此点的旋转轴的转动。
但是,这种表示方式在多次进行变换时会有不便( ),因此使用增广的方式进行表示:
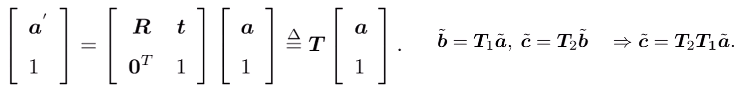
- 其中,
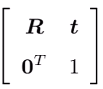 称为变换矩阵,
 的形式称为齐次坐标。
- 齐次坐标性质:齐次坐标乘上任意非0常数时仍表达同一坐标
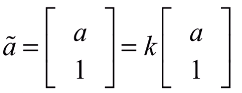
- 变换矩阵的集合:称为特殊欧式群SE(3):
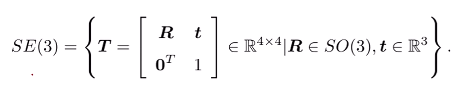
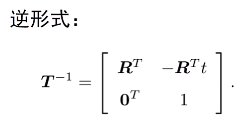
旋转向量和欧拉角:
旋转矩阵在实际中更常用,但这些概念也是需要清楚的。
旋转矩阵R是一个3×3的矩阵,有九个元素,但仅有三个自由度,也就是存在描述方式上的冗余,那么能否以更少的元素表达旋转?
刚体旋转存在一个转轴(向量),还有转过的角度,于是想用角度乘以向量(单位化过后)的形式去描述旋转。
旋转向量
一个向量,方向为旋转轴方向,长度为转过的角度。(单位向量乘角度大小)
又称角轴/轴角。
罗德里格斯公式可以将旋转向量(n,theta)转换成旋转矩阵R:
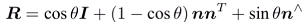
旋转矩阵R也可以转换成旋转向量(n,theta):
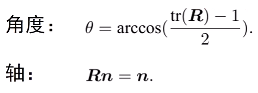 n是特征向量。
欧拉角
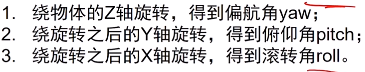
- 将旋转分解成三个方向上的转动,常用顺序为yaw-pitch-roll(也就是绕Z-Y-X方式转,注意 ,不同地方在绕Z转之后,所绕的Y轴可能是原来的Y轴,也可能是转动后的Y轴)
- 万向锁(Gimbal Lock):欧拉角存在奇异性(特定值下,旋转的自由度减1)
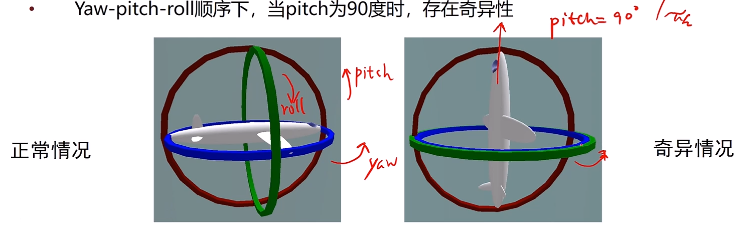 在pitch方向旋转完毕后,roll方向旋转和yaw方向旋转是重合的。由此,欧拉角不适合插值或迭代,故不常用。
四元数:
吸取了旋转矩阵和旋转向量、欧拉角的优点,是一种优秀的描述方式。
- 2D情况下,可以用单位复数表达旋转:
\]
- 用z乘以i,相当于旋转了90度(
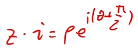 ),乘-i转动-90度。
在三维情况下,四元数可作为扩充定义的复数
特点1:有三个虚部+一个实部
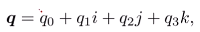
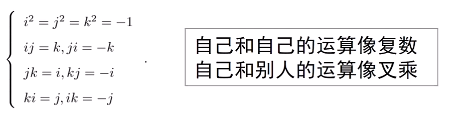
特点2:虚部之间存在关系:
单位四元数可以表达三维空间的旋转:
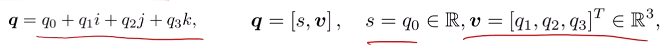
四元数也能定义很多运算:
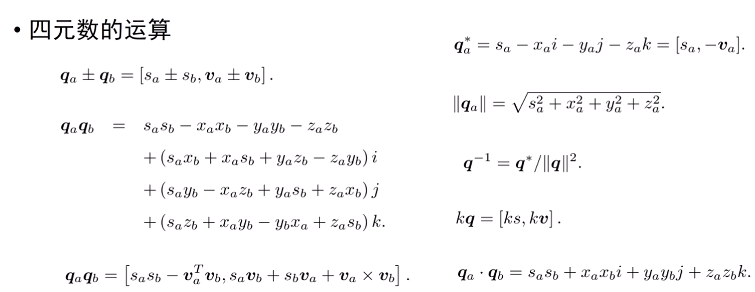
四元数转换成旋转向量:
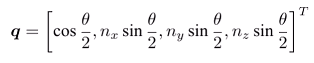
旋转向量转换成四元数:
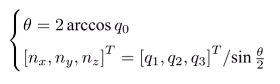
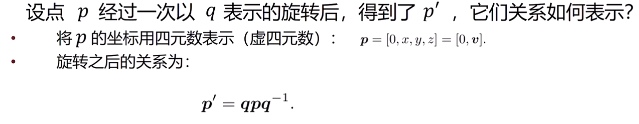
用四元数表示旋转:
Slam笔记I的更多相关文章
- 非滤波单目视觉slam笔记1
非滤波单目视觉slam 主要分为以下8部分 数据类型 数据关联 初始化 位姿估计 地图维护 地图生成 失效恢复 回环检测 数据类型 直接法(稠密,半稠密) 基本原理是亮度一致性约束,\(J(x,y) ...
- SLAM笔记
1.matrix.preTranslate()和matrix.postTranslate()的区别 matrix.preTranslate(matrix_1); matrix.postTranslat ...
- ROS_RGB-D SLAM学习笔记--室内环境测试
ROS_RGB-D SLAM学习笔记 RTAB-Map's ros-pkg. RTAB-Map is a RGB-D SLAM approach with real-time constraints. ...
- Learning ROS for Robotics Programming Second Edition学习笔记(十) indigo Gazebo rviz slam navigation
中文译著已经出版,详情请参考:http://blog.csdn.net/ZhangRelay/article/category/6506865 moveit是书的最后一章,由于对机械臂完全不知,看不懂 ...
- Learning ROS for Robotics Programming Second Edition学习笔记(三) indigo rplidar rviz slam
中文译著已经出版,详情请参考:http://blog.csdn.net/ZhangRelay/article/category/6506865 Learning ROS for Robotics Pr ...
- SLAM学习笔记
ORB_SLAM2源码: 获得旋转矩阵,来自这里:http://www.cnblogs.com/shang-slam/p/6406584.html 关于Covisibility图来自:http://b ...
- ROS进阶学习笔记(11)- Turtlebot Navigation and SLAM - ROSMapModify - ROS地图修改
ROS进阶学习笔记(11)- Turtlebot Navigation and SLAM - 2 - MapModify地图修改 We can use gmapping model to genera ...
- 三维重建7:Visual SLAM算法笔记
VSLAM研究了几十年,新的东西不是很多,三维重建的VSLAM方法可以用一篇文章总结一下. 此文是一个好的视觉SLAM综述,对视觉SLAM总结比较全面,是SLAM那本书的很好的补充.介绍了基于滤波器的 ...
- SLAM学习笔记(2)SLAM算法
SLAM算法分为三类:Kalman滤波.概率滤波.图优化 Kalman滤波方法包括EKF.EIF:概率滤波包括RBPF,FastSLAM是RBPF滤波器最为成功的实例, 也是应用最为广泛的SLAM方法 ...
随机推荐
- 在线做RAID命令
# 安装raid卡管理工具 wget http://10.12.30.102:10800/other/MegaCli-8.07.14-1.noarch.rpm -O /tmp/MegaCli-8.07 ...
- Python爬虫-百度模拟登录(一)
千呼万唤屎出来呀,百度模拟登录终于要呈现在大家眼前了,最近比较忙,晚上又得早点休息,这篇文章写了好几天才完成.这个成功以后,我打算试试百度网盘的其他接口实现.看看能不能把服务器文件上传到网盘,好歹也有 ...
- CSS中怎么设置元素水平垂直居中?
记录怎么使用text-align与vertical-align属性设置元素在容器中垂直居中对齐.text-align与vertical-align虽然都是设置元素内部对齐方式的,但两者的用法还是有略微 ...
- Python——urllib函数网络文件获取
*/ * Copyright (c) 2016,烟台大学计算机与控制工程学院 * All rights reserved. * 文件名:text.cpp * 作者:常轩 * 微信公众号:Worldhe ...
- 10——PHP中的两种数组【索引数组】与【关联数组】
[索引数组] 用数字作为键名的数组一般叫做索引数组.用字符串表示键的数组就是下面要介绍的关联数组.索引数组的键是整数,而且从0开始以此类推. 索引数组初始化例: <pre name=" ...
- GoLand2019.03破解与汉化
1.准备工作 (请认真的做好准备工作,否则中途可能会操作失败.) GoLand是JetBrains公司发布的商业版的GO语言编辑器(收费的),本屌目前还没钱购买正版,所以本次教程是以Windows平台 ...
- java 初探-猜数字
学习Java而编写的猜数字的程序代码. /** * */ package org.literal.test; import java.util.Scanner; /** * @author liter ...
- [译]HTML&CSS Lesson7: 设置背景和渐变色
背景对网站的设计有重大的影响.它有利于建立网站的整体感觉,设置分组,分配优先级,对网站的可用性也有相当大的影响. 在CSS中,元素的背景可以是一个纯色,一张图,一个渐变色或者它们的组合.在我们决定如何 ...
- DUBBO 面试灵魂18问
一.Dubbo 是什么 dubbo 是一个分布式框架,是一个远程服务调用的分布式框架,其核心部分包含: 1)集群容错: 提供基于接口方法的透明远程过程调用,包含多协议支持,以及软负债均衡.失败容错.地 ...
- Js逆向-滑动验证码图片还原
本文列举两个例子:某象和某验的滑动验证 一.某验:aHR0cHM6Ly93d3cuZ2VldGVzdC5jb20vZGVtby9zbGlkZS1mbG9hdC5odG1s 未还原图像: 还原后的图: ...