
SLAM学习笔记
ORB_SLAM2源码:
获得旋转矩阵,来自这里:http://www.cnblogs.com/shang-slam/p/6406584.html
关于Covisibility图来自:http://blog.csdn.net/zhaojun1204/article/details/53002752
1、Covisibility Graph是一个无向有权图(graph),这个概念最早来自2010的文章[Closing Loops Without Places]。简单来说,每个node就是关键帧,edge的权重就是两个关键帧找到足够多的相同的 3d 点的数目。
2、为了在优化阶段减小计算量,作者提出了Essential Graph的概念,这个能够连接所有的node,但是edge会减少很多。可以认为是Covisibity Graph的最小生成树(MST)。
另有:http://blog.csdn.net/u014488388/article/details/65446731
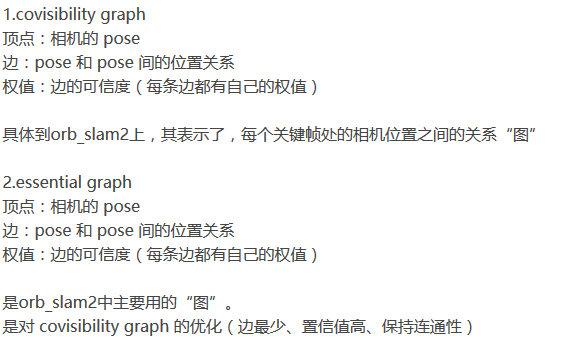
直接法和特征点法,来自知乎:
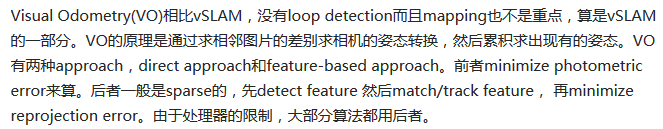
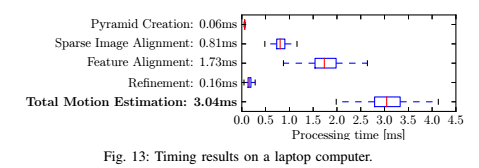
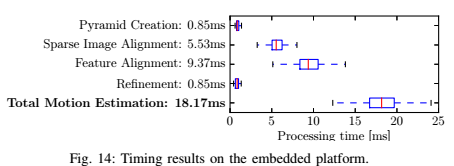
SVO论文中嵌入式平台和PC运行时间的比较,嵌入式平台ARM A9,4核1.6G;PC平台酷睿i7,8核1.6G,但作者指出这俩都只用两个CPU:
作者指出,作图线程的运行时间取决于深度滤波器的个数,有新关键帧插入时,滤波器个数很多,但随着滤波器的converge会显著下降。总的来说,作图线程比位姿估计线程耗时短得多,因此不重要。
高翔直接法笔记:
视频:http://www.bilibili.com/video/av6299156/
课件:http://www.rosclub.cn/post-231.html
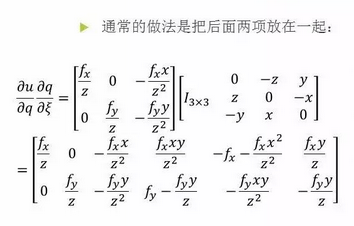
这个雅克比矩阵表示一个像素对李代数的变化量,刻画对相机做一个微小的扰动,p在相机第二个图里的的投影点是如何变化的。
SLAM常用依赖库:http://weixin.niurenqushi.com/article/2017-02-23/4776497.html
Eigen3、Sophus、OpenCV。
SuiteSparse库是稀疏矩阵运算库。Boost库是为C++语言标准库提供扩展的一些C++程序库的总称。Boost库很庞大,DSO其实只用了它的多线程功能。
Ziplib库是zip文件相关的库。这个库是可选的,DSO作者并没有强烈推荐大家安装。如果不安装的话,在运行TUM数据集的时候,需要把图像集的zip文件手动解压缩。
SLAM学习笔记的更多相关文章
- ROS_RGB-D SLAM学习笔记--室内环境测试
ROS_RGB-D SLAM学习笔记 RTAB-Map's ros-pkg. RTAB-Map is a RGB-D SLAM approach with real-time constraints. ...
- SLAM学习笔记(2)SLAM算法
SLAM算法分为三类:Kalman滤波.概率滤波.图优化 Kalman滤波方法包括EKF.EIF:概率滤波包括RBPF,FastSLAM是RBPF滤波器最为成功的实例, 也是应用最为广泛的SLAM方法 ...
- SLAM学习笔记(1)基本概念
SLAM (simultaneous localization and mapping),也称为CML (Concurrent Mapping and Localization), 即时定位与地图构建 ...
- SLAM学习笔记 - 视觉SLAM方法资源汇总
工具类: ros框架 linux系列教程 vim Eigen Eigen快速入门 Pangolin Pangolin安装与使用 数据集: TUM 数据格式 提供pyt ...
- SLAM学习笔记 - ORB_SLAM2源码运行及分析
参考资料: DBow2的理解 单目跑TUM数据集的运行和函数调用过程 跑数据集不需要ros和相机标定,进入ORB_SLAM目录,执行以下命令: ./Examples/Monocluar/mono_tu ...
- SLAM学习笔记(3)相关概念
SIFT,即尺度不变特征变换(Scale-invariant feature transform,SIFT),是用于图像处理领域的一种描述子.这种描述具有尺度不变性,可在图像中检测出关键点,是一种局部 ...
- SLAM学习笔记 - 世界坐标系到相机坐标系的变换
参考自: http://blog.csdn.net/yangdashi888/article/details/51356385 http://blog.csdn.net/li_007/article/ ...
- ROS学习笔记八:基于Qt搭建ROS开发环境
1 前言 本文介绍一种Qt下进行ROS开发的完美方案,使用的是ros-industrial的Levi-Armstrong在2015年12月开发的一个Qt插件ros_qtc_plugin,这个插件使得Q ...
- Learning ROS for Robotics Programming Second Edition学习笔记(十) indigo Gazebo rviz slam navigation
中文译著已经出版,详情请参考:http://blog.csdn.net/ZhangRelay/article/category/6506865 moveit是书的最后一章,由于对机械臂完全不知,看不懂 ...
随机推荐
- Python+Flash+NodeJS 接口自动化平台
一.前端安装步骤# manager-web(1)下载项目 git clone https://github.com/t880216t/manager-web.git (2) 安装依赖 cnpm ins ...
- Orchard Core 模块化
在上一篇文章谈到如何搭好一个基础的Orchard Core项目. 今天要尝试Orchard Core的模块化. 我自己的理解:一个系统可以分成一个个模块,这一个个模块是由一个个类库去实现的. 首先,在 ...
- 【python基础】os.path模块常用方法详解
os.path模块 主要用于文件的属性获取,在编程中经常用到,以下是该模块的几种常用方法. 更多的方法可以去查看官方文档:http://docs.python.org/library/os.path. ...
- C# Asp.net中xml串与对象互相转换
public class XmlUtil { #region 反序列化 /// <summary> /// 将XML字符串反序列化为对象 /// </summary> /// ...
- 对oracle中SQL优化的理解
Oracle数据库里SQL优化的终极目标就是要缩短目标SQL语句的执行时间.要达到上述目的,我们通常只有如下三种方法可以选择:1.降低目标SQL语句的资源消耗.2.并行执行目标SQL语句.3.平衡系统 ...
- spring mvc 资源映射配置
在springmvc配置文件中添加 <mvc:resources location="/css/" mapping="/css/**"/> < ...
- 【Mock】mock基础、简单的单元测试代码练习。
说到接口测试,必问 mock,mock 通俗一点来说就是模拟接口返回.解决接口的依赖关系,主要是为了解耦,单元测试用的多. 什么是Mock unittest.mock 是一个用于在 Python 中进 ...
- 【微软2014实习生及秋令营技术类职位在线測试】题目2 : K-th string
时间限制:10000ms 单点时限:1000ms 内存限制:256MB Description Consider a string set that each of them consists of ...
- 008-docker-安装-tomcat:8.5.38-jre8
1.搜索镜像 docker search tomcat 2.拉取合适镜像 查询tags:https://hub.docker.com/ docker pull tomcat:8.5.38-jre8 d ...
- Nginx中的rewrite指令(break,last,redirect,permanent)
rewite 在server块下,会优先执行rewrite部分,然后才会去匹配location块 server中的rewrite break和last没什么区别,都会去匹配location,所以没必要 ...