
虚拟视点demo
2019年7月16日15:55:11
感觉虚拟视点也是视觉slam里头一个重要的需求和应该实现的功能,但是好像
没看到什么资料。
百度的全景地图,或者有些公司网站上的3d装修效果图,可以用鼠标拖动查看不同视角,但是
图片看起来很奇怪,那不是虚拟视点,只是对图片做了变换。
虚拟视点的一些资料:
https://www.cnblogs.com/riddick/p/8511960.html
https://www.zhihu.com/question/40793359/answer/130155294
其他有点关联的方向:
https://zhuanlan.zhihu.com/p/73599241
谷歌也有篇文章把短基线变成长基线的文章,也有点虚拟视点的意思。
这里利用sfmlearner的设施做了个简单的demo:
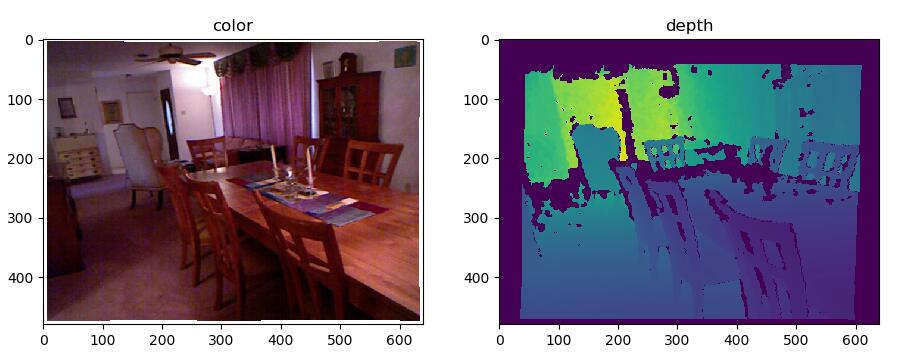
原始图:
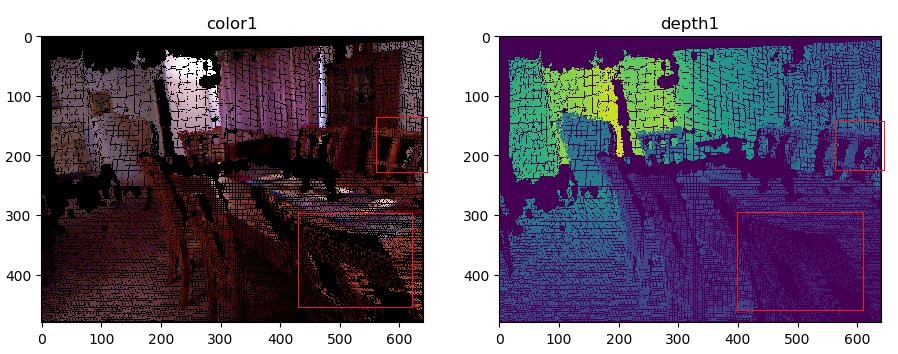
相机沿着Z轴往前移动0.5m,注意红框处和上图的对比,的确是往前移动了,这里没做插值,所以
不是太好看 pose = np.array([0, 0, -0.5, 0, 0, 0]) # tx, ty, tz, rx, ry, rz -- [B, 6] 弧度制!!!
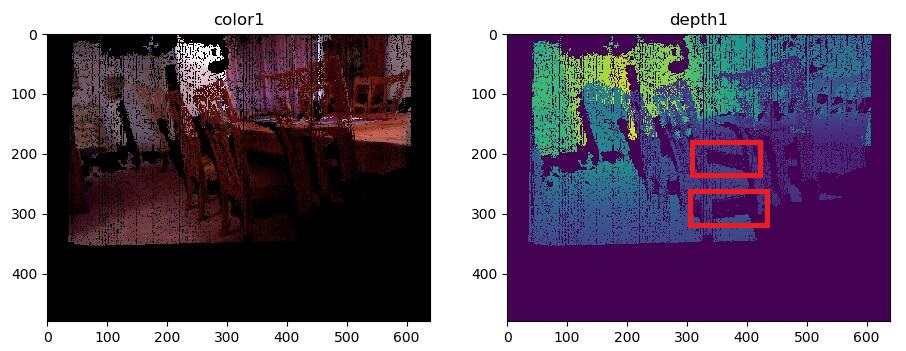
下面是pose = np.array([0, -0.5, 0, 0, 0, 0],相机往下走了,y=-0.5
注意depth图红框处,原本从上往下拍时被桌面或者凳子挡住的部分现在看的到了,但是对应的深度图
在之前的角度是测不到的,相机往下移动之后这部分的深度图就显示为空缺了,对应的color1部分也
是黑色的。
下面是代码:
 # -*- coding: utf-8 -*-

 """

 Created on Tue Jul 16 11:57:48 2019

 @author: scj

 project test

 https://pytorch.org/docs/stable/nn.html?highlight=f%20grid_sample#torch.nn.functional.grid_sample

 https://blog.csdn.net/chamber_of_secrets/article/details/83512540

 https://blog.csdn.net/houdong1992/article/details/88122682

 """

 import torch

 import numpy as np

 import cv2

 import matplotlib.pyplot as plt

 #depth = cv2.imread('/media/scj/work/depth/joinMap/depth/1.pgm', -1)

 depth = cv2.imread('D:\\depth\\joinMap\\depth\\1.pgm', -1)

 depth = depth/1000

 depth_copy = depth.copy()

 #fig = plt.subplots(1)

 #plt.imshow( depth_copy  )

 #plt.title("depth")

 #color = cv2.imread('/media/scj/work/depth/joinMap/color/1.png')

 color = cv2.imread('D:\\depth\\joinMap\\color\\1.png')

 #fig = plt.subplots(1)

 #plt.imshow( cv2.cvtColor(color, cv2.COLOR_BGR2RGB)  )

 #plt.title("color")

 #####################

 fig=plt.figure()

 plt.subplot(121)

 plt.imshow(cv2.cvtColor(color, cv2.COLOR_BGR2RGB))

 plt.title("color")

 plt.subplot(122)

 plt.imshow(depth_copy)

 plt.title("depth")

 plt.show()

 #####################

 #color = np.transpose(color, (2, 0, 1))

 # print(depth.shape, color.shape) # (480, 640)  (3, 480, 640)

 depth = depth[np.newaxis, :].astype(np.float64)

 depth = torch.from_numpy(depth)

 #print(depth.size() ) # torch.Size([1, 480, 640])

 cx = 325.5

 cy = 253.5

 fx = 518.0

 fy = 519.0

 intrinsics = np.array([

                          [fx, 0, cx],

                          [0, fy, cy],

                          [0,  0,  1],

                          ]).astype(np.float64)

 intrinsics = intrinsics[np.newaxis, :]

 intrinsics = torch.from_numpy(intrinsics)

 #print( intrinsics.size() ) # (1, 3, 3)

 ##########

 from inverse_warp import pixel2cam  # uv2xyz

 cam_coords = pixel2cam(depth, intrinsics.inverse() )

 #print(cam_coords.size() )

 xyz1 = cam_coords.detach().numpy().squeeze()

 #print(xyz1.shape)

 #

 #fig = plt.subplots(1)

 #plt.imshow( xyz1[0, :, :]  )

 #plt.title("x")

 #

 #fig = plt.subplots(1)

 #plt.imshow( xyz1[1, :, :]  )

 #plt.title("y")

 #

 #fig = plt.subplots(1)

 #plt.imshow( xyz1[2, :, :]  )

 #plt.title("z")

 #               tx, ty, tz,   rx, ry, rz -- [B, 6]  弧度制!!!

 pose = np.array([0, -0.5,  0,   0, 0, 0]).astype(np.float64)

 pose = pose[np.newaxis, :]

 pose = torch.from_numpy(pose)

 from inverse_warp import pose_vec2mat

 pose_mat = pose_vec2mat(pose, rotation_mode='euler')  # [B,3,4]

 print(pose_mat)

 proj_cam_to_src_pixel = intrinsics @ pose_mat  # [B, 3, 4]  K*T_21

 #print(proj_cam_to_src_pixel)

 from inverse_warp import cam2pixel

 # cam2pixel 多传了一个Z出来

 src_pixel_coords, Z2 = cam2pixel(cam_coords,     # XYZ

                             proj_cam_to_src_pixel[:,:,:3],   # R

                             proj_cam_to_src_pixel[:,:,-1:],  # t

                             padding_mode='zeros')    # [B,H,W,2]

 print(src_pixel_coords.size() )

 uv2 = src_pixel_coords.detach().numpy().squeeze()

 #fig = plt.subplots(1)

 #plt.imshow( uv2[:, :, 0]  )

 #plt.title("u2")

 #

 #fig = plt.subplots(1)

 #plt.imshow( uv2[:, :, 1]  )

 #plt.title("v2")

 #################

 b = color[:, :, 0]

 g = color[:, :, 1]

 r = color[:, :, 2]

 b = b.reshape(307200, 1)

 g = g.reshape(307200, 1)

 r = r.reshape(307200, 1)

 u2 = uv2[:, :, 0].reshape(307200, 1)

 v2 = uv2[:, :, 1].reshape(307200, 1)

 color1 = np.zeros_like(color)

 zz = Z2.detach().numpy().squeeze()  # (307200, )

 #zz[133, 182] - depth_copy[133, 182] # 深度的确有变化 相差0.5

 depth1 = np.zeros((480, 640))

 for i in range(307200):

     uu = u2[i]

     vv = v2[i]

     if uu>-1 and uu < 1 and vv>-1 and vv<1:

         xx = int(0.5*(uu+1)*639)

         yy = int(0.5*(vv+1)*479)

         color1[yy, xx, 0] = b[i]

         color1[yy, xx, 1] = g[i]

         color1[yy, xx, 2] = r[i]

         depth1[yy, xx] = zz[i]

 #fig = plt.subplots(1)

 #plt.imshow( cv2.cvtColor(color1, cv2.COLOR_BGR2RGB)  )

 #plt.title("color1")

 #

 #

 #fig = plt.subplots(1)

 #plt.imshow( depth1  )

 #plt.title("depth1")

 fig=plt.figure()

 plt.subplot(121)

 plt.imshow(cv2.cvtColor(color1, cv2.COLOR_BGR2RGB))

 plt.title("color1")

 plt.subplot(122)

 plt.imshow(depth1)

 plt.title("depth1")

 plt.show()
当然,上图的效果不行,还要做插值才能好看点。
虚拟视点demo的更多相关文章
- 真实场景的双目立体匹配(stereo matching)以及虚拟视点合成(virtual view synthsis)示例
双目立体匹配一直是双目视觉的研究热点,双目相机拍摄同一场景的左.右两幅视点图像,运用立体匹配匹配算法获取视差图,进而获取深度图.而深度图的应用范围非常广泛,由于其能够记录场景中物体距离摄像机的距离,可 ...
- 真实场景的虚拟视点合成(View Synthsis)详解
上一篇博客中介绍了从拍摄图像到获取视差图以及深度图的过程,现在开始介绍利用视差图或者深度图进行虚拟视点的合成.虚拟视点合成是指利用已知的参考相机拍摄的图像合成出参考相机之间的虚拟相机位置拍摄的图像,能 ...
- 虚拟树Demos\Minimal 简单的例子
//分析虚拟树demo6-VirtualTreeView\VirtualTreeViewV5.3.0\Demos\Minimal的main.pas文件 unit Main; // Demonstrat ...
- 性能优化:虚拟列表,如何渲染10万条数据的dom,页面同时不卡顿
列表大概有2万条数据,又不让做成分页,如果页面直接渲染2万条数据,在一些低配电脑上可能会照成页面卡死,基于这个需求,我们来手写一个虚拟列表 思路 列表中固定只显示少量的数据,比如60条 在列表滚动的时 ...
- OSG中找到特定节点的方法
OSG中找到特定节点的方法 转自:http://38288890.blog.163.com/blog/static/19612845320072721549504/ 为了在OSG中找到需要的节点并对节 ...
- 裸眼3D立体显示技术原理详解
众所周知,现实世界是一个三维空间,除去时间这一维度,现实世界是由长度.宽度和高度三个维度组成,我们每天就生活在这个三维世界中,而现有的显示设备大多数都只能显示二维信息,并不能带给人真实的三维感觉.为了 ...
- MongoDB助力快速搭建物流订单系统
简介 快递物流系统里最常见的一种业务类型就是订单的查询和记录.订单的特点是随着递送过程,订单数据需要随时更新路径.数据结构上需要可以灵活应对,这点非常符合Document模型,并且MongoDB支持G ...
- Win 10 系统下研华采集卡Advantech Navi SDK虚拟demo设备安装方法
研华的DAQNavi是其采集卡设备的.net编程SDK,安装了其通讯工具Navigator后,可以添加虚拟采集卡 demo device. 在Win10上,执行添加操作时,可能会出现添加失败,这是由于 ...
- C# 开发Modbus Rtu客户端 modbus测试Demo,Modbus 串口通信 , 虚拟MODBUS-RTU测试
前言 本文将使用一个NuGet公开的组件技术来实现一个ModBus RTU的客户端,方便的对Modbus rtu的服务器进行读写,这个服务器可以是电脑端C#设计的,也可以是PLC实现的,也可以是其他任 ...
随机推荐
- selenium弹框元素定位-冻结界面
有些网站上面的元素,我们鼠标放在上面,会动态弹出一些内容. 比如,百度首页的右上角,有个更多产品选项,如下图所示: 如果我们把鼠标放在上边,就会弹出下面的百度营销.音乐.图片等图标. 如果我们要用se ...
- spring-data-redis 2.0 的使用
在使用Spring Boot2.x运行Redis时,发现百度不到顺手的文档,搞通后发现其实这个过程非常简单和简洁,觉得有必要拿出来分享一下. Spring Boot2.x 不再使用Jedis,换成了L ...
- Antd中,Form和Select联合使用,导致placeholder不生效分析
在使用antd的form组件时候,需要对Select组件进行语体示,placeholder,但是写的值并不生效 效果如上,但是现实的时候不生效,经检查发现,组件需要传递的是undefined,如果传入 ...
- JavaScript数组方法之reduce
又见到数组方法了,在前面已经的多次写到过数组方法,甚至都使用原生方法重构了一遍数组的各个方法,可是随着数组方法reduce的应用,发现reduce真的是妙用无穷啊!还是很值得再拿出来说一遍的. 我们再 ...
- codeforce B. Petya and Exam
wa一万次难受. #include<cstdio> #include<cstring> #include<cmath> #include<algorithm& ...
- No database provider has been configured for this DbContext
var context = ((IInfrastructure<IServiceProvider>)set).GetService<DbContext>(); 在EF Core ...
- Ubuntu18.04通过网线共享网络
Ubuntu18.04通过网线共享网络 这几天要给实验室一个新电脑装系统,但是实验室路由器好像有点问题,所以决定共享我的笔记本的网络,但是搜了很多教程都是基于Ubuntu16.04的,而Ubuntu1 ...
- Node.js Express项目搭建
讲干货,不啰嗦,Express 是一个简洁而灵活的 node.js Web应用框架,使用 Express 可以快速地搭建一个完整功能的网站.本教程介绍如何从零开始搭建Express项目. 开发环境:w ...
- 微信小程序跳到指定页面不生效
wx.redirectTo({ url: './index', }) wx.navigateTo({ url: './index', }) 用了这两种都没生效,点击没跳转,也没报错 后来想了下是不是因 ...
- 四、DML语言
目录 简介 主要操作 插入语句 语法 修改语句 修改单表 删除语句 DELETE TRUNCATE 两种删除总结 简介 DML语言就是数据操作语言 主要操作 插入:insert 修改:update 删 ...