
Basler acA1300-200uc相机使用教程
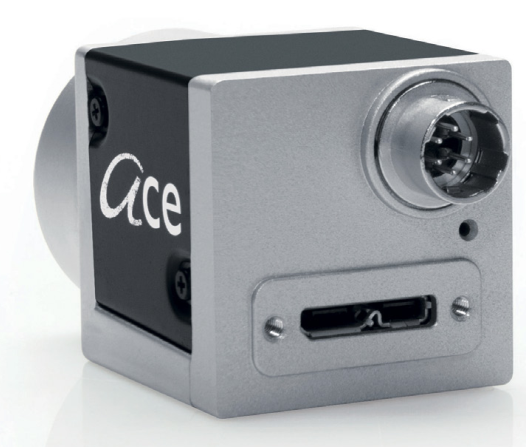
https://www.baslerweb.com/cn/products/cameras/area-scan-cameras/ace/aca1300-200uc/
开发文档
https://zh.docs.baslerweb.com/aca1300-200uc
pylon库(C++)
主要示例功能说明
https://blog.csdn.net/juliarjuliar/article/details/79457719
CameraEventPrinter.h
//包含一个为每一个事件函数输出一条消息的一个相机事件处理器
ConfigurationEventPrinter.h
//包含一个为每一个事件函数输出一条消息的一个配置事件处理器
ImageEventPrinter.h
//包含一个为每一个事件函数输出一条消息的一个配置事件处理器
PixelFormatAndAoiConfiguration.h
//包含一个设置像素数据格式和图像AOI的配置
SampleImageCreator.h
//包含创建示例图片的函数,有必要的话转换图像格式为目标格式
DeviceRemovalHandling
//说明如何获得相机设备移除通知及如何重新连接一个移除的设备
Grab
//说明如何使用CInstantCamera类来抓取和处理图像,图像抓取和处理同步进行
Grab_CameraEvents
//说明在相机事件消息收到之后怎么被通知,这些事件会被InstantCamera类自动检索和处理,这些被事件消息装载的信息会在相机节点地图里以参数节点的形式予以公开
Grab_ChunkImage
//如何使用块特征,如何抓取图像及如何处理这些额外的数据。当相机处于分块模式时,它会传输被分为分块的数据块
Grab_MultiCast
//说明以多播模式打开一个相机,以及如何接收一个多播流。实例必须在不同的电脑上同时开始
Grab_MultipleCameras
//说明使用 ClnstantCameraArray 类从多个相机抓取和处理图像的方法。ClnstantCameraArray 类表示当前相机设备对象的一个数组,它提供和 instant camera 基本一致的用于图像抓取的接口
Grab_Strategies
//说明当前相机抓取策略的使用
Grab_UsingExposureEndEvent
//说明如何使用 Exposure End 事件加速图像获取的方法
Grab_UsingGrabLoopThread
//说明使用 Instant Camera 相机类提供的抓取循环线程抓取和处理图像的方法。
Grab_UsingSequencer
//用于展示使用相机的序列特征抓取图像的方法
GUI_ImageWindow
//说明使用 cpylonImageWindow类显示图像的方式。在此,图像被抓取,分割成多个分片,每个分片在独立窗口显示
ParametrizeCamera_AutoFunctions
开发步骤
https://blog.csdn.net/weixin_44840658/article/details/89325995
1、首先需要初始化Pylon,即调用PylonInitialize();
2、在一个try{} catch(){}语句中进行打开相机的相关操作。
3、调用相机的传输层工厂类定义一个工厂类的引用,并初始化它,也就是CTlFactory& tlFactory = CTlFactory::GetInstance();
4、得到所有连接的pylon相机,DeviceInfoList_t devices; tlFactory.EnumerateDevices(devices);
5、创建一个相机实例数组,CInstantCameraArray cameras(min(devices.size(), c_maxCamerasToUse));
6、在一个for循环当中把所有检测到的相机附加到相机实例数组当中,cameras[i].Attach(tlFactory.CreateDevice(device[i]));
7、两个相机开始抓取图像,病定义一个存取抓取结果的变量,cameras.StartGrabbing(); CGrabResultPtr ptrGrabResult;
8、for循环控制抓取的图片数量,在循环内定义一个可以标志相机序列的变量,然后通过cameras数组访问相机的相关数据即可
9、最后终止Pylon相机,即调用PylonTerminate
#include <pylon/PylonIncludes.h>

using namespace Pylon;

using namespace std;

static const uint32_t c_countOfImagesToGrab = 10;

static const size_t c_maxCamerasToUse = 2;

int main(int argc, char* argv[])

{

int exitCode = 0;

PylonInitialize();

try {

CTlFactory& tlFactory = CTlFactory::GetInstance();

DeviceInfoList_t devices; if ( tlFactory.EnumerateDevices(devices) == 0 )

{

throw RUNTIME_EXCEPTION( “No camera present.”);

}

CInstantCameraArray cameras( min( devices.size(), c_maxCamerasToUse));

cout << "devices.size(): " << devices.size() << endl;

for ( size_t i = 0; i < cameras.GetSize(); ++i)

{

cameras[ i ].Attach( tlFactory.CreateDevice( devices[ i ]));

cout << "Using device " << cameras[ i ].GetDeviceInfo().GetModelName() << endl;

}

for( uint32_t i = 0; i < c_countOfImagesToGrab && cameras.IsGrabbing(); ++i)

{

cameras.RetrieveResult( 5000, ptrGrabResult, TimeoutHandling_ThrowException);

intptr_t cameraContextValue = ptrGrabResult->GetCameraContext();

cout << "Camera " << cameraContextValue << ": " << cameras[ cameraContextValu].GetDeviceInfo().GetModelName() << endl;

cout << "GrabSucceeded: " << ptrGrabResult->GrabSucceeded() << endl;

cout << "SizeX: " << ptrGrabResult->GetWidth() << endl;

cout << "SizeY: " << ptrGrabResult->GetHeight() << endl;

const uint8_t *pImageBuffer = (uint8_t *) ptrGrabResult->GetBuffer();

cout << "Gray value of first pixel: " << (uint32_t) pImageBuffer[0] << endl << endl;

}

}

catch (const GenericException &e)

{

cerr << “An exception occurred.” << endl << e.GetDescription() << endl;

exitCode = 1;

}

cerr << endl << “Press Enter to exit.” << endl;

while( cin.get() != ‘\n’);

PylonTerminate(); return exitCode;

}
硬件接口

机械图纸https://www.baslerweb.com/cn/sales-support/downloads/document-downloads/basler-ace-usb3-c-mount-cad-technical-drawing/
3D打印支架https://www.baslerweb.com/cn/sales-support/downloads/document-downloads/blaze-ace-mounting-bracket-step-stl-model/

| 引脚 | 线路 | 功能 |
|---|---|---|
| 1 | Line 3 | 通用 I/O (GPIO) 线路 |
| 2 | Line 1 | 光电耦合 I/O 输入线路 |
| 3 | Line 4 | 通用 I/O (GPIO) 线路 |
| 4 | Line 2 | 光电耦合 I/O 输出线路 |
| 5 | - | 光电耦合 I/O 线路接地 |
| 6 | - | 通用 I/O (GPIO) 线路接地 |
光电耦合输入电路

GPIO 输入线路

https://zh.docs.baslerweb.com/circuit-diagrams-(ace)
https://zh.docs.baslerweb.com/aca1300-200uc#general-purpose-io-lines
https://blog.csdn.net/IntegralforLove/article/details/94722689
Basler acA1300-200uc相机使用教程的更多相关文章
- ROS与深度相机入门教程-在ROS使用kinect v1摄像头
ROS与深度相机入门教程-在ROS使用kinect v1摄像头 说明: 介绍在ros安装和使用kinect v1摄像头 介绍freenect包 安装驱动 deb安装 $ sudo apt-get in ...
- 关于basler线阵相机和Mtrox采集卡的安装
说明: 本系列博文是我自己研究生课题,采用做一步记录一步,在论文答辩结束或者机器设计结束之后才会附上源代码! 以前都是用opencv,直接拿个照片去处理,基本都是软件的使用,这次做课题要用到Matro ...
- 【视频开发】【计算机视觉】相机标定(Camera calibration)原理、步骤
相机标定(Camera calibration)原理.步骤 author@jason_ql(lql0716) http://blog.csdn.net/lql0716 在图像测量过程以及机器视觉应用 ...
- Pylon5 SDK搭配OpenCV使用入门
本文假设已经安装了Basler官网提供的Pylon 目前最新的版本是5.0.5,如果上述链接打不开,请直接所有Basler官网下载,需要注意的是在安装Pylon5时要选择Developer模式,这样才 ...
- 深度相机Astra Pro测试教程
最近在微信群内,很多群友在群友的推荐下,购买了Astra pro的深度相机,价格地道,物超所值!群友反馈积极,所以这里出一波简单的教程. 以下内容知识抛砖引玉,主要讲解windows下和Ubunt ...
- 【技术贴】三星Note8 N5100实用教程,关闭相机快门声,增加浏览器退出按钮。
需要root 增加快门声按钮: 在\system\csc\目录下,有个others.xml的手机功能定制文件,用root explorer之类可以修改系统文件权限的文本修改工具编辑它,在文件最末添加这 ...
- basler 相机拍照简单类综合Emgu.CV---得到图档
在网上找了半天都是下载要钱,自己试做了,经测试能ok,一起分享吧.给初学的人一点鼓励. using System;using System.Collections.Generic;using Syst ...
- DALSA相机SDK不完全教程
1.SDK介绍 Dalsa是全球顶尖的CCD/CMOS芯片和相机制造商,总部位于加拿大,我使用的是 Dalsa的 Genie_TS_M1920(黑白)和 Genie_TS_C2048(彩色)两款工业相 ...
- Opencv 张正友相机标定傻瓜教程
注: 程序所用的OpenCV版本是 2.4.10 ,3.0以上的版本可能会有不同 先贴一下完整的工程代码: #include "opencv2/core/core.hpp" #in ...
随机推荐
- Java全栈学习路线、学习资源和面试题一条龙
肝了一个月,终于把Java学习路线.面试题资源和电子书资源都整理好了. Java 从基础到微服务的学习路线,其中还包括科班知识.学习建议.后续的学习引导和相应的学习资源(视频.书籍.网站),还整理了J ...
- JavaScript函数式编程(纯函数、柯里化以及组合函数)
JavaScript函数式编程(纯函数.柯里化以及组合函数) 前言 函数式编程(Functional Programming),又称为泛函编程,是一种编程范式.早在很久以前就提出了函数式编程这个概念了 ...
- linux历史命令审计
一.添加历史命令记录 1.首先在/etc/profile中添加 export HISTORY_FILE=/var/log/Command/Command.log export PROMPT_COMMA ...
- jmeter参数化文件路径问题
问题 win下做好的带参数化文件的脚本,放到linux下运行,由于参数化文件路径不正确,导致脚本运行失败,如果解决这个问题呢? 方案一:参数化路径 比如,参数化文件我放到jmeter的bin目录下,参 ...
- 2021年BI软件系统推荐,知名商业智能厂商品牌
国内外一直有一些厉害的商业智能厂商,在国外,例如国外微软的PowerBI.在国外是商业智能的行业领导者,在国外的市场占有率上远远领先其它产品,然而在中国市场却落后于国内商业智能厂商思迈特软件的Smar ...
- Python:2维(平面/数组/矩阵)缺省值插值
学习自:python插值填补缺省值_插值缺失值2d python_weixin_39592315的博客-CSDN博客 问题 假设我们有一个2D数组(或者矩阵),其中有一些缺省值NaN,就像下边这样: ...
- WPS:添加公式后,行间距变宽的解决方法
找到公式所属段落的样式,右键修改样式 左下角'格式'中选择'段落' 段落间距设置为0,不要勾选与文档网格对齐
- 华为HCIA认证零基础入门-网络工程师必备之什么是静态路由?如何配置静态路由?
一.静态路由功能介绍:静态路由就是手工配置的路由,使得数据包能够按照预定的路径传送到指定的目标网络. 当不能通过动态路由协议学到一些目标网络的路由时,配置静态路由就会显得十分重要. 二.静态路由应用场 ...
- mysql使用group by分组时出现错误ERROR 1055 (42000): Expression #1 of SELECT list is not in GROUP BY clause and
问题: 1055 - Expression #1 of SELECT list is not in GROUP BY clause and contains nonaggregated column ...
- 云平台将故障Pod流量下线通用思路与OpenShift操作实战
1 写在前边 自从公司项目前年上了 OpenShift 3.9 私有云平台,更新部署程序的确变得更加容易了.但是带来了很多复杂性,运维实施人员的学习曲线也陡然上升. 上云之前:在项目没上容器云的早期, ...