
机器人学 —— 轨迹规划(Sampling Method)
上一篇提到,机器人轨迹规划中我们可以在 Configuration Space 中运行A* 或者 DJ 算法。无论A* 还是DJ 算法,都必须针对邻域进行搜索,如果2自由度则有4邻域,2自由度则有8邻域。如果是工业上常用的6自由度机器人,那么就有2^6邻域。。。。。。显然,对于轨迹规划这种串行算法而言,这么高维度的搜索空间是不合适的.......于是就有了牺牲精度,鲁棒性,但是效率较高的基于采样的轨迹规划算法。PRM(probabilistic road map)。使用PRM生成稀疏的路径图,再利用A*算法在路径图中进行轨迹规划,则可以显著提高效率。
1、生成永久map的PRM算法
PRM算法的伪代码如下:

其中Dist function 是计算Configuration Space中,点与点之间距离的函数。Local Planner 是检查点与点连线是否在Configuration Space 中经过非自由区域的函数。
此算法的本质是蒙特卡洛算法。所以原本很容易在GPU上实现并行化。最大的困难还是处于非自由区域检查部分...
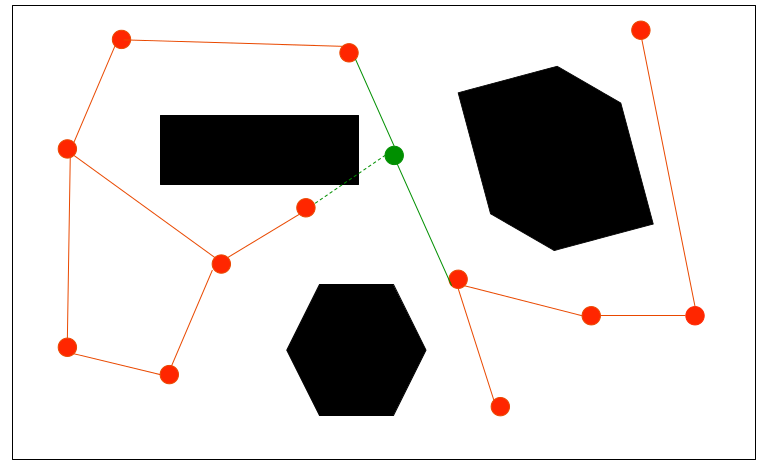
绿色的点为随机采样点。
2、在空间中生成一次性路径的 RRT 算法
很多时候,我们并不需要生成一整个可以反复使用的map ,我们更需要在空间中寻找到一条可以移动的路径。比如,无人汽车从A到B ,我们只需要生成一次路径即可,回头时障碍物可能已经发生变化。这时候我们使用RRT算法。


其root 为起点与终点,只要最后两棵树可以合并,那么则找到了起点到终点的路径
机器人学 —— 轨迹规划(Sampling Method)的更多相关文章
- 机器人学 —— 轨迹规划(Introduction)
轨迹规划属于机器人学中的上层问题,其主要目标是计划机器人从A移动到B并避开所有障碍的路线. 1.轨迹计划的对象 轨迹规划的对象是map,机器人通过SLAM获得地map后,则可在地图中选定任意两点进行轨 ...
- 机器人学 —— 轨迹规划(Artificial Potential)
今天终于完成了机器人轨迹规划的最后一次课了,拜拜自带B - BOX 的 Prof. TJ Taylor. 最后一节课的内容是利用势场来进行轨迹规划.此方法的思路非常清晰,针对Configration ...
- 机器人学 —— 轨迹规划(Configuration Space)
之前的轨迹规划中,我们只考虑了质点,没有考虑机器人的外形与结构.直接在obstacle map 中进行轨迹规划,然而世纪情况中,机器人有固定外形,可能会和障碍物发生碰撞.此情况下,我们针对机器人自由度 ...
- 【2018.04.19 ROS机器人操作系统】机器人控制:运动规划、路径规划及轨迹规划简介之一
参考资料及致谢 本文的绝大部分内容转载自以下几篇文章,首先向原作者致谢,希望自己能在这些前辈们的基础上能有所总结提升. 1. 运动规划/路径规划/轨迹规划的联系与区别 https://blog.csd ...
- 机器人关节空间轨迹规划--S型速度规划
关节空间 VS 操作空间 关节空间与操作空间轨迹规划流程图如下(上标$i$和$f$分别代表起始位置initial和目标位置final): 在关节空间内进行轨迹规划有如下优点: 在线运算量更小,即无需进 ...
- 机器人中的轨迹规划(Trajectory Planning )
Figure. Several possible path shapes for a single joint 五次多项式曲线(quintic polynomial) $$\theta(t)=a_0+ ...
- sampling method
sampling method 背景 在贝叶斯框架下,利用后验分布对参数进行估计,也即 其中 (1)是参数的先验分布. (2)是似然分布,数据集的生成联合概率 (3)是参数的后验分布. 通常分布很复杂 ...
- zz自动驾驶中轨迹规划的探索和挑战
大家好,今天我们主要介绍一下轨迹规划的探索和挑战,我主要从四个方面介绍: 轨迹规划的概念 决策 横向规划 纵向规划 轨迹规划的概念: 轨迹规划的核心就是要解决车辆该怎么走的问题.比如我们知道了附近有行 ...
- Minimum Snap轨迹规划详解(2)corridor与时间分配
在上一篇文章中,我们得到的轨迹并不是很好,与路径差别有点大,我们期望规划出的轨迹跟路径大致重合,而且不希望有打结的现象,而且希望轨迹中的速度和加速度不超过最大限幅值.为了解决这些问题有两种思路: 思路 ...
随机推荐
- Java 7 中 NIO.2 的使用——第一节 Path 类的使用
路径隶属于文件系统,实际上它是存储和组织媒体文件的格式,通常在一块或多块硬盘设备上,以便于非常容易地检索.文件系统可以通过 java.nio.file.FileSystems 这个final 类来访 ...
- php sso单点登录原理阐述
原理:就是用户登录了单点登录系统(sso)之后,就可以免登录形式进入相关系统: 实现: 点击登录跳转到SSO登录页面并带上当前应用的callback地址 登录成功后生成COOKIE并将COOKIE传给 ...
- 《IT小小鸟》阅读心得
我是一个不爱看书的人,认为看那些又臭又长废话连篇的书是在浪费时间,但我不认为在那么多的书中没有好书,在一次的职业生涯规划中老师推荐了这本书,一开始认为不值得一看,但还是拿了起来,读了有不少的感触. 书 ...
- 【BZOJ】【1485】【HNOI2009】有趣的数列
Catalan数/组合数取模 Aha!这题我突然灵光一现就想到Catalan数……就是按顺序安排1~2n这些数(以满足前两个条件)……分配到奇数位置上的必须比偶数位置上的多(要不就不满足第三个条件了) ...
- 【BZOJ】【1449】【JSOI2009】球队收益
网络流/费用流/二分图最小权匹配 题解:http://blog.csdn.net/huzecong/article/details/9119741 太神了!由于一赢一输不好建图,就先假设全部都输,再将 ...
- idea maven添加jar包
在“项目结构“里设置 选择libaray,添加jar包
- Sqli-labs less 37
Less-37 本关与34关是大致相似的,区别在于处理post内容用的是mysql_real_escape_string()函数,而不是addslashes()函数,但是原理是一直的,上面我们已经分析 ...
- Random的用法
import java.util.Random; public class RandomTest { public static void main(String[] args) { Random r ...
- Android的Testing和Instrumentation
Android提供了一系列强大的测试工具,它针对Android的环境,扩展了业内标准的JUnit测试框架.尽管你可以使用JUnit测试Android工程,但Android工具允许你为应用程序的各个方面 ...
- C# 前台线程与后台线程的区别和联系
c#前台线程与后台线程的区别和联系http://www.189works.com/article-13702-1.html 如何取消后台线程的执行http://www.cnblogs.com/shan ...