
[转]广义正交匹配追踪(gOMP)
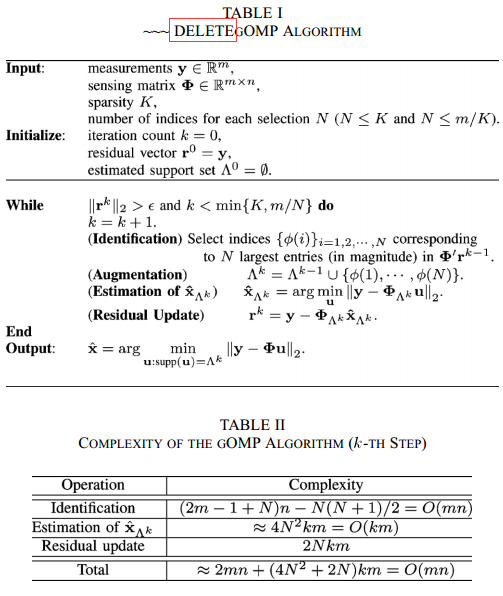
1 gOMP重构算法流程

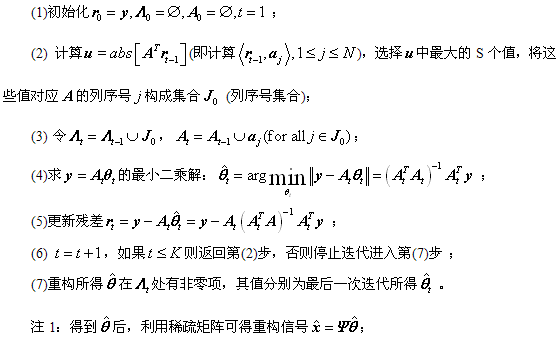
(1)构造K稀疏信号
% Generate K-sparse vector

%

% N         : original signal size.

% K         : sparsity level

%

%   Output parameters

% x_omp     : estimated signal

% iter_count: iteration count during estimating

%

% Written by Suhyuk (Seokbeop) Kwon

% Information System Lab., Korea Univ.

% http://isl.korea.ac.kr

function [x x_pos] = islsp_GenSparseVec(N, K)

    KPos    = K;

    if N/2 < K

        KPos    = N-K;

    end

    randPos     = ceil(N*rand( KPos, 1 ));

    randPos     = union(randPos,randPos);

    leftPOsLen  = KPos-length(randPos);

    while leftPOsLen > 0

        tmpPos  = ceil(N*rand( leftPOsLen, 1 ));

        randPos = union(tmpPos,randPos);

        leftPOsLen = KPos-length(randPos);

    end

    if KPos < K

        randPos = setxor((1:N), randPos);

    end

    x               = zeros( N, 1 );

    x(randPos)      = randn( K, 1 );

    x_pos           = randPos;

end
(2)gOMP函数
% Estimate the sparse signal x using generalized OMP

%

% y     : observation

% Phi   : sensing matrix

% K     : sparsity

% S     : selection length

%

%   Output parameters

% x_omp     : estimated signal

% iter_count: iteration count during estimating

%

% Written by Suhyuk (Seokbeop) Kwon

% Information System Lab., Korea Univ.

% http://isl.korea.ac.kr

function [x_ommp iter_count] = islsp_EstgOMP(y, Phi, K, S, zero_threshold)

% Check the parameters

    if nargin < 3

        error('islsp_EstgOMP : Input arguments y ,Phi and K must be specified.');

    end

    if nargin < 4

        S = max(K/4, 1);

    end

    if nargin < 5

        zero_threshold  = 1e-6;

    end

% Initialize the variables

    [nRows nCols]   = size(Phi);

    x_ommp          = zeros(size(Phi,2), 1);

    residual_prev   = y;

    supp            = [];

    iter_count      = 0;

    while (norm(residual_prev) > zero_threshold && iter_count < K)

        iter_count  = iter_count+1;

        [supp_mag supp_idx] = sort(abs(Phi'*residual_prev), 'descend');

        supp_n              = union(supp, supp_idx(1:S));

        if (length(supp_n) ~= length(supp)) && (length(supp_n) < nRows )

            x_hat           = Phi(:,supp_n)\y;

            residual_prev   = y - Phi(:,supp_n)*x_hat;

            supp    = supp_n;

        else

            break;

        end

    end

    x_ommp(supp)    = Phi(:,supp)\y;

    if nargout < 2

        clear('iter_count');

    end

end
(3)测试主函数
% Measurements size

m       = 50;

% Signal size

N       = 100;

% Sparsity level

K       = 20;

% Generate sensing matrix

Phi = randn(m,N)/sqrt(m);

% Generate sparse vector

[x x_pos]   = islsp_GenSparseVec(N, K);

y   = Phi*x;

% Using default parameters

[x1 itr1]   = islsp_EstgOMP(y, Phi, K);

% Find the sparse vector via selecting 4 indices

[x2 itr2]   = islsp_EstgOMP(y, Phi, K, 4);

% Find the sparse vector via selecting 4 indices until the residual becomes 1e-12

[x3 itr3]   = islsp_EstgOMP(y, Phi, K, 4, 1e-12);

disp('Mean square error');

[mse(x-x1) mse(x-x2) mse(x-x3)]

disp('Iteration number');

[itr1 itr2 itr3]
[转]广义正交匹配追踪(gOMP)的更多相关文章
- 浅谈压缩感知(二十八):压缩感知重构算法之广义正交匹配追踪(gOMP)
主要内容: gOMP的算法流程 gOMP的MATLAB实现 一维信号的实验与结果 稀疏度K与重构成功概率关系的实验与结果 一.gOMP的算法流程 广义正交匹配追踪(Generalized OMP, g ...
- 浅谈压缩感知(二十六):压缩感知重构算法之分段弱正交匹配追踪(SWOMP)
主要内容: SWOMP的算法流程 SWOMP的MATLAB实现 一维信号的实验与结果 门限参数a.测量数M与重构成功概率关系的实验与结果 SWOMP与StOMP性能比较 一.SWOMP的算法流程 分段 ...
- 浅谈压缩感知(二十五):压缩感知重构算法之分段正交匹配追踪(StOMP)
主要内容: StOMP的算法流程 StOMP的MATLAB实现 一维信号的实验与结果 门限参数Ts.测量数M与重构成功概率关系的实验与结果 一.StOMP的算法流程 分段正交匹配追踪(Stagewis ...
- [转]压缩感知重构算法之分段正交匹配追踪(StOMP)
分段正交匹配追踪(StagewiseOMP)或者翻译为逐步正交匹配追踪,它是OMP另一种改进算法,每次迭代可以选择多个原子.此算法的输入参数中没有信号稀疏度K,因此相比于ROMP及CoSaMP有独到的 ...
- 浅谈压缩感知(二十二):压缩感知重构算法之正则化正交匹配追踪(ROMP)
主要内容: ROMP的算法流程 ROMP的MATLAB实现 一维信号的实验与结果 测量数M与重构成功概率关系的实验与结果 一.ROMP的算法流程 正则化正交匹配追踪ROMP算法流程与OMP的最大不同之 ...
- 浅谈压缩感知(二十一):压缩感知重构算法之正交匹配追踪(OMP)
主要内容: OMP的算法流程 OMP的MATLAB实现 一维信号的实验与结果 测量数M与重构成功概率关系的实验与结果 稀疏度K与重构成功概率关系的实验与结果 一.OMP的算法流程 二.OMP的MATL ...
- 浅谈压缩感知(九):正交匹配追踪算法OMP
主要内容: OMP算法介绍 OMP的MATLAB实现 OMP中的数学知识 一.OMP算法介绍 来源:http://blog.csdn.net/scucj/article/details/7467955 ...
- opencv实现正交匹配追踪算法OMP
//dic: 字典矩阵: //signal :待重构信号(一次只能重构一个信号,即一个向量) //min_residual: 最小残差 //sparsity:稀疏度 //coe:重构系数 //atom ...
- 压缩感知重构算法之压缩采样匹配追踪(CoSaMP)
压缩采样匹配追踪(CompressiveSampling MP)是D. Needell继ROMP之后提出的又一个具有较大影响力的重构算法.CoSaMP也是对OMP的一种改进,每次迭代选择多个原子,除了 ...
随机推荐
- Mac BOOK PRO U盘安装windows7、8及8.1
http://v.youku.com/v_show/id_XMTI1NjgzMzU0NA==.html http://jingyan.baidu.com/article/1709ad80b3d2f44 ...
- Javascript标准事件模型
本文为原创,转载请注明出处: cnzt 文章:cnzt-p http://www.cnblogs.com/zt-blog/p/6676913.html 1. 分类 IE -- 冒泡型 现代 ...
- Mysql不同存储引擎的表转换方法
Mysql不同存储引擎的表转换方法 1.Alter table直接修改表的存储引擎,但是这样会导致大量的系统开销,Mysql为此要执行一个就表向新表的逐行复制.在此期间,转换操作可能会占用服务器的所有 ...
- 【APUE】【转】守护进程编写
http://blog.csdn.net/zg_hover/article/details/2553321 守护进程(Daemon)是运行在后台的一种特殊进程.它独立于控制终端并且周期性地执行某种任务 ...
- 搭建Maven私服(使用Nexus)
搭建私服能够做什么? 1.假设公司开发组的开发环境所有内网.这时怎样连接到在互联网上的Maven中央仓库呢? 2.假设公司常常开发一些公共的组件.怎样共享给各个开发组.使用拷贝方式吗?假设这样,公共库 ...
- [转] logback logback.xml常用配置详解(一)<configuration> and <logger>
转载文章:原文出处:http://aub.iteye.com/blog/1101260 详细整理了logback常用配置, 不是官网手册的翻译版,而是使用总结,旨在更快更透彻的理解其配置 根节点< ...
- android动画具体解释四 创建动画
使用ValueAnimator进行动画 通过指定一些int, float或color等类型的值的集合.ValueAnimator 使你能够对这些类型的值进行动画.你需通过调用ValueAnimator ...
- Cocos2d-x 3.2 Lua演示样例CurrentLanguageTest(当前语言环境)
Cocos2d-x 3.2 Lua演示样例CurrentLanguageTest(当前语言环境) 转载请注明:IT_xiao小巫 本篇博客介绍Cocos2d-x 3.2给我们提供的一个样例.获取当前程 ...
- 欧莱雅浅谈OC中方法调用的顺序中的Category
OC特有的分类Category,依赖于类.它可以在不改变原来的类内容的基础上,为类增加一些方法.分类的使用注意: (1)分类只能增加方法,不能增加成员变量: (2)在分类方法的实现中可以访问原来类中的 ...
- select标签multiple属性的用法
前些日子公司让做一个功能模块.对于里面一个小功能费了些周折,现将其总结一下: 一.实现效果: watermark/2/text/aHR0cDovL2Jsb2cuY3Nkbi5uZXQvZ2FvaHVh ...