
压缩感知重构算法之压缩采样匹配追踪(CoSaMP)

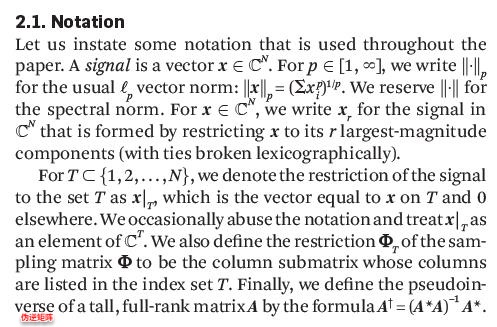
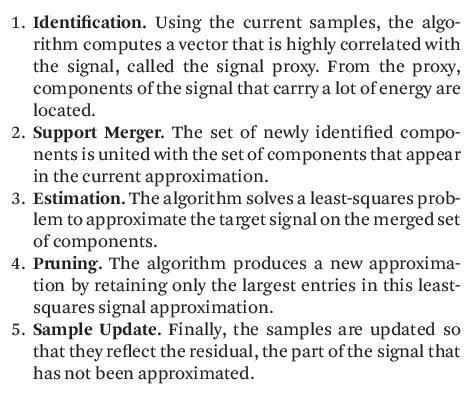

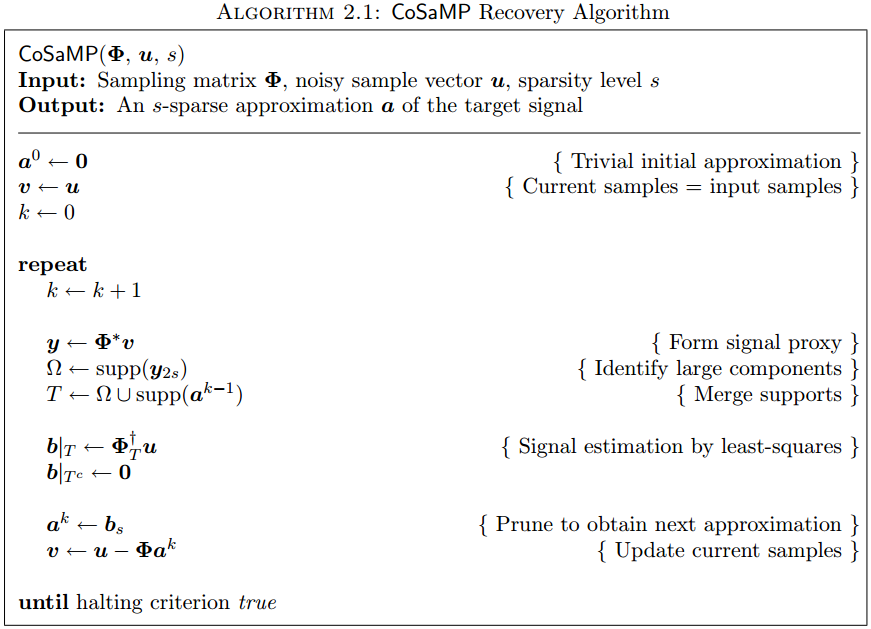
然后在网上找到了符合论文中符号的代码。
function Sest = cosaomp(Phi,u,K,tol,maxiterations)

Sest = zeros(size(Phi,2),1);

v = u;

t = 1;

numericalprecision = 1e-12;

T = [];

while (t <= maxiterations) && (norm(v)/norm(u) > tol)

  y = abs(Phi'*v);

  [vals,z] = sort(y,'descend');

  Omega = find(y >= vals(2*K) & y > numericalprecision);

  T = union(Omega,T);

  b = pinv(Phi(:,T))*u;

  [vals,z] = sort(abs(b),'descend');

  Kgoodindices = (abs(b) >= vals(K) & abs(b) > numericalprecision);

  T = T(Kgoodindices);

  Sest = zeros(size(Phi,2),1);

  phit = Phi(:,T);

  b = pinv(phit)*u;

  Sest(T) = b;

  v = u - phit*b;

  t = t+1;

end
接下来综合代码我准备强行解释一波论文算法的伪代码流程,哎呀半懂半懂希望以后要全懂全懂。

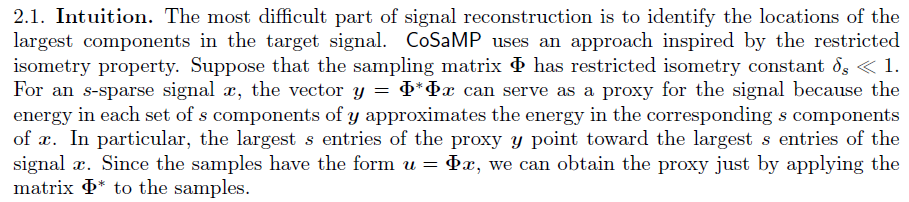
1、CoSaMP重构算法流程
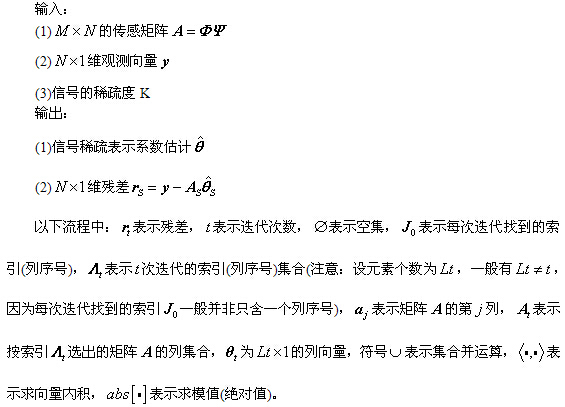

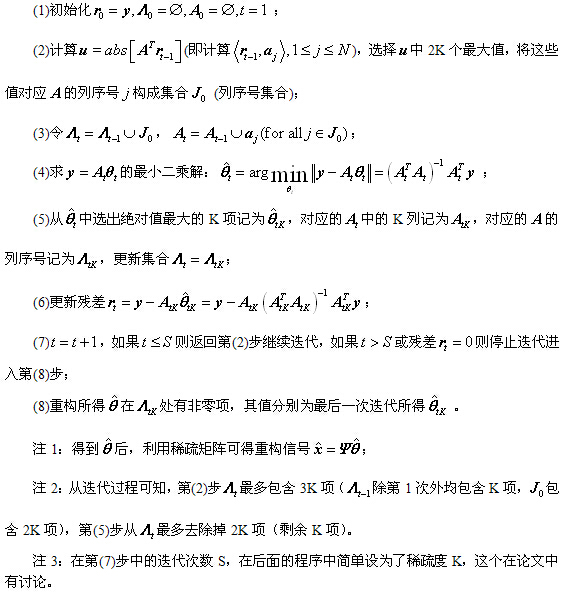

步骤(5)稍微有点绕,综合代码理解一下还是不难的。
2、压缩采样匹配追踪(CoSaOMP)Matlab代码(CS_CoSaMP.m)
function [ theta ] = CS_CoSaMP( y,A,K )

%CS_CoSaOMP Summary of this function goes here

%Created by jbb0523@@2015-04-29

%Version: 1.1 modified by jbb0523 @2015-05-09

%   Detailed explanation goes here

%   y = Phi * x

%   x = Psi * theta

%   y = Phi*Psi * theta

%   令 A = Phi*Psi, 则y=A*theta

%   K is the sparsity level

%   现在已知y和A,求theta

%   Reference:Needell D,Tropp J A.CoSaMP:Iterative signal recovery from

%   incomplete and inaccurate samples[J].Applied and Computation Harmonic

%   Analysis,2009,26:301-321.

    [y_rows,y_columns] = size(y);

    if y_rows<y_columns

        y = y';%y should be a column vector

    end

    [M,N] = size(A);%传感矩阵A为M*N矩阵

    theta = zeros(N,1);%用来存储恢复的theta(列向量)

    Pos_theta = [];%用来迭代过程中存储A被选择的列序号

    r_n = y;%初始化残差(residual)为y

    for kk=1:K%最多迭代K次

        %(1) Identification

        product = A'*r_n;%传感矩阵A各列与残差的内积

        [val,pos]=sort(abs(product),'descend');

        Js = pos(1:2*K);%选出内积值最大的2K列

        %(2) Support Merger

        Is = union(Pos_theta,Js);%Pos_theta与Js并集

        %(3) Estimation

        %At的行数要大于列数,此为最小二乘的基础(列线性无关)

        if length(Is)<=M

            At = A(:,Is);%将A的这几列组成矩阵At

        else%At的列数大于行数,列必为线性相关的,At'*At将不可逆

            if kk == 1

                theta_ls = 0;

            end

            break;%跳出for循环

        end

        %y=At*theta,以下求theta的最小二乘解(Least Square)

        theta_ls = (At'*At)^(-1)*At'*y;%最小二乘解

        %(4) Pruning

        [val,pos]=sort(abs(theta_ls),'descend');

        %(5) Sample Update

        Pos_theta = Is(pos(1:K));

        theta_ls = theta_ls(pos(1:K));

        %At(:,pos(1:K))*theta_ls是y在At(:,pos(1:K))列空间上的正交投影

        r_n = y - At(:,pos(1:K))*theta_ls;%更新残差

        if norm(r_n)<1e-6%Repeat the steps until r=0

            break;%跳出for循环

        end

    end

    theta(Pos_theta)=theta_ls;%恢复出的theta

end
3、CoSaMP单次重构测试代码
%压缩感知重构算法测试

clear all;close all;clc;

M = 64;%观测值个数

N = 256;%信号x的长度

K = 12;%信号x的稀疏度

Index_K = randperm(N);

x = zeros(N,1);

x(Index_K(1:K)) = 5*randn(K,1);%x为K稀疏的,且位置是随机的

Psi = eye(N);%x本身是稀疏的,定义稀疏矩阵为单位阵x=Psi*theta

Phi = randn(M,N);%测量矩阵为高斯矩阵

A = Phi * Psi;%传感矩阵

y = Phi * x;%得到观测向量y

%% 恢复重构信号x

tic

theta = CS_CoSaMP( y,A,K );

x_r = Psi * theta;% x=Psi * theta

toc

%% 绘图

figure;

plot(x_r,'k.-');%绘出x的恢复信号

hold on;

plot(x,'r');%绘出原信号x

hold off;

legend('Recovery','Original')

fprintf('\n恢复残差:');

norm(x_r-x)%恢复残差
运行结果如下:(信号为随机生成,所以每次结果均不一样)
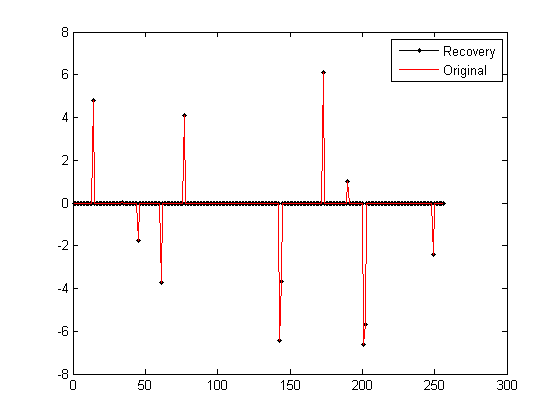
 2)Command windows
4、测量数M与重构成功概率关系曲线绘制例程代码
clear all;close all;clc;

%% 参数配置初始化

CNT = 1000;%对于每组(K,M,N),重复迭代次数

N = 256;%信号x的长度

Psi = eye(N);%x本身是稀疏的,定义稀疏矩阵为单位阵x=Psi*theta

K_set = [4,12,20,28,36];%信号x的稀疏度集合

Percentage = zeros(length(K_set),N);%存储恢复成功概率

%% 主循环,遍历每组(K,M,N)

tic

for kk = 1:length(K_set)

    K = K_set(kk);%本次稀疏度

    M_set = 2*K:5:N;%M没必要全部遍历,每隔5测试一个就可以了

    PercentageK = zeros(1,length(M_set));%存储此稀疏度K下不同M的恢复成功概率

    for mm = 1:length(M_set)

       M = M_set(mm);%本次观测值个数

       fprintf('K=%d,M=%d\n',K,M);

       P = 0;

       for cnt = 1:CNT %每个观测值个数均运行CNT次

            Index_K = randperm(N);

            x = zeros(N,1);

            x(Index_K(1:K)) = 5*randn(K,1);%x为K稀疏的,且位置是随机的

            Phi = randn(M,N)/sqrt(M);%测量矩阵为高斯矩阵

            A = Phi * Psi;%传感矩阵

            y = Phi * x;%得到观测向量y

            theta = CS_CoSaMP(y,A,K);%恢复重构信号theta

            x_r = Psi * theta;% x=Psi * theta

            if norm(x_r-x)<1e-6%如果残差小于1e-6则认为恢复成功

                P = P + 1;

            end

       end

       PercentageK(mm) = P/CNT*100;%计算恢复概率

    end

    Percentage(kk,1:length(M_set)) = PercentageK;

end

toc

save CoSaMPMtoPercentage1000 %运行一次不容易,把变量全部存储下来

%% 绘图

S = ['-ks';'-ko';'-kd';'-kv';'-k*'];

figure;

for kk = 1:length(K_set)

    K = K_set(kk);

    M_set = 2*K:5:N;

    L_Mset = length(M_set);

    plot(M_set,Percentage(kk,1:L_Mset),S(kk,:));%绘出x的恢复信号

    hold on;

end
本程序运行结果:


压缩感知重构算法之压缩采样匹配追踪(CoSaMP)的更多相关文章
- [转]压缩感知重构算法之分段正交匹配追踪(StOMP)
分段正交匹配追踪(StagewiseOMP)或者翻译为逐步正交匹配追踪,它是OMP另一种改进算法,每次迭代可以选择多个原子.此算法的输入参数中没有信号稀疏度K,因此相比于ROMP及CoSaMP有独到的 ...
- 浅谈压缩感知(二十八):压缩感知重构算法之广义正交匹配追踪(gOMP)
主要内容: gOMP的算法流程 gOMP的MATLAB实现 一维信号的实验与结果 稀疏度K与重构成功概率关系的实验与结果 一.gOMP的算法流程 广义正交匹配追踪(Generalized OMP, g ...
- 浅谈压缩感知(二十五):压缩感知重构算法之分段正交匹配追踪(StOMP)
主要内容: StOMP的算法流程 StOMP的MATLAB实现 一维信号的实验与结果 门限参数Ts.测量数M与重构成功概率关系的实验与结果 一.StOMP的算法流程 分段正交匹配追踪(Stagewis ...
- 浅谈压缩感知(二十二):压缩感知重构算法之正则化正交匹配追踪(ROMP)
主要内容: ROMP的算法流程 ROMP的MATLAB实现 一维信号的实验与结果 测量数M与重构成功概率关系的实验与结果 一.ROMP的算法流程 正则化正交匹配追踪ROMP算法流程与OMP的最大不同之 ...
- 浅谈压缩感知(二十三):压缩感知重构算法之压缩采样匹配追踪(CoSaMP)
主要内容: CoSaMP的算法流程 CoSaMP的MATLAB实现 一维信号的实验与结果 测量数M与重构成功概率关系的实验与结果 一.CoSaMP的算法流程 压缩采样匹配追踪(CompressiveS ...
- 压缩感知重构算法之子空间追踪(SP)
SP的提出时间比CoSaMP提出时间稍晚一些,但和压缩采样匹配追踪(CoSaMP)的方法几乎是一样的.SP与CoSaMP主要区别在于“In each iteration, in the SP algo ...
- 浅谈压缩感知(二十四):压缩感知重构算法之子空间追踪(SP)
主要内容: SP的算法流程 SP的MATLAB实现 一维信号的实验与结果 测量数M与重构成功概率关系的实验与结果 SP与CoSaMP的性能比较 一.SP的算法流程 压缩采样匹配追踪(CoSaMP)与子 ...
- 浅谈压缩感知(二十六):压缩感知重构算法之分段弱正交匹配追踪(SWOMP)
主要内容: SWOMP的算法流程 SWOMP的MATLAB实现 一维信号的实验与结果 门限参数a.测量数M与重构成功概率关系的实验与结果 SWOMP与StOMP性能比较 一.SWOMP的算法流程 分段 ...
- 浅谈压缩感知(二十一):压缩感知重构算法之正交匹配追踪(OMP)
主要内容: OMP的算法流程 OMP的MATLAB实现 一维信号的实验与结果 测量数M与重构成功概率关系的实验与结果 稀疏度K与重构成功概率关系的实验与结果 一.OMP的算法流程 二.OMP的MATL ...
随机推荐
- 监听器第一篇【基本概念、Servlet各个监听器】
什么是监听器 监听器就是一个实现特定接口的普通java程序,这个程序专门用于监听另一个java对象的方法调用或属性改变,当被监听对象发生上述事件后,监听器某个方法将立即被执行. 为什么我们要使用监听器 ...
- Go语言基础知识
Go语言的一般结构:basic_structure.go Go程序是通过package来组织的,只能同过package名称为main的包可以包含main函数(一个可执行程序只能有一个main包) 通过 ...
- 在web中使用HTTPS
背景 目前网上流行的是HTTP协议,HTTPS协议还在逐步推广的过程中. HTTP协议以明文发送内容,容易被攻击者窃听.HTTPS在HTTP的基础上加入了SSL协议,SSL依靠证书来验证服务器的身份[ ...
- 原型模式和基于原型继承的js对象系统
像同样基于原型编程的Io语言一样,javascript在原型继承方面,实现原理和Io非常类似,javascript也遵守这些原则 所有数据都是对象 要得到一个对象,不是通过实例化类,而是找到一个对象作 ...
- [VirtualBox] 1、NAT模式下端口映射
1.VirtualBox中有4中网络连接方式 VirtualBox中有4中网络连接方式:NAT.Bridged Adapter.Internal.Host-only Adapter,VMWare中有三 ...
- windows下创建Python虚拟环境
windows下创建Python虚拟环境 说明 由于Python的版本众多,还有Python2和Python3的争论,因此有些软件包或第三方库就容易出现版本不兼容的问题. 通过 virtualenv ...
- 手动添加 Git bash 到鼠标右键
由于不知原因,右键没有了Git Bash Here,没有这个右键菜单导致获取Git仓库中的代码很不方便,所以决定通过注册表的方式将这个菜单加出来. 1.win + R,输入"regedit& ...
- python修改注册表
与注册表操作相关的函数可以分为打开注册表.关闭注册表.读取项值.c添加项值.添加项,以及删除项等几类. 表1 Windows注册表基本项 项名 描述 HKEY_CLASSES_ROOT 是HKEY ...
- gitlab服务器搭建教程
gitlab服务器搭建教程 ----2016年终总结 三 参考https://bbs.gitlab.cc/topic/35/gitlab-ce-8-7-%E6%BA%90%E7%A0%81%E5%AE ...
- JS全选与不选、反选
思路: 1.获取元素. 2.用for循环历遍数组,把checkbox的checked设置为true即实现全选,把checkbox的checked设置为false即实现不选. 3.通过if判断,如果ch ...