
cv2.solvepnp 相机的位姿估计
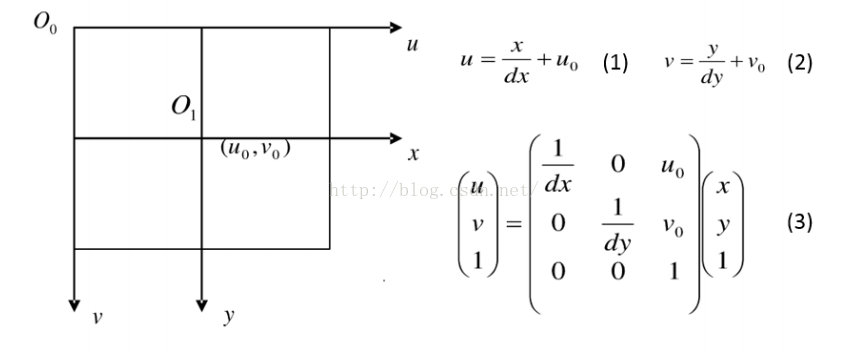
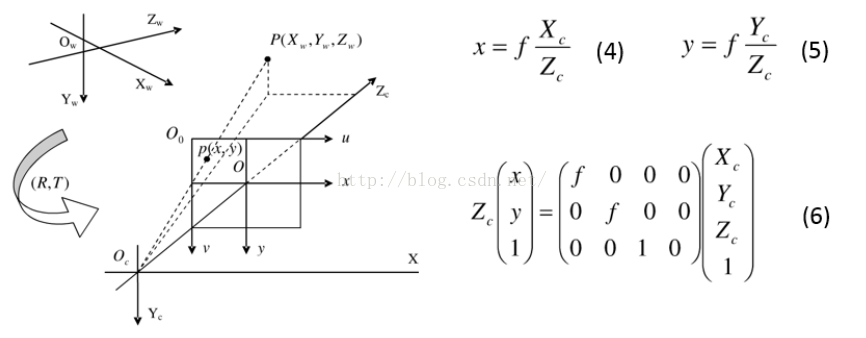
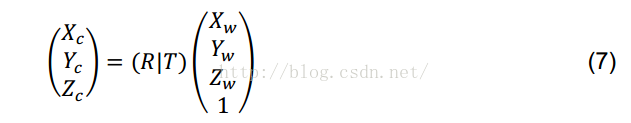
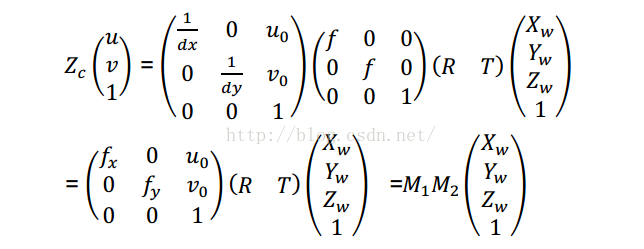
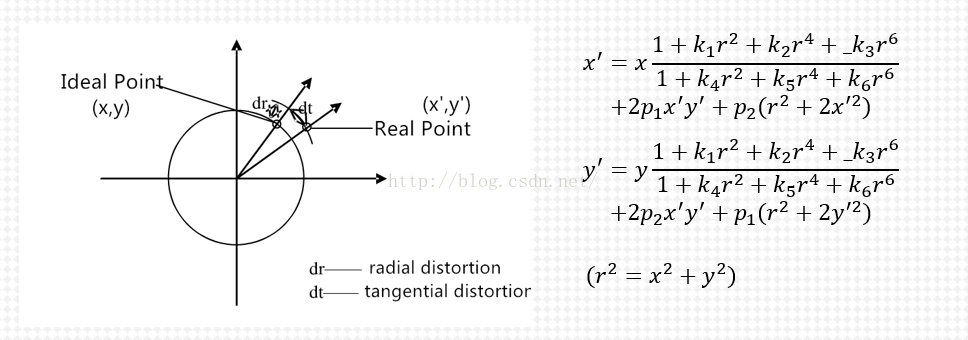
cv2.solvePnP(objectPoints, imagePoints, cameraMatrix, distCoeffs[, rvec[, tvec[, useExtrinsicGuess[, flags]]]]) → retval, rvec, tvec
- objectPoints:世界坐标系中的3D点坐标,单位mm
- imagePoints:图像坐标系中点的坐标,单位像素
- cameraMatrix:相机内参矩阵
- distCoeffs:畸变系数
- rvec:旋转矩阵
- tvec:平移矩阵
- useExtrinsicGuess:是否输出平移矩阵和旋转矩阵,默认为false
- flags:SOLVEPNP _ITERATIVE、SOLVEPNP _P3P、SOLVEPNP _EPNP、SOLVEPNP _DLS、SOLVEPNP _UPNP
 improt cv2 as cv
 import numpy as np
 objPoints = np.array([[],[],[]])
 imgPoints = np.array([])
 cameraMatrix = np.array()
 distCoeffs = np.array()
 retval,rvec,tvec = cv.solvePnP(objPoints,imgPoints,cameraMatrix,distCoeffs)
cv2.solvepnp 相机的位姿估计的更多相关文章
- python+opencv2相机位姿估计
最近在做基于图像的室内定位方面的研究,于是使用到了百度最新的室内数据库Image-based Localization (IBL) .由于该数据库给出的数据是每幅图像和其对应相机的内外参数和光心投影方 ...
- 相机位姿估计1_1:OpenCV:solvePnP二次封装与性能测试
关键词:OpenCV::solvePnP 文章类型:方法封装.测试 @Author:VShawn(singlex@foxmail.com) @Date:2016-11-27 @Lab: CvLab20 ...
- 相机位姿估计0:基本原理之如何解PNP问题
关键词:相机位姿估计 PNP问题求解 用途:各种位姿估计 文章类型:原理 @Author:VShawn(singlex@foxmail.com) @Date:2016-11-18 @Lab: CvLa ...
- 物体的三维识别与6D位姿估计:PPF系列论文介绍(三)
作者:仲夏夜之星 Date:2020-04-08 来源:物体的三维识别与6D位姿估计:PPF系列论文介绍(三) 文章“A Method for 6D Pose Estimation of Free-F ...
- 【转】【计算机视觉】opencv靶标相机姿态解算2 根据四个特征点估计相机姿态 及 实时位姿估计与三维重建相机姿态
https://blog.csdn.net/kyjl888/article/details/71305149
- 机器学习进阶-光流估计 1.cv2.goodFeaturesToTrack(找出光流估计所需要的角点) 2.cv2.calcOpticalFlowPyrLK(获得光流检测后的角点位置) 3.cv2.add(进行像素点的加和)
1.cv2.goodFeaturesToTrack(old_gray, mask=None, **feature_params) 用于获得光流估计所需要的角点参数说明:old_gray表示输入图片, ...
- 阅读高翔的RGBD-SLAM博文笔记
目录 高翔的RGBD-SLAM笔记 前端VO: 后端优化 高翔的RGBD-SLAM笔记 RGBD相机的特点: 使用RGBD相机中的深度这一维信息,以及相机的针孔成像模型,相机的内参,可以将二维点恢复成 ...
- ORB-SLAM2初步(跟踪模块)
一.跟踪模块简介 在ORB-SLAM或其他SLAM系统中,跟踪的主要任务是根据相机或视频输入的图像帧实时输出相机位姿.在ORB-SLAM中,跟踪模块的主要任务是实时输出相机位姿和筛选关键帧,完成一个没 ...
- CCF虚拟现实与可视化技术专委会丨面向增强现实的可视计算技术研究进展概述
https://mp.weixin.qq.com/s/I-rNwgXHEtwgdpkWzKtVXw 摘要 新一代增强现实技术需要依赖可视计算理论与方法解决大尺度复杂环境下的场景建模.内容生成.感知交互 ...
随机推荐
- codevs1229 数字游戏
1229 数字游戏 时间限制: 1 s 空间限制: 128000 KB 题目等级 : 白银 Silver 题解
- uoj#280. 【UTR #2】题目难度提升(构造)
传送门 咱先膜一下\(GXZ\)再说 我们先把序列从小到大排序,然后分情况讨论 无解是不存在的,从小到大输出所有数肯定可行 情况一,如果\(a[mid]=a[mid+1]\),因为最终的中位数也是它们 ...
- DNS(域名系统)服务器
DNS(Domain Name System),因特网上作为域名和IP地址相互映射的一个分布式数据库,能够使用户更方便的访问互联网,而不用去记住能够被机器直接读取的Ip数串.通过主机名,最终得到该主机 ...
- IT兄弟连 JavaWeb教程 AJAX常见问题
1 中文乱码问题 ● POST提交乱码 乱码原因:所有浏览器对Ajax请求参数都使用UTF-8进行编码,而服务器默认使用ISO-8859-1去解码,所以产生乱码. 解决方法:在服务器接收请求参数前 ...
- ReentrantLock锁 源码分析
根据下面代码分析下ReentrantLock 获得锁和释放锁的过程 ReentrantLock lock = new ReentrantLock(); lock.lock();//获得锁 lock.u ...
- 两数之和LeetCode
给定一个整数数组 nums 和一个目标值 target,请你在该数组中找出和为目标值的那 两个 整数,并返回他们的数组下标. 你可以假设每种输入只会对应一个答案.但是,你不能重复利用这个数组中同样的元 ...
- Continuous Integration
https://dzone.com/articles/continuous-delivery-toolchain
- day4列表作业详解
1.day4题目 day4作业 1,写代码,有如下列表,按照要求实现每一个功能 li = ["alex", "WuSir", "ritian" ...
- go系列(6)- beego日志模块的使用
1.安装日志模块 切换到工作目录,下载日志模块 cd /data/work/go/ go get github.com/astaxie/beego/logs 2.导入日志模块 使用的时候,需要导入模块 ...
- Django (十三) 项目部署 3
阿里云项目部署 部署Django项目 1, 配置nginx 1.1 进入:cd /var/www, 将外面压缩好的AXF项目拖入xshell中,并解压 1.2 配置nginx.conf: 将htt ...