
【语义分割】Stacked Hourglass Networks 以及 PyTorch 实现
Stacked Hourglass Networks(级联漏斗网络)
姿态估计(Pose Estimation)是 CV 领域一个非常重要的方向,而级联漏斗网络的提出就是为了提升姿态估计的效果,但是其中的经典思想可以扩展到其他方向,比如目标识别方向,代表网络是 CornerNet(预测目标的左上角和右下角点,再进行组合画框)。
CNN 之所以有效,是因为它能自动提取出对分类、检测和识别等任务有帮助的特征,并且随着网络层数的增加,所提取的特征逐渐变得抽象。以人脸识别为例,低层卷积网络能够提取出一些简单的特征,如轮廓;中间卷积网络能够提取出抽象一些的特征,如眼睛鼻子;较高层的卷积网络则能提取出更加抽象的特征,比如完整的人脸。这些将有助于我们理解级联漏斗模型(Stacked Hourglass Model,简称SHM)为什么有效。
做姿态估计,需要预测身体不同的关节点,手臂这种线条简单的结构,可能在中间卷积网络更容易被识别;而面部这种线条复杂的结构,可能在高层卷积网络才更容易被识别。因此,如果我们只使用最后一层的 feature map,就会造成一些信息的丢失。SHN 的主要贡献——利用多尺度特征来识别姿态。
Single Hourglass Network
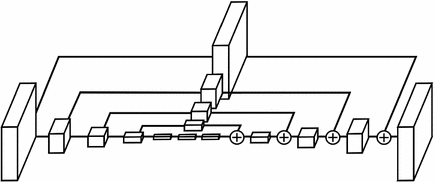
上图是单个漏斗网络的结构。该结构与全卷积网络和其它设计(以多尺度方式处理空间信息,并进行密集预测)紧密相连。然而漏斗网络与其它设计有什么不同呢?由图可以看出,其自底向上(从高分辨率到低分辨率)处理和自顶向下(从低分辨率到高分辨率)处理之间的容量分布(这里实在不知道怎么翻译。。。)更加对称。另外还有一点需要注意,在自顶向下处理过程中,使用的不是 unpooing(一种常见的上采样操作)或者 deconv layers(可称为去卷积层),而是采用nearest neighbor upsampling(最近邻上采样)和 skip connections。这些操作需要在源码中理解。
Stacked Hourglass Networks
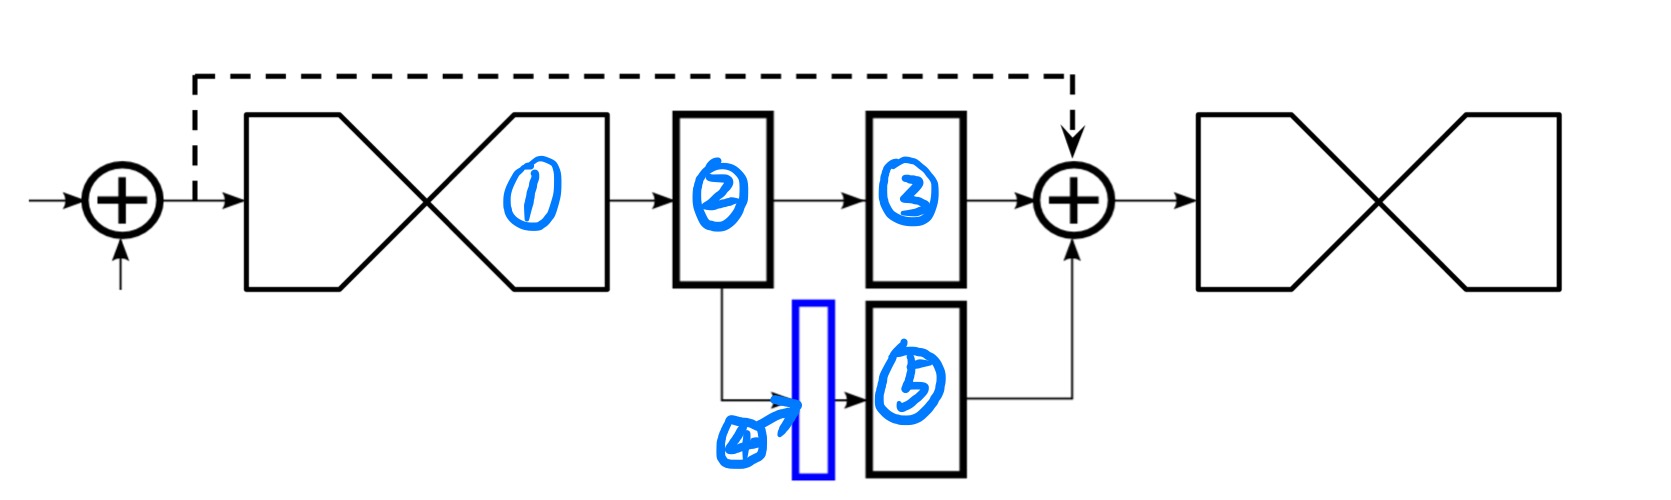
上图是单个漏斗网络后面的一些设计以及两个漏斗网络的连接细节。
块1 是上面介绍的单个沙漏网络,在它后面是一个 1$\times\(1 的全卷积网络,即块2;块2 后面分离出上下两个分支(块3 和块4):上分支(块3)依然是一个 1\)\times$1 的全卷积网络,下分支(块4)为 Heat map(下面重点介绍)。块5 是对块4 进行 channal 上的扩增,以方便块3、块5 和 上个漏斗网络的输出进行合并,一起作为当前漏斗网络的输出,同时是下一个漏斗网络的输入。
这里对 Heat map 进行解释:大部分姿态检测的最后一步是对 feature map 上的每个像素做概率预测,计算该像素是某个关节点的概率,而这里的 feature map 就是上面输出的 Heat map。使用它与真值进行误差计算。应用中,如果多个 Hourglass Module 组合在一起进行梯度下降,输出层的误差经过多层反向传播会大幅减小,也就是发生了梯度消失。因此,在整个网络中每个Hourglass Module 后面都会输出 Heat map 来计算损失。这种方法称为 中间监督(Intermediate Supervision),可以保证底层参数正常更新。
之所以使用多个 Stack Hourglass,是为了重复自下而上和自上而下的推理机制,允许重新评估整个图像的初始估计和特征,实现这一过程的核心就是预测中间的 Heat map,并让中间 Heat map 参与 loss 计算。
PyTorch 实现 Model
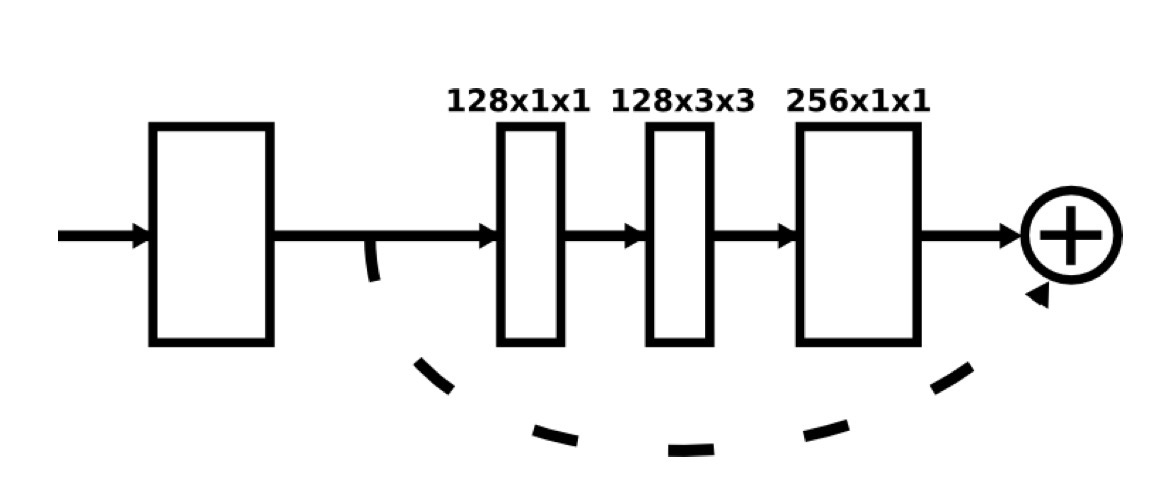
首先定义残差网络的基本模块:
import torch.nn as nn

class HgResBlock(nn.Module):

    def __init__(self, inplanes, outplanes, stride=1):

        super(HgResBlock, self).__init__()

        self.inplanes = inplanes

        self.outplanes = outplanes

        midplanes = outplanes // 2

        self.bn_1 = nn.BatchNorm2d(inplanes)

        self.conv_1 = nn.Conv2d(inplanes, midplanes, kernel_size=1, stride=stride)

        self.bn_2 = nn.BatchNorm2d(midplanes)

        self.conv_2 = nn.Conv2d(midplanes, midplanes, kernel_size=3, stride=1, padding=1)

        self.bn_3 = nn.BatchNorm2d(midplanes)

        self.conv_3 = nn.Conv2d(midplanes, outplanes, kernel_size=1, stride=1)

        self.relu = nn.ReLU(inplanes=True)

        if inplanes != outplanes:

            self.conv_skip = nn.Conv2d(inplanes, outplanes, kernel_size=1, stride=1)

    # Bottle neck

    def forward(self, x):

        residual = x

        out = self.bn_1(x)

        out = self.conv_1(out)

        out = self.relu(out)

        out = self.bn_2(out)

        out = self.conv_2(out)

        out = self.relu(out)

        out = self.bn_3(out)

        out = self.conv_3(out)

        out = self.relu(out)

        if self.inplanes != self.outplanes:

            residual = self.conv_skip(residual)

        out += residual

        return out
定义单个的 Hourglass Module(注意这里用到了递归):

import torch.nn as nn

class Hourglass(nn.Module):

    def __init__(self, depth, nFeat, nModules, resBlocks):

        super(Hourglass, self).__init__()

        self.depth = depth

        self.nFeat = nFeat

        self.nModules = nModules

        self.resBlocks = resBlocks

        self.hg = self._make_hourglass()

        self.downsample = nn.MaxPool2d(kernel_size=2, stride=2)

        self.upsample = nn.Upsample(scale_factor=2, mode='nearest')

    def _make_residual(self, n):

        return nn.Sequential(*[self.resBlocks(self.nFeat, self.nFeat) for _ in range(n)])

    def _make_hourglass(self):

        hg = []

        for i in range(self.depth):

            res = [self._make_residual(self.nModules) for _ in range(3)]

            if i == (self.depth - 1):

                res.append(self._make_residual(self.nModules))      # extra one for the middle

            hg.append(nn.ModuleList(res))

        return nn.ModuleList(hg)

    def _hourglass_forward(self, depth_id, x):

        up_1 = self.hg[depth_id][0](x)

        low_1 = self.downsample(x)

        low_1 = self.hg[depth_id][1](low_1)

        if depth_id == (self.depth - 1):

            low_2 = self.hg[depth_id][3](low_1)

        else:

            low_2 = self._hourglass_forward(depth_id+1, low_1)

        low_3 = self.hg[depth_id][2](low_2)

        up_2 = self.upsample(low_3)

        return up_1 + up_2

    def forward(self, x):

        return self._hourglass_forward(0, x)
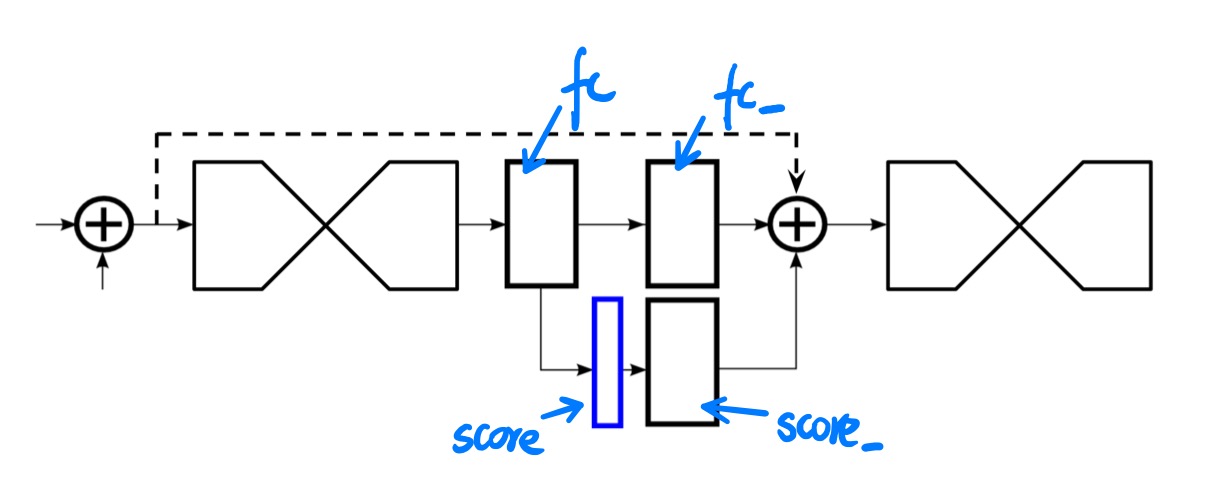
定义 Stacked Hourglass Network:
import torch.nn as nn

from Model.HgResBlock import HgResBlock

from Model.SingleHourglass import Hourglass

class HourglassNet(nn.Module):

    def __init__(self, nStacks, nModules, nFeat, nClasses, resBlock=HgResBlock, inplanes=3):

        super(HourglassNet, self).__init__()

        self.nStacks = nStacks

        self.nModules = nModules

        self.nFeat = nFeat

        self.nClasses = nClasses

        self.resBlock = resBlock

        self.inplanes = inplanes

        hg, res, fc, score, fc_, score_ = [], [], [], [], [], []

        for i in range(nStacks):

            hg.append(Hourglass(depth=4, nFeat=nFeat, nModules=nModules, resBlocks=resBlock))

            res.append(self._make_residual(nModules))

            fc.append(self._make_fc(nFeat, nFeat))

            score.append(nn.Conv2d(nFeat, nClasses, kernel_size=1))

            if i < (nStacks - 1):

                fc_.append(nn.Conv2d(nFeat, nFeat, kernel_size=1))

                score_.append(nn.Conv2d(nClasses, nFeat, kernel_size=1))

        self.hg = nn.ModuleList(hg)

        self.res = nn.ModuleList(res)

        self.fc = nn.ModuleList(fc)

        self.score = nn.ModuleList(score)

        self.fc_ = nn.ModuleList(fc_)

        self.score_ = nn.ModuleList(score_)

    def _make_head(self):

        self.conv_1 = nn.Conv2d(self.inplanes, 64, kernel_size=7, stride=2, padding=3)

        self.bn_1 = nn.BatchNorm2d(64)

        self.relu = nn.ReLU(inplace=True)

        self.res_1 = self.resBlock(64, 128)

        self.pool = nn.MaxPool2d(2, 2)

        self.res_2 = self.resBlock(128, 128)

        self.res_3 = self.resBlock(128, self.nFeat)

    def _make_residual(self, n):

        return nn.Sequential(*[self.resBlock(self.nFeat, self.nFeat) for _ in range(n)])

    def _make_fc(self, inplanes, outplanes):

        return nn.Sequential(

            nn.Conv2d(inplanes, outplanes, kernel_size=1),

            nn.BatchNorm2d(outplanes),

            nn.ReLU(True))

    def forward(self, x):

        # head

        x = self.conv_1(x)

        x = self.bn_1(x)

        x = self.relu(x)

        x = self.res_1(x)

        x = self.pool(x)

        x = self.res_2(x)

        x = self.res_3(x)

        out = []

        for i in range(self.nStacks):

            y = self.hg[i](x)

            y = self.res[i](y)

            y = self.fc[i](y)

            score = self.score[i](y)

            out.append(score)

            if i < (self.nStacks - 1):

                fc_ = self.fc_[i](y)

                score_ = self.score_[i](score)

                x = x + fc_ + score_

        return out
References:
[1] Stacked Hourglass Networks for Human Pose Estimation
[2] [hourglass pytorch 实现]
(https://blog.csdn.net/github_36923418/article/details/81030883)
【语义分割】Stacked Hourglass Networks 以及 PyTorch 实现的更多相关文章
- 论文阅读理解 - Stacked Hourglass Networks for Human Pose Estimation
http://blog.csdn.net/zziahgf/article/details/72732220 keywords 人体姿态估计 Human Pose Estimation 给定单张RGB图 ...
- 论文笔记 Stacked Hourglass Networks for Human Pose Estimation
Stacked Hourglass Networks for Human Pose Estimation key words:人体姿态估计 Human Pose Estimation 给定单张RGB ...
- PyTorch中的MIT ADE20K数据集的语义分割
PyTorch中的MIT ADE20K数据集的语义分割 代码地址:https://github.com/CSAILVision/semantic-segmentation-pytorch Semant ...
- 使用LabVIEW实现基于pytorch的DeepLabv3图像语义分割
前言 今天我们一起来看一下如何使用LabVIEW实现语义分割. 一.什么是语义分割 图像语义分割(semantic segmentation),从字面意思上理解就是让计算机根据图像的语义来进行分割,例 ...
- 【Semantic segmentation Overview】一文概览主要语义分割网络(转)
文章来源:https://www.tinymind.cn/articles/410 本文来自 CSDN 网站,译者蓝三金 图像的语义分割是将输入图像中的每个像素分配一个语义类别,以得到像素化的密集分类 ...
- 语义分割丨PSPNet源码解析「训练阶段」
引言 之前一段时间在参与语义分割的项目,最近有时间了,正好把这段时间的所学总结一下. 在代码上,语义分割的框架会比目标检测简单很多,但其中也涉及了很多细节.在这篇文章中,我以PSPNet为例,解读一下 ...
- caffe初步实践---------使用训练好的模型完成语义分割任务
caffe刚刚安装配置结束,乘热打铁! (一)环境准备 前面我有两篇文章写到caffe的搭建,第一篇cpu only ,第二篇是在服务器上搭建的,其中第二篇因为硬件环境更佳我们的步骤稍显复杂.其实,第 ...
- 笔记︱图像语义分割(FCN、CRF、MRF)、论文延伸(Pixel Objectness、)
图像语义分割的意思就是机器自动分割并识别出图像中的内容,我的理解是抠图- 之前在Faster R-CNN中借用了RPN(region proposal network)选择候选框,但是仅仅是候选框,那 ...
- 笔记:基于DCNN的图像语义分割综述
写在前面:一篇魏云超博士的综述论文,完整题目为<基于DCNN的图像语义分割综述>,在这里选择性摘抄和理解,以加深自己印象,同时达到对近年来图像语义分割历史学习和了解的目的,博古才能通今!感 ...
随机推荐
- linux之任务调度,磁盘分区,yum下载
一.crond任务调度 调度机制: 基本语法 crontab [选项] -e : bianji crontab定时任务 -l : 查询crontab -r : 删除当前用户所有的crontab任务 例 ...
- if(response.isSuccess){}else{}的方式,如果我们由于忽略没有设置success字段的值,就可能导致
在日常开发中,我们会经常要在类中定义布尔类型的变量,比如在给外部系统提供一个RPC接口的时候,我们一般会定义一个字段表示本次请求是否成功的. 关于这个”本次请求是否成功”的字段的定义,其实是有很多种讲 ...
- shell中字典的一个用法示例
1. shell中字典的用法示例, 数组用法同字典 2. 以上使用sell配合字典实现的功能, 使用awk能轻松搞定, 如下: awk '{print $2}' file.txt | sort | u ...
- Leetcode题解 - 树部分简单题目代码+思路(105、106、109、112、897、257、872、226、235、129)
树的题目中递归用的比较多(但是递归是真难弄 我
- java8-CompleableFuture的使用1
背景 硬件的极速发展,多核心CPU司空见惯:分布式的软件架构司空见惯: 功能API大多采用混聚的方式把基础服务的内容链接在一起,方便用户生活. 抛出了两个问题: 如何发挥多核能力: 切分大型任务,让每 ...
- JavaScript 引擎 V8 执行流程概述
本文首发于 vivo互联网技术 微信公众号 链接:https://mp.weixin.qq.com/s/t__Jqzg1rbTlsCHXKMwh6A作者:赖勇高 本文主要讲解的是V8的技术,是V8的入 ...
- Vue 从入门到进阶之路(十一)
之前的文章我们说了一下 vue 中组件的原生事件绑定,本章我们来所以下 vue 中的插槽使用. <!DOCTYPE html> <html lang="en"&g ...
- 一起学Android之音频视频
概述 Android多媒体框架支持各种常见的媒体类型,可以很容易地将音频.视频和图像集成到App中.通过MediaPlayer Api,可以从应用程序资源(RAW).文件系统或网络上数据流资源来播放音 ...
- 利用Python制作一个只属于和她的聊天器,再也不用担心隐私泄露啦!
------------恢复内容开始------------ 是否担心微信的数据流会被监视?是否担心你和ta聊天的小秘密会被保存到某个数据库里?没关系,现在我们可以用Python做一个只属于你和ta的 ...
- Go-包
Go-包 包的介绍以及使用 为什么使用包 为了更加好的维护代码 包的位置 必须再GOPATH路径的src中 能导入的内容 导入的内容名称必须是大写字母开头不然无法导入 包 src中的一个文件夹为一个包 ...