
PID控制器开发笔记之四:梯形积分PID控制器的实现
从微积分的基本原理看,积分的实现是在无限细分的情况下进行的矩形加和计算。但是在离散状态下,时间间隔已经足够大,矩形积分在某些时候显得精度要低了一些,于是梯形积分被提出来以提升积分精度。
1、梯形积分基本思路
在PID控制其中,积分项的作用是消除余差,为了尽量减小余差,应提高积分项的运算精度。在积分项中,默认是按矩形方式来计算积分,将矩形积分改为梯形积分可以提高运算精度。其计算公式为:
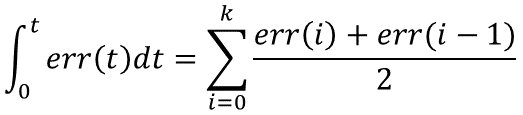
于是如果在位置型PID算法中引入梯形积分则可以修改计算公式如下:
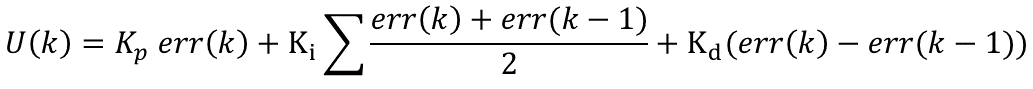
同样要在增量型PID算法中引入梯形积分则可以修改计算公式如下:
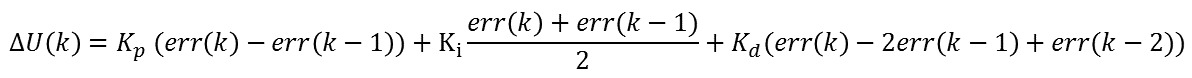
2、算法实现
从微积分的角度来说,当微分分到无限小时,矩形积分与梯形积分是没有区别的。但事实上我们的采样时间不可能无限小,而且也不可能是连续的,那么采样周期越大,那么矩形近似于实际曲线间的偏差就越大,而梯形积分则可以更加接近实际曲线,所以采用梯形积分代替矩形积分就可以得到更高的精度。
(1)位置型PID算法实现
位置型PID的实现在前面就已经完成,所不同的是前面使用的是矩形积分,在这一节我们将举行积分部分改为梯形积分,同样首先定义PID对象的结构体:
 /*定义结构体和公用体*/

 typedef struct

 {

   float setpoint;       //设定值

   float proportiongain;     //比例系数

   float integralgain;      //积分系数

   float derivativegain;    //微分系数

   float lasterror;     //前一拍偏差

   float result; //输出值

   float integral;//积分值

 }PID;
接下来实现PID控制器:
 void PIDRegulation(PID *vPID, float processValue)

 {

   float thisError;

   thisError=vPID->setpoint-processValue;

   vPID->integral+=(thisError+ vPID-> lasterror)/;

   vPID->result=vPID->proportiongain*thisError+vPID->integralgain*vPID->integral+vPID->derivativegain*(thisError-vPID->lasterror);

   vPID->lasterror=thisError;

 }
从上述实现我们不难看出,变化仅仅只是在做积分累计vPID->integral时,将累计量按梯形方式累计。
(2)增量型PID算法实现
同样的增量型PID的梯形积分实现也就是即将积分部分有矩形积分部分换成梯形积分即可。首先定义PID对象的结构体:
 /*定义结构体和公用体*/

 typedef struct

 {

   float setpoint;       //设定值

   float proportiongain;     //比例系数

   float integralgain;      //积分系数

   float derivativegain;    //微分系数

   float lasterror;     //前一拍偏差

   float preerror;     //前两拍偏差

   float deadband;     //死区

   float result; //输出值

 }PID;
接下来实现PID控制器:
 void PIDRegulation(PID *vPID, float processValue)

 {

   float thisError;

   float increment;

   float pError,dError,iError;

   thisError=vPID->setpoint-processValue; //得到偏差值

   pError=thisError-vPID->lasterror;

   iError=(thisError+ vPID-> lasterror)/;

   dError=thisError-*(vPID->lasterror)+vPID->preerror;

   increment=vPID->proportiongain*pError+vPID->integralgain*iError+vPID->derivativegain*dError;   //增量计算

   vPID->preerror=vPID->lasterror;  //存放偏差用于下次运算

   vPID->lasterror=thisError;

   vPID->result+=increment;

 }
3、总结
积分项的引入目的就是为了消除系统的余差,那么积分项的计算精度越高,对消除系统的余差就越有利。梯形积分相较于矩形积分其精度有比较大的提高,所以对消除余差也就越有效。
欢迎关注:
PID控制器开发笔记之四:梯形积分PID控制器的实现的更多相关文章
- PID控制器开发笔记(转)
源: PID控制器开发笔记
- PID控制器开发笔记之五:变积分PID控制器的实现
在普通的PID控制算法中,由于积分系数Ki是常数,所以在整个控制过程中,积分增量是不变的.然而,系统对于积分项的要求是,系统偏差大时,积分作用应该减弱甚至是全无,而在偏差小时,则应该加强.积分系数取大 ...
- PID控制器开发笔记之三:抗积分饱和PID控制器的实现
积分作用的引入是为了消除系统的静差,提高控制精度.但是如果一个系统总是存在统一个方向的偏差,就可能无限累加而进而饱和,极大影响系统性能.抗积分饱和就是用以解决这一问题的方法之一.这一节我们就来实现抗积 ...
- PID控制器开发笔记之十二:模糊PID控制器的实现
在现实控制中,被控系统并非是线性时不变的,往往需要动态调整PID的参数,而模糊控制正好能够满足这一需求,所以在接下来的这一节我们将讨论模糊PID控制器的相关问题.模糊PID控制器是将模糊算法与PID控 ...
- PID控制器开发笔记之八:带死区的PID控制器的实现
在计算机控制系统中,由于系统特性和计算精度等问题,致使系统偏差总是存在,系统总是频繁动作不能稳定.为了解决这种情况,我们可以引入带死区的PID算法. 1.带死区PID的基本思想 带死区的PID控制算法 ...
- PID控制器开发笔记之十三:单神经元PID控制器的实现
神经网络是模拟人脑思维方式的数学模型.神经网络是智能控制的一个重要分支,人们针对控制过程提供了各种实现方式,在本节我们主要讨论一下采用单神经元实现PID控制器的方式. 1.单神经元的基本原理 单神经元 ...
- PID控制器开发笔记之十一:专家PID控制器的实现
前面我们讨论了经典的数字PID控制算法及其常见的改进与补偿算法,基本已经覆盖了无模型和简单模型PID控制经典算法的大部.再接下来的我们将讨论智能PID控制,智能PID控制不同于常规意义下的智能控制,是 ...
- PID控制器开发笔记之一:PID算法原理及基本实现
在自动控制中,PID及其衍生出来的算法是应用最广的算法之一.各个做自动控制的厂家基本都有会实现这一经典算法.我们在做项目的过程中,也时常会遇到类似的需求,所以就想实现这一算法以适用于更多的应用场景. ...
- PID控制器开发笔记之十:步进式PID控制器的实现
对于一般的PID控制系统来说,当设定值发生较大的突变时,很容易产生超调而使系统不稳定.为了解决这种阶跃变化造成的不利影响,人们发明了步进式PID控制算法. 1.步进式PID的基本思想 所谓步进式PID ...
随机推荐
- 新萌渗透测试入门DVWA 教程1:环境搭建
首先欢迎新萌入坑.哈哈.你可能抱着好奇心或者疑问.DVWA 是个啥? DVWA是一款渗透测试的演练系统,在圈子里是很出名的.如果你需要入门,并且找不到合适的靶机,那我就推荐你用DVWA. 我们通常将演 ...
- 实时监听 input值的变化
重点:$('#xx').bind('input propertychange', function() {} 举例子: html: <div ><span id="numb ...
- PHP7语法知识(一):语言基础
一.数据类型 1.字符串: 2.整形: var_dump函数:返回变量的数据类型和值. 3.浮点型: 4.布尔型: 5.数组: 6.对象: 7.NULL值 二.运算符 1.算术运算符: 2.递增递减运 ...
- git 无法拉取新的远程分支
我们常常会根据远程分支创建本地分支,命令如下 git checkout -b dev origin/dev 上面的命令我是想把远程分支 dev 拉到本地来,但是有时候没有用,提示远程分支不存在,我们需 ...
- python 函数指动态形参,作用域
函数的动态形参, 作用域 一 动态形参 如果我们需要给⼀一个函数传参, ⽽而参数⼜又是不确定的. 或者我给⼀一个 函数传很多参数, 我的形参就要写很多, 很⿇麻烦, 怎么办呢. 我们可以考虑使⽤用动态 ...
- android 内存回收及怎样避免内存泄露
http://blog.vunso.com/201307/android%E5%9E%83%E5%9C%BE%E5%9B%9E%E6%94%B6%E6%9C%BA%E5%88%B6%E5%8F%8A% ...
- Jmeter Md5加密操作之-------BeanShell PreProcessor
背景: 有一些登录会做一些md5校验,通过jmeter的BeanShell可以解决MD5加密情况. 1.首先需要一个解码的jar包,commons-codec-1.10.jar(网上很多),下载后,放 ...
- mysql与linux ~ 磁盘分析与调优
一 简介 谈谈磁盘IO的问题二 目的:如何进行IO性能问题的排查 二 linux角度 一 机械硬盘基本定义 寻道时间,表示磁头在不同磁道之间移动的时间(最耗时). 旋转延 ...
- (6)Java数据结构-- 转:JAVA常用数据结构及原理分析
JAVA常用数据结构及原理分析 http://www.2cto.com/kf/201506/412305.html 前不久面试官让我说一下怎么理解java数据结构框架,之前也看过部分源码,balab ...
- MySql cmd下的学习笔记 —— 有关视图的操作(algorithm)
建立一张简单的查询视图,不用临时表,只用条件合并 在简单的查询中,建立临时表的开销比较大 这是可以指定algorithm选项为merge 在v2的视图中,并没有建立临时表 但在下列情况下,必须建立临时 ...