
PID控制器开发笔记之十三:单神经元PID控制器的实现
神经网络是模拟人脑思维方式的数学模型。神经网络是智能控制的一个重要分支,人们针对控制过程提供了各种实现方式,在本节我们主要讨论一下采用单神经元实现PID控制器的方式。
1、单神经元的基本原理
单神经元作为构成神经网络的基本单位,具有自学习和自适应能力,且结构简单而易于计算。接下来我们讨论一下单神经元模型的基本原理。
(1)、单神经元模型
所谓单神经元模型,是对人脑神经元进行抽象简化后得到一种称为McCulloch-Pitts模型的人工神经元,如下图所示。
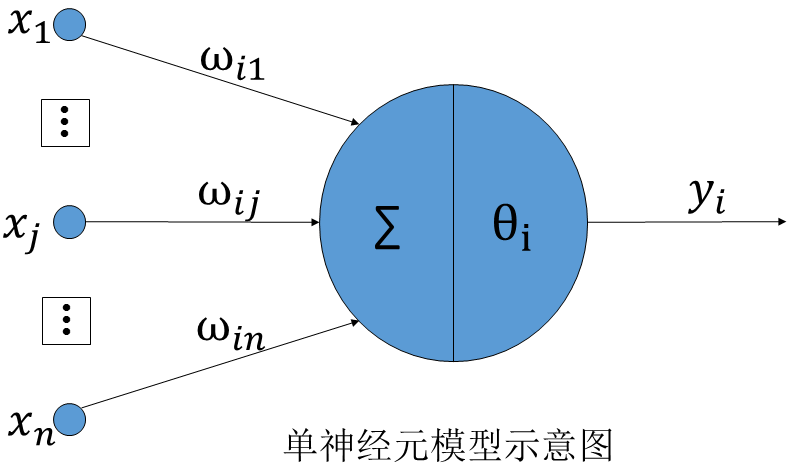
根据上图所示,对于第i个神经元,x1、x2、……、xN是神经元接收到的信息,ω1、ω2、……、ωN为连接强度,又称之为权。采用某种运算方式把输入信号的作用结合起来,得到他们总的结果,称之为“净输入”通常用neti表示。根据所采用的运算方式的不同,净输入有不同的表示形式,比较常用的是线性加权求和,其表达式如下:

其中,θi是神经元i的阈值。
而神经元i的输出yi可以表示为其当前状态的函数,这个函数我们称之为激活函数。一般表示如下:
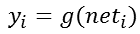
(2)、采用的学习规则
学习是神经网络的基本特征,而学习规则是实现学习过程的基本手段。学习规则主要实现对神经元之间连接强度的修正,即修改加权值。而学习过程可分为有监督学习和无监督学习两类。它们的区别简单的说,就是是否引入期望输出参与学习过程,引入了则称之为有督导学习。较为常用的学习规则有三种:
a、无监督Hebb学习规则
Hebb学习是一类相关学习,它的基本思想是:如果神经元同时兴奋,则它们之间的连接强度的增强与它们的激励的乘积成正比。以Oi表示单元i的激活值,以Oj表示单元j的激活值,以ωij表示单元j到单元i的连接强度,则Hebb学习规则可用下式表示:
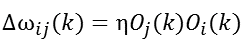
b、有监督Delta学习规则
在Hebb学习规则中,引入教师信号,将式Oj换成网络期望目标输出dj和网络实际输出Oj之差,即为有监督Delta学习规则,即:
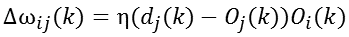
c、有监督Hebb学习规则
将无监督Hebb学习规则和有监督Delta学习规则两者结合起来,就组成有监督Hebb学习规则,即:
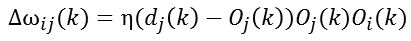
在以上各式中,η称之为学习速度。
2、单神经元PID的基本原理
在前面我们说明了单神经元的基本原理,接下来我们讨论如何将其应用的PID控制中。前面我们已经知道了神经元的输入输出关系,在这里我们考虑PID算法的增量型表达式:
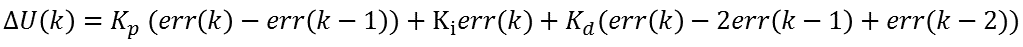
若是我们记:x1(k)=err(k),x2(k)=err(k)- err(k-1),x3(k)=err(k)- 2err(k-1)+err(k-2),同时将比例、积分、微分系数看作是它们对应的加权,并记为ωi(k)。同时我们引进一个比例系数K,则可将PID算法的增量型公式改为:
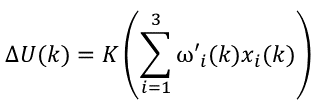
其中,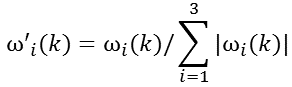
我们将PID的增量公式已经改为单神经元的输入输出表达形式,还需要引进相应的学习规则就可以得到单神经元PID控制器了。在这里我们采用有监督Hebb学习规则于是可以得到学习过程:
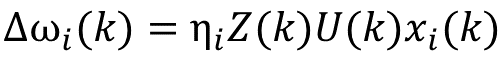
从学习规则的定义,我们知道在上式中,Z(k)= err(k)。而U(k)= U(k-1)+∆U(k),ω(k)= ω(k-1)+∆ω(k)。到这里实际上已经得到了单神经元PID的算法描述。
3、单神经元PID的软件实现
有了前面的准备,我们就可以开始编写基于单神经元的PID控制程序了。首先依然是定义一个单神经元的PID结构体:
 /*定义结构体和公用体*/

 typedef struct

 {

   float setpoint;               /*设定值*/

   float kcoef;                  /*神经元输出比例*/

   float kp;                     /*比例学习速度*/

   float ki;                     /*积分学习速度*/

   float kd;                     /*微分学习速度*/

   float lasterror;              /*前一拍偏差*/

   float preerror;               /*前两拍偏差*/

   float deadband;               /*死区*/

   float result;                 /*输出值*/

   float output;                 /*百分比输出值*/

   float maximum;                /*输出值的上限*/

   float minimum;                /*输出值的下限*/

   float wp;                     /*比例加权系数*/

   float wi;                     /*积分加权系数*/

   float wd;                     /*微分加权系数*/

 }NEURALPID;
接下来在使用PID对象之前依然需要对它进行初始化操作,以保证在未修改参数的值之前,PID对象也是可用的。这部分初始化比较简单,与前面的各类PID对象的初始化类似。
 /* 单神经元PID初始化操作,需在对vPID对象的值进行修改前完成                     */

 /* NEURALPID vPID,单神经元PID对象变量,实现数据交换与保存                    */

 /* float vMax,float vMin,过程变量的最大最小值(量程范围)                    */

 void NeuralPIDInitialization(NEURALPID *vPID,float vMax,float vMin)

 {

   vPID->setpoint=vMin;                  /*设定值*/

   vPID->kcoef=0.12; /*神经元输出比例*/

   vPID->kp=0.4;                         /*比例学习速度*/

   vPID->ki=0.35;                        /*积分学习速度*/

   vPID->kd=0.4;                         /*微分学习速度*/

   vPID->lasterror=0.0;                  /*前一拍偏差*/

   vPID->preerror=0.0;                   /*前两拍偏差*/

   vPID->result=vMin;                    /*PID控制器结果*/

   vPID->output=0.0;                     /*输出值,百分比*/

   vPID->maximum=vMax;                   /*输出值上限*/

   vPID->minimum=vMin;                   /*输出值下限*/

   vPID->deadband=(vMax-vMin)*0.0005;    /*死区*/

   vPID->wp=0.10; /*比例加权系数*/

   vPID->wi=0.10; /*积分加权系数*/

   vPID->wd=0.10; /*微分加权系数*/

 }
初始化之后,我们就可以调用该对象进行单神经元PID调节了。前面我们已经描述过算法,下面我们来实现它:
 /* 神经网络参数自整定PID控制器,以增量型方式实现                              */

 /* NEURALPID vPID,神经网络PID对象变量,实现数据交换与保存                    */

 /* float pv,过程测量值,对象响应的测量数据,用于控制反馈                     */

 void NeuralPID(NEURALPID *vPID,float pv)

 {

   float x[];

   float w[];

   float sabs

   float error;

   float result;

   float deltaResult;

   error=vPID->setpoint-pv;

   result=vPID->result;

   if(fabs(error)>vPID->deadband)

   {

     x[]=error;

     x[]=error-vPID->lasterror;

     x[]=error-vPID->lasterror*+vPID->preerror;

     sabs=fabs(vPID->wi)+fabs(vPID->wp)+fabs(vPID->wd);

     w[]=vPID->wi/sabs;

     w[]=vPID->wp/sabs;

     w[]=vPID->wd/sabs;

     deltaResult=(w[]*x[]+w[]*x[]+w[]*x[])*vPID->kcoef;

     }

   else

   {

     deltaResult=;

   }

   result=result+deltaResult;

   if(result>vPID->maximum)

   {

     result=vPID->maximum;

   }

   if(result<vPID->minimum)

   {

     result=vPID->minimum;

   }

   vPID->result=result;

   vPID->output=(vPID->result-vPID->minimum)*/(vPID->maximum-vPID->minimum);

   //单神经元学习

   NeureLearningRules(vPID,error,result,x);

   vPID->preerror=vPID->lasterror;

   vPID->lasterror=error;

 }
前面的算法分析中,我们就是将增量型PID算法的表达式转化为单神经元PID公式的。二者最根本的区别在于单神经元的学习规则算法,我们采用了有监督Hebb学习规则来实现。
 /*单神经元学习规则函数*/

 static void NeureLearningRules(NEURALPID *vPID,float zk,float uk,float *xi)

 {

   vPID->wi=vPID->wi+vPID->ki*zk*uk*xi[];

   vPID->wp=vPID->wp+vPID->kp*zk*uk*xi[];

   vPID->wd=vPID->wd+vPID->kd*zk*uk*xi[];

 }
至此,单神经元PID算法就实现了,当然有很多进一步优化的方式,都是对学习规则算法的改进,因为改进了学习规则,自然就改进了单神经元PID算法。
4、单神经元PID总结
前面我们已经分析并实现了单神经元PID控制器,在本节我们来对它做一个简单的总结。
与普通的PID控制器一样,参数的选择对调节的效果有很大影响。对单神经元PID控制器来说,主要是4个参数:K、ηp、ηi、ηd,我们总结一下相关参数选取的一般规律。
(1)对连接强度(权重ω)初始值的选择并无特殊要求。
(2)对阶跃输入,若输出有大的超调,且多次出现正弦衰减现象,应减少增益系数K,维持学习速率ηp、ηi、ηd不变。若上升时间长,而且无超调,应增大增益系数K以及学习速率ηp、ηi、ηd。
(3)对阶跃输入,若被控对象产生多次正弦衰减现象,应减少比例学习速率ηp,而其它参数保持不变。
(4)若被控对象响应特性出现上升时间短,有过大超调,应减少积分学习速率ηi,而其它参数保持不变。
(5)若被控对象上升时间长,增大积分学习速率ηi又会导致超调过大,可适当增加比例学习速率ηp,而其它参数保持不变。
(6)在开始调整时,微分学习速率ηd应选择较小值,在调整比例学习速率ηp、积分学习速率ηi和增益系数K使被控对象达到较好特性后,再逐渐增加微分学习速率ηd,而其它参数保持不变。
(7)K是系统最敏感的参数,K值的变化相当于P、I、D三项同时变化。应在开始时首先调整K,然后再根据需要调整学习速率。
在单神经元PID控制器中,上述这些参数对调节效果的影响如何呢?一般情况下具有如下规律。
(1)在积分学习率、微分学习率不变的情况下,比例系数学习率越大则超调量越小,但是响应速度也会越慢;
(2)在比例学习率、微分学习率不变的情况下,积分系数学习率越大则响应会越快,但是超调量也会越大。
(3)在比例学习率、积分学习率不变的情况下,微分学习率对单神经元PID控制器的控制效果影响不大。
最后我们需要明白,单神经元PID算法是利用单神经元的学习特性,来智能的调整PID控制过程。单神经元可以实现自学习,这正好可以弥补传统PID算法的不足。正如前面所说,学习是它的最大特点,那么不同的学习算法对其性能的影响会很大,所以改进学习规则算法对提高性能有很大帮助。
欢迎关注:
PID控制器开发笔记之十三:单神经元PID控制器的实现的更多相关文章
- PID控制器开发笔记之十一:专家PID控制器的实现
前面我们讨论了经典的数字PID控制算法及其常见的改进与补偿算法,基本已经覆盖了无模型和简单模型PID控制经典算法的大部.再接下来的我们将讨论智能PID控制,智能PID控制不同于常规意义下的智能控制,是 ...
- PID控制器开发笔记之七:微分先行PID控制器的实现
前面已经实现了各种的PID算法,然而在某些给定值频繁且大幅变化的场合,微分项常常会引起系统的振荡.为了适应这种给定值频繁变化的场合,人们设计了微分先行算法. 1.微分先行算法的思想 微分先行PID控制 ...
- PID控制器开发笔记之五:变积分PID控制器的实现
在普通的PID控制算法中,由于积分系数Ki是常数,所以在整个控制过程中,积分增量是不变的.然而,系统对于积分项的要求是,系统偏差大时,积分作用应该减弱甚至是全无,而在偏差小时,则应该加强.积分系数取大 ...
- PID控制器开发笔记之四:梯形积分PID控制器的实现
从微积分的基本原理看,积分的实现是在无限细分的情况下进行的矩形加和计算.但是在离散状态下,时间间隔已经足够大,矩形积分在某些时候显得精度要低了一些,于是梯形积分被提出来以提升积分精度. 1.梯形积分基 ...
- PID控制器开发笔记(转)
源: PID控制器开发笔记
- PID控制器开发笔记之八:带死区的PID控制器的实现
在计算机控制系统中,由于系统特性和计算精度等问题,致使系统偏差总是存在,系统总是频繁动作不能稳定.为了解决这种情况,我们可以引入带死区的PID算法. 1.带死区PID的基本思想 带死区的PID控制算法 ...
- PID控制器开发笔记之二:积分分离PID控制器的实现
前面的文章中,我们已经讲述了PID控制器的实现,包括位置型PID控制器和增量型PID控制器.但这个实现只是最基本的实现,并没有考虑任何的干扰情况.在本节及后续的一些章节,我们就来讨论一下经典PID控制 ...
- PID控制器开发笔记之一:PID算法原理及基本实现
在自动控制中,PID及其衍生出来的算法是应用最广的算法之一.各个做自动控制的厂家基本都有会实现这一经典算法.我们在做项目的过程中,也时常会遇到类似的需求,所以就想实现这一算法以适用于更多的应用场景. ...
- Java开发笔记(十三)利用关系运算符比较大小
前面在<Java开发笔记(九)赋值运算符及其演化>中提到,Java编程中的等号“=”表示赋值操作,并非数学上的等式涵义.Java通过等式符号“==”表示左右两边相等,对应数学的等号“=”: ...
随机推荐
- BZOJ4034: [HAOI2015]树上操作
这题把我写吐了...代码水平还是太弱鸡了啊... 这题就是先给你一些点,以及点权.然后给你一些向边构成一颗树,树的根节点是1. 然后给定三个操作 第一个是把指定节点的权值+W 第二个是把指定节点X为根 ...
- JS 设计模式三 -- 策略模式
策略模式 概念 定义一系列算法,把它们一个个封装起来. 将算法的使用与算法的实现分离开来 实现 // 加权映射关系 var levelMap = { S: 10, A: 8, B: 6, C: 4 } ...
- 小小知识点(六)——算法中的P问题、NP问题、NP完全问题和NP难问题
转自CSDN默一鸣 https://blog.csdn.net/yimingsilence/article/details/80004032 在讨论算法的时候,常常会说到这个问题的求解是个P类问题,或 ...
- Python学习之路——函数的参数分类
今日内容 '''实参:调用函数,在括号内传入的实际值,值可以为常量.变量.表达式或三者的组合*****形参:定义函数,在括号内声明的变量名,用来接受外界传来的值''''''注:形参随着函数的调用 ...
- CentOs7 最小安装版安装后配置和java环境的搭建
下面是contos7 最小化安装成功以后进行一些基础的配置和java环境的安装教程: 1 防火墙 : 关闭防火墙: systemctl stop firewalld.service . 关闭开机启 ...
- redis持久化和主从同步
redis持久化rdb与aof 简介 Redis是一种内存型数据库,一旦服务器进程退出,数据库的数据就会丢失,为了解决这个问题,Redis提供了两种持久化的方案,将内存中的数据保存到磁盘中,避免数据的 ...
- 洛谷 P2042 【[NOI2005]维护数列】
一直在想要做这道题,但是被那个硕大的Splay标签压垮了 好了,切入正题 这道题应该是我第二次用splay来维护区间问题 我还是太菜了QAQ 其实思路也很简单,就是以每一个位置的下标来进行维护,然后其 ...
- java 11 标准Java异步HTTP客户端
这是 Java 9 开始引入的一个处理 HTTP 请求的的 HTTP Client API,该 API 支持同步和异步,而在 Java 11 中已经为正式可用状态,你可以在 java.net 包中找到 ...
- 【洛谷P1516】青蛙的约会
题目大意:给定 \(a,b,c\),求线性同余方程 \(ax+by=c\) 的最小正整数解. 题解:首先判断方程是否有解,若 c 不能整出 a 与 b 的最大公约数,则无解.若有解,则利用扩展欧几里得 ...
- [USACO10DEC] Treasure Chest
题目链接 90 Points:智障的区间 DP--设 dp[i][j] 表示区间 [i, j] 能取的最大价值,但我还是 sd 地开了第三维表示先取还是后取的价值. 交上去以为能 A,结果 #2 开心 ...