
【探索之路】机器人篇(4)-根据3D文件来优化自己的机器人模型
此章节不是必须做的!!!!
因为我已经用solidworks画了机器人的3D模型,那我就直接导入已经画好的三维模型。
如果大家没有画也是可以直接使用上一章节我们已经构建的机器人模型。我这里只是一个对显示的优化,不会影响后续功能的测试。
我们之前已经画好了三维模型,那么我们如何将solidworks中的模型导入到urdf中呢?我在百度上查到了solidworks有一个插件(sw2urdfSetup.exe),可以直接将三维模型生成ros的package。这个插件是ros提供的,但是在生成的package中有些配置是提供的模板,直接编译会报错,需要略微修改一下,具体修改教程我们可以搜索一下。
博文:【ROS学习】Solidworks模型转化为URDF文件格式+三连杆机械臂示例+逆运动学
这里我提醒一下,我使用的是solidworks 2017版。在上面的博文中,插件的file是在菜单栏中,而在我的软件中却在工具的标签下,这里需要注意一下。
而且在我实际的测试中,发现转轴可以不手动设置,它能自己识别并添加,但最好加上联动的方式,这样才能更好的识别。自动生成的坐标系的基准点有点儿乱,可以在软件自动生成之后手动修改一下。
在生成的ros的package中,发现urdf加载的stl模型文件,但是注意,这里的stl文件是通过sw2urdfSetup.exe插件生成的,如果直接将三维图像保存为STL格式的话是无法正常显示的。
我们可以看一下在solidworks中的界面。我刚刚重新对万向轮的3D图纸做了一下优化。
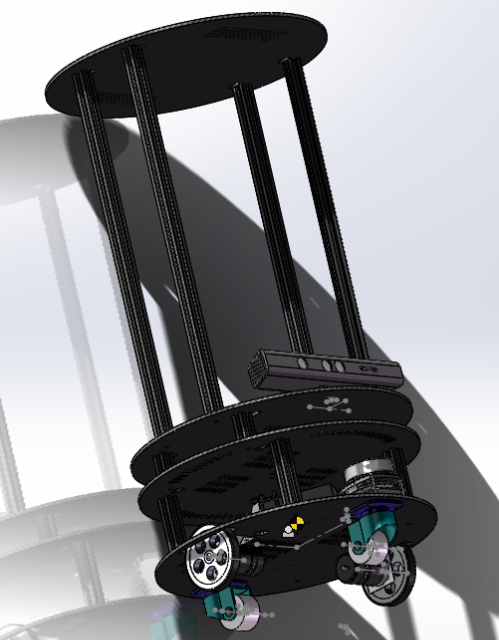
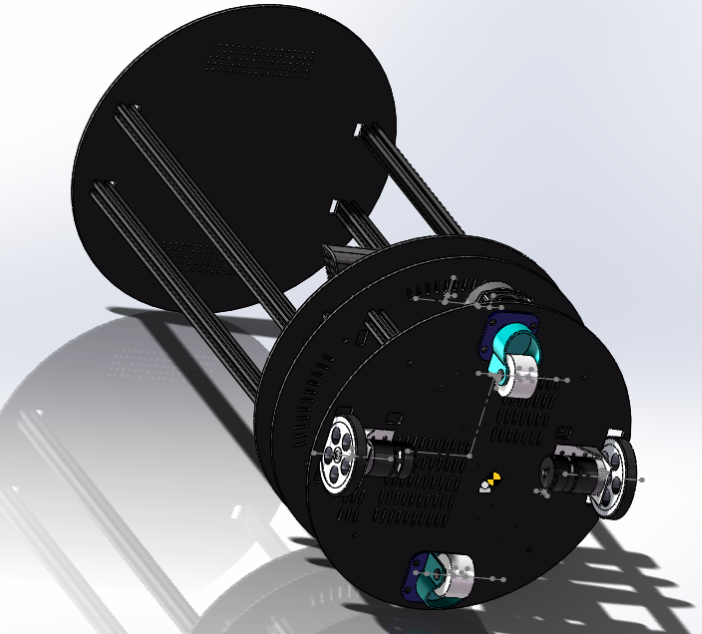
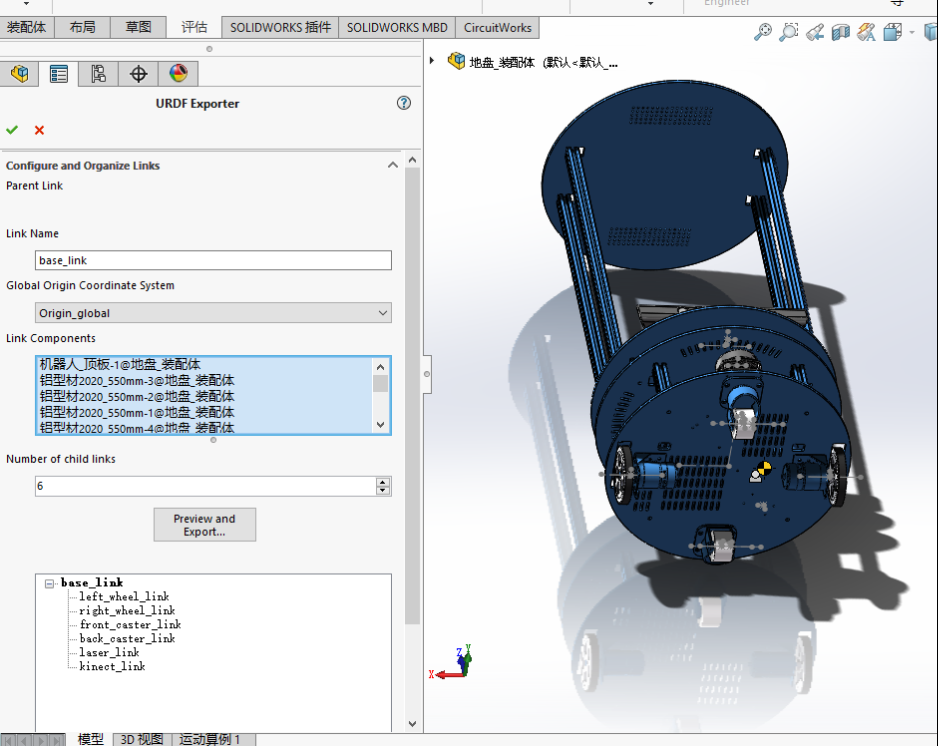
我们也可以在rviz中看一下效果。
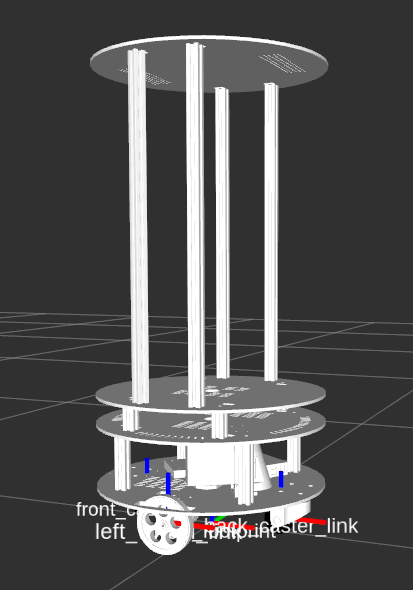
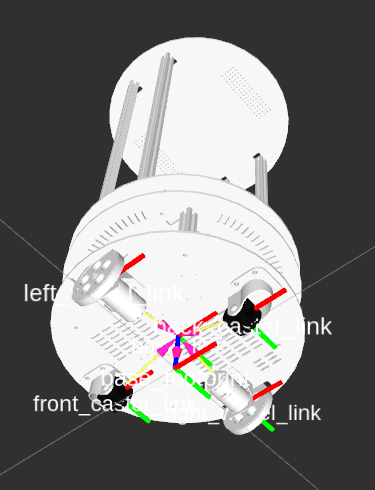
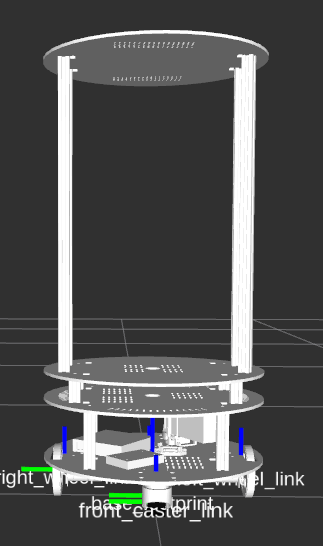
目前,此版本的机械图纸和代码已经上传保存,编号是V4.
【探索之路】机器人篇(4)-根据3D文件来优化自己的机器人模型的更多相关文章
- 【探索之路】机器人篇(5)-Gazebo物理仿真环境搭建_让机器人运动起来
如果完成了前两步,那么其实我们已经可以去连接我们的现实中的机器人了. 但是,做机器人所需要的材料还没有到,所以我们这里先在电脑平台上仿真一下.这里我们用到的就算gazebo物理仿真环境,他能很好的和R ...
- 【探索之路】机器人篇(1)-ROS-mwRobot开篇
机器人的定义 首先,什么才是机器人?机器人是不是必须和人一样的外形?我们先看一看维基百科给机器人的定义: 由上可见,机器人并不是和人一样的外形,而是可以模拟人类行为或者思想再或者是模拟其他生物的机械. ...
- 【探索之路】机器人篇(3)-给mwRobot建立模型
在创建一个mwRobot_description程序包那一节中,我们添加了依赖roscpp rospy std_msgs 和 urdf , 现在我们再添加一个xacro依赖. 如何添加依赖? 打开程 ...
- 微服务探索之路02篇liunx ubuntu服务器部署k8s(kubernetes)-kubernetes/dashboard
本章介绍所需环境:ubuntu18.04,建立在上一篇微服务探索之路01篇已经安装了docker的基础上. 1 替换k8s镜像源为国内镜像 进入目录 cd /etc/apt/sources.list. ...
- 微服务探索之路03篇-docker私有仓库Harbor搭建+Kubernetes(k8s)部署私有仓库的镜像
❝ 目录: 微服务探索之路01篇.net6.0项目本地win10系统docker到服务器liunx系统docker的贯通 微服务探索之路02篇liunx ubuntu服务器部署k8s(kubernet ...
- 解剖SQLSERVER 第十六篇 OrcaMDF RawDatabase --MDF文件的瑞士军刀(译)
解剖SQLSERVER 第十六篇 OrcaMDF RawDatabase --MDF文件的瑞士军刀(译) http://improve.dk/orcamdf-rawdatabase-a-swiss-a ...
- Unity 3D 文件导入出错
Unity 3D 文件导入出错 安装unity 时我选择了free版的,打开已有项目时出现例如以下错误提示 解决的方法: 先把要导入的文件先复制到unity3d安装文件夹下相应的文件夹内,之后再返回u ...
- Linux入门篇(三)——文件与目录
这一系列的Linux入门都是本人在<鸟哥的Linux私房菜>的基础上总结的基本内容,主要是记录下自己的学习过程,也方便大家简要的了解 Linux Distribution是Ubuntu而不 ...
- (代码篇)从基础文件IO说起虚拟内存,内存文件映射,零拷贝
上一篇讲解了基础文件IO的理论发展,这里结合java看看各项理论的具体实现. 传统IO-intsmaze 传统文件IO操作的基础代码如下: FileInputStream in = new FileI ...
随机推荐
- 避开一部分安装问题的Burpsuite的安装教程
Burpsuite的安装教程 前言: 既然网上有很多的Burpsuite的安装教程为什么笔者还要在写这篇文章呢? 笔者发现网上的许多安装教程都存在着许许多多的问题,有时候对于一些安装细节描述不是很深, ...
- 【GDOI2007】JZOJ2020年8月10日提高组T1 夏娜的菠萝包
[GDOI2007]JZOJ2020年8月10日提高组T1 夏娜的菠萝包 题目 Description 夏娜很喜欢吃菠萝包,她的经纪人RC每半个月就要为她安排接下来的菠萝包计划.今天是7月份,RC又要 ...
- charles的安装
1:点击安装文件charles-proxy-4.2.8-win64.msi 2:点击下一步 3:勾选同意,点击"next"按钮 4:指定安装的路径,继续点击"next&q ...
- 第9.6节 Python使用read函数读取文件内容
一.语法 read(size=-1) read函数实际上在读取文本文件和二进制文件时,调用的是不同类的read,这是因为文本文件和二进制文件打开后返回的文件对象类型不同,同时读取的具体处理机制上也不同 ...
- AutumnWater 秋水SRC平台
持续给自己挖坑,简单介绍一下AutumnWater 秋水SRC平台趴: SRC开源漏洞响应平台 AutumnWater 秋水SRC平台 后端使用Python-Flask(蓝图)编写 前端使用少量VUE ...
- 个人项目(wc.exe)
一.项目在GitHub上的地址: ·https://github.com/DawsonHuang/Word_Count 二.项目描述: ·项目名:WordCount(以下简称WC或项目) ·项目简述: ...
- jsonp使用post方法
来源https://www.jb51.net/article/68980.htm
- Java IO源码分析(二)——ByteArrayInputStream 和 ByteArrayOutputStream
简介 ByteArrayInputStream 是字节数组输入流,它继承于InputStream. 它的内部数据存储结构就是字节数组. ByteArrayOutputStream是字节数组输出流,它继 ...
- ubuntu18.04 登录界面循环,已解决
按照百度的方法,要卸载重装nvidia,遇到如下问题 1.进入Ubuntu字符界面,出现乱码,猜测是sudo命令出现问题,果然 解决方案:$ PATH=/usr/kerberos/sbin:/usr/ ...
- Python零散知识点记录
1.关于setdefaultencoding之前必须reload(sys): 要在调用setdefaultencoding时必须要先reload一次sys模块,因为这里的import语句其实并不是sy ...