
CVPR2020|3D-VID:基于LiDar Video信息的3D目标检测框架
作者:蒋天园Date:2020-04-18
- 当前的基于LiDar输入的目标检测网络都是只使用了单帧的信息,都没有使用连续点云之间的时空信息。所以本文作者提出了一种处理点云序列的end2end的online的视频检测方法。
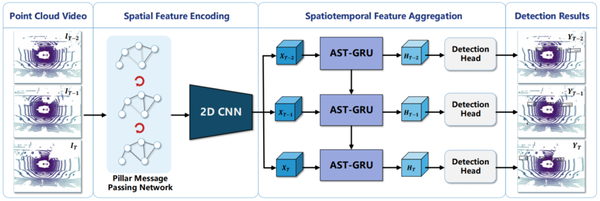
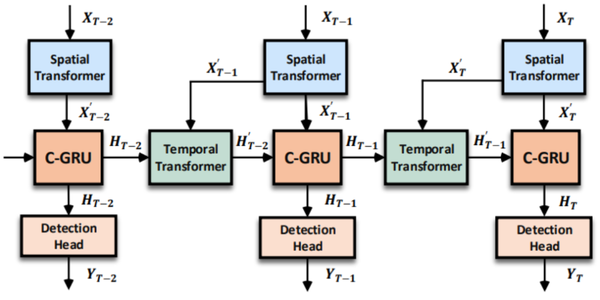
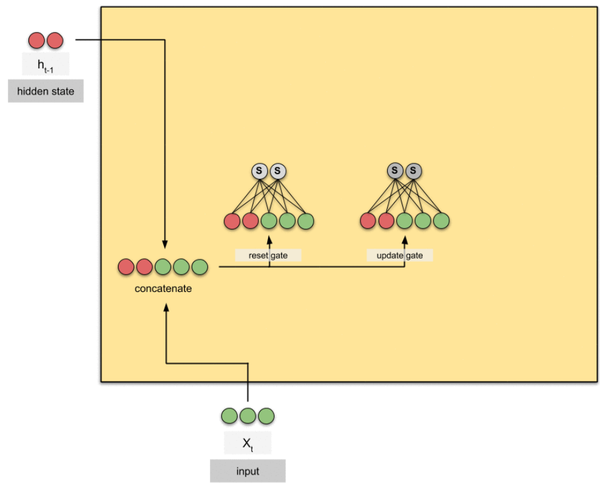
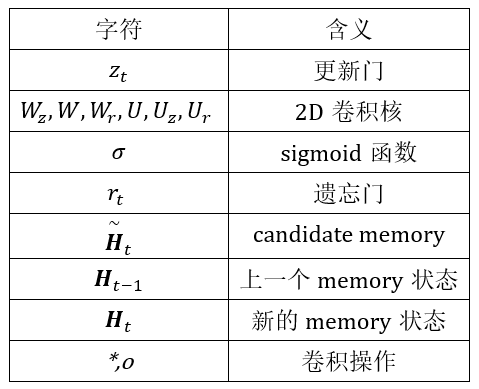
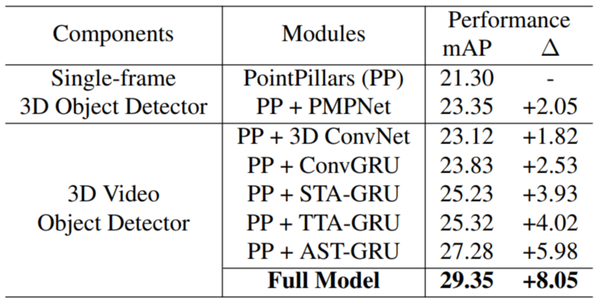
- 本文提出的模型由空间特征编码模块和时空特征融合模块两部分组成。这里的空间特征编码模块——PMPNet(PillarMessage Passing Network)用于编码独立的每一帧的点云特征,该模块通过迭代消息传递,自适应地从相邻节点处为该pillarnode收集节点信息,有效地扩大了该pillarnode的感受野。时空特征融合模块则是采用的时空注意力结合GRU的设计(AST-GRU)来整合时空信息,该模块通过一个attentivememory gate来加强传统的ConvGRU。其中AST-GRU模块又包含了一个空间注意力模块(STA)和TTA模块(TemporalTransformer Attention ),使得AST-GRU可以注意到前景物体和配准动态物体。
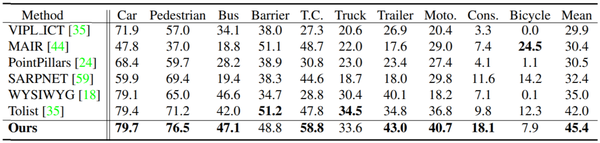
- 在nuscence上得到了sota的效果
- point cloud video的定义点云视频是一系列点云帧的集合,在数据集Nuscence中,采用的32线每一秒可以捕获20帧的点云的激光雷达。
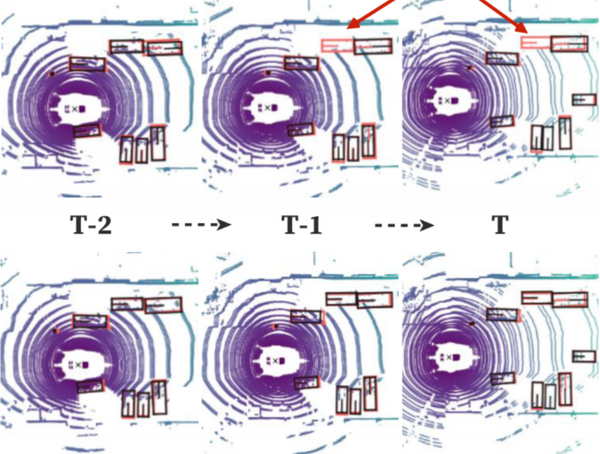
- 单帧检测方法的弊端如果采用单帧图像直接处理就受到单帧图像就必须受到单帧图像稀疏性过大的影响,再严重一点,距离和遮挡都会成为单帧检测方法的重大阻碍。如下图所示,最上一层的检测经常处才能False-negative的结果,但是本文提出的online3D video 检测方法就可以做到更好的效果。这是因为point cloud video具有更加丰富的物体特征。 当前比较流行的一些单帧检测方法有可分为voxel-based的voxelnet、second、pointpillars和point-based的pointrcnn等方法,在本文中,作者也是采用的这种Pillar划分的方式提取特征,但是这种方法只会关注局部特征。所以作者对此提出了graph-based的方法PMPnet
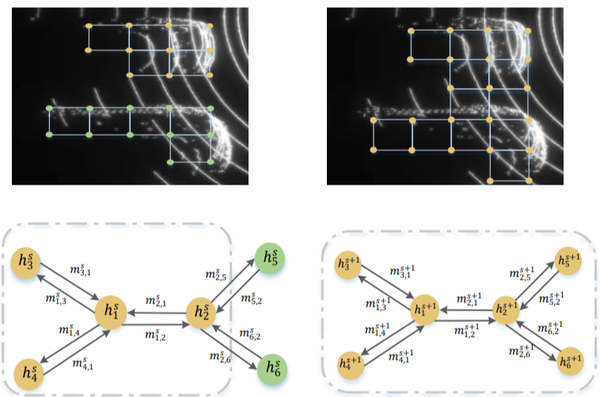
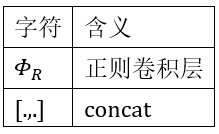
- 核心问题 (1)构建3D video 目标检测的关键问题在于如何对连续的时空特征信息进行建模表示,本文中,作者提出了融合graph-based空间编码特征的模块并结合时空注意力感知模块,来捕获视频一致性。 (2)上文提到作者为了改变pillars特征提取仅仅提取一个Pillar中的特征的问题,自己设计了PMPnet,该网络把每一个非空的pillar当做图的一个节点,通过mesh从旁边节点融合特征的方式来扩大感受野,因此PMPNet通过在K-NNgraph中采用迭代的方式可以深度挖掘不同pillar节点之间的相对关系,该网络是在同一帧的点云中进行空间的特征融合。 (3)上面的PMPnet仅仅在同一帧的空间中提取到感受野更多的特征信息,然后将这些单帧的特征在作者设计的第二个网络结构AST-GRU中进行融合,ConvGRU这一篇ICLR16年的文章证实了在2Dvideo中ConvGRU是非常有效的,作者设计的AST-GRU则是把该工作通过一个注意力内存门机制来捕获连续帧点云之间的依赖关系来扩展到三维点云中处理中。 (4)在俯视图下,前景物体仅仅只占一小部分区域,背景点占据了大部分的区域,这会使得在迭代过程中,背景噪声会越来越大,因此作者采用了空间注意力模块来缓解背景噪声并强调前景物体。(5)更新memory时,旧的空间特征和新的输入之间存在没配准的问题,如果是静态物体,可以采用ego-pose信息配准,但是具有很大运动幅度的动态物体则是不能的,为了解决这问题,作者采用了短暂注意力机制(TTA)模块,自适应的捕捉连续帧中的运动关系。
- 整体设计作者首先通过PMPNet模块自适应扩大感受野的提取每一帧的空间特征,再将输出的特征序列送入AST-GRU模块。

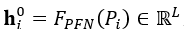
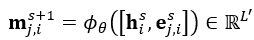
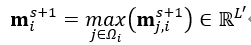
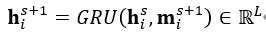
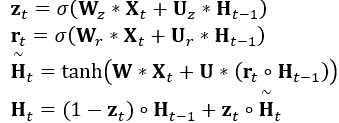
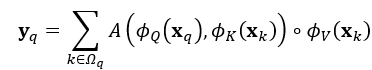
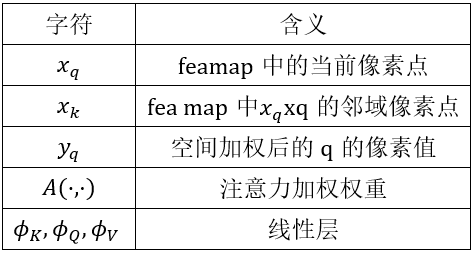
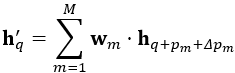
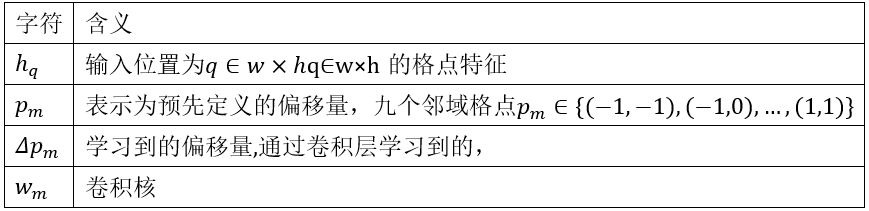
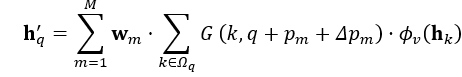
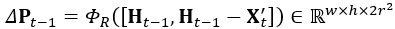
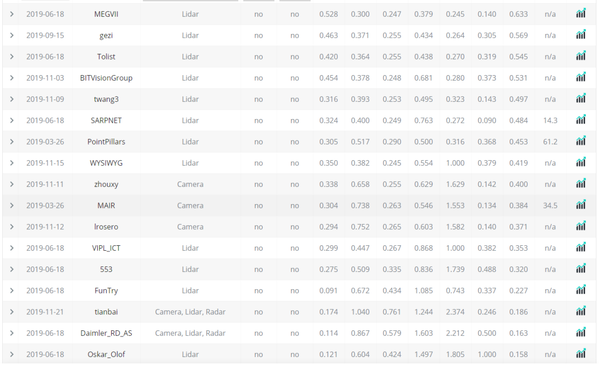
- 1000个场景,每个场景20s,这些场景使用人类专家进行了仔细注释
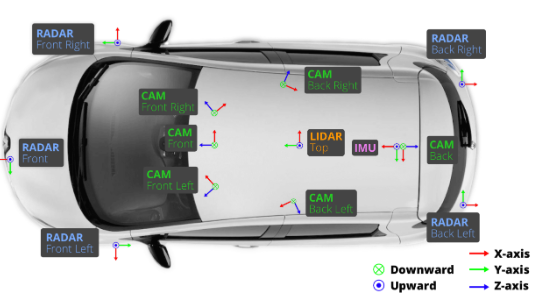
- 传感器安装位置和采集的数据命名:
- 数据注释:
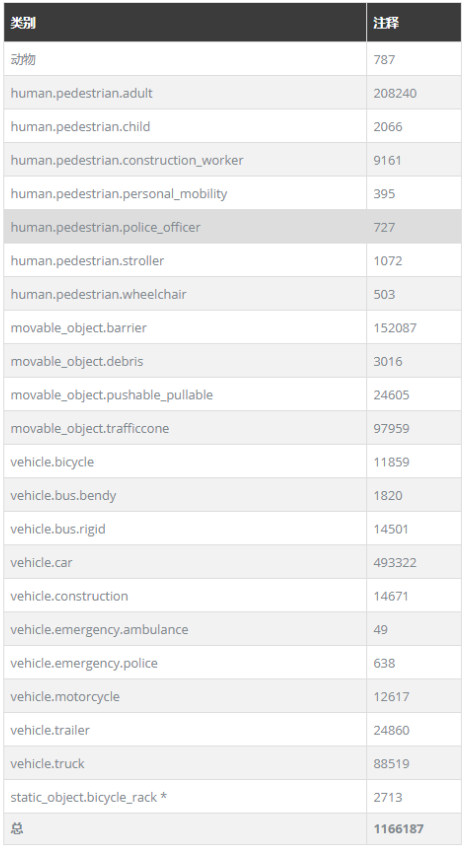
- 数量一共有1000多个场景,其中700个提供为训练,150个场景作为测试,大概是KITTI的7倍左右视频中关键帧每隔0.5s标注,由10个非关键帧融合得到。信息包含为,其中最后一个信息是KITTI不含有的,表示离关键帧的时间从0~0.45.
- 对于关键帧,输入场景大小设置为[−50,50] × [−50, 50] ×[−5, 3],Pillar的划分为[0.5×0.5]。
- 点云数量的输入为16384,从原始的2w+的点云中采样得到,每个pillar中最多包含点云数量为60
- 最初的输入维度是5,在GNN中的维度变为64
- 最终在backbone中的fea map为100 × 100 × 384(和voxelnet一样的两层concat)
CVPR2020|3D-VID:基于LiDar Video信息的3D目标检测框架的更多相关文章
- ICCV2019论文点评:3D Object Detect疏密度点云三维目标检测
ICCV2019论文点评:3D Object Detect疏密度点云三维目标检测 STD: Sparse-to-Dense 3D Object Detector for Point Cloud 论文链 ...
- [OpenCV]基于特征匹配的实时平面目标检测算法
一直想基于传统图像匹配方式做一个融合Demo,也算是对上个阶段学习的一个总结. 由此,便采购了一个摄像头,在此基础上做了实时检测平面目标的特征匹配算法. 代码如下: # coding: utf-8 ' ...
- 基于候选区域的深度学习目标检测算法R-CNN,Fast R-CNN,Faster R-CNN
参考文献 [1]Rich feature hierarchies for accurate object detection and semantic segmentation [2]Fast R-C ...
- CVPR2020论文解读:3D Object Detection三维目标检测
CVPR2020论文解读:3D Object Detection三维目标检测 PV-RCNN:Point-Voxel Feature Se tAbstraction for 3D Object Det ...
- 3D惯导Lidar SLAM
3D惯导Lidar SLAM LIPS: LiDAR-Inertial 3D Plane SLAM 摘要 本文提出了最*点*面表示的形式化方法,并分析了其在三维室内同步定位与映射中的应用.提出了一个利 ...
- ILSVRC2016目标检测任务回顾——视频目标检测(VID)
转自知乎<深度学习大讲堂> 雷锋网(公众号:雷锋网)按:本文作者王斌,中科院计算所前瞻研究实验室跨媒体计算组博士生,导师张勇东研究员.2016年在唐胜副研究员的带领下,作为计算所MCG-I ...
- CVPR2020:三维实例分割与目标检测
CVPR2020:三维实例分割与目标检测 Joint 3D Instance Segmentation and Object Detection for Autonomous Driving 论文地址 ...
- 基于深度学习的目标检测技术演进:R-CNN、Fast R-CNN、Faster R-CNN
object detection我的理解,就是在给定的图片中精确找到物体所在位置,并标注出物体的类别.object detection要解决的问题就是物体在哪里,是什么这整个流程的问题.然而,这个问题 ...
- (转)基于深度学习的目标检测技术演进:R-CNN、Fast R-CNN、Faster R-CNN
object detection我的理解,就是在给定的图片中精确找到物体所在位置,并标注出物体的类别.object detection要解决的问题就是物体在哪里,是什么这整个流程的问题.然而,这个问题 ...
随机推荐
- 如何在win10下使用Ubuntu中的crontab自动执行任务
win10下如何下载ubuntu 1.打开Microsoft Store,搜索ubuntu,选择其一(我选了第一个),点击获取,耐心等待安装即可: 2.安装完成可在开始栏找到: 使用cront ...
- JSFinder:一个在js文件中提取URL和子域名的脚本
JSFinder介绍 JSFinder是一款用作快速在网站的js文件中提取URL,子域名的脚本工具. 支持用法 简单爬取 深度爬取 批量指定URL/指定JS 其他参数 以往我们子域名多数使用爆破或DN ...
- leetcode 945. 使数组唯一的最小增量
题目 给定整数数组 A,每次 move 操作将会选择任意 A[i],并将其递增 1. 返回使 A 中的每个值都是唯一的最少操作次数. 示例 1: 输入:[1,2,2] 输出:1 解释:经过一次 mov ...
- Python-类的特性
------------恢复内容开始------------ 类及类的定义 Cat类 类的特殊方法-构造函数.析构函数 class Cat: # 构造函数 def __init__(self, nam ...
- JMX(Java Management Extension)学习
目录 基本概念 MBean的种类 StandardMBean DynamicBean ModelMBean JMX的实现方式 StandardMBean的使用方法 JMX服务的访问方式 JMX--No ...
- 国内外主要的PHP开源CMS系统分析
国内PHP开源CMS内容管理系统从程序框架,模版加载到程序功能上都有很大的进步,大部分都采用了自定义模块,自定义模型的方式,同时提供各个CMS都提供不同的特色功能,CMS内容管理系统一直影响着互联网的 ...
- iOS 页面流畅技巧(1)
一.屏幕显示图像原理 首先明确两个概念:水平同步信号.垂直同步信号. CRT 的电子枪按照上图中的方式,从上到下一行一行的扫描,扫描完成后显示器就呈现一帧画面,随后电子枪回到初始位置继续下一次的扫描. ...
- ubuntu查看并杀死自己之前运行的进程解决办法RuntimeError: CUDA error: out of memory
问题描述:在跑深度学习算法的时候,发现服务器上只有自己在使用GPU,但使用GPU总是会报RuntimeError: CUDA error: out of memory,这是因为自己之前运行的进程还存在 ...
- A 修公路
时间限制 : - MS 空间限制 : 65536 KB 评测说明 : 时限1000ms 问题描述 某岛国有n个小岛构成(编号1到n),该国政府想要通过n-1条双向公路将这些小岛连接起来,使得任意 ...
- RocketMQ的高可用集群部署
RocketMQ的高可用集群部署 标签(空格分隔): 消息队列 部署 1. RocketMQ 集群物理部署结构 Rocket 物理部署结构 Name Server: 单点,供Producer和Cons ...