
Turtlebot3新手教程:Open-Manipulator机械臂
*本文针对如何结合turtlebot3和Open-Manipulator机械臂做出讲解
测试在Ubuntu 16.04, Linux Mint 18.1和ROS Kinetic Kame下进行
具体步骤如下:
安装依赖包
sudo apt-get install ros-kinetic-moveit* ros-kinetic-dynamixel-sdk ros-kinetic-dynamixel-workbench-toolbox ros-kinetic-robotis-math ros-kinetic-industrial-core
安装open_manipulator
cd ~/catkin_ws/src/
git clone https://github.com/ROBOTIS-GIT/open_manipulator.git
cd ~/catkin_ws && catkin_make
在Gazebo环境中启动Open-Manipulator
roslaunch open_manipulator_gazebo open_manipulator_gazebo.launch

发布话题控制open_manipulator
rostopic pub /open_manipulator_chain/joint2_position/command std_msgs/Float64 "data: 1.0" --once
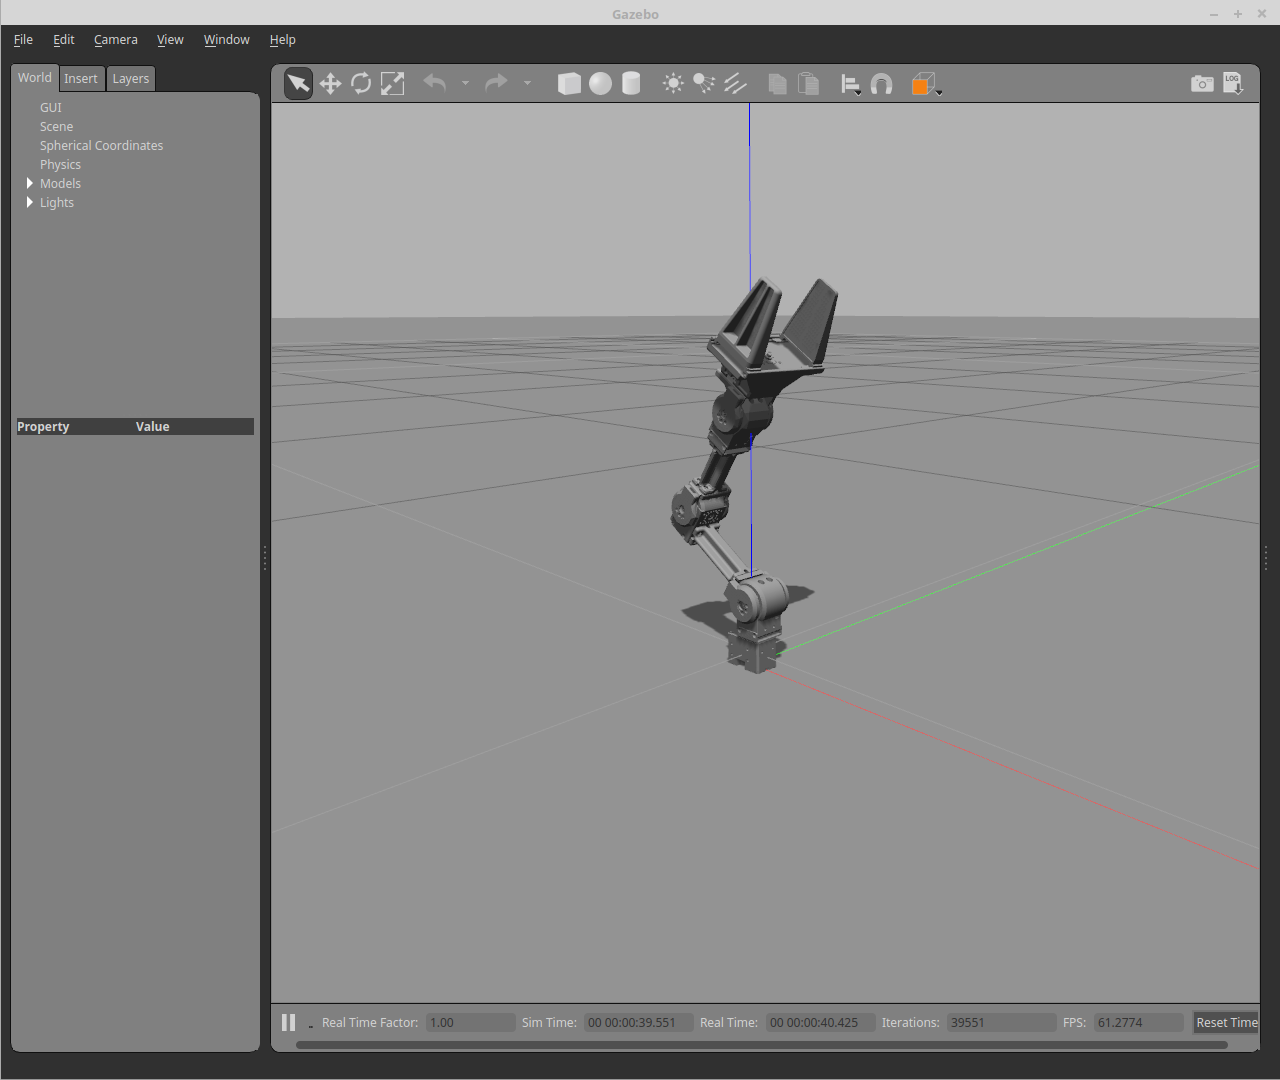
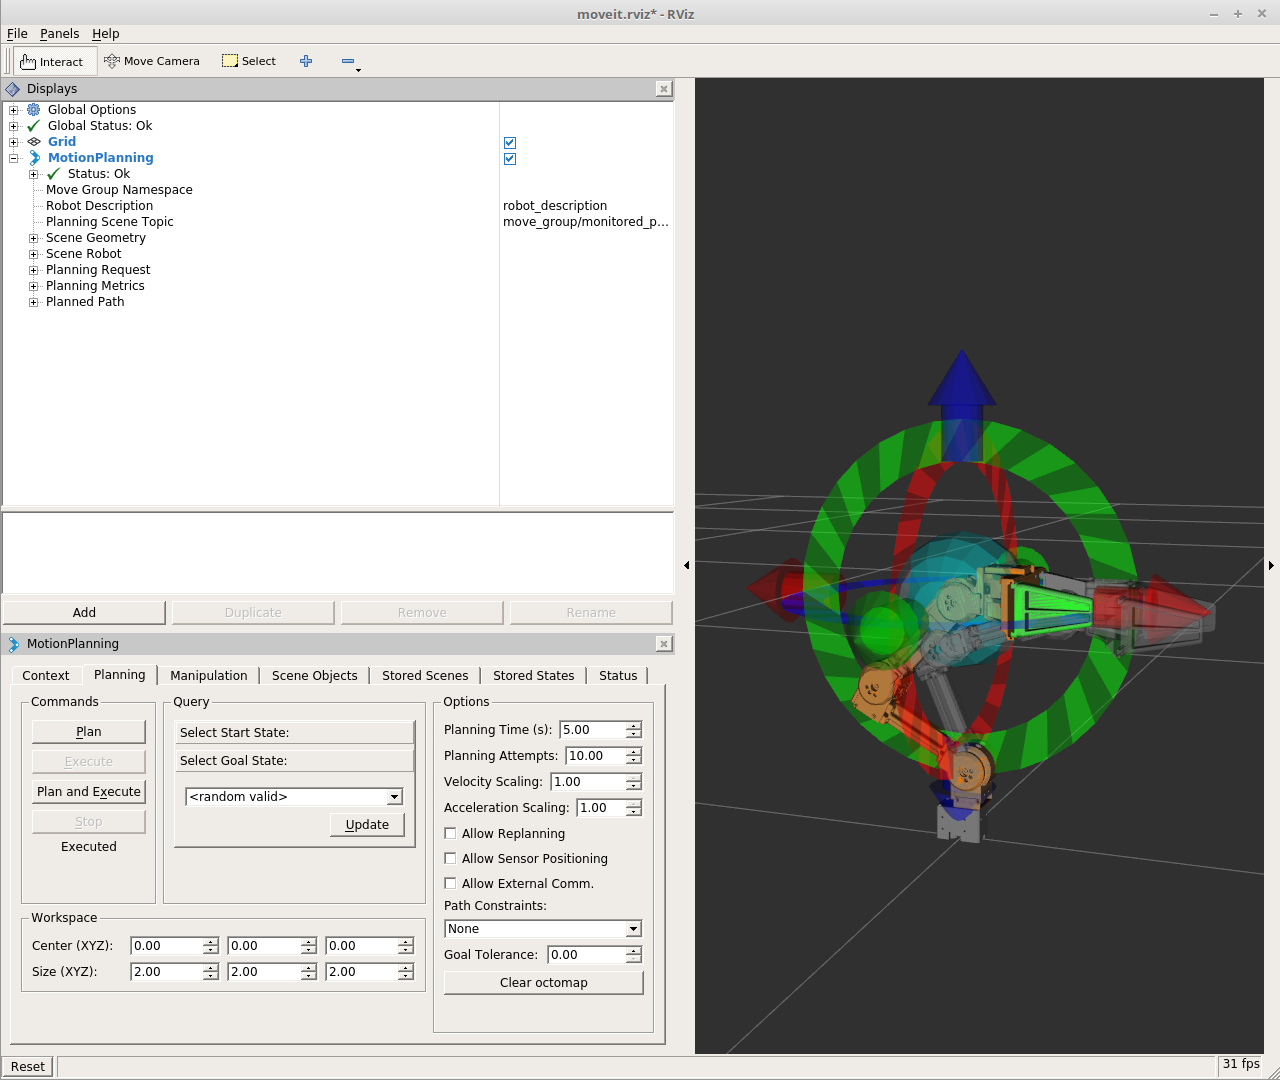
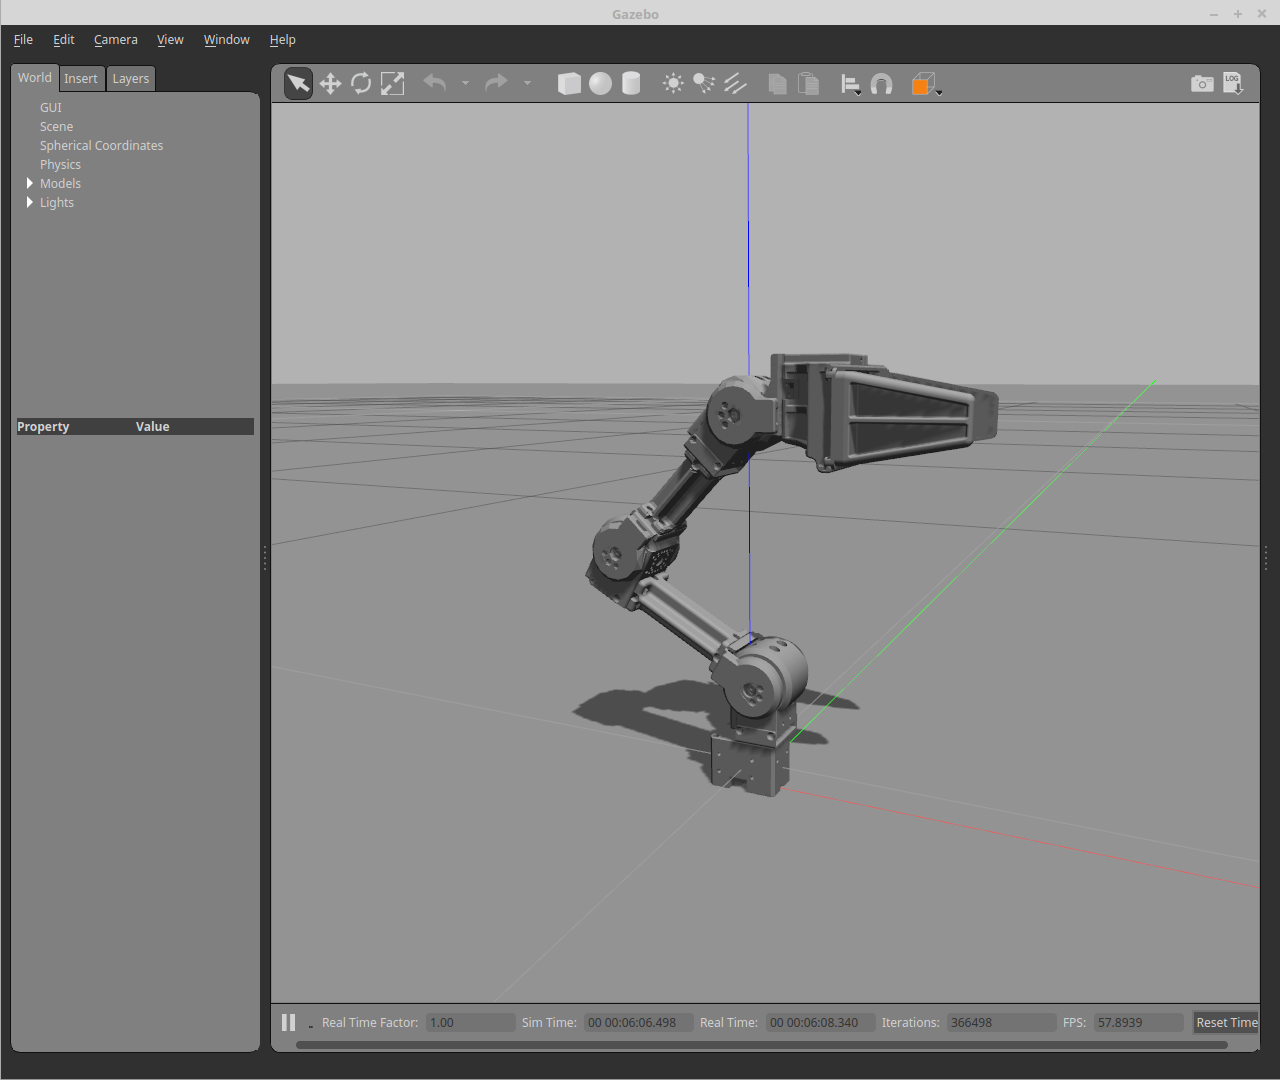
新终端打开,在moveit中使用open_manipulator
roslaunch open_manipulator_moveit open_manipulator_demo.launch use_gazebo:=true
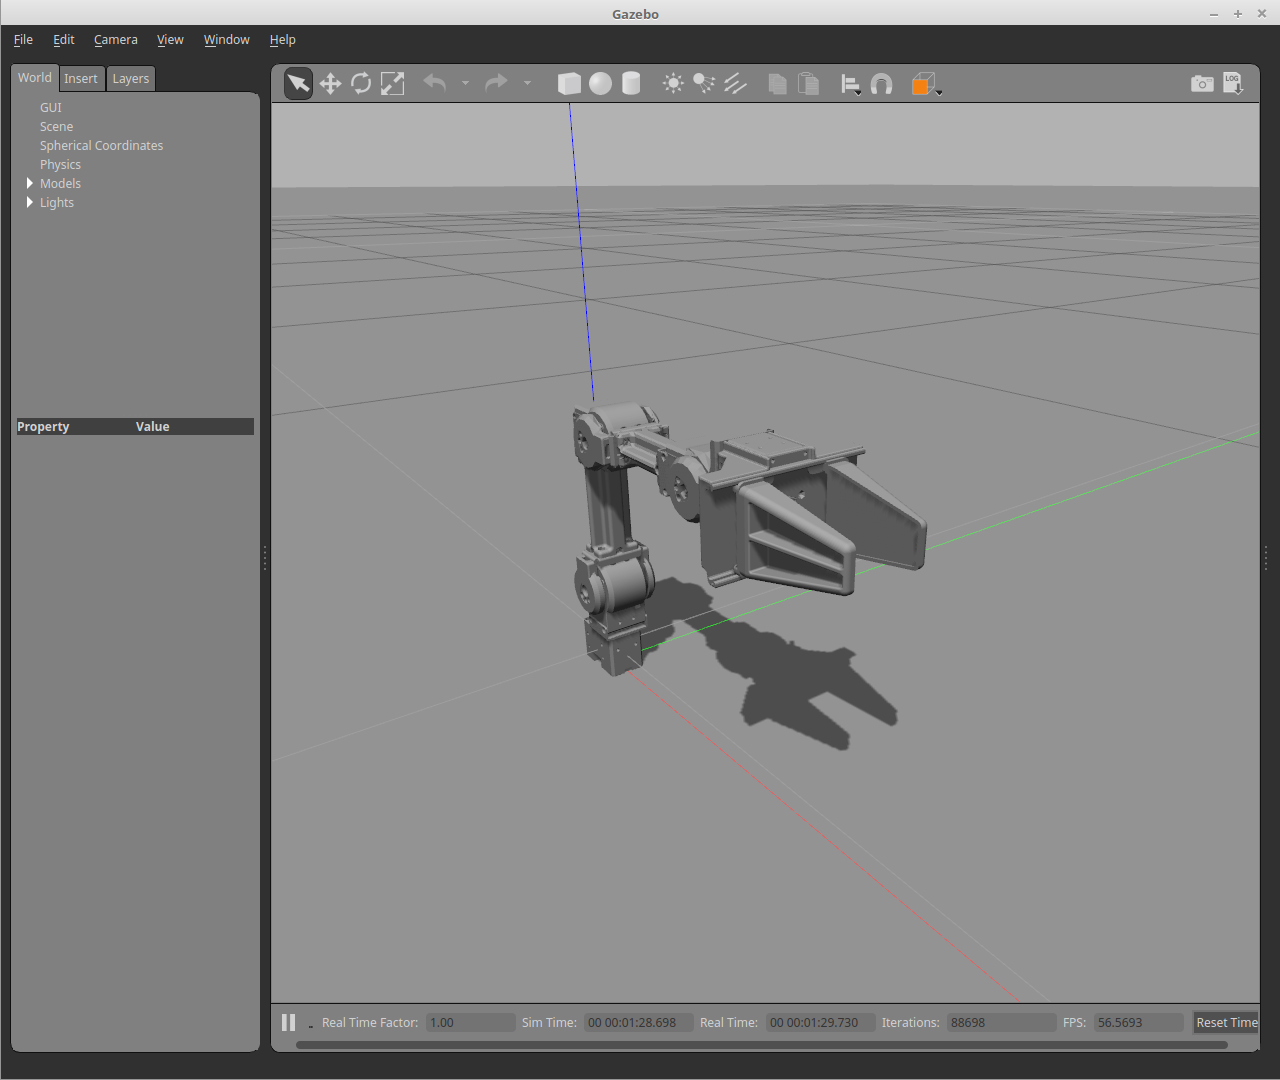
发布话题控制机械爪
rostopic pub /robotis/open_manipulator/gripper std_msgs/String "data: 'grip_on'" --once
机械臂平台:
启动dynamixel系列的Open-Manipulator
roslaunch open_manipulator_dynamixel_ctrl dynamixel_controller.launch
利用moveit控制
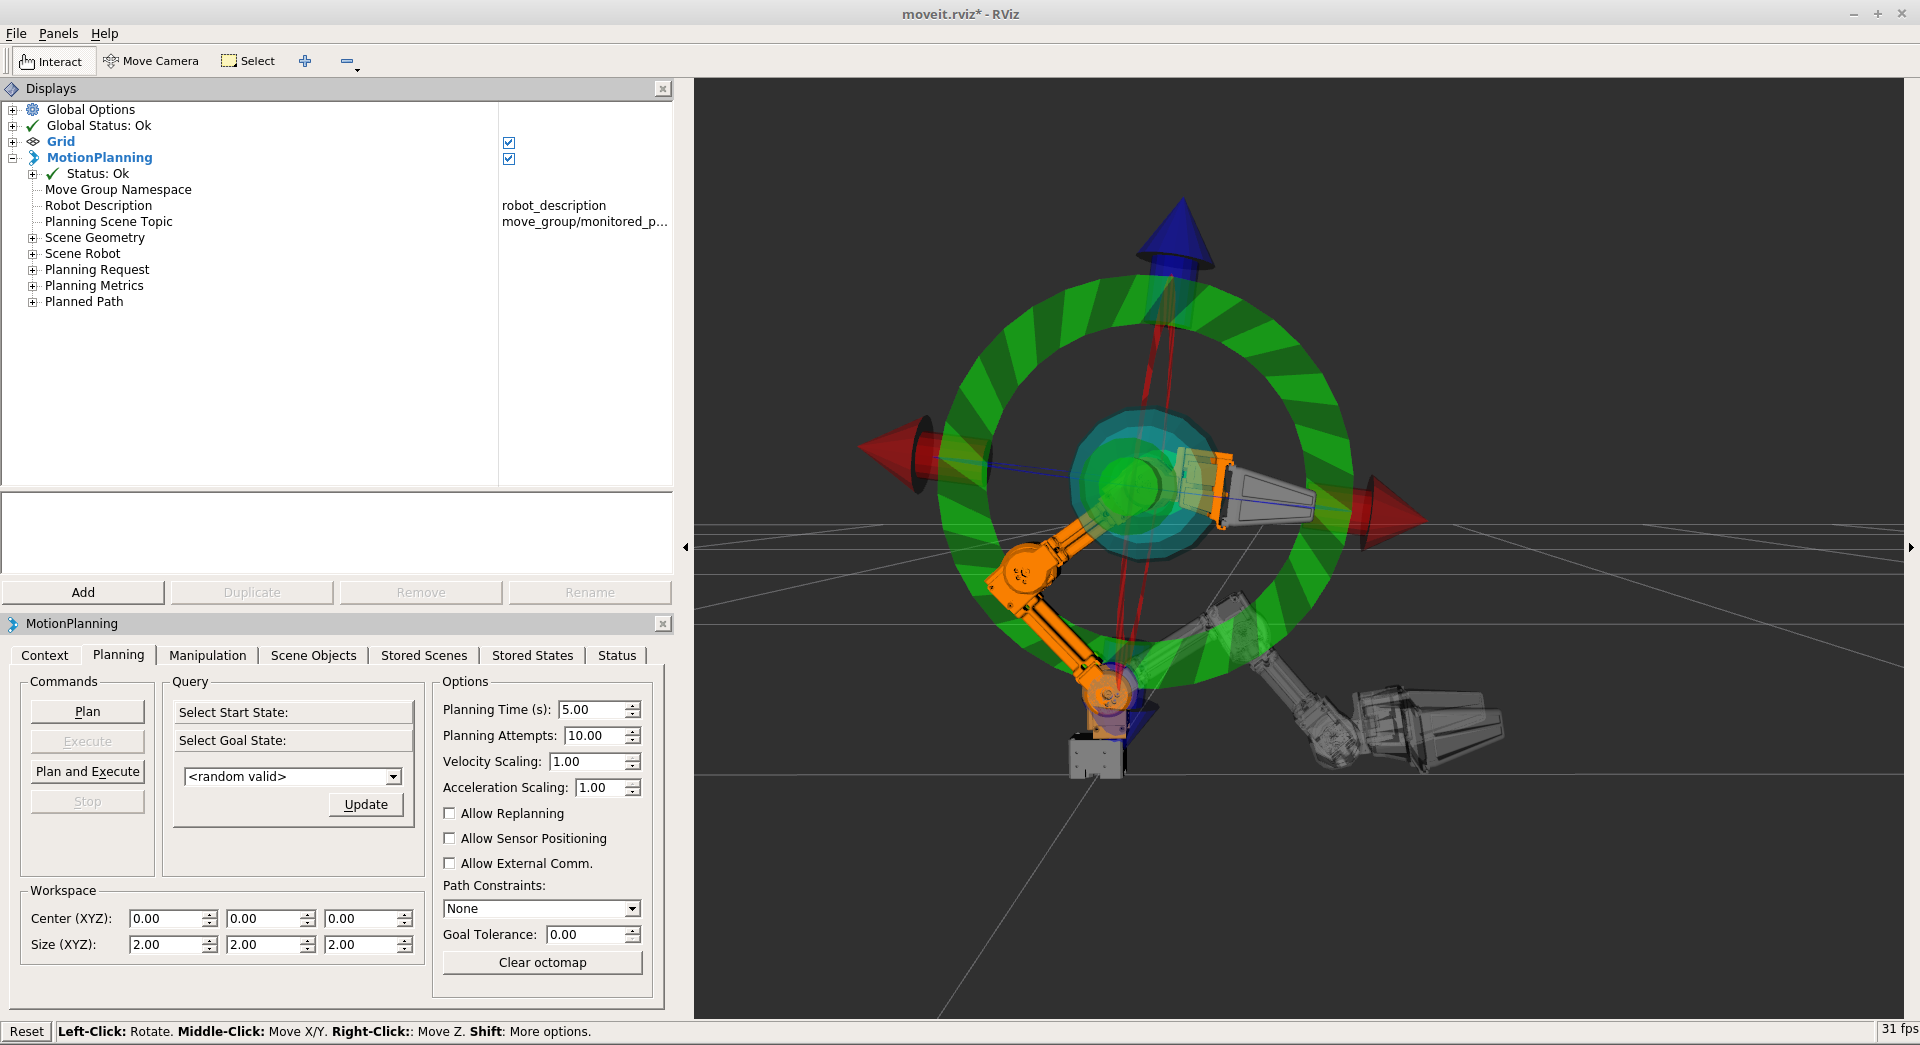
roslaunch open_manipulator_moveit open_manipulator_demo.launch
Turtlebot3-waffle结合Open-Manipulator
安装依赖:
cd ~/catkin_ws/src
git clone https://github.com/ROBOTIS-GIT/turtlebot3.git
cd ~/catkin_ws && catkin_make
启动rviz并显示模型
roslaunch open_manipulator_with_tb3 open_manipulator_chain_with_tb3_rviz.launch

Turtlebot3新手教程:Open-Manipulator机械臂的更多相关文章
- Turtlebot3新手教程-应用-跟随
本文针对如何利用Turtlebot3可实现的各种应用进行讲解 具体步骤如下: [Remote PC]安装应用包 cd ~/catkin_ws/src git clone https://github. ...
- Turtlebot3新手教程:仿真
本文章针对如何利用turtlebot3实现仿真功能进行讲解 测试环境:Ubuntu 16.04 和 ROS Kinetic Kame. 注意:TurtleBot3 Simulation 依赖 turt ...
- Turtlebot3新手教程:OpenCR软件设置(shell)
*本文针对如何利用脚本来更新固件进行讲解 具体步骤如下: burger的固件更新 $ export OPENCR_PORT=/dev/ttyACM0 $ export OPENCR_MODEL=bur ...
- ROS连接ABB机械臂调试详细教程-ROS(indigo)和ABB RobotStudio 6.03.02-
在ROS industrial介绍中,给出了ROS和常用机械臂的连接方式.具体信息可以参考:http://wiki.ros.org/Industrial ROS连接ABB机械臂调试详细教程-ROS(i ...
- ROS探索总结(三)——ROS新手教程【转】
转自:http://blog.csdn.net/hcx25909/article/details/8811313 版权声明:本文为博主原创文章,未经博主允许不得转载. 目录(?)[-] 一ROS的 ...
- 机械臂运动学逆解(Analytical solution)
计算机器人运动学逆解首先要考虑可解性(solvability),即考虑无解.多解等情况.在机器人工作空间外的目标点显然是无解的.对于多解的情况从下面的例子可以看出平面二杆机械臂(两个关节可以360°旋 ...
- ROS探索总结(三)——ROS新手教程
转自古-月 http://blog.csdn.net/hcx25909 前面我们介绍了ROS的特点和结构,接下来就要开始准备动手感受一下ROS的强大了. ROS官网的wiki上针对新手的教程很详细,最 ...
- 基于 Mathematica 的机器人仿真环境(机械臂篇)[转]
完美的教程,没有之一,收藏学习. 目的 本文手把手教你在 Mathematica 软件中搭建机器人的仿真环境,具体包括以下内容(所使用的版本是 Mathematica 11.1,更早的版本可能缺少某些 ...
- OpenManipulator RM-X52 ROS 开源机械臂
DYNAMIXEL PRO PH54-200-S500-R 简介
随机推荐
- PyQt(Python+Qt)学习随笔:使用QtWidgets.qApp实现在程序中随时访问应用的方法
在PyQt应用中,任何一个应用在启动时必须创建一个基于QtWidgets.QApplication或其派生类对应的应用对象,该对象用于处理事件. 如果需要在应用代码中的任何位置都能访问该应用对象,可以 ...
- 关于kettle前后无依赖项关系的解决办法
前几日我发了一个关于从cube里提取数据的kettle流程图,当时我测试了是正确的.今天我将N个这样的流程放到一个job里批量处理的时候,错误出现了,纠结了很久.我始终无法理解为什么单独执行是正确的, ...
- Leetcode学习笔记(3)
题目1 ID88 给你两个有序整数数组 nums1 和 nums2,请你将 nums2 合并到 nums1 中,使 num1 成为一个有序数组. 说明: 初始化 nums1 和 nums2 的元素数量 ...
- node.js、yarn、npm到底是什么?
最近在部署环境,在没有开发脚本的情况下,自己根据以往其他项目中的脚本去生搬硬套,发现很难对项目的配置成功.对配置不成功的情况进行判断,发现是对脚本不熟悉,不了解其原理,实现方式也不知道,所以抽时间去了 ...
- webstorm2020最新安装破解教程方法永久激活码
现在webstorm的版本已经更新到2020.3了,还没有升级的小伙伴们赶紧升级啦,本文教大家如何安装webstorm2020.3版本并且破解,此方法亲测百分百可以永久激活webstorm2020.3 ...
- POJ1422
题目大意: 一个有向无环图,求最小路径覆盖 板子题... 把每个点拆成\(x\)和\(x^{'}\) \((u,v)\)有一条边则\(u\)向\(v^{'}\)连一条边,然后跑最大匹配,最小路径覆盖= ...
- CentOS7 扩容磁盘非根分区
CentOS7扩展磁盘分区 因为业务所在分区空间不足,需要扩容.分配磁盘大小为1T但实际使用过程中发现仅使用了500G左右空间,本次计划在原有磁盘上扩容1T,加上之前500G空闲直接扩容1.5TB ...
- 冬季里有温度的 3D 可视化智慧供热系统
前言 随着供暖季来临,我国北方大部分省市开始陆续供热.一年一度的供暖问题被提上了日程.在我们的印象里,供热的设施不论是锅炉.管道还是暖气片,都是坚硬的钢铁.铸铁.HT 通过自主研发的强大的基于 HTM ...
- 【opencv】学习笔记
安装 此笔记仅对python36实用 OpenCV装3.4.1.15 指令:pip install -i https://pypi.tuna.tsinghua.edu.cn/simple opencv ...
- MongoDB加索引DB崩溃的问题
项目原因,最近在对MongoDB进行数据存储优化 原有问题: 日志数据量比较大,存到一张表,需要手工定时删除数据,且删除数据时间按天算 数据会定时打包到HDFS,查询时间很慢,需要优化 机器内存占 ...