
Turtlebot3新手教程-应用-跟随
本文针对如何利用Turtlebot3可实现的各种应用进行讲解
具体步骤如下:
[Remote PC]安装应用包
cd ~/catkin_ws/src
git clone https://github.com/ROBOTIS-GIT/turtlebot3_applications.git
cd ~/catkin_ws && catkin_make
TurtleBot跟随演示
注意:需要在无障碍环境进行,只需要使用HLS-LFCD LDS雷达即可
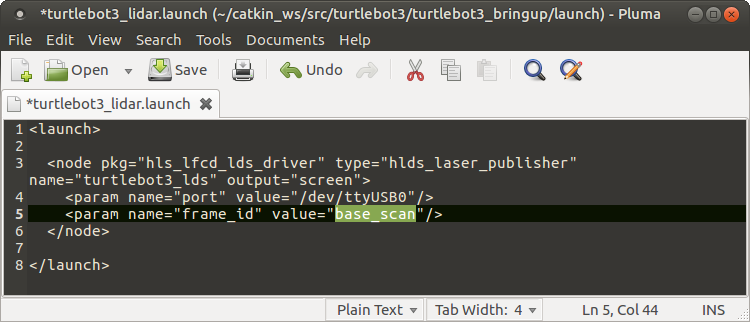
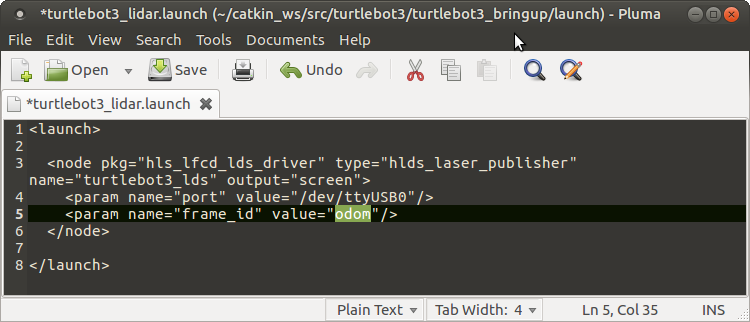
[TurtleBot] 更改配置
vim ~/catkin_ws/src/turtlebot3/turtlebot3_bringup/launch/turtlebot3_lidar.launch
修改前:
修改后:
[Remote PC]安装依赖包
sudo apt-get install python-pip
sudo pip install -U scikit-learn numpy scipy
sudo pip install --upgrade pip
测试:
[Remote PC] 运行roscore
Roscore
[TurtleBot] 启动burger
roslaunch turtlebot3_bringup turtlebot3_robot.launch
[Remote PC] 启动filter
roslaunch turtlebot3_follow_filter turtlebot3_follow_filter.launch
[Remote PC] 启动跟随
cd ~/catkin_ws/src/turtlebot3_applications/turtlebot3_follower/src
rosrun turtlebot3_follower follower.py
TurtleBot全景演示
turtlebot3_panorama演示通过使用pano_ros来实现全景图
依赖:Raspicam,参考Raspicam:(https://github.com/UbiquityRobotics/raspicam_node)
依赖:OpenCV和cvbridge ,参考opencv(http://docs.opencv.org/2.4/doc/tutorials/introduction/linux_install/linux_install.html)
[TurtleBot]启动Raspberry Pi cam V2
roslaunch raspicam_node camerav2_1280x960.launch
[Remote PC] 启动panorama
roslaunch turtlebot3_panorama panorama.launch
[Remote PC] 开始全景图制作
rosservice call turtlebot3_panorama/take_pano 0 360.0 30.0 0.3
参数设置:
模式:
0 : 旋转拍照 (例如:旋转,停止,拍照,旋转,停止,拍照...)
1 : 持续(拍照时要保持旋转)
2 : 停止拍照和创建全景图
全景图像的总角度(角度)
角度间隔 (角度) 用于旋转拍照模式 或 时间间隔 (秒) 用于其他模式
旋转速度 (弧度/秒)
[Remote PC] 查看结果
rqt_image_view image:=/turtlebot3_panorama/panorama
Turtlebot3新手教程-应用-跟随的更多相关文章
- Turtlebot3新手教程:仿真
本文章针对如何利用turtlebot3实现仿真功能进行讲解 测试环境:Ubuntu 16.04 和 ROS Kinetic Kame. 注意:TurtleBot3 Simulation 依赖 turt ...
- Turtlebot3新手教程:Open-Manipulator机械臂
*本文针对如何结合turtlebot3和Open-Manipulator机械臂做出讲解 测试在Ubuntu 16.04, Linux Mint 18.1和ROS Kinetic Kame下进行 具体步 ...
- Turtlebot3新手教程:OpenCR软件设置(shell)
*本文针对如何利用脚本来更新固件进行讲解 具体步骤如下: burger的固件更新 $ export OPENCR_PORT=/dev/ttyACM0 $ export OPENCR_MODEL=bur ...
- Web项目的发布新手教程
ASP.NET服务器发布新手教程 ——本文仅赠予第一次做Web项目,需要发布的新手们,转载的请注明出处. 首先我们说一下我们的需要的一个环境.我使用的是Visual Studio 2010,版本.NE ...
- APP设计尺寸规范大全,APP界面设计新手教程【官方版】(转)
正值25学堂一周年之际,同时站长和APP设计同仁们在群里(APP界面设计 UI设计交流群,APP界面设计⑥群 APPUI设计③群58946771 APP设计资源⑤群 386032923欢迎大家加入交流 ...
- ROS探索总结(三)——ROS新手教程【转】
转自:http://blog.csdn.net/hcx25909/article/details/8811313 版权声明:本文为博主原创文章,未经博主允许不得转载. 目录(?)[-] 一ROS的 ...
- 新手教程之使用Xib自定义UITableViewCell
新手教程之使用Xib自定义UITableViewCell 前言 首先:什么是UITableView?看图 其次:什么是cell? 然后:为什么要自定cell,UITableView不是自带的有cell ...
- MATLAB新手教程
MATLAB新手教程 .MATLAB的基本知识 1-1.基本运算与函数 在MATLAB下进行基本数学运算,仅仅需将运算式直接打入提示号(>>)之後,并按入Enter键就可以.比如 ...
- 【OpenCV十六新手教程】OpenCV角检测Harris角点检测
本系列文章由@浅墨_毛星云 出品.转载请注明出处. 文章链接:http://blog.csdn.net/poem_qianmo/article/details/29356187 作者:毛星云(浅墨) ...
随机推荐
- Python & PyQt学习随笔:PyQt主程序的基本框架
在完成UI设计将UI通过PyUic转成Py文件后,由于这个生成的文件每次通过PyUic生成时都会被覆盖,因此应用的主程序必须另外单独编写py文件.需要将UI生成的文件import到主程序的py文件中. ...
- GYCTF Web区部分WP
目录: Blacklist Easyphp Ezsqli FlaskApp EasyThinking 前言: 这次比赛从第二天开始打的,因为快开学了所以就没怎么看题目(主要还是自己太菜)就只做出一道题 ...
- Python自动发射弹幕
Python自动发射弹幕,弹幕护体 - 环境: Python3+Windows- 开发工具: PyCharm 学习效果:1. 学会使用Python刷弹幕2. 配置INI文件信息3. 掌握网络请求知识4 ...
- 图 Graph
本文主要内容为:图的定义以及基本术语 图的定义 图 图G的组成:由 数据元素的集合E 和 数据间的关系集合E 组成,记作:G = <V, E> 顶点 (vertex):数据元素,V就是顶点 ...
- 团队作业part1--团队展示&选题
一.团队展示 1.队名 DiligentVegetableChicken 2.队员信息 纪昂学(组长):3118005053 廖业成:3118005060 蔡越:3118005086 周梓波:3118 ...
- 题解 CF1426E - Rock, Paper, Scissors
一眼题. 第一问很简单吧,就是每个 \(\tt Alice\) 能赢的都尽量让他赢. 第二问很简单吧,就是让 \(\tt Alice\) 输的或平局的尽量多,于是跑个网络最大流.\(1 - 3\) 的 ...
- 动态规划之经典数学期望和概率DP
起因:在一场训练赛上.有这么一题没做出来. 题目链接:http://acm.hdu.edu.cn/showproblem.php?pid=6829 题目大意:有三个人,他们分别有\(X,Y,Z\)块钱 ...
- 冬季里有温度的 3D 可视化智慧供热系统
前言 随着供暖季来临,我国北方大部分省市开始陆续供热.一年一度的供暖问题被提上了日程.在我们的印象里,供热的设施不论是锅炉.管道还是暖气片,都是坚硬的钢铁.铸铁.HT 通过自主研发的强大的基于 HTM ...
- SecureCRT无法退格删除
SecureCRT无法退格删除 securecrt无法退格删除问题解决: 如果想要全部会话都可以实现退格删除的功能,需要在全局选项设置. 最后选择全局应用即可.
- Validated 注解完成 Spring Boot 参数校验
1. @Valid 和 @Validated @Valid 注解,是 Bean Validation 所定义,可以添加在普通方法.构造方法.方法参数.方法返回.成员变量上,表示它们需要进行约束校验. ...