
[TensorBoard] Train and Test accuracy simultaneous tracking
训练时的实时状态跟踪的重要性 不言而喻。
[Tensorboard] Cookbook - Tensorboard 讲解调节更新频率
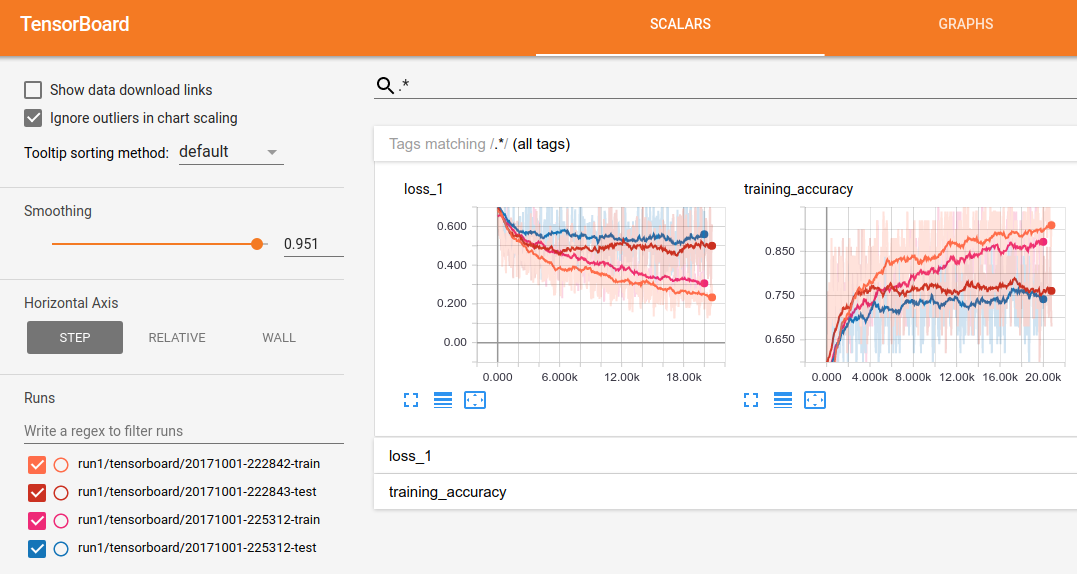
直接上代码展示:
import numpy as np

import tensorflow as tf

from random import randint

import datetime

import os

import time

import implementation as imp

batch_size = imp.batch_size

iterations = 20001

seq_length = 40  # Maximum length of sentence

checkpoints_dir = "./checkpoints"

def getTrainBatch():

    labels = []

    arr = np.zeros([batch_size, seq_length])

    for i in range(batch_size):

        if (i % 2 == 0):

            num = randint(0, 11499)

            labels.append([1, 0])

        else:

            num = randint(12500, 23999)

            labels.append([0, 1])

        arr[i] = training_data[num]

    return arr, labels

def getTestBatch():

    labels = []

    arr = np.zeros([batch_size, seq_length])

    for i in range(batch_size):

        if (i % 2 == 0):

            num = randint(11500, 12499)

            labels.append([1, 0])

        else:

            num = randint(24000, 24999)

            labels.append([0, 1])

        arr[i] = training_data[num]

    return arr, labels

###############################################################################

# Call implementation

glove_array, glove_dict = imp.load_glove_embeddings()

training_data = imp.load_data(glove_dict)

input_data, labels, optimizer, accuracy, loss, dropout_keep_prob = imp.define_graph(glove_array)

###############################################################################

# tensorboard

train_accuracy_op = tf.summary.scalar("training_accuracy", accuracy)

tf.summary.scalar("loss", loss)

summary_op = tf.summary.merge_all()

# saver

all_saver = tf.train.Saver()

sess = tf.InteractiveSession()

sess.run(tf.global_variables_initializer())

logdir_train = "tensorboard/" + datetime.datetime.now().strftime(

    "%Y%m%d-%H%M%S-train") + "/"

writer_train = tf.summary.FileWriter(logdir_train, sess.graph)

logdir_test = "tensorboard/" + datetime.datetime.now().strftime(

    "%Y%m%d-%H%M%S-test") + "/"

writer_test= tf.summary.FileWriter(logdir_test, sess.graph)

timePoint1 = time.time()

timePoint2 = time.time()

for i in range(iterations):

    batch_data, batch_labels           = getTrainBatch()

    batch_data_test, batch_labels_test = getTestBatch()

    # Set the dropout_keep_prob

    # 1.0: dropout is invalid.

    # 0.5: dropout is 0.5

    sess.run(optimizer, {input_data: batch_data, labels: batch_labels, dropout_keep_prob:0.8})

    if (i % 50 == 0):

        print("--------------------------------------")

        print("Iteration: ", i, round(i/iterations, 2))

        print("--------------------------------------")

        ##############################################################

        loss_value, accuracy_value, summary = sess.run(

                                    [loss, accuracy, summary_op],

                                    {input_data: batch_data,

                                     labels: batch_labels,

                                     dropout_keep_prob:1.0})

        writer_train.add_summary(summary, i)

        print("loss [train]", loss_value)

        print("acc  [train]", accuracy_value)

        ##############################################################

        loss_value_test, accuracy_value_test, summary_test = sess.run(

                                    [loss, accuracy, summary_op],

                                    {input_data: batch_data_test,

                                     labels: batch_labels_test,

                                     dropout_keep_prob:1.0})writer_test.add_summary(summary_test, i)

        print("loss [test]", loss_value_test)

        print("acc  [test]", accuracy_value_test)

        ##############################################################

        timePoint2 = time.time()

        print("Time:", round(timePoint2-timePoint1, 2))

        timePoint1 = timePoint2

    if (i % 10000 == 0 and i != 0):

        if not os.path.exists(checkpoints_dir):

            os.makedirs(checkpoints_dir)

        save_path = all_saver.save(sess, checkpoints_dir +

                                   "/trained_model.ckpt",

                                   global_step=i)

        print("Saved model to %s" % save_path)

sess.close()
总之,不同的summary写入不同的writer对象中。
[TensorBoard] Train and Test accuracy simultaneous tracking的更多相关文章
- 论文笔记:Parallel Tracking and Verifying: A Framework for Real-Time and High Accuracy Visual Tracking
Parallel Tracking and Verifying: A Framework for Real-Time and High Accuracy Visual Tracking 本文目标在于 ...
- 本人AI知识体系导航 - AI menu
Relevant Readable Links Name Interesting topic Comment Edwin Chen 非参贝叶斯 徐亦达老板 Dirichlet Process 学习 ...
- 【colab pytorch】使用tensorboard可视化
import datetime import torch import torch.nn as nn import torch.nn.functional as F import torch.opti ...
- Summary on Visual Tracking: Paper List, Benchmarks and Top Groups
Summary on Visual Tracking: Paper List, Benchmarks and Top Groups 2018-07-26 10:32:15 This blog is c ...
- Features for Multi-Target Multi-Camera Tracking and Re-identification论文解读
解读一:Features for Multi-Target Multi-Camera Tracking and Re-identification Abstract MTMCT:从多个摄像头采集的视频 ...
- cvpr2015papers
@http://www-cs-faculty.stanford.edu/people/karpathy/cvpr2015papers/ CVPR 2015 papers (in nicer forma ...
- ICCV 2017论文分析(文本分析)标题词频分析 这算不算大数据 第一步:数据清洗(删除作者和无用的页码)
IEEE International Conference on Computer Vision, ICCV 2017, Venice, Italy, October 22-29, 2017. IEE ...
- 100天搞定机器学习|day40-42 Tensorflow Keras识别猫狗
100天搞定机器学习|1-38天 100天搞定机器学习|day39 Tensorflow Keras手写数字识别 前文我们用keras的Sequential 模型实现mnist手写数字识别,准确率0. ...
- caffe中的BatchNorm层
在训练一个小的分类网络时,发现加上BatchNorm层之后的检索效果相对于之前,效果会有提升,因此将该网络结构记录在这里,供以后查阅使用: 添加该层之前: layer { name: "co ...
随机推荐
- delphi获取文件的创建/修改时间、按时间删除指定文件下的文件
uses Windows, Messages, SysUtils, Variants, Classes, Graphics, Controls, Forms, Dialogs, StdCtrl ...
- AngularJS中实现Model缓存
在AngularJS中如何实现一个Model的缓存呢? 可以通过在Provider中返回一个构造函数,并在构造函数中设计一个缓存字段,在本篇末尾将引出这种做法. 一般来说,Model要赋值给Scope ...
- Web App 和 Native App,哪个是趋势?
一.Web App vs. Native App 比起手机App,网站有一些明显的优点. 跨平台:所有系统都能运行 免安装:打开浏览器,就能使用 快速部署:升级只需在服务器更新代码 超链接:可以与其他 ...
- Spark2.2(三十三):Spark Streaming和Spark Structured Streaming更新broadcast总结(一)
背景: 需要在spark2.2.0更新broadcast中的内容,网上也搜索了不少文章,都在讲解spark streaming中如何更新,但没有spark structured streaming更新 ...
- NPM慢怎么办 - nrm切换资源镜像
1. 直接配置为taobao镜像 npm config set registry https://registry.npm.taobao.org 1. 使用NRM管理镜像 npm isntall -g ...
- 用PowerShell的命令行检查文件的校验MD5 SHA1 SHA256
certutil -hashfile yourfilename.ext MD5 certutil -hashfile yourfilename.ext SHA1 certutil -hashfile ...
- sqlserver修改主键为自增
使用PowerDesigner创建一张表, 拷贝建表语句发现ID不是自增的, 以下是修改语句: ALTER TABLE USER_JOB_EXE_REC DROP COLUMN id; , ); 注: ...
- Ubuntu菜鸟入门(十八)————解决Ubuntu下Sublime Text 3无法输入中文
一.下载我们需要的文件,打开终端,输入: git clone https://github.com/lyfeyaj/sublime-text-imfix.git 二.将subl移动到/usr/bin/ ...
- Rplidar学习(五)—— rplidar使用cartographer_ros进行地图云生成
一.Cartographer简介 Cartographer是google开源的通用2D和3D定位与地图同步构建的SLAM工具,并提供ROS接口.官网地址:https://github.com/goog ...
- 【C#】C#对Excel表的操作
目录结构: contents structure [+] Microsoft.Office.Interop.Excel.Application Aspose.cell插件 1.Microsoft.Of ...