
Grassfire算法- 运动规划(Motion planning)
Grassfire算法:
一、概念
这个算法是做图像处理的抽骨架处理,目的是求出图像的骨架,可以想象一片与物体形状相同的草,沿其外围各点同时点火。当火势向内蔓延,向前推进的火线相遇处各点的轨迹就是中轴。
一个与细化有关的运算是抽骨架,也称为中轴变换(Medialaxis transform)或焚烧草地技术(grass-fire technigue)。中轴是所有与物体在两个或更多非邻接边界点处相切的圆心的轨迹。但抽骨架很少通过在物体内拟合圆来实现。
概念上,中轴可设想成按如下方式形成。想象一片与物体形状相同的草,沿其外围各点同时点火。当火势向内蔓延,向前推进的火线相遇处各点的轨迹就是中轴。
抽骨架的实现与细化相似,可采用一个两步有条件腐蚀实现,但是删除像素的规则略有不同。
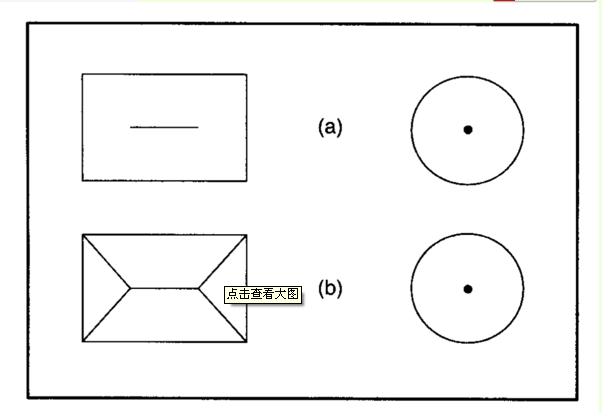
下图将细化与抽骨架进行比较。二者的主要的差别在于抽骨架在拐角处延伸到了边界,而由细化得到的骨架却没有。
上面图a是细化的效果,下面的图b是抽骨架的效果。
(左边是处理一个均匀的矩形区域,右边是处理一个均匀的圆形区域)
二、简单运算实现:(加强理解)
我们的目标是:找到start-end之间的最短路径。
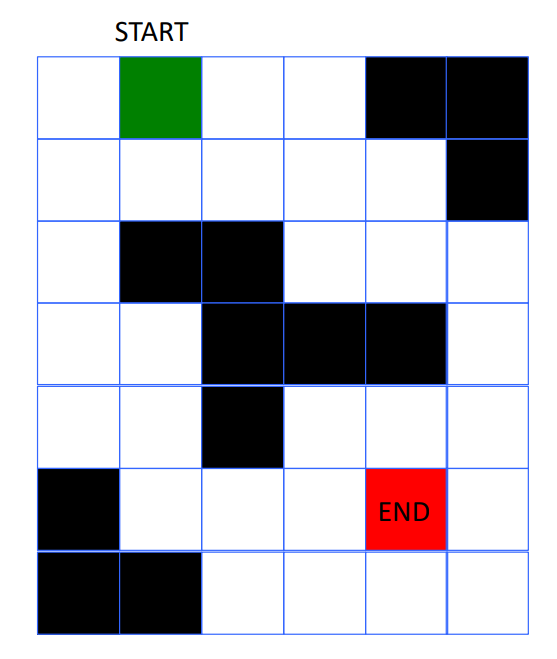
如图所示。刷过leetcode的朋友看见这张应该会会心一笑,BFS,DFS这类词争先恐后往外跳。但是呢,太高级了,我的朋友们。让我们先用一种最文艺(傻气)的办法,来解决这个问题。

Grassfire 算法。小时候,大家都背过一首诗:离离原上草,一岁一枯荣。 野火烧不尽,春风吹又生。说的就是这种算法。这首诗告诉我们,草,都是从旁边的草开始燃烧蔓延的!grassfire-烧草,就这么简单又有力。
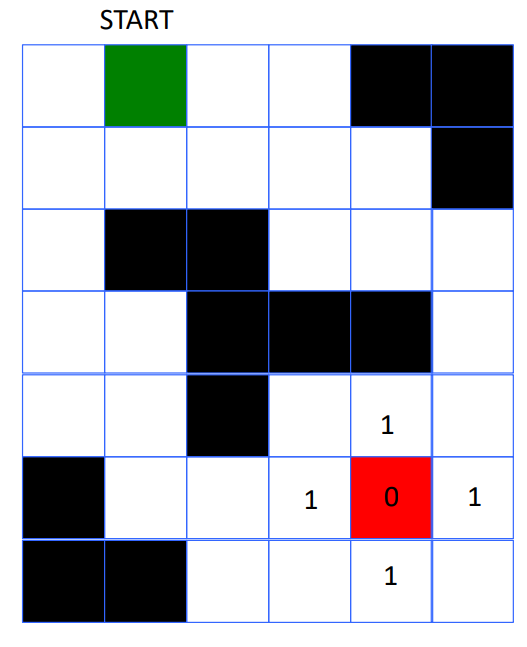
1.首先把终点的距离设定为0,然后设定距离终点最近的格子距离为1。如图所示
2.然后,距离1最近的格子是2,距离2最近的格子是3,以此类推
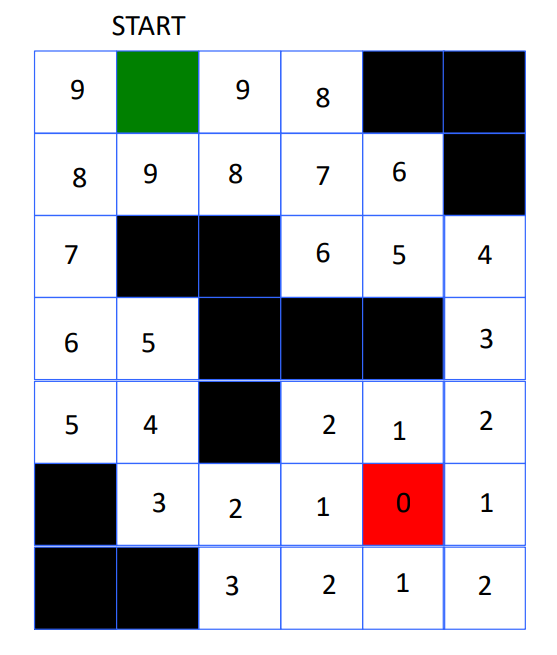
3.好了,这时候每一个数字都代表这该单元格到终点的距离。我们把数字连起来,就形成了最短路径,注意了,这个路径很可能不是唯一解。
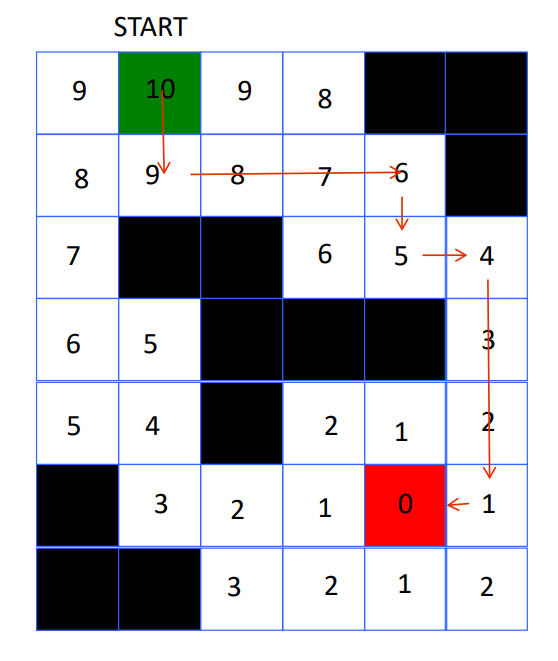
整个过程用伪代码表示就是:
1·For each node n in the graph
2 ·n.distance=Infinity
3·Create an empty list.
4·goal.distance=0,add goal to list.
5·While list not empty
6 ·Let current=first node in list,remove current from list
7 ·For each node,n that is adjacent to current
8 ·If n.distance=Infinity
9 ·n.distance=current.distance+1
10 ·add n to the back of the list
但是有些时候,我们会遇见走不通的情况,我们写代码的时候就要考虑好这个问题
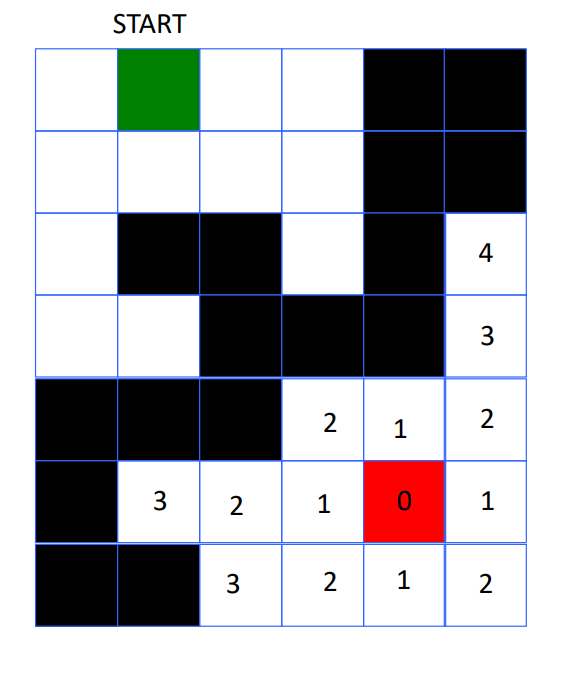
三、实现过程:
1.如果start-end之间有路,找到最短路径
2.如果start-dend之间没有路,跳出循环,报错
下面谈谈这个算法计算复杂度的问题,这个算法是一种遍历搜索,火会席卷每一个角落。
计算复杂度为:O(|V|)
其中,V是图中格子的数量。我们假设我们有100个格子,要访问的格子数
2维棋盘:100 X100 = 1000
3维棋盘: 100X100X100 = 1000000
6维棋盘: 100X100X100X100X100X100 =1000000000000
1000000000000啊朋友们,什么概念,就差不多和天上的星星一样多了哇!grassfire的计算量随着格子的变多或者维度的上升而变得很大。
好啦,总的来说这是一个很简单的算法,一定能找到全局最优解。
参考:1)运动规划(Motion planning)- Grassfire 算法——https://www.jianshu.com/p/e22acfc75731?from=timeline
2)grassfire算法——https://www.iteye.com/blog/benworld-1920217
Grassfire算法- 运动规划(Motion planning)的更多相关文章
- 运动规划 (Motion Planning): MoveIt! 与 OMPL
原创博文:转载请标明出处:http://www.cnblogs.com/zxouxuewei 最近有不少人询问有关MoveIt!与OMPL相关的话题,但是大部分问题都集中于XXX功能怎么实现,XXX错 ...
- 运动规划 (Motion Planning): MoveIt! 与 OMPL---44
原创博文:转载请标明出处:http://www.cnblogs.com/zxouxuewei 最近有不少人询问有关MoveIt!与OMPL相关的话题,但是大部分问题都集中于XXX功能怎么实现,XXX错 ...
- 运动规划(Motion Planning)
相关介绍: https://mp.weixin.qq.com/s?__biz=MzA5MDE2MjQ0OQ==&mid=2652786406&idx=1&sn=f937dd6a ...
- MoveIt运动规划-1
按照帮助文档Setup Assistant Tutorial中的描述,用moveit_setup_assistant图形界面一步步配置机器人,最后生成机器人的配置文件保存到指定的文件夹中. 以UR5机 ...
- 【2018.04.19 ROS机器人操作系统】机器人控制:运动规划、路径规划及轨迹规划简介之一
参考资料及致谢 本文的绝大部分内容转载自以下几篇文章,首先向原作者致谢,希望自己能在这些前辈们的基础上能有所总结提升. 1. 运动规划/路径规划/轨迹规划的联系与区别 https://blog.csd ...
- 如何用MoveIt快速搭建机器人运动规划平台?
MoveIt = RobotGo,翻译成中文就是“机器人,走你!”所以,MoveIt的主要就是一款致力于让机器人能够自主运动及其相关技术的软件,它的所有模块都是围绕着运动规划的实现而设计的. 两个月前 ...
- 泡泡一分钟:Automatic Parameter Tuning of Motion Planning Algorithms
Automatic Parameter Tuning of Motion Planning Algorithms 运动规划算法的自动参数整定 Jos´e Cano, Yiming Yang, Brun ...
- 泡泡一分钟:Motion Planning for a Small Aerobatic Fixed-Wing Unmanned Aerial Vehicle
Motion Planning for a Small Aerobatic Fixed-Wing Unmanned Aerial Vehicle Joshua Levin, Aditya Paranj ...
- 泡泡一分钟:Learning Motion Planning Policies in Uncertain Environments through Repeated Task Executions
张宁 Learning Motion Planning Policies in Uncertain Environments through Repeated Task Executions 通过重 ...
随机推荐
- [warn] the "user" directive makes sense only if the master process runs with super-user privileges, ignored in /usr/local/nginx/conf/nginx.conf:1
带有sudo 权限执行就可以了
- 上交所跨市场ETF申购赎回实时回报
申购赎回实时回报:1.二级市场过户记录(二级市场代码)2.沪市成分股过户记录(全部成分股)3.非沪市资金记录4.沪市资金记录5.ETF一级市场过户记录(一级市场代码)
- js 如何让两个等长的数组产生键值对关系
问题的准确描述:js 将两个长度一样的一维数组 合成一个一维数组,A为键值,B为key值 js 将两个长度一样的一维数组 合成一个一维数组,A为键值,B为key值 如 var arr1=['a','b ...
- LSTM改善RNN梯度弥散和梯度爆炸问题
我们给定一个三个时间的RNN单元,如下: 我们假设最左端的输入 为给定值, 且神经元中没有激活函数(便于分析), 则前向过程如下: 在 时刻, 损失函数为 ,那么如果我们要训练RNN时, 实际上 ...
- SpringCloud入门01之基础知识
一.Spring Cloud 什么是spring cloud, 为什么要使用微服务架构? 参考度娘 Spring Cloud是一系列框架的有序集合, 它利用Spring Boot的开发便利性巧妙地简化 ...
- 高级UI-符合MD的常用控件
在Google提供的控件中,在support-design及v4,v7包中,存在着很多符合MD标准的控件,这里罗列出一些常用的控件 TextInputLayout 这个控件在作为输入框的时候是极其方便 ...
- linux shell `符号详解
linux shell `符号详解 <pre>[root@iZ23uewresmZ arjianghu]# echo `ls`asss.html common guaji.php imag ...
- [转帖]Intel要提供2.5G的消费级以太网 价格2.4刀
千兆网已成过去!Intel将全面普及2.5Gbps以太网 https://news.cnblogs.com/n/641736/ 硬件发展突飞猛进 投递人 itwriter 发布于 2019-10-02 ...
- wordpress 后台添加 快速编辑 栏目
前两篇其实是同一篇,都是讲在后台添加菜单类型的http://www.ashuwp.com/courses/highgrade/664.htmlhttps://shibashake.com/wordpr ...
- LIUNX随堂学习-2 用户和组,增、删、改、查
1.less的使用 less /etc/group #查看组的信息 less /etc/gshadow #查看组密码 例如:less /tmp/aa ...