
MoveIt运动规划-1
按照帮助文档Setup Assistant Tutorial中的描述,用moveit_setup_assistant图形界面一步步配置机器人,最后生成机器人的配置文件保存到指定的文件夹中。
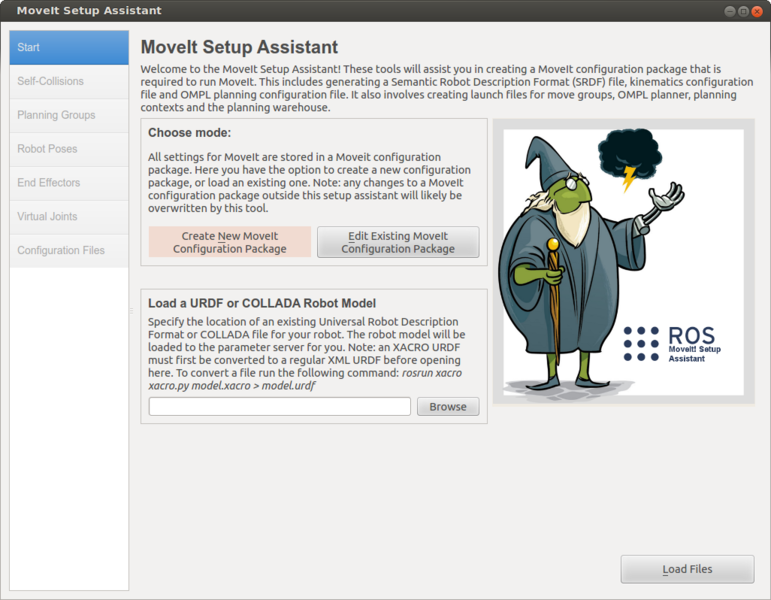
以UR5机器人为例,将生成的配置文件保存在ur5_moveit_config文件夹中。生成的config文件夹中包含了一些机器人和求解器相关的配置文件,launch文件夹中的demo.launch主要作用是对所创建的MoveIt功能包进行基本测试。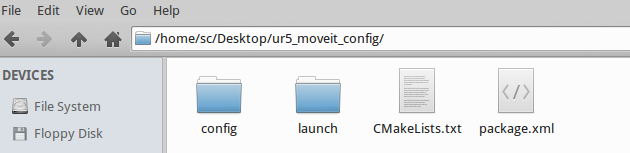
在该路径下运行demo.launch文件: ~/Desktop/ur5_moveit_config/launch$ roslaunch demo.launch
rivz左下角是运动规划MotionPlanning模块,右边的窗口中可以拖动控制球,来移动或旋转机器人的末端。其中绿色的机器人表示运动规划的起始姿态,橙色机器人表示运动规划的目标姿态。
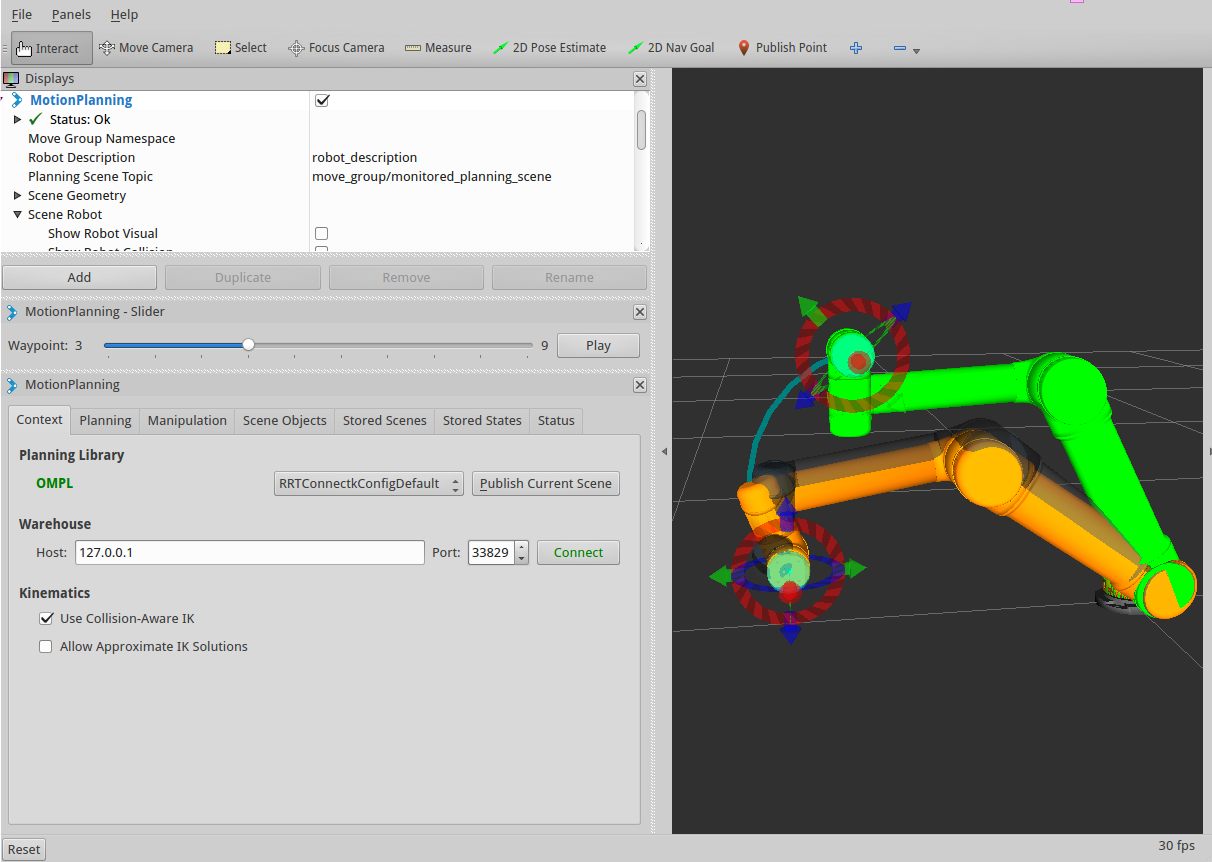
当调整初始或目标姿态后在Planning选项卡的Query框中电机Update按钮进行更新,否则还是会按照之前的姿态进行规划。
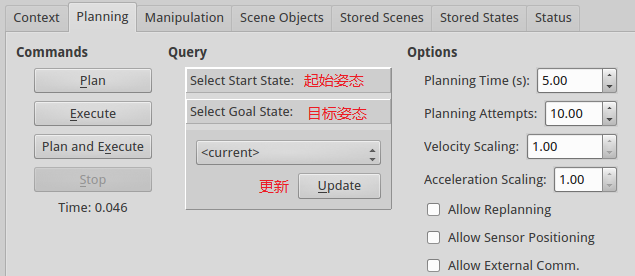
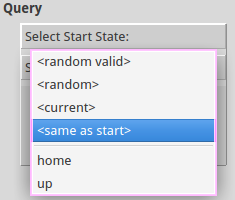
注意Start State和Goal State默认为当前设定的姿态<current>,如果要改为其它特定姿态可以从下拉框中选择,比如随机选择一个姿态<random>或者与初始姿态一致<same as start>。注意下面还有home和up两个姿态,home为初始的零位姿态,up为之前在MoveIt Setup Assistant选项栏Robot Pose中预定义的姿态。
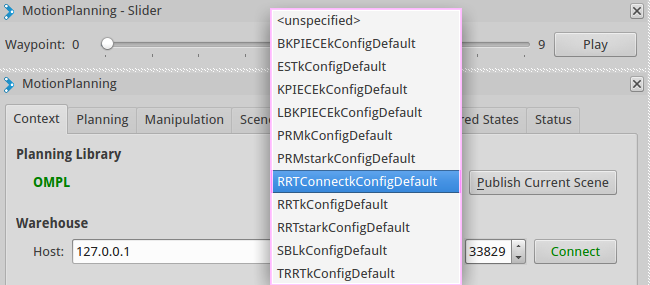
路径规划前要选择好合适的算法,在Context选项栏OMPL路径规划库中选择“RRTConnectkConfigDefault”算法:
点击Planning选项栏中的Plan按钮进行路径规划,点击Execute按钮则会把机器人移动到目标位置处。在Panels菜单栏中打开MotionPlanning-Slider,会出现一个滑动条(默认不显示),拖动滑条可以显示机器人按规划路径运动的过程。

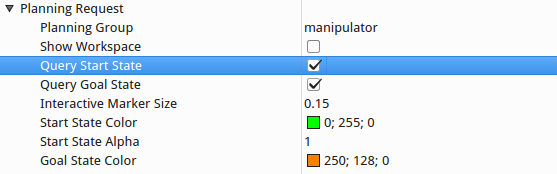
如果要显示末端点的运动轨迹等信息可以在Display→Planned Path中设置Show Trail。另外注意,在Display→Planning Request中勾选Query Start State和Query Goal State后,右边的窗口中才会显示机器人的初始和目标状态,默认不显示初始姿态。初始和目标状态的颜色可以在Start State Color和Goal State Color中改变。
参考:
运动规划 (Motion Planning): MoveIt! 与 OMPL
Mastering ROS for Robotics Programming (2015)-Chapter 11. ROS for Industrial Robots
MoveIt运动规划-1的更多相关文章
- 运动规划 (Motion Planning): MoveIt! 与 OMPL
原创博文:转载请标明出处:http://www.cnblogs.com/zxouxuewei 最近有不少人询问有关MoveIt!与OMPL相关的话题,但是大部分问题都集中于XXX功能怎么实现,XXX错 ...
- 如何用MoveIt快速搭建机器人运动规划平台?
MoveIt = RobotGo,翻译成中文就是“机器人,走你!”所以,MoveIt的主要就是一款致力于让机器人能够自主运动及其相关技术的软件,它的所有模块都是围绕着运动规划的实现而设计的. 两个月前 ...
- 运动规划 (Motion Planning): MoveIt! 与 OMPL---44
原创博文:转载请标明出处:http://www.cnblogs.com/zxouxuewei 最近有不少人询问有关MoveIt!与OMPL相关的话题,但是大部分问题都集中于XXX功能怎么实现,XXX错 ...
- 【2018.04.19 ROS机器人操作系统】机器人控制:运动规划、路径规划及轨迹规划简介之一
参考资料及致谢 本文的绝大部分内容转载自以下几篇文章,首先向原作者致谢,希望自己能在这些前辈们的基础上能有所总结提升. 1. 运动规划/路径规划/轨迹规划的联系与区别 https://blog.csd ...
- 机器人运动规划中的构形空间(Configuration Space)
A key concept in motion planning is configuration space, or C-space for short. Every point in the C- ...
- Grassfire算法- 运动规划(Motion planning)
Grassfire算法: 一.概念 这个算法是做图像处理的抽骨架处理,目的是求出图像的骨架,可以想象一片与物体形状相同的草,沿其外围各点同时点火.当火势向内蔓延,向前推进的火线相遇处各点的轨迹就是中 ...
- 第三期 第三期 搜索——1.运动规划(motion_planing)
运动规划的根本问题在于机器人可能存在于一个这样的世界中, 它可能想找到一条到达这个目标的路径,那么就需要指定一个到达那里的计划, 自动驾驶汽车也会遇到这个问题.他可能处于高速公路的附近的街道网络中,他 ...
- 自动驾驶运动规划-Reeds Shepp曲线
自动驾驶运动规划-Reeds Shepp曲线 相比于Dubins Car只允许车辆向前运动,Reeds Shepp Car既允许车辆向前运动,也允许车辆向后运动. Reeds Shepp Car运动规 ...
- 运动规划——PT and PVT 模式
最近项目成员在做机器人上层开发时,经常说到PT模式和PVT模式.一直没搞懂这两种模式的实际差别.上网检索进行学习...... ref link:https://blog.csdn.net/m0_376 ...
随机推荐
- poj 2240 Arbitrage 题解
Arbitrage Time Limit: 1000MS Memory Limit: 65536K Total Submissions: 21300 Accepted: 9079 Descri ...
- 整理:FPGA选型
针对性整理下FPGA选型问题 一.获取芯片资料: 要做芯片的选型,首先就是要对有可能要面对的芯片有整体的了解,也就是说要尽可能多的先获取芯片的资料.现在FPGA主要有4个生产厂家,ALTERA,XIL ...
- Ubuntu 虚拟机安装几点细节整理
虚拟机或者Wubi安装其实都挺简单的,这里还是再次总结下,给遇到麻烦的同学一点参考. 虚拟机安装 虚拟机直接通过新建-标准-选择镜像,Vmware能够自动识别镜像并进行Easy Install安装,E ...
- sharepoint 2010 自定义页面布局
在sharepoint开发中经常遇到 自定义网站栏.内容类型,页面布局和模板页也会遇到,遇到机会就相对比较小. 首先新建一个空的sharepoint项目: 1)创建网站兰: 修改SiteColumns ...
- 技术向:一文读懂卷积神经网络CNN
转自:http://dataunion.org/11692.html 作者:张雨石 自今年七月份以来,一直在实验室负责卷积神经网络(Convolutional Neural Network,CNN), ...
- 为Linux操作系统所在的logical volumn扩容
感谢Lieven和Tom的协助,这个问题才得以解决.我在这里把解决问题的步骤总结一下,帮助自己学习. 问题描述 =========== 笔者有一台linux的物理机,其上名为centos-root的l ...
- Error: MDM failed command. Status: Only a single SDC may be mapped to this volume at a time
映射一个volume到多个SDC的时候报错如下: Error: MDM failed command. Status: Only a single SDC may be mapped to this ...
- jquery 控制css样式
一.CSS 1.css(name) 访问第一个匹配元素的样式属性. 返回值 String 参数 name (String) : 要访问的属性名称 示例: $("p").css(&q ...
- 利用样式——android2.3实现android4.0风格的edittext
先看效果: 思路:在源码里找到4.0风格的图片作为背景,xml文件定义点击时候边框变化 步骤: ①.在F:\sdk\sdk\platforms\android-14\data\res\drawable ...
- win10安装jdk以及配置环境变量
本人使用的jdk版本:jdk-8u171-windows-x64.exe, 1.安装jdk: 双击 jdk-8u171-windows-x64.exe ,然后就是简单的安装流程,安装文件位置建议保持默 ...