
倍福TwinCAT(贝福Beckhoff)应用教程13.2 TwinCAT控制松下伺服 CS说明
虚拟仿真上,要注意仿真只是为了可视化,可以看到数据的变动是否和实际一致,所以Robot2D才是主要因素,虚拟仿真采集机器人的关节位置或者TCP位置来显示而已,为了测试一些别的算法,我们还可以在虚拟仿真的环境中放入临时的点位,然后显示一个球体或者一个坐标系,以此来判断是否算的准确(OPENGL无非rotate和translate到目标位置,然后draw即可)
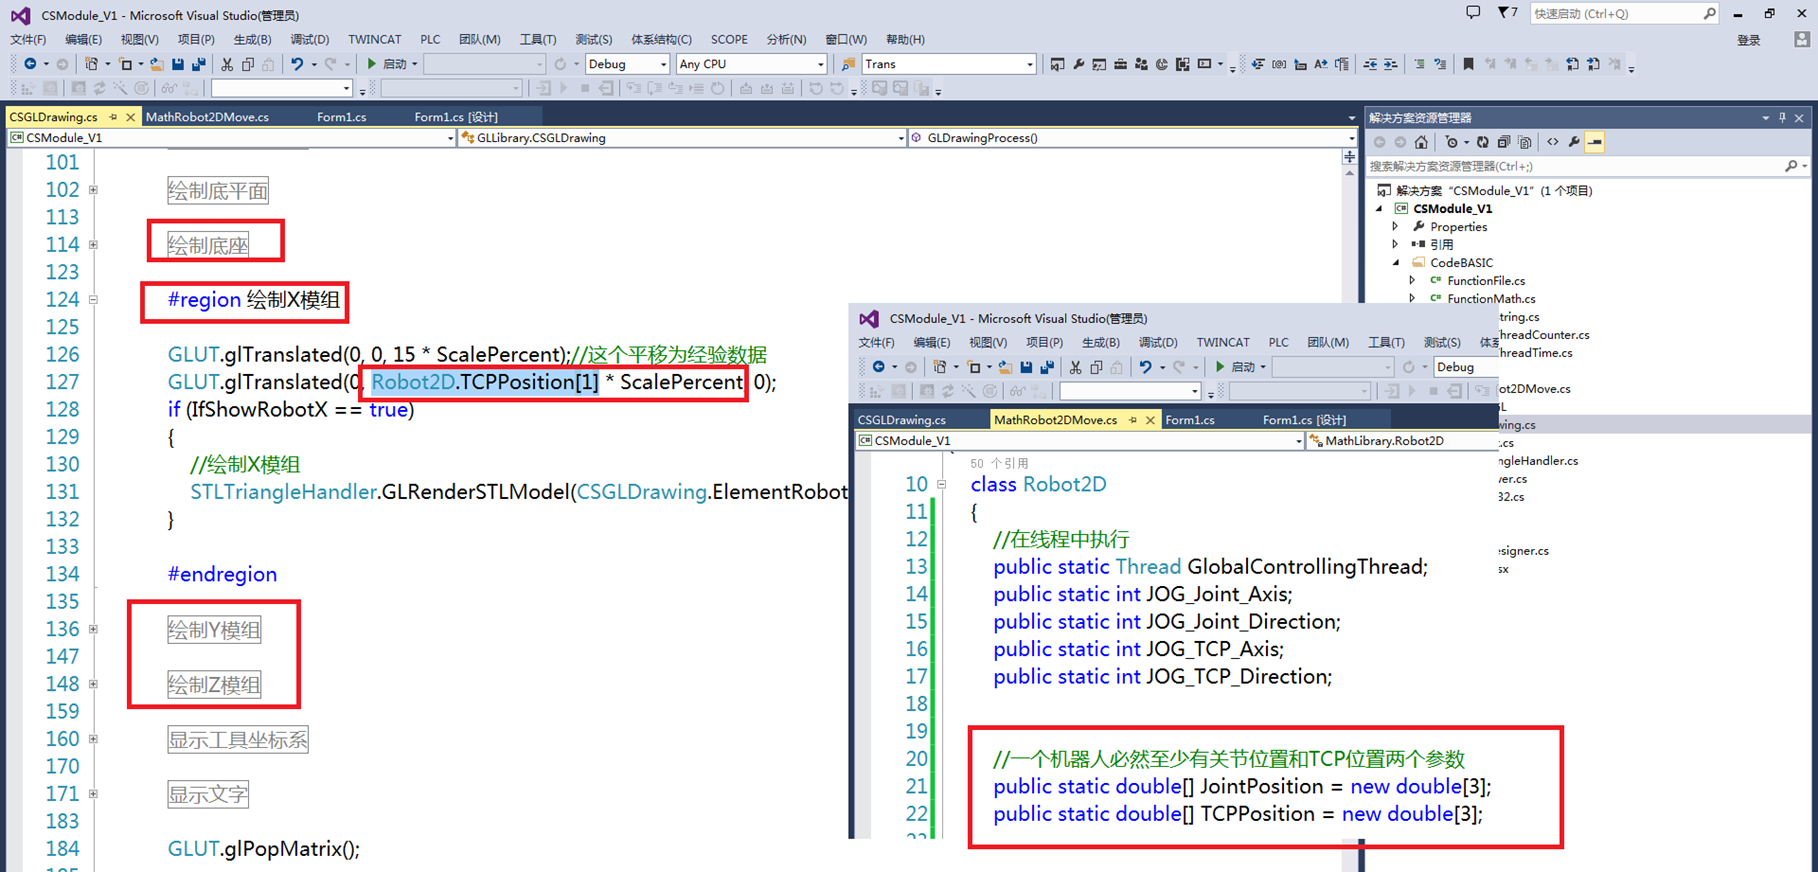
仿真上还要注意,坐标系方向是自己定义的,比如我认为底座的正中心就是世界坐标系的原点。每加载一个模块,可以认为坐标系会产生一次平移和旋转,因此即便是直线模组也建议采用DH法构建从Base到Tool的坐标系变换,这对于后续的处理会比较简单。在本例中大关节映射了机器人Y坐标,小关节映射了机器人X坐标,当然Z方面只是一个画笔(也可以认为是一个不动的坐标)。每一个一起运动的部分可以认为是一个整体,Solidworks用STL格式输出即可指定坐标系(比如我认为对于底座部分如下,底座的原点就是底盘的正中心,对于大模组X)


X模组让末端产生Z=15的偏移值
Y模组让末端产生Z=81的偏移值
Z模组让末端产生X=-11,Y=-85,Z=-44的偏移值
工具端的画笔模块让末端产生X=10,Y=10,Z=0的偏移值
总的来说整个模组机构让末端产生X=-1,Y=-75,Z=52的偏移值
也就是说当J0和J1都回到零点的时候,整个TCP末端相对于基座的偏移为X=-1,Y=-75,Z=52mm),因此当两个关节都是0度的时候,TCP的XY坐标不是0(这同样也需要在OPENGL中手工给出偏移具体数值

从静态算法来分析,所有机器人都至少可以从关节位置更新TCP位置和从TCP位置更新关节位置两种方法(get_forward_kin()和get_inverse_kin()),当然在本例子中比较简单,因为一个关节控制了一个自由度,互相不干涉(不管是否添加Z轴),正向分析,电机转动通过丝杠传递到末端,一个电机角度就对应了一个X或者Y的值(正比例关系),反之也是如此,实际上在串联转动关节的机器人中,正解必然存在且唯一,逆解不一定存在且不一定唯一(0,1或者多个),但是如论简单还是复杂还是应该按照统一的写法。

从动态算法来分析,所有机器人都至少可以点动关节或点动TCP(movej()和mvoel()),当然在本例中为了简单演示只做了MVOEJ和MOVEL的一个特例(JOG单轴,实际上MOVEJ和MVOEL是可以多个轴或者多个方向的,给定的速度,加速度重新计算到每一个轴上,让每一个轴都一起开始一起停止,不管哪种方式最终都是要算到关节位置的修改这一步,因为电机只认识关节的旋转位置。)停止的过程也只是简单的直接终止线程(实际上为了保证运动的平滑和稳定,需要从当前速度开始慢慢减速到零stopj()和stopl())

在本例中,上位和下位是分开的(C#的上位优势是可以做的比较好看好用,TwinCAT的下位优势是可以跟具体硬件交互实现具体功能)。有很多功能既可以在上位完成也可以在下位完成,比如运动过程中的正负限位设置,速度过大保护等等(一般涉及具体硬件的应该在下位实现,因为上位的实时性不够,如果到了限位没有反应过来就超了,而下位的PLC程序可以确保高速和可靠。而和应用相关的应该在上位实现,因为上位做起来更快更方便,而且下位缺少很多高级语言才有的方法,函数)。在最后的例子中,将会演示上位和下位相结合的情况,上位负责显示和跟用户交互,下位负责执行和反馈实际硬件状态。

更多教学视频和资料下载,欢迎关注以下信息:
我的优酷空间:
http://i.youku.com/acetaohai123
我的在线论坛:
http://csrobot.gz01.bdysite.com/

问题交流:
QQ:910358960
倍福TwinCAT(贝福Beckhoff)应用教程13.2 TwinCAT控制松下伺服 CS说明的更多相关文章
- 倍福TwinCAT(贝福Beckhoff)应用教程13.1 TwinCAT控制松下伺服 NC高级
本节主要演示了使用自定义函数实现电机的运动(梯形曲线和S曲线都有实现),这里的JOG+和JOG-,针对单个关节实现了PTP的运动(跟贝福的MoveAbsolute功能块实现效果一致),在此没有介绍运动 ...
- 倍福TwinCAT(贝福Beckhoff)应用教程13.3 TwinCAT控制松下伺服 NC配合完整上位
这是TwinCAT教程的最后一节,简单讲述了以C#为上位,通过ADS控制TwinCAT下位,实现完整控制两轴模组的功能.可以发现,在上位层已经没有了运动控制的代码,不管是要执行哪种运动,无非是把目标参 ...
- 倍福TwinCAT(贝福Beckhoff)应用教程13.2 TwinCAT控制松下伺服 NC自定义直线插补
对于MOVEJ的关节运动来说,我们只关心每个电机的角度(只需要考虑多个电机协同开始运动和结束运动,关键是对每个电机加速度均一化,从而一起跑一起停,这部分内容可以参考机器人学导论以获取更加详细的说明), ...
- 倍福TwinCAT(贝福Beckhoff)应用教程12.3 TwinCAT控制松下伺服 NC进阶
在前面一节,我们简单介绍了通过PLC+HMI实现完整控制松下伺服的上使能-运动,采集位置,速度等功能,这里我们会大量简化用到的贝福功能块(为了更加实用).首先依然是对单个轴的封装,我们之前的做法,例如 ...
- 倍福TwinCAT(贝福Beckhoff)基础教程1.2 TwinCAT安装配置
由于TC2和TC3都有可能用到,个人推荐都安装,但是注意必须是先安装的TwinCAT2,然后安装TwinCAT3,如果反了可能两个都没法用(打开TcSwitchRuntime提示Both TwinCA ...
- 倍福TwinCAT(贝福Beckhoff)基础教程1.1 TwinCAT背景知识
本节附件中有很多PPT介绍贝福TwinCAT和EtherCAT的相关技术,在此只做简单说明. 简单总结:EtherCAT就是一种总线技术,具有速度快,稳定性高,布线简单等优点,详细可以参考下面这个PP ...
- 倍福TwinCAT(贝福Beckhoff)应用教程12.2 TwinCAT控制松下伺服 NC初步
在前面我们已经学会了使用贝福自带的调试软件完成试运行,接下来是使用TWINCAT PLC实现这个功能,右击PLC添加一个PLC项目 在VISUs上右击添加一个HMI人机界面 目前PLC程序和人 ...
- 倍福TwinCAT(贝福Beckhoff)应用教程12.1 TwinCAT控制松下伺服 连接和试运行
首先是用松下伺服自带的软件可以测试运行(驱动器,电机都连接好,然后用USB线连接到松下伺服驱动器的X1口),打开调试软件会自动提示连接到伺服 一般需要对驱动器清除绝对值编码器数据(驱动器可能报错4 ...
- 倍福TwinCAT(贝福Beckhoff)应用教程11.1 TwinCAT应用小程序1 如何读写数字量模拟量输入输出(DI,DO,AI,AO)
常见的模拟量模块(还有更高端和更低端的,使用方法都一样) EL3054和EL4024(4路模拟量输入和输出模块) 常见的数字量模块(还有更高端和更低端的,使用方法都一样) EL1809和EL280 ...
随机推荐
- 转载 Ofbiz 入门教程
1.Ofbiz 介绍: Ofbiz(http://www.ofbiz.org) 是 Open Source 的商务软件系统,充分利用了各优秀的的Open Source 项目,像 Tomcat, Ant ...
- 转怎么让VI支持中文显示
https://blog.csdn.net/kayneo/article/details/72957475
- 【cocos2d-js官方文档】十七、事件分发机制
简介http://blog.csdn.net/qinning199/article/details/41951517 游戏开发中一个很重要的功能就是交互,如果没有与用户的交互,那么游戏将变成动画,而处 ...
- HDU 6324.Problem F. Grab The Tree-博弈(思维) (2018 Multi-University Training Contest 3 1006)
6324.Problem F. Grab The Tree 题目看着好难,但是题解说的很简单,写出来也很简单.能想出来就是简单的,想不出来就难(讲道理,就算是1+1的题目,看不出来就是难的啊). 和后 ...
- Codeforces 651 C. Watchmen-曼哈顿距离和欧几里得距离
C. Watchmen time limit per test 3 seconds memory limit per test 256 megabytes input standard input ...
- codeforces 869C The Intriguing Obsession【组合数学+dp+第二类斯特林公式】
C. The Intriguing Obsession time limit per test 1 second memory limit per test 256 megabytes input s ...
- HDU 2551 竹青遍野(循环,水)
/* 他开始在他的院子种竹子,第1个月种1根竹子,第2个月种8根竹子,第3个月种27根竹子 ...第N个月就种(N^3)根竹子.当他种下第X根竹子那一刻,就是他重出江湖之时! 告诉你X的值, 你能算出 ...
- luogu P1855 榨取kkksc03
题目描述 以下皆为真实的故事. 洛谷2的团队功能是其他任何oj和工具难以达到的.借助洛谷强大的服务器资源,任何学校都可以在洛谷上零成本的搭建oj并高效率的完成训练计划. 为什么说是搭建oj呢?为什么高 ...
- [BZOJ 1143] 祭祀river
Link:https://www.lydsy.com/JudgeOnline/problem.php?id=1143 Solution: 一道最长反链的模板题 由Dilworth定理可知:最小链覆盖数 ...
- 【置换群】Codeforces Round #393 (Div. 1) A. Pavel and barbecue
就是先看排列p,必须满足其是一个环,才满足题意.就处理出有几个环,然后把它们合起来,答案就是多少. 然后再看序列b,自己稍微画一画就会发现,如果有偶数个1肯定是不行哒,否则,它就会再置换一圈回到它自己 ...