
倍福TwinCAT(贝福Beckhoff)应用教程12.1 TwinCAT控制松下伺服 连接和试运行
首先是用松下伺服自带的软件可以测试运行(驱动器,电机都连接好,然后用USB线连接到松下伺服驱动器的X1口),打开调试软件会自动提示连接到伺服

一般需要对驱动器清除绝对值编码器数据(驱动器可能报错40错误),写入驱动器参数值等等,这里不再详细说明如何改参数之类的(可以参考我对松下伺服驱动器的文档),我把对应的参数文件放到了项目中,这里只演示了传入参数文件
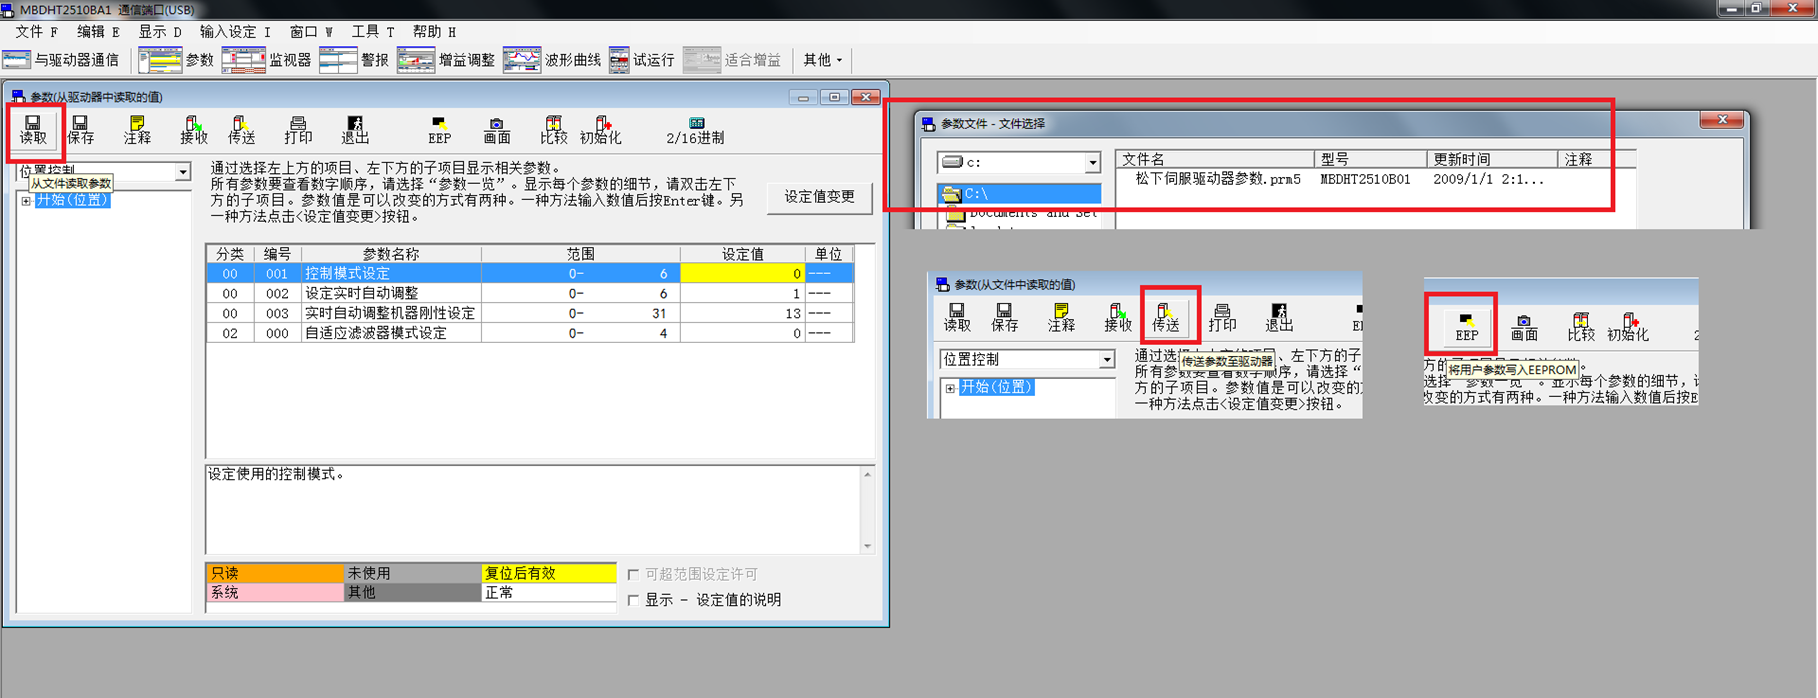
然后就可以使用松下自带的软件测试运行,能够正常运行说明驱动器参数,接线都没有问题。相反如果用伺服自带的软件走不起来,就没有必要用TWINCAT控制,需要先解决伺服驱动器的报错

新建一个TWINCAT项目,右击IO下的Devices,执行scan(如果你的scan不可用,请在桌面右下角将TWINCAT切换到config模式),然后所有弹出窗口都选择是(最好保持工控机联网状态,会弹出来一个窗口询问是否使用在线的XML文件描述,如果联网了可以使用最新的XML文件,这样扫描出来的驱动器就都是正常图标,如果你扫描出来的硬件和XML文件描述不一致,后续会有其他古怪的问题)

如果知道驱动器型号,也可以自己从松下官网下载对应的XML文件并放到指定目录
http://industrial.panasonic.cn/ea/products/motors-compressors/fa-motors/ac-servo-motors

如果你已经连接了新的设备,但是在TWINCAT中无法找到这个设备,请确认在TWINCAT软件点击安装网卡驱动(TWINCAT-Show Realtime Ethercat Compatibel Devices,然后选中某个设备,点击Install,他会从Incompatible device变成 Installed and ready to use devices),网线连接了PC和驱动器,对应的本地连接也会变成连通的状态
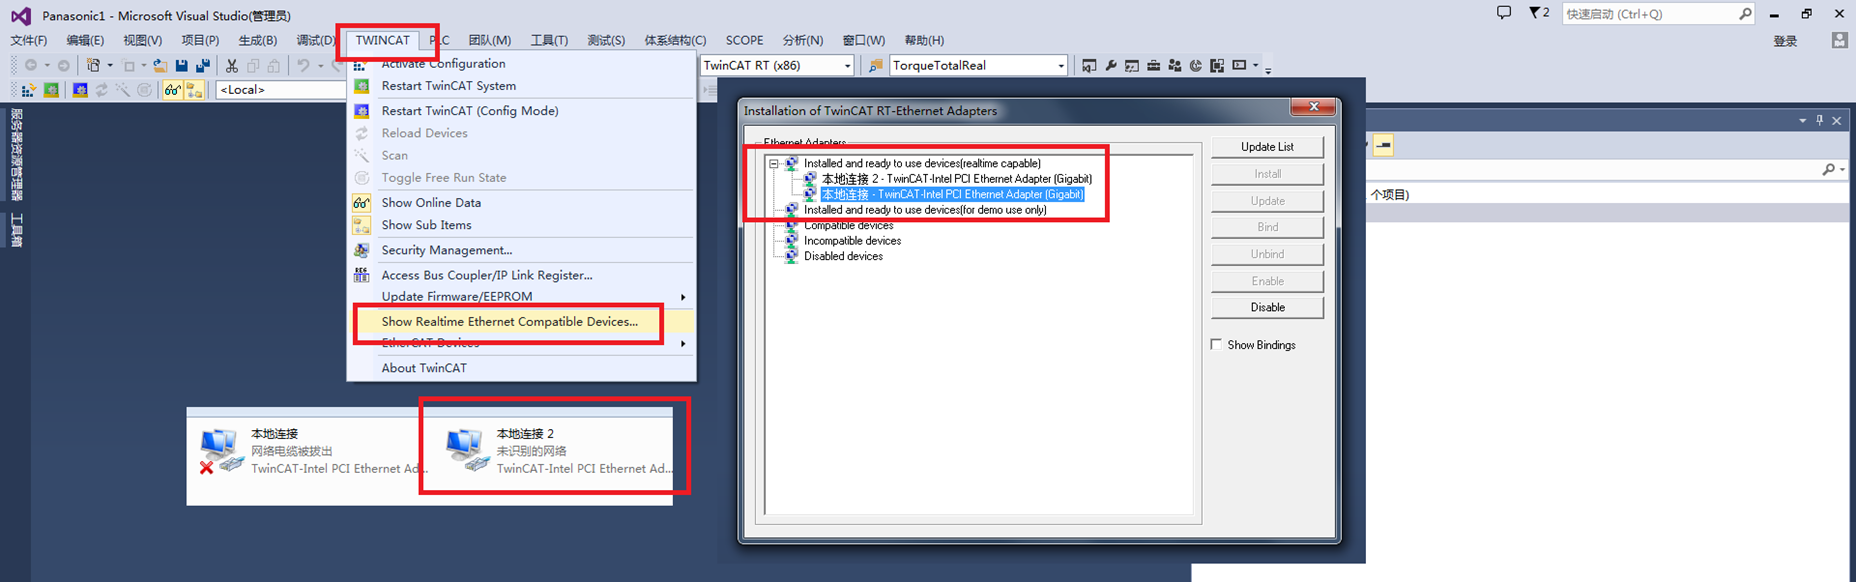
此时不新建任何PLC程序,直接点击激活配置,让TWINCAT切换到运行模式

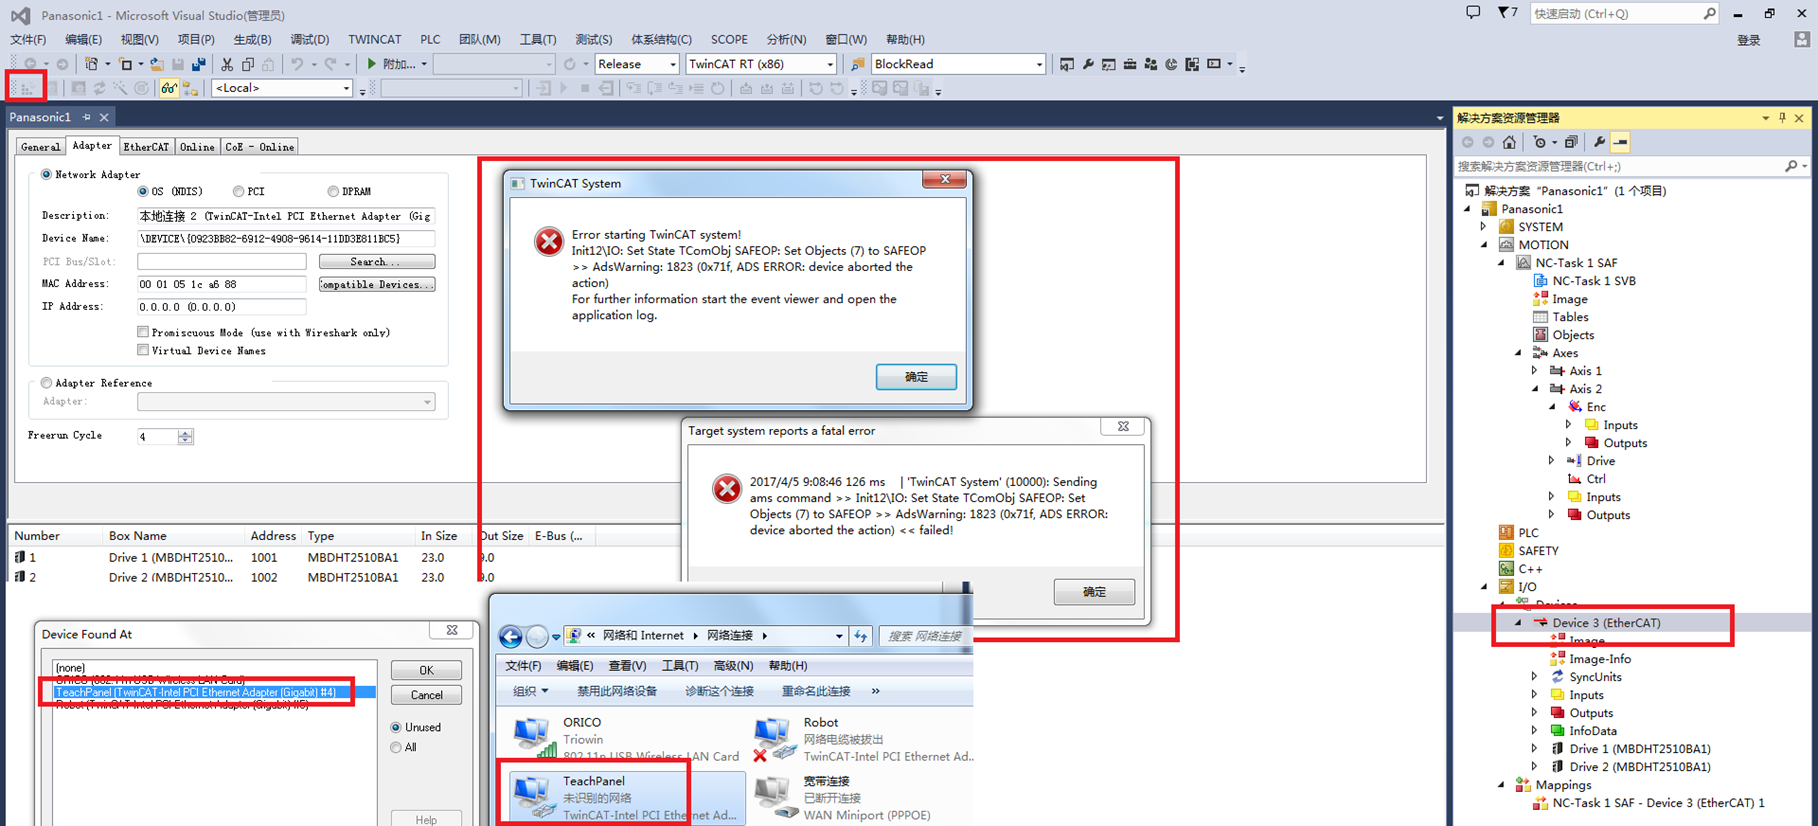
注意,当你换了硬件(换了网卡),需要修改项目的默认绑定的网卡(直接点击激活配置会报错),选中Device,然后点击Search,然后找到对应的网卡(可以打开网络看哪个网口实际连着硬件)
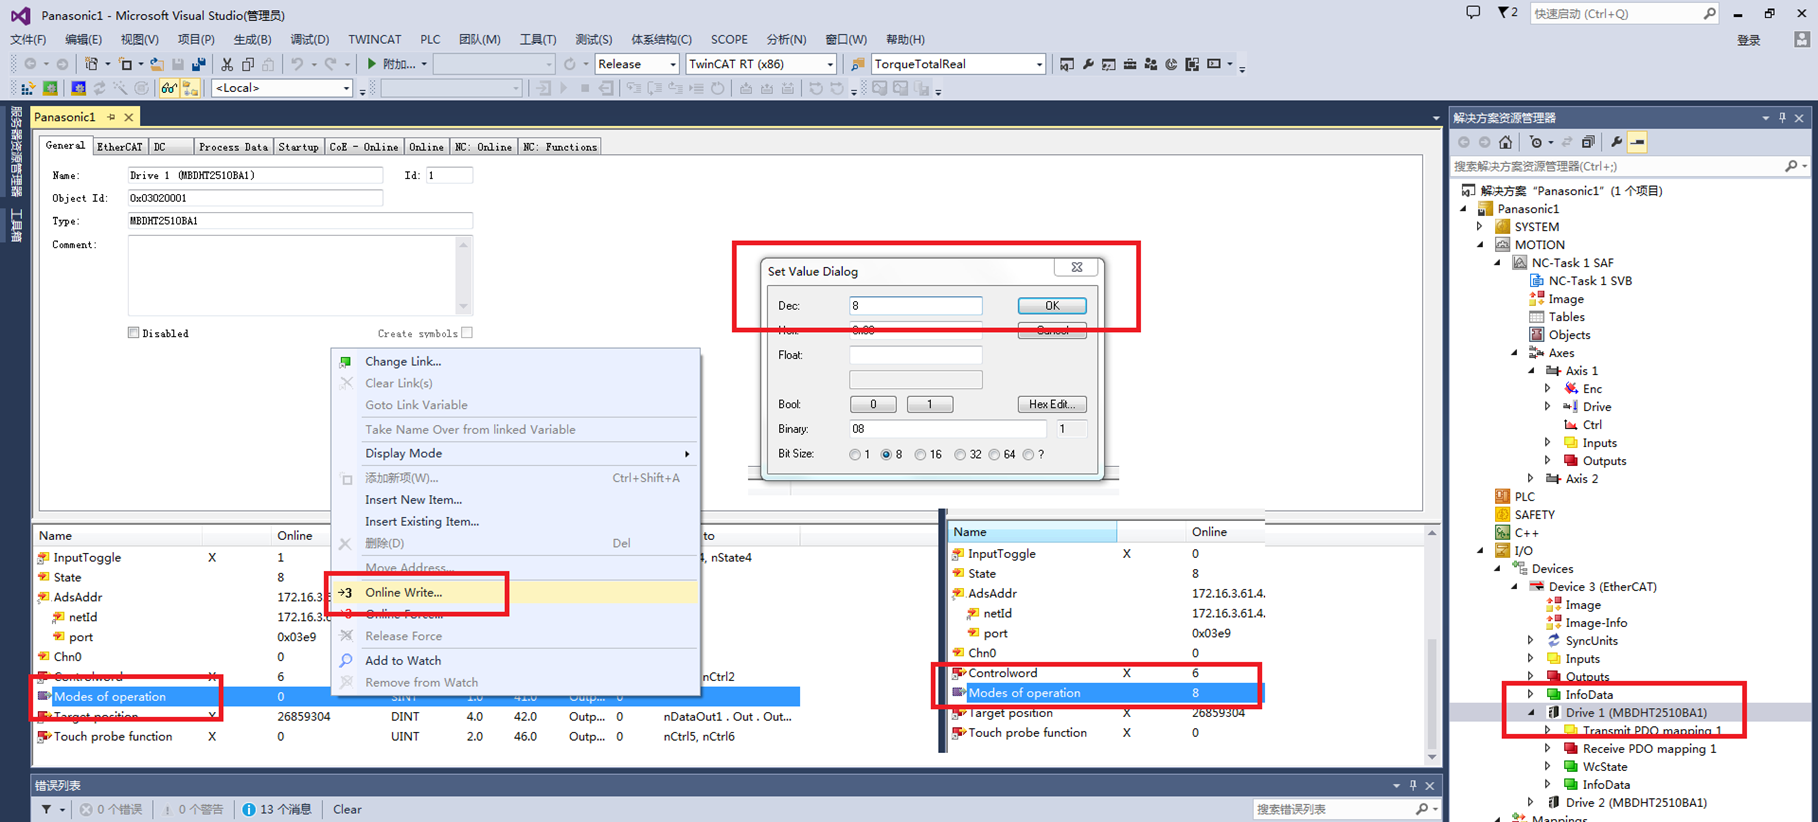
点击驱动器的图标,然后在Name一栏往下翻到Modes of operation,右击执行Online Write,写入数值8,并对Driver2也做同样的操作(数值写8是为了让驱动器进入位置模式,如果不写上电会报错,后续会在PLC中自动绑定变量,暂时先这样做)
点击Axis 1,TWINCAT已经自动将他和我们扫描出来的Driver1绑定,点击Set,All即可伺服上使能,然后点击F2和F3的按钮即可发现电机转了

如果按F1或者F4的快速点动,可能会报错(Error一栏出现了0x4550的错误),按下F8可以清除错误(这里的报错是TWINCAT的软件报错,驱动器是否报错还要去看驱动器的LED是否有错,如果驱动器报错是无法通过这种方式解决的,必须用伺服自带的软件清除错误,可能还需要重启伺服)

此外我们需要知道这个错误代码的含义,查询贝福的帮助文档(在TWINCAT的NC Error Codes中列举了0x40-0x4B的所有可能,我们可以定位到0x4550,发现是跟随误差的问题)

点击Axis1的Prameter页面,把Monitoring的几个TRUE都改成FALSE,不检测跟随误差(改完之后点击左上角的激活配置,即可把新的参数写入,Online Value一栏就会变成新的设定值,对Axis2也做同样的操作),再次执行快速点动就不会有问题了

其实还没有结束,可以修改轴的单位为度(如果是模组可以改成mm)

修改编码器分辨率(这个问题很重要,决定了你要求电机转动一圈电机实际上转几圈),选中每个轴的Enc,然后在Parameter中修改Scaling Factor Numerator(默认值是0.0001)

分辨率一般有如下几种可能(17位或者20位,那么对应的分辨率值就是360/2^17 , 360/2^20这样得出来的),只要你改完之后让电机转动360度实际上也是就说明正确了,否则也不会差一点点,会差10度以上,可以区分的出来。

更多教学视频和资料下载,欢迎关注以下信息:
我的优酷空间:
http://i.youku.com/acetaohai123

我的在线论坛:
http://csrobot.gz01.bdysite.com/

问题交流:
QQ:910358960
倍福TwinCAT(贝福Beckhoff)应用教程12.1 TwinCAT控制松下伺服 连接和试运行的更多相关文章
- 倍福TwinCAT(贝福Beckhoff)应用教程12.3 TwinCAT控制松下伺服 NC进阶
在前面一节,我们简单介绍了通过PLC+HMI实现完整控制松下伺服的上使能-运动,采集位置,速度等功能,这里我们会大量简化用到的贝福功能块(为了更加实用).首先依然是对单个轴的封装,我们之前的做法,例如 ...
- 倍福TwinCAT(贝福Beckhoff)应用教程12.2 TwinCAT控制松下伺服 NC初步
在前面我们已经学会了使用贝福自带的调试软件完成试运行,接下来是使用TWINCAT PLC实现这个功能,右击PLC添加一个PLC项目 在VISUs上右击添加一个HMI人机界面 目前PLC程序和人 ...
- 倍福TwinCAT(贝福Beckhoff)基础教程1.2 TwinCAT安装配置
由于TC2和TC3都有可能用到,个人推荐都安装,但是注意必须是先安装的TwinCAT2,然后安装TwinCAT3,如果反了可能两个都没法用(打开TcSwitchRuntime提示Both TwinCA ...
- 倍福TwinCAT(贝福Beckhoff)基础教程1.1 TwinCAT背景知识
本节附件中有很多PPT介绍贝福TwinCAT和EtherCAT的相关技术,在此只做简单说明. 简单总结:EtherCAT就是一种总线技术,具有速度快,稳定性高,布线简单等优点,详细可以参考下面这个PP ...
- 倍福TwinCAT(贝福Beckhoff)应用教程13.1 TwinCAT控制松下伺服 NC高级
本节主要演示了使用自定义函数实现电机的运动(梯形曲线和S曲线都有实现),这里的JOG+和JOG-,针对单个关节实现了PTP的运动(跟贝福的MoveAbsolute功能块实现效果一致),在此没有介绍运动 ...
- 倍福TwinCAT(贝福Beckhoff)应用教程11.1 TwinCAT应用小程序1 如何读写数字量模拟量输入输出(DI,DO,AI,AO)
常见的模拟量模块(还有更高端和更低端的,使用方法都一样) EL3054和EL4024(4路模拟量输入和输出模块) 常见的数字量模块(还有更高端和更低端的,使用方法都一样) EL1809和EL280 ...
- 倍福TwinCAT(贝福Beckhoff)基础教程6.1 TwinCAT如何与高级语言通讯
因为使用TwinCAT的人用途不同,重视点就不同.如果用来代替传统PLC+HMI做项目的,很少会需要用到跟高级语言通讯,但是如果是用来做运动控制平台如做机器人运动控制器的,就肯定会用到.不管是否用得上 ...
- 倍福TwinCAT(贝福Beckhoff)基础教程5.1 TwinCAT如何执行系统命令
TwinCAT提供了一系列的执行Windows系统命令的方法 Name 描述 NT_Shutdown 关机操作系统 NT_AbortShutdown 取消关机操作系统命令 NT_Reboot 重启操作 ...
- 倍福TwinCAT(贝福Beckhoff)基础教程5.1 TwinCAT-3 读写注册表
读写注册表和读写文件一样,里面涉及的输入类型比较复杂,需要参考官方范例 sSubKey是指注册表的路径 sValName是指注册表要写入的名值对的名称 eValType是一个枚举类型(而且不是什么常规 ...
随机推荐
- Selenium 多窗口元素定位处理
以下文章来自于 上海-悠悠的博客 <Selenium2+python自动化13-多窗口.句柄(handle)> 有些页面的链接打开后,会重新打开一个窗口,对于这种情况,想在新页面上操作, ...
- 利用Java编写简单的WebService实例-转载
使用Axis编写WebService比较简单,就我的理解,WebService的实现代码和编写Java代码其实没有什么区别,主要是将哪些Java类发布为WebService.下面是一个从编写测试例子到 ...
- CentOS6.x 安装升级Python2.7.x Python3.4.x
CentOS6.x 安装升级Python2.7.x Python3.4.x 2015-06-07• CentOS.Linux • 评论关闭 CentOS release 6.6 (Final) 安装升 ...
- k8s的存储Volume
1.Volume简介 我们经常会说:容器和 Pod 是短暂的.其含义是它们的生命周期可能很短,会被频繁地销毁和创建.容器销毁时,保存在容器内部文件系统中的数据都会被清除. 为了持久化保存容器的数据,可 ...
- Python 进阶 之 map()函数
map()函数主要功能是对批量的元素进行相同的操作时可以大幅度的缩减代码. map函数参数详解: map(param1,param2,***) param1:函数名 ,要对批量元素进行处理的funct ...
- Ionic2 window开发环境搭建
1.软件安装 Node.jsCordova & Ionic CLIJava SDK (一定要安装jre1.8)Android SDK 可根据链接http://www.jianshu.com/p ...
- scrapy详细数据流走向(个人总结)
直接从数据流的角度来说比较容易理解: ·1.Spider创建一个初识url请求,把这个请求通过Engine转给Scheduler调度模块.然后Scheduler向Engine提供一个请求(这个请求是一 ...
- [CF986E]Prince's Problem
题意:给一棵带点权$w_i$的树,多次询问$(u,v,x)$,求出$\prod\limits_{i\in\text{path}(u,v)}(w_i,x)$ 因为是乘法,所以可以把路径询问拆成到根询问, ...
- 1.1(java学习笔记) 面向过程与面向对象
面向过程思考时,我们会先思考具体的步骤,第一步走什么,第二步做什么. 比如电脑新建文件夹,第一步:打开电脑 第二步:按下鼠标右键. 第三步:找到新建选项 第四步:点击新建选项下的文件夹 c语言是典型的 ...
- iOS中设置backBarButtonItem的title和action
一. 设置title 在需要显示该返回键的前一个Controller中设置: 1: navigationItem.backBarButtonItem = UIBarButtonItem(title: ...