
利用DoHome APP和音箱控制小车的实验参考步骤
准备材料:
Arduino Uno 一块
Arduino 扩展板 购买链接
DT-06模块一个 购买链接
安卓手机一个
小度音箱一个
小车一个
杜邦线若干
1.DT-06固件的烧录
1.1打开ESP模块下载工具ESPFlashDownloadTool,选择需要下载的固件,填写下载地址,推荐使用 ESP8266 Download TOOL,配置信息如下:

1.2 选择实际的串口,选择下载速度
1.3点击ERASE,先插除,再点击START,开始下载
工具下载及详细请看:http://bbs.doit.am/forum.php?mod=viewthread&tid=208
DT-06固件.bin文件下载链接
2.硬件电路的连接
DT-06安装到arduino扩展板的串口排插位置

3.DT-06通讯协议
通信方式:串口通讯
波特率:115200,无奇偶校验,8位数据位,1位停止位
每条命令以\r\n结尾。
3.1 控制命令
3.1.1 DT06->arduino
‘2’:前进,’4’:左转,’6’:右转,’8’:后退,’5’:停止,’Y’:左平移,
‘y’:右平移,’7’:加速,’9’:减速
3.1.2 Arduino->DT06
cmd=ctrl&ok;
3.2 设置小车模式
3.2.1 DT06->arduino
‘A’:手动,’B’:循迹,’C’:避障。
3.2.2 Arduino->DT06
cmd=mode&ok;
3.3 上传状态
3.3.1 Arduino->DT06
上传状态
cmd=ext_stat&status=speed|mode|soft_poweroff
例:cmd=ext_stat&status=255|65|0
speed表示小车当前车速,mode表示小车当前模式
soft_poweroff表示小车当前运动状态,1表示运动,0表示停止
3.3.2 DT06->arduino
cmd= ok
4.Arduino UNO 程序的编写
  1 //材料:UNO+Doit电机驱动板+蓝牙模块

  2

  3 /****************************IO引脚定义*****************************/

  4 //电机引脚

  5 #define PWMD 3 //D电机转速

  6 #define DIRD 2 //D电机转向

  7

  8 #define PWMC 5 //C电机转速

  9 #define DIRC 4 //C电机转向

 10

 11 #define PWMB 6 //B电机转速

 12 #define DIRB 7 //B电机转向

 13

 14 #define PWMA 9 //A电机转速

 15 #define DIRA 8 //A电机转向

 16

 17

 18 //上传状态

 19 void uploadExtendStatus(uint8_t uSpeed,uint8_t uMode,uint8_t soft_poweroff)

 20 {

 21   char strExtStat[128];memset(strExtStat,0x00,sizeof(strExtStat));

 22   sprintf(strExtStat,"cmd=ext_stat&status=%d|%d|%d\r\n",uSpeed,uMode,soft_poweroff);

 23   Serial.write((uint8_t*)strExtStat,strlen(strExtStat));

 24 }

 25

 26

 27 //车体前进

 28 //

 29 void motor_go_forward()

 30 {

 31   digitalWrite(DIRA,HIGH);

 32   digitalWrite(DIRB,HIGH);

 33   digitalWrite(DIRC,LOW);

 34   digitalWrite(DIRD,LOW);

 35

 36   analogWrite(PWMA,255);

 37   analogWrite(PWMB,255);

 38   analogWrite(PWMC,255);

 39   analogWrite(PWMD,255);

 40   uploadExtendStatus(255,65,1);

 41

 42 }

 43

 44 //车体前进后退

 45 //

 46 void motor_go_back()

 47 {

 48   digitalWrite(DIRA,LOW);

 49   digitalWrite(DIRB,LOW);

 50   digitalWrite(DIRC,HIGH);

 51   digitalWrite(DIRD,HIGH);

 52

 53   analogWrite(PWMA,255);

 54   analogWrite(PWMB,255);

 55   analogWrite(PWMC,255);

 56   analogWrite(PWMD,255);

 57   uploadExtendStatus(255,65,1);

 58 }

 59

 60 //车体左转

 61 //

 62 void motor_go_left()

 63 {

 64   digitalWrite(DIRA,HIGH);

 65   digitalWrite(DIRB,LOW);

 66   digitalWrite(DIRC,LOW);

 67   digitalWrite(DIRD,HIGH);

 68

 69   analogWrite(PWMA,255);

 70   analogWrite(PWMB,255);

 71   analogWrite(PWMC,255);

 72   analogWrite(PWMD,255);

 73   uploadExtendStatus(255,65,1);

 74 }

 75

 76 //车体右转

 77 //

 78 void motor_go_right()

 79 {

 80   digitalWrite(DIRA,LOW);

 81   digitalWrite(DIRB,HIGH);

 82   digitalWrite(DIRC,HIGH);

 83   digitalWrite(DIRD,LOW);

 84

 85   analogWrite(PWMA,255);

 86   analogWrite(PWMB,255);

 87   analogWrite(PWMC,255);

 88   analogWrite(PWMD,255);

 89   uploadExtendStatus(255,65,1);

 90 }

 91

 92 //车体停止

 93 void motor_go_stop()

 94 {

 95   digitalWrite(DIRA,LOW);

 96   digitalWrite(DIRB,LOW);

 97   digitalWrite(DIRC,LOW);

 98   digitalWrite(DIRD,LOW);

 99

100   analogWrite(PWMA,0);

101   analogWrite(PWMB,0);

102   analogWrite(PWMC,0);

103   analogWrite(PWMD,0);

104   uploadExtendStatus(0,65,0);

105

106 }

107

108 //车体左平移

109 //

110 void motor_pmove_left()

111 {

112   digitalWrite(DIRA,HIGH);

113   digitalWrite(DIRB,LOW);

114   digitalWrite(DIRC,HIGH);

115   digitalWrite(DIRD,LOW);

116

117   analogWrite(PWMA,200);

118   analogWrite(PWMB,200);

119   analogWrite(PWMC,200);

120   analogWrite(PWMD,200);

121   uploadExtendStatus(200,65,1);

122

123 }

124

125 //车体右平移

126 void motor_pmove_right()

127 {

128   digitalWrite(DIRA,LOW);

129   digitalWrite(DIRB,HIGH);

130   digitalWrite(DIRC,LOW);

131   digitalWrite(DIRD,HIGH);

132

133   analogWrite(PWMA,200);

134   analogWrite(PWMB,200);

135   analogWrite(PWMC,200);

136   analogWrite(PWMD,200);

137   uploadExtendStatus(200,65,1);

138

139 }

140

141 //串口接收处理

142 #define MAX_PACKETSIZE 32  //串口接收缓冲区

143 char buffUART[MAX_PACKETSIZE];

144 unsigned int buffUARTIndex = 0;

145 unsigned long preUARTTick = 0;

146 //小车转向

147 enum DN

148 {

149   GO_ADVANCE,

150   GO_LEFT,

151   GO_RIGHT,

152   GO_BACK,

153   STOP_STOP,

154   PMOVE_LEFT,//Parallel movement to the left

155   PMOVE_RIGHT,//Parallel movement to the right

156   DEF

157 } Drive_Num = DEF;

158

159 //电机控制标志量

160 bool flag1 = false;

161 bool stopFlag = false;

162 bool JogFlag = false;

163 uint16_t JogTimeCnt = 0;

164 uint32_t JogTime = 0;

165

166

167 //小车电机控制

168 void CAR_Control()

169 {

170   switch (Drive_Num)

171   {

172   case GO_ADVANCE:motor_go_forward(); JogFlag = true; JogTimeCnt = 1; JogTime = millis(); break;

173   case GO_LEFT:   motor_go_left();    JogFlag = true; JogTimeCnt = 1; JogTime = millis(); break;

174   case GO_RIGHT:  motor_go_right();   JogFlag = true; JogTimeCnt = 1; JogTime = millis(); break;

175   case GO_BACK:   motor_go_back();    JogFlag = true; JogTimeCnt = 1; JogTime = millis(); break;

176   case STOP_STOP: motor_go_stop();    JogTime = 0; JogFlag = false; stopFlag = true; break;

177   case PMOVE_LEFT:  motor_pmove_left();   JogFlag = true; JogTimeCnt = 1; JogTime = millis(); break;

178   case PMOVE_RIGHT: motor_pmove_right();  JogFlag = true; JogTimeCnt = 1; JogTime = millis(); break;

179   default: break;

180   }

181   Drive_Num = DEF;

182   //小车保持姿态210ms

183   if (millis() - JogTime >= 510)

184   {

185     JogTime = millis();

186     if (JogFlag == true)

187     {

188       stopFlag = false;

189       if (JogTimeCnt <= 0)

190       {

191         JogFlag = false; stopFlag = true;

192       }

193       JogTimeCnt--;

194     }

195     if (stopFlag == true)

196     {

197       stopFlag = false;

198       JogTimeCnt = 0;

199       motor_go_stop();

200     }

201   }

202 }

203

204

205

206 //串口数据接收处理

207 void UART_Control()

208 {

209   char Uart_Date = 0;

210   if (Serial.available()) //串口收到数据

211   {

212     Uart_Date = Serial.read();

213   }

214

215   if (buffUARTIndex > 0 && (millis() - preUARTTick >= 100)) //超过100ms没接到数据,则认为已经接收到完整指令

216   { //data ready

217     buffUART[buffUARTIndex] = 0x00;

218     if ((buffUART[0] == 'C') && (buffUART[1] == 'M') && (buffUART[2] == 'D')) //若发送指令非法,则忽略

219     {

220       ;

221     }

222     else Uart_Date = buffUART[0];

223     buffUARTIndex = 0;

224   }

225   //Serial.println("Uart_Date:");

226   //Serial.println(Uart_Date);

227   switch (Uart_Date)    //串口控制指令

228   {

229   case '2': Drive_Num = GO_ADVANCE; break;

230   case '4': Drive_Num = GO_LEFT;    break;

231   case '6': Drive_Num = GO_RIGHT;   break;

232   case '8': Drive_Num = GO_BACK;    break;

233   case '5': Drive_Num = STOP_STOP;  break;

234   case 'Y': Drive_Num = PMOVE_LEFT; break;

235   case 'y': Drive_Num = PMOVE_RIGHT;break;

236   case 'A': break;

237   case 'B': break;

238   case 'C': break;

239   default: break;

240   }

241

242 }

243 //IO初始化

244 void IO_init()

245 {

246   pinMode(DIRA, OUTPUT);

247   pinMode(PWMA, OUTPUT);

248   pinMode(DIRB, OUTPUT);

249   pinMode(PWMB, OUTPUT);

250   pinMode(DIRC, OUTPUT);

251   pinMode(PWMC, OUTPUT);

252   pinMode(DIRD, OUTPUT);

253   pinMode(PWMD, OUTPUT);

254   motor_go_stop();

255 }

256

257 /////////////////////////////////////////////////////////////////////////////

258 void setup()

259 {

260   Serial.begin(115200);

261   delay(1000);

262   IO_init();

263 }

264

265 void loop()

266 {

267   UART_Control();//串口接收处理

268   CAR_Control();//小车控制

269 }
注意:
(1)上传arduino程序需先断开DT-06模块的连接,程序上传完成后再插上DT-06模块
(2)DT-06和arduino UNO的通信协议中
当APP控制界面点击前进状态DT-06向arduino UNO发送字符‘2’,
当APP控制界面点击后退状态DT-06向arduino UNO发送字符‘4’,
当APP控制界面点击左转状态DT-06向arduino UNO发送字符‘6’,
当APP控制界面点击右转状态DT-06向arduino UNO发送字符‘8’,
arduino UNO控制程序代码:下载地址
5.功能测试
5.1 DT-06与手机DoHome App 的连接
5.1.1扫描下面二维码(注意用浏览器扫描,不要用微信)或直接访问
http://dohome.doit.am/upgrade/downLoad/downLoad.php下载
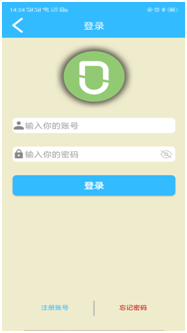
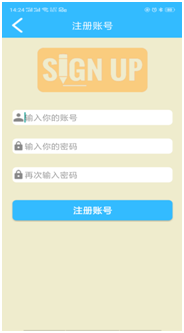
5.1.2 App安装完成后打开应用,打开左上角配置栏,在“点击登录”处创建和登陆帐户。
5.1.3 点右上角加号添加设备,点击机器人,添加新的设备


5.1.4连接附近可用的WIFI,选择设备要连接的网络路由器,并输入正确的网络密码。点击下一步


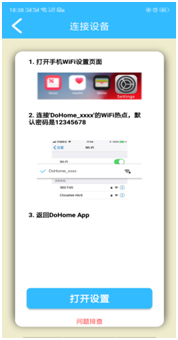
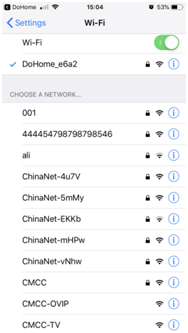
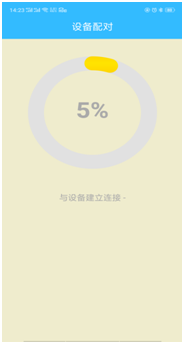
5.1.5按照页面说明,返回手机的WLAN设置,连接“DoHome_XXXX”的热点,其密码为“12345678”。注:若有多台设备,请注意区分不同的热点名字。等待设备连接完成100%。
5.2功能调试
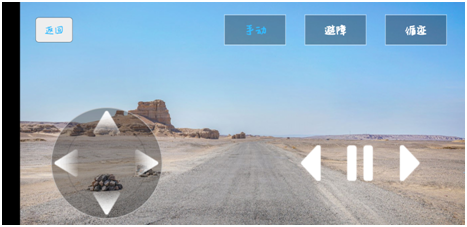
APP的控制界面如下图,点击前进按钮,小车前进一段时间,长按APP界面前进按钮,小车一直保持前进,左转右转后退类似。
6.小度音响的连接和远程控制
在手机应用市场搜索小度音箱app并安装完成打开小度音箱APP
6.1小度音箱APP添加小度音响设备
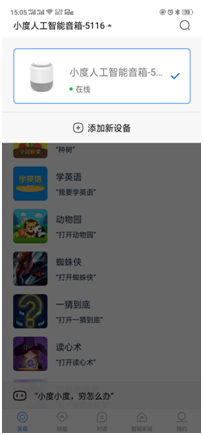
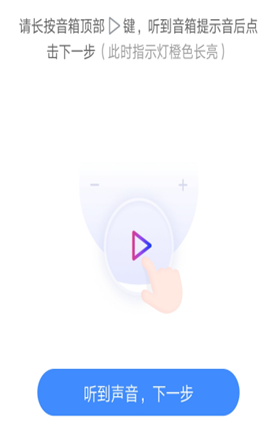
打开手机蓝牙,打开小度音箱APP,点击添加新设备,长按音箱上的三角键,听到音箱提示音后点击下一步
6.2小度音箱APP添加其他平台设备
6.2.1打开小度音箱APP,点击“智能家居”,然后添加设备,接着在弹出的品牌列表中找到DoHome。

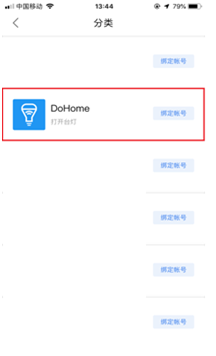
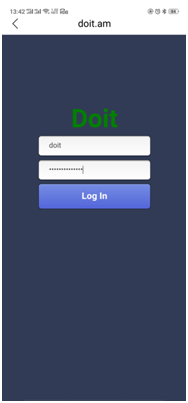
6.2.2选择绑定账号,输入DoHome APP的绑定账号信息(注意是在第5节关于创建和注册的DoHome账号)。返回智能家居主页面,刷新可以得到该账号下的设备列表。

6.2.3现在您已经可以使用小度音响控制您的设备了。同时,小度音箱在“设备详情”菜单下支持分组功能。
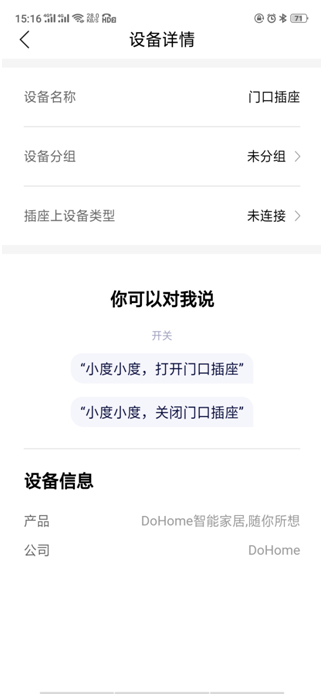
小度支持的部分指令如下(以插座为例):
- 打开 [设备名字]
- 关闭 [设备名字]
6.3 小度音箱语音远程控制继电器
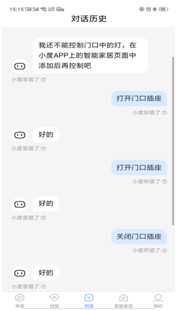
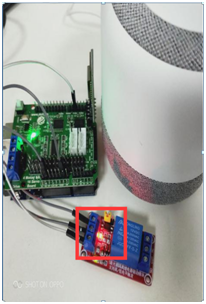
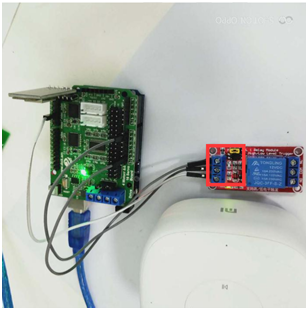
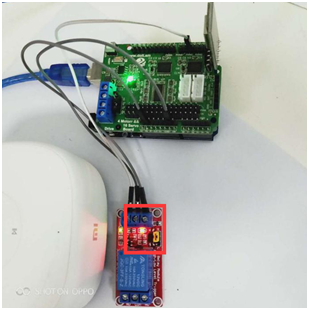
对小度说打开门口插座,继电器 的红色开关指示灯亮起
对小度说关闭门口插座,继电器 的红色开关指示灯熄灭

7.天猫精灵的连接和远程控制
7.1天猫精灵APP添加音响设备
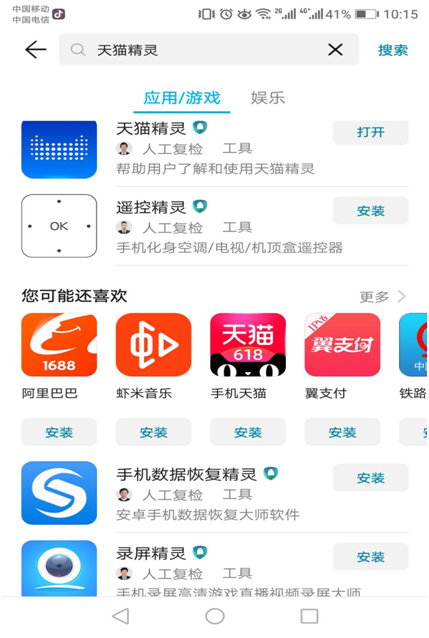
7.1.1 在各大应用市场搜索天猫精灵app并安装以华为为例
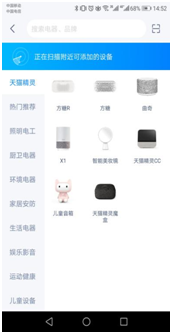
7.1.2 打开天猫精灵APP,点击“我的”,然后添加智能设备,接着在左侧列表中选择您的音响设备类型-》选择路由器-》长按音响上的静音键点击开始连接


7.2天猫精灵APP添加其他平台设备
第一步:打开天猫精灵APP,点击“我的”,然后添加智能设备,接着在左侧列表中选择您的设备类型。
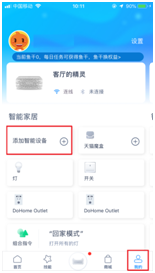
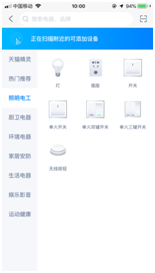
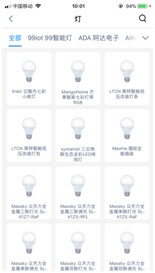
第二步:右上角搜索“DoHome”,并在链接的页面中输入您的DoHome 账号信息,完成天猫精灵与DoHome之间的链接。

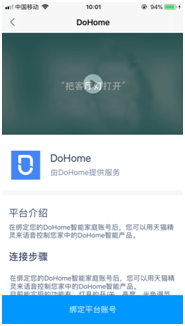
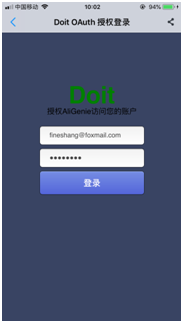
第三步:此时,天猫精灵APP中,已经出现该账号下的所有设备。您可以选取特定设备,进行重新命名,例如“客厅的台灯”等等。现在您可以使用天猫精灵控制设备了。
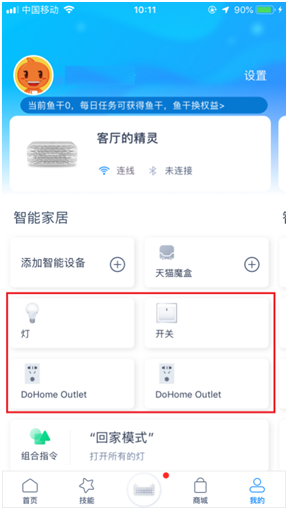

天猫精灵支持的部分指令(以插座为例):
- 打开 [设备名字]
- 关闭 [设备名字]
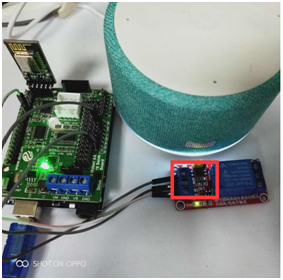
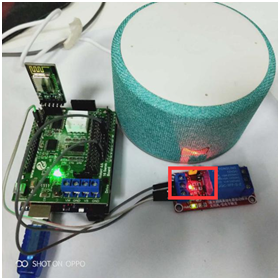
7.3 天猫精灵语音远程控制继电器
对天猫精灵说打开门口插座,继电器 的红色开关指示灯亮起
对天猫精灵说关闭门口插座,继电器 的红色开关指示灯熄灭
8.小米音箱的连接和远程控制
8.1米家APP添加小爱音响设备
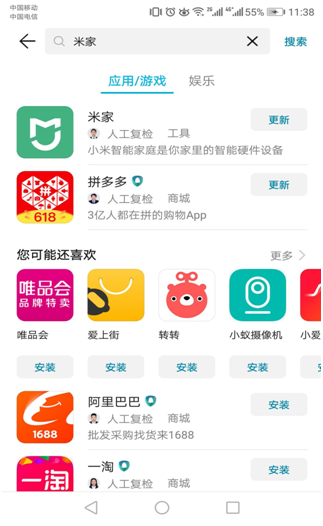
8.1.1在各大应用市场搜索米家app并安装以华为为例
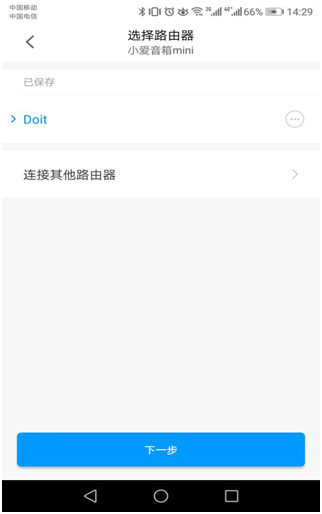
8.1.2 打开小爱音箱,长按音箱上三角形按键听到语音提示:已进入配对模式。手机打开蓝牙,打开米家APP点击添加设备-->附近设备,搜索到设备连接,接着选择路由器下一步即可

8.2米家APP添加其他平台设备
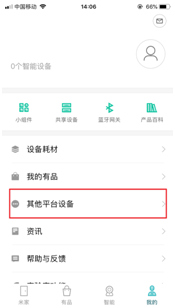
第一步:打开米家APP,点击“我的”,然后选择“其他平台设备”。
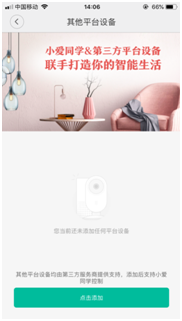
第二步:点击添加,在弹出的列表中,找到“四博智联”。选择绑定账号,输入DoHome APP的绑定账号信息。
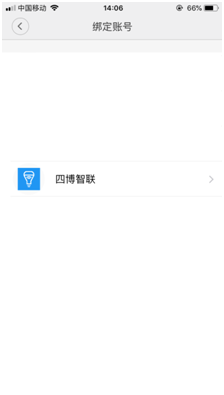
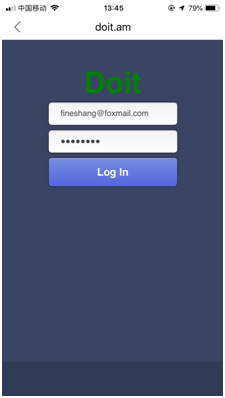
第三步:现在您已经可以使用小爱同学控制您的设备了。
小爱支持的部分指令如下(以插座为例):
- 打开 [设备名字]
- 关闭 [设备名字]
8.3 小米音箱语音远程控制继电器
对天猫精灵说打开门口插座,继电器 的红色开关指示灯亮起
对天猫精灵说关闭门口插座,继电器 的红色开关指示灯熄灭
利用DoHome APP和音箱控制小车的实验参考步骤的更多相关文章
- 利用DoHome APP和音箱控制LED灯实验参考步骤
准备材料: Arduino Uno 一块 Arduino 扩展板 购买链接 DT-06模块一个 购买链接 安卓手机一个 小度音箱一个 小灯珠一个 杜邦线若干 1.DT-06固 ...
- 利用DoHome APP和音箱控制继电器通断电实验参考步骤
准备材料: Arduino Uno 一块 Arduino 扩展板 购买链接 DT-06模块一个 购买链接 安卓手机一个 小度音箱一个 继电器模块一个 杜邦线若干 1.DT-0 ...
- [转]基于ROS平台的移动机器人-4-通过ROS利用键盘控制小车移动
原文出处: https://blog.csdn.net/Forrest_Z/article/details/55002484 准备工作 1.下载串口通信的ROS包 (1)cd ~/catkin_ws/ ...
- Qt on android 蓝牙开发(控制小车)
因为要做一个用蓝牙控制小车的app,就用着QT搞了下,网上关于QT蓝牙开发的资料比较少,我在这里记录下过程希望对看到了人有所帮助 首先在项目文件里添加 QT += bluetooth 这样就可以用QT ...
- Arduino开发版学习计划--蓝牙控制小车行走
蓝牙模块一共6个引脚,我们一般只需要接4个线就可以了,分别是VCC.GND.TXD.RXD这四个引脚,我们分别接到arduino板子上,VCC接3.3V,GND接板子的GND,蓝牙TXD接板子的RXD ...
- 制作Kinect体感控制小车教程 <一>
转载请注明出处:http://blog.csdn.net/lxk7280 Kinect体感控制小车 Kine ...
- 利用微软Speech SDK 5.1开发语音识别系统主要步骤
利用微软Speech SDK 5.1开发语音识别系统主要步骤 2009-09-17 10:21:09| 分类: 知识点滴|字号 订阅 微软语音识别分两种模式:文本识别模式和命令识别模式.此两种模式的 ...
- oracle之 利用 controlfile trace文件重建控制文件
一. 11g RAC 重建控制文件 1. --"create controlfile"命令生成到追踪文件中:alter database backup controlfile to ...
- 树莓派小车(三)Python控制小车
正文之前 由于最近忙于复习赶考,所以暂时没有拿起树莓派小车,直到昨天,终于空出时间来把代码整理一下来和大家分享. 正文 在树莓派小车系列之二中,讲到了树莓派的引脚定义方式有两种: PHYSICAL N ...
随机推荐
- .Net Core 使用Http请求及基于 Polly 的处理故障
一.介绍 在IServiceCollection调用AddHttpClient注册IHttpClientFactory服务,调用AddHttpMessageHandler以生成出站请求中间件管道. 每 ...
- pdfminer获取整页文本
#! python2 # coding: utf-8 import sys from cStringIO import StringIO from pdfminer import pdfinterp ...
- .Net Core 创建和使用中间件
1. 定义中间内容 1.1 必须有一个RequestDelegate 委托用了进入一个中间件 1.2 通过构造函数设置这个RequestDelegate委托 1.3 必须有一个方法Task Invok ...
- bzoj3316 JC loves Mkk题解
3316: JC loves Mkk Time Limit: 5 Sec Memory Limit: 64 MBSubmit: 979 Solved: 316[Submit][Status][Di ...
- C语言中的函数与数学上的函数很类似
函数,是C语言编程中一个很重要的概念,重要到个人认为可以与指针并驾齐驱.好多教材.老师.学习资源都会专门挑出一章来讲函数.我今天也来说说函数,只不过我是从数学课上的函数来引申到C语言中的函数. 先来说 ...
- 【动态规划DP】传娃娃-C++
传娃娃 描述 学习空闲之余,小信经常带着同学们做游戏,最近小信发明了一个好玩的新游戏:n 位同学围成一个圈,同学 A 手里拿着一个布娃娃.小信喊游戏开始,每位手里拿着娃娃的同学可以选择将娃娃传给左边或 ...
- py+selenium 直接给日期赋值,控制台调试报错【已解决】
目标:给带日期控件的输入框赋值. 百度去搜索让你各种去只读readonly属性,再send_keys 方法: 其实既然可以去除readonly属性,那就可以直接给属性赋值,将两行代码缩为一行. dri ...
- STM32-I2C_CheckEvent-标志位自动清除理解
STM32里I2C_CheckEvent函数我们应该是相当熟悉了,在每次发送数据后我们都需要检验相应的EVx(x = 0,1,2,,,)事件是否有发送. 函数定义如下: ErrorStatus I2C ...
- 个人永久性免费-Excel催化剂功能第32波-空行空列批量插入和删除
批量操作永远是效率提升的王道,也是Excel用户们最喜欢能够实现的操作虽说有些批量操作不一定合适Excel的最佳实践操作,但万千世界,无奇不有,特别是在国人眼中领导最大的等级森严的职场环境下.Exce ...
- Python学习2——Python单行注释、整段注释使用方法
Python中的注释有多种,有单行注释,多行注释,批量注释,中文注释也是常用的. python注释也有自己的规范,在文章中会介绍到. 注释可以起到一个备注的作用,团队合作的时候,个人编写的代码经常会被 ...