
Ros学习——Python发布器publisher和订阅器subscriber
1.编写发布器
- 初始化 ROS 系统
在 ROS 网络内广播我们将要在 chatter 话题上发布 std_msgs/String 类型的消息
- 以每秒 10 次的频率在 chatter 上发布消息
在 beginner_tutorials package 里创建 script/talker.py 文件:
#!/usr/bin/env python

# license removed for brevity

import rospy

from std_msgs.msg import String

def talker():

    pub = rospy.Publisher('chatter', String, queue_size=10)

    rospy.init_node('talker', anonymous=True)

    rate = rospy.Rate(10) # 10hz

    while not rospy.is_shutdown():

        hello_str = "hello world %s" % rospy.get_time()

        rospy.loginfo(hello_str)

        pub.publish(hello_str)

        rate.sleep()

if __name__ == '__main__':

    try:

        talker()

    except rospy.ROSInterruptException:

        pass
赋予文件执行权限:
$ chmod +x listener.py
2.编写订阅器
- 初始化ROS系统
订阅 chatter 话题
- 进入自循环,等待消息的到达
当消息到达,调用 chatterCallback() 函数
在 beginner_tutorials 目录下创建 script/listener.py 文件:
#!/usr/bin/env python

import rospy

from std_msgs.msg import String

def callback(data):

    rospy.loginfo(rospy.get_caller_id() + "I heard %s", data.data)

def listener():

    # In ROS, nodes are uniquely named. If two nodes with the same

    # node are launched, the previous one is kicked off. The

    # anonymous=True flag means that rospy will choose a unique

    # name for our 'listener' node so that multiple listeners can

    # run simultaneously.

    rospy.init_node('listener', anonymous=True)

    rospy.Subscriber("chatter", String, callback)

    # spin() simply keeps python from exiting until this node is stopped

    rospy.spin()

if __name__ == '__main__':

    listener()
赋予文件执行权限:
$ chmod +x listener.py
3.编译
- 在catkin_ws目录下运行 catkin_make
4.测试结果:
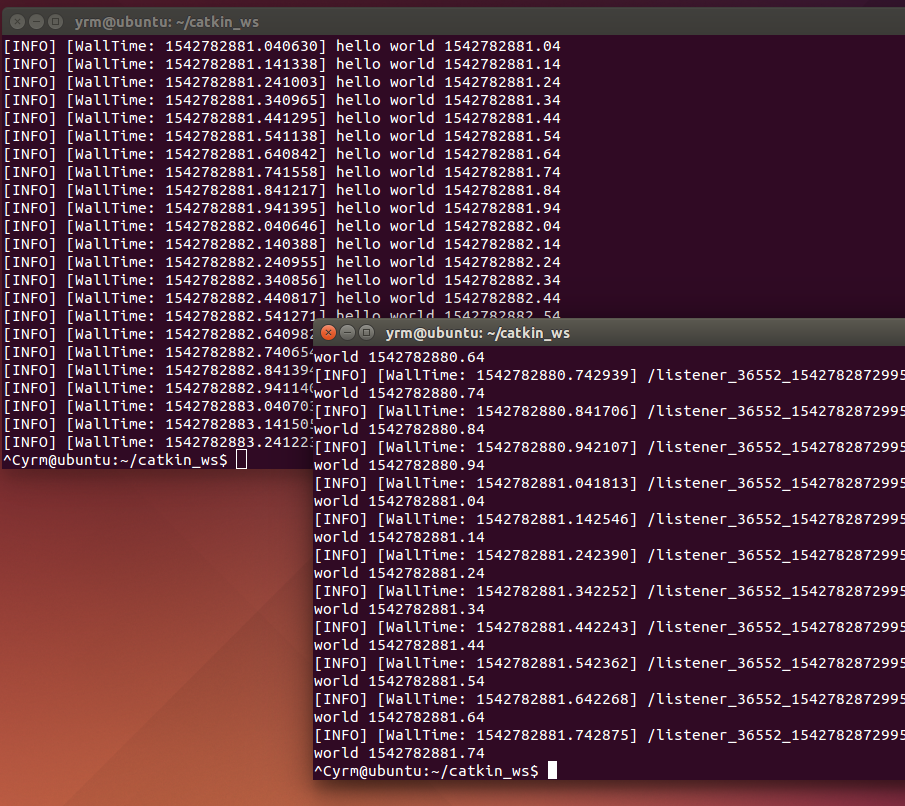
Ros学习——Python发布器publisher和订阅器subscriber的更多相关文章
- Ros学习——C++发布器publisher和订阅器subscriber
1.编写发布器 初始化 ROS 系统 在 ROS 网络内广播我们将要在 chatter 话题上发布 std_msgs/String 类型的消息 以每秒 10 次的频率在 chatter 上发布消息 在 ...
- ROS学习笔记10-写一个简单的订阅者和发布者(C++版本)
本文档来源于:http://wiki.ros.org/ROS/Tutorials/WritingPublisherSubscriber%28c%2B%2B%29 写发布者节点如前所述,节点是连接到RO ...
- ROS学习(七)—— 理解ROS Topic
一.准备工作 1.打开roscore roscore 2.turtlesim 打开一个turtulesim节点 rosrun turtlesim turtlesim_node 3.turtle key ...
- ROS学习(十二)—— 编写简单的消息发布器和订阅器(C++)
一.创建发布器节点 1 节点功能: 不断的在ROS网络中广播消息 2 创建节点 (1)打开工作空间目录 cd ~/catkin_ws/src/beginner_tutorials 创建一个发布器节点( ...
- ROS 消息发布器和订阅器Publisher, Subscriber
博客参考:https://www.2cto.com/kf/201705/639776.html 1.编写发布器节点节点(Node) 是指 ROS 网络中可执行文件.接下来,将会创建一个发布器节点(“t ...
- SLAM+语音机器人DIY系列:(二)ROS入门——5.编写简单的消息发布器和订阅器
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- ROS:消息发布器和订阅器(c++)
学习资料主要源自http://wiki.ros.org/ROS/Tutorials/WritingPublisherSubscriber%28c%2B%2B%29 $ roscd beginner_t ...
- [转]RoboWare Studio的使用和发布器/订阅器的编写与测试
原文地址:https://blog.csdn.net/han_l/article/details/77772352,转载主要方便随时查阅,如有版权要求,请及时联系. 开始ROS学习之前,先按照官网教程 ...
- ROS笔记——创建简单的主题发布节点和主题订阅节点
在安装好ROS后,接着学习如何创建节点和节点之间的通信方式,以一个简单的主题发布节点和主题订阅节点说明. 节点是连接ROS网络等可执行文件,是实现某些功能的软件包,也是一个主要计算执行的进程. 一.创 ...
随机推荐
- mysql_异常_01_Access denied for user 'root'@'192.168.1.13' (using password: YES)
一.异常现象 使用navicat premuim 连接 虚拟机mysql数据库时 ,抛出如下错误: Access denied for user 'root'@'192.168.1.13' (usin ...
- Restoring Road Network(Floyd算法的推广)
个人心得:看懂题目花费了不少时间,后面实现确实时间有点仓促了,只是简单的做出了判断是否为真假的情况, 后面看了题解发现其实在判断时候其实能够一起解决的,算了,基础比较差还是慢慢的来吧. 题意概述: 就 ...
- ACM学习历程—SNNUOJ1213 加油站问题(动态规划 || 数学)
题目链接:http://219.244.176.199/JudgeOnline/problem.php?id=1213 这是这次微软实习面试的一道题,当时只相出了一个2n的做法,面试官让我优化成n的做 ...
- oracle获得当前时间,精确到毫秒并指定精确位数
oracle获得当前时间的,精确到毫秒 可以指定精确豪秒的位数 select to_char(systimestamp, 'yyyymmdd hh24:mi:ss.ff ') from dual; ...
- 学习动态性能表(10)--v$session_longops
学习动态性能表 第十篇--V$SESSION_LONGOPS 2007.6.7 本视图显示运行超过6秒的操作的状态.包括备份,恢复,统计信息收集,查询等等. 要监控查询执行进展状况,你必须使用cos ...
- python中lxml的应用
首先下载lxml, http://www.lfd.uci.edu/~gohlke/pythonlibs/ ,然后添加引用 from lxml import _elementpath as DONTUS ...
- 使用case语句给字体改变颜色
使用case语句给字体改变颜色 #!/bin/bash color(){ RED_COLOR='\E[1;31m' GREEN_COLOR='\E[1;32m' YELLOW_COLOR='\E[1; ...
- (转)heX——基于 HTML5 和 Node.JS 开发桌面应用
本文转载自:http://techblog.youdao.com/?p=685 简介:heX,一个允许你采用前端技术(HTML,CSS,JavaScript)开发桌面应用软件的跨平台解决方案.是你开发 ...
- 遍历js的obj中所有属性得key
var obj = $("#jstree_default").jstree("get_checked"); for (var a in obj) { alert ...
- 【转】 Pro Android学习笔记(八九):了解Handler(3):延迟执行小例子
目录(?)[-] 小例子 Handler的处理 Activity的代码片段 后台线程和UI的互动 文章转载只能用于非商业性质,且不能带有虚拟货币.积分.注册等附加条件.转载须注明出处:http://b ...