
ROS学习(七)—— 理解ROS Topic
一、准备工作
1、打开roscore
roscore
2、turtlesim
打开一个turtulesim节点
rosrun turtlesim turtlesim_node
3、turtle keyboard teleoperation
rosrun turtlesim turtle_teleop_key
现在你可以使用键盘上的方向键来控制turtle运动了。如果不能控制,请选中turtle_teleop_key所在的终端窗口以确保你的按键输入能够被捕获。

二、ROS Topic
turtlesim_node节点和turtle_teleop_key节点之间是通过一个ROS话题来互相通信的。turtle_teleop_key在一个话题上发布按键输入消息,而turtlesim则订阅该话题以接收该消息。下面让我们使用rqt_graph来显示当前运行的节点和话题。
1、Using rqt_graph
rqt_graph能够创建一个显示当前系统运行情况的动态图形
(1)安装:
sudo apt-get install ros-kinetic-rqt
(2)使用:
rosrun rqt_graph rqt_graph
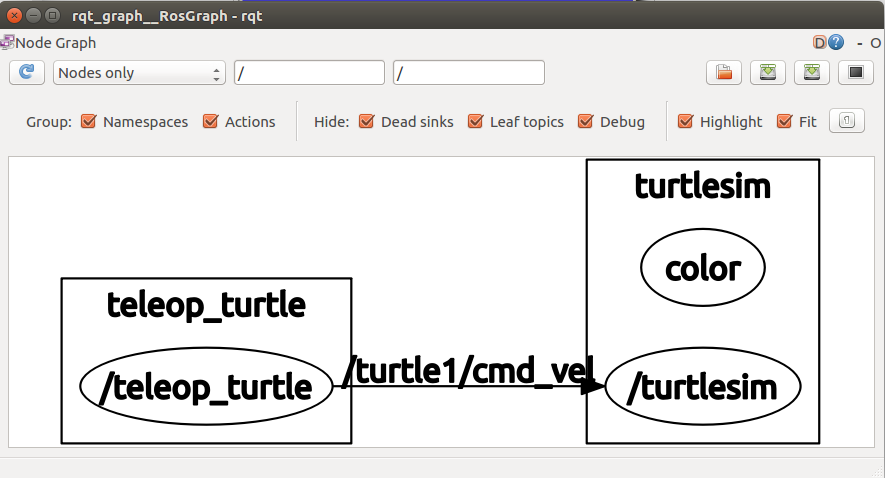
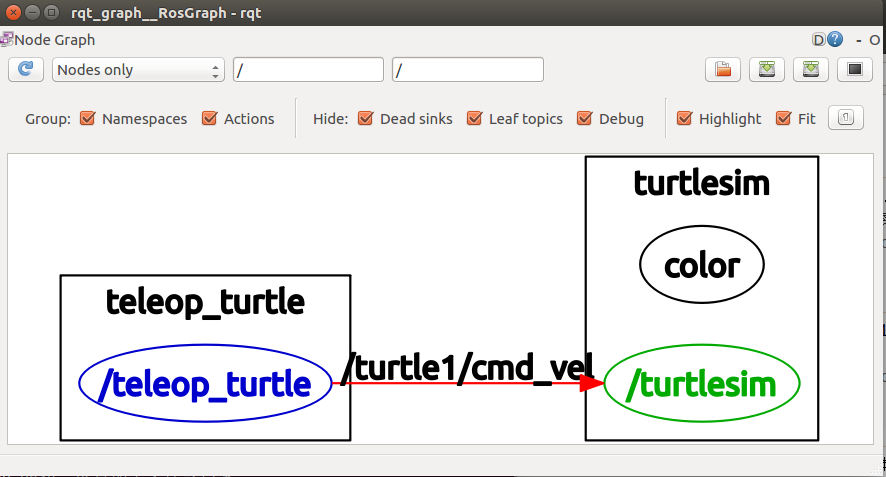
如果你将鼠标放在适当位置,相应的ROS节点(蓝色和绿色)和话题(红色)就会高亮显示。正如你所看到的,turtlesim_node和turtle_teleop_key节点正通过一个名为 /turtle1/cmd_vel的话题来互相通信。
2、介绍rostopic
rostopic命令工具能让你获取有关ROS话题的信息。
rostopic bw     display bandwidth used by topic

rostopic echo   print messages to screen

rostopic hz     display publishing rate of topic

rostopic list   print information about active topics

rostopic pub    publish data to topic

rostopic type   print topic type
3、使用rostopic echo
(1)语法:
rostopic echo [topic]
(2)作用:
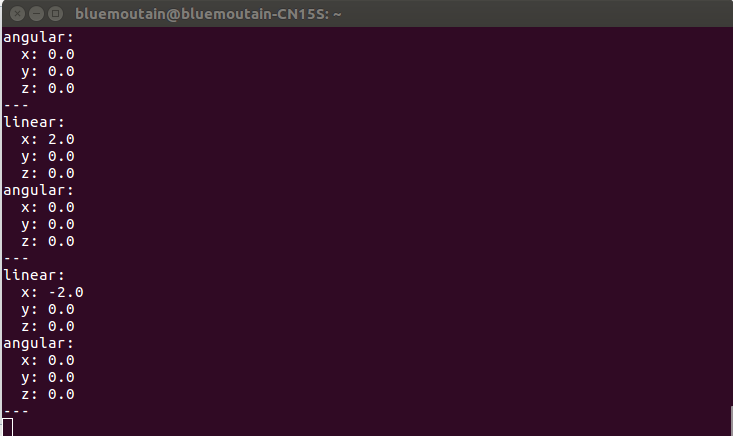
Rostopic echo可以显示在某个话题上发布的数据。
(3)demo
rostopic echo /turtle1/cmd_vel
4、使用rostopic list
(1)作用:
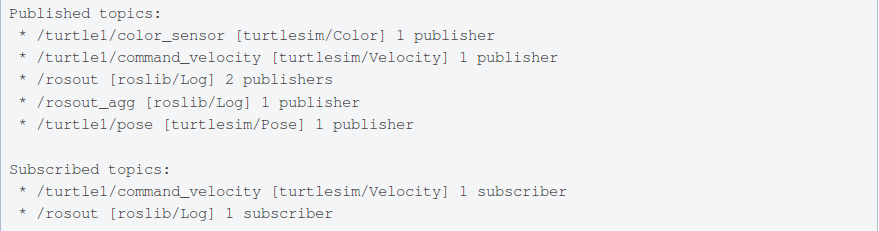
Rostopic list能够列出所有当前订阅和发布的话题。
(2)语法:
Usage: rostopic list [/topic]

Options:

  -h, --help            show this help message and exit

  -b BAGFILE, --bag=BAGFILE

                        list topics in .bag file

  -v, --verbose         list full details about each topic

  -p                    list only publishers

  -s                    list only subscribers
(3)demo
rostopic list -v
三、ROS Messages
话题之间的通信是通过在节点之间发送ROS消息实现的。对于发布器(turtle_teleop_key)和订阅器(turtulesim_node)之间的通信,发布器和订阅器之间必须发送和接收相同类型的消息。这意味着话题的类型是由发布在它上面的消息类型决定的。使用rostopic type命令可以查看发布在某个话题上的消息类型。
1、使用rostopic type
(1)作用:
可以返回所发布话题的消息类型
(2)语法:
rostopic type [topic]
(3)demo
rostopic type /turtle1/cmd_vel
返回 geometry_msgs/Twist 我们可以看看这个消息类型的具体信息(使用rosmsg)
rosmsg show geometry_msgs/Twist
四、使用rostopic发送消息
1、rostopic pub
(1)语法:
rostopic pub [topic] [msg_type] [args]
(2)作用:
可以把数据发布到当前某个正在广播的话题上。
(3)demo
| 命令成分 | 作用 |
| rostopic pub | 发布消息到话题的指令 |
| -1 | 只发送一次 |
| -r | 表示重复发送命令 |
| /turtle1/cmd_vel | 发送给哪个话题 |
| geometry_msgs/Twist | 发送消息类型 |
| -- | 表示后面出现的 ' - ' 不表示命令 |
| '[2,0,0]' '[0,0,1.8]' | 发送消息内容,格式可以查询http://wiki.ros.org/ROS/YAMLCommandLine |
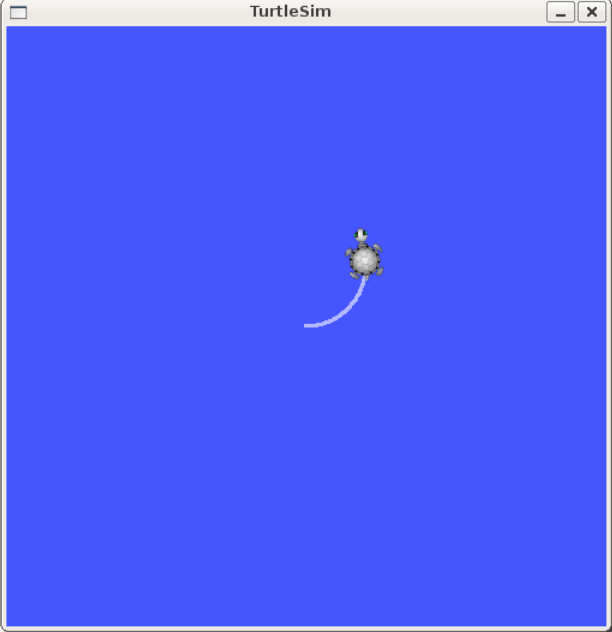
发送一次命令:
rostopic pub - /turtle1/cmd_vel geometry_msgs/Twist -- '[2,0,0]' '[0,0,1.8]'
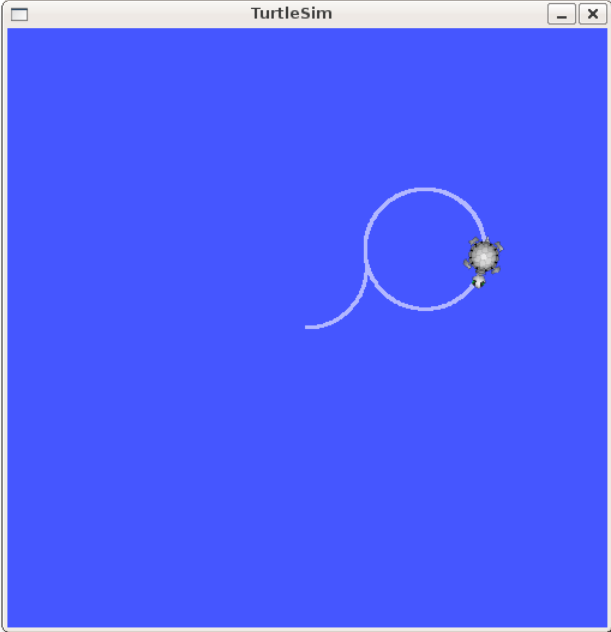
重复发送命令
rostopic pub /turtle1/cmd_vel geometry_msgs/Twist -r -- '[2.0, 0.0, 0.0]' '[0.0, 0.0, -1.8]'
2、rostopic hz
(1)作用:
查询消息发布的频率
(2)语法:
rostopic hz [topic]
(3)demo:
rostopic hz /turtle1/pose

(4)我们也可以结合rostopic type和rosmsg show命令来获取关于某个话题的更深层次的信息
rostopic type /turtle1/cmd_vel | rosmsg show
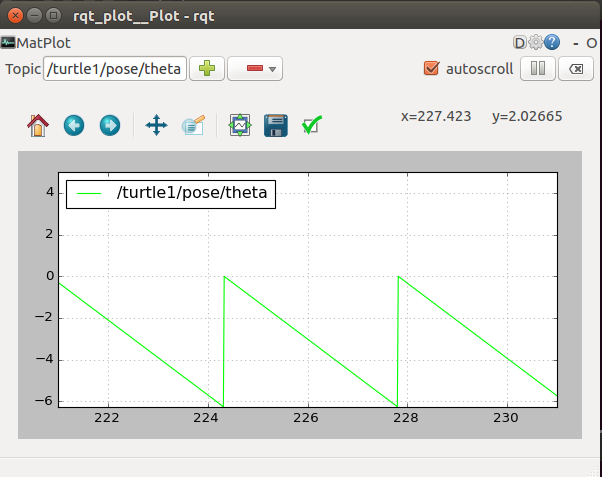
5、rqt_plot
(1)作用:
rqt_plot命令可以实时显示一个发布到某个话题上的数据变化图形
(2)用法:
rosrun rqt_plot rqt_plot
然后可以跳出的小程序中加入话题数据即可。
ROS学习(七)—— 理解ROS Topic的更多相关文章
- ROS学习笔记七:在ROS中使用USB摄像头
下面是一些USB摄像头的驱动(大多数摄像头都支持uvc标准): 1 使用软件库里的uvc-camera功能包 1.1 检查摄像头 lsusb ----------------------------- ...
- SLAM+语音机器人DIY系列:(二)ROS入门——8.理解roslaunch在大型项目中的作用
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- ROS知识(2)----理解ROS系统结构
学习新事物,方法高于技术本身,如果没有把握"BIG PICTURE"的话很难理解进去.通过以下几点进行理解ROS: ROS实际上不是操作系统,他只是一个通信的框架,一个代码管理的架 ...
- 理解ros话题--6
理解ROS话题(原创博文,转载请标明出处--周学伟http://www.cnblogs.com/zxouxuewei/) Description: 本教程介绍ROS话题(topics)以及如何使用ro ...
- 关于ROS学习的一些反思
距离发布上一篇ROS的博客已经过去两年了,才发现原来自己已经这么久可没有写过关于ROS的文章,想来很是惭愧.这两年时间,自己怀着程序员的梦想,研究过RTOS,探索过Linux,编写过Android应用 ...
- SLAM+语音机器人DIY系列:(二)ROS入门——7.理解tf的原理
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- ROS学习笔记(一) : 入门之基本概念
目录 基本概念 1. Package 2. Repositories 3. Computation Graph 4. Node 5. Master 6. Message 7. Topic 8. Ser ...
- ROS学习手记 - 8 编写ROS的Publisher and Subscriber
上一节我们完成了 message & srv 文件的创建和加入编译,这次我们要玩简单的Publisher 和 Subscriber 要玩 Publisher 和 Subscriber, 需要具 ...
- ROS学习手记 - 7 创建ROS msg & srv
至此,我们初步学习了ROS的基本工具,接下来一步步理解ROS的各个工作部件的创建和工作原理. 本文的详细文档:http://wenku.baidu.com/view/623f41b3376baf1ff ...
- 2017年7月ROS学习资料小结
<孙子兵法·谋攻篇>:"上兵伐谋,其次伐交,其次伐兵,其下攻城:攻城之法为不得已." 任何发生在自己国土上的战争,即便胜利,也饱含屈辱. ----~~~~----Gaz ...
随机推荐
- 从VMware虚拟机安装到hadoop集群环境配置详细说明(第一期)
http://blog.csdn.net/whaoxysh/article/details/17755555 虚拟机安装 我安装的虚拟机版本是VMware Workstation 8.04,自己电脑上 ...
- Kendall's tau-b(肯德尔)等级相关系数
Kendall's tau-b(肯德尔)等级相关系数:用于反映分类变量相关性的指标,适用于两个分类变量均为有序分类的情况.对相关的有序变量进行非参数相关检验:取值范围在-1-1之间,此检验适合于正方形 ...
- AI-终极算法-遗传算法
- 关于APP接口设计 (转)
转自:http://blog.csdn.net/gebitan505/article/details/37924711 1.效率:接口访问速度 PHP建议使用YAF框架. 最好使用JSON格式数据,因 ...
- 强化Linux安全的10个技能
1.找出不必要的服务 很明显,服务器上跑的服务,并不是每个都有用的.强烈建议检查并关掉不需要的服务,从而减少风险(多跑一个服务,就可能多几个漏洞). 查询运行在runlevel 3的服务列表: [af ...
- Mac关闭摄像头
为了防止黑客入侵,我们可以手动执行命令,关掉摄像头设备的访问权限,让黑客去看黑夜吧. Mac关闭禁用摄像头的方法,打开终端,拷贝如下代码,回车,输入管理员密码,再次拷贝,回车. sudo chmod ...
- [Canvas]越来越近的女孩
本作比前作增加了控制功能,观看动态效果请点此下载代码用Chrome或Firfox浏览器观看. 图例: 代码: <!DOCTYPE html> <html lang="utf ...
- Android 模仿QQ风格的 UI
本文内容 环境 演示模仿QQ风格的界面 本文主要演示的是 UI,如何模仿 QQ 风格的界面.虽然这个 UI 跟现在的QQ空间有点差别,但是也能学到很多东西. 下载 Demo 环境 Windows 7 ...
- Javascript 创建对象的三种方法及比较【转载+整理】
https://developer.mozilla.org/zh-CN/docs/JavaScript/Guide/Inheritance_and_the_prototype_chain 本文内容 引 ...
- Android Studio 之 打包项目生成APK
本文以使用Android Studio打包第一个apk的角度说明,打包APK分为两步:1生成 jks 密钥:2打包生成APK. 选择“ Build ”→选择“ Generate Signed APK. ...