
STM32之PWM波形输出配置总结
一. TIMER分类:
STM32中一共有11个定时器,其中TIM6、TIM7是基本定时器;TIM2、TIM3、TIM4、TIM5是通用定时器;TIM1和TIM8是高级定时器,以及2个看门狗定时器和1个系统嘀嗒定时器。其中系统嘀嗒定时器是前文中所描述的SysTick。
|
定时器 |
计数器分辨率 |
计数器类型 |
预分频系数 |
产生DMA请求 |
捕获/比较通道 |
互补输出 |
|
TIM1 TIM8 |
16位 |
向上,向下,向上/向下 |
1-65536之间的任意数 |
可以 |
4 |
有 |
|
TIM2 TIM3 TIM4 TIM5 |
16位 |
向上,向下,向上/向下 |
1-65536之间的任意数 |
可以 |
4 |
没有 |
|
TIM6 TIM7 |
16位 |
向上 |
1-65536之间的任意数 |
可以 |
0 |
没有 |
其中TIM1和TIM8是能够产生3对PWM互补输出,常用于三相电机的驱动,时钟由APB2的输出产生。TIM2-TIM5是普通定时器,TIM6和TIM7是基本定时器,其时钟由APB1输出产生。
二、PWM波形产生的原理:
产生波形原理来源:http://www.ndiy.cn/thread-31081-1-1.html
通用定时器可以利用GPIO引脚进行脉冲输出,在配置为比较输出、PWM输出功能时,捕获/比较寄存器TIMx_CCR被用作比较功能,下面把它简称为比较寄存器。
这里直接举例说明定时器的PWM输出工作过程:若配置脉冲计数器TIMx_CNT为向上计数,而重载寄存器TIMx_ARR被配置为N,即TIMx_CNT的当前计数值数值X在TIMxCLK时钟源的驱动下不断累加,当TIMx_CNT的数值X大于N时,会重置TIMx_CNT数值为0重新计数。
而在TIMxCNT计数的同时,TIMxCNT的计数值X会与比较寄存器TIMx_CCR预先存储了的数值A进行比较,当脉冲计数器TIMx_CNT的数值X小于比较寄存器TIMx_CCR的值A时,输出高电平(或低电平),相反地,当脉冲计数器的数值X大于或等于比较寄存器的值A时,输出低电平(或高电平)。
如此循环,得到的输出脉冲周期就为重载寄存器TIMx_ARR存储的数值(N+1)乘以触发脉冲的时钟周期,其脉冲宽度则为比较寄存器TIMx_CCR的值A乘以触发脉冲的时钟周期,即输出PWM的占空比为 A/(N+1) 。
三、STM32产生PWM的配置方法:
1、配置GPIO口:
配置IO口的时候无非就是开启时钟,然后选择引脚、模式、速率,最后就是用结构体初始化。不过在32上,不是每一个IO引脚都可以直接使用于PWM输出,因为在硬件上已经规定了用某些引脚来连接PWM的输出口。下面是定时器的引脚重映像,其实就是引脚的复用功能选择:
a.定时器1的引脚复用功能映像:

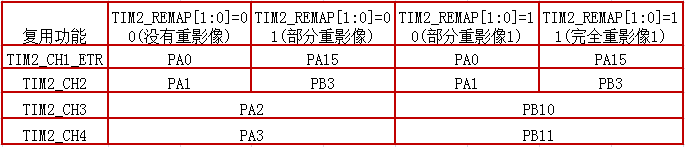
b.定时器2的引脚复用功能映像:
c.定时器3的引脚复用功能映像:

d.定时器4的引脚复用功能映像:
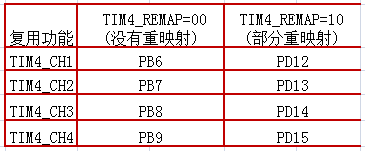
根据以上重映像表,我们使用定时器3的通道2作为PWM的输出引脚,所以需要对PB5引脚进行配置,对IO口操作代码:
GPIO_InitTypeDef GPIO_InitStructure;//定义结构体

RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB  | RCC_APB2Periph_AFIO, ENABLE);//使能GPIO外设和AFIO复用功能模块时钟

GPIO_PinRemapConfig(GPIO_PartialRemap_TIM3, ENABLE); //选择Timer3部分重映像

//选择定时器3的通道2作为PWM的输出引脚TIM3_CH2->PB5    GPIOB.5

GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5; //TIM_CH2

GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;  //复用推挽功能

GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;

GPIO_Init(GPIOB, &GPIO_InitStructure);//初始化引脚
2、初始化定时器:
TIM_TimeBaseInitTypeDef  TIM_TimeBaseStructure;//定义初始化结构体

RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE); //使能定时器3时钟

//初始化TIM3

TIM_TimeBaseStructure.TIM_Period = arr; //自动重装载寄存器的值

TIM_TimeBaseStructure.TIM_Prescaler =psc; //TIMX预分频的值

TIM_TimeBaseStructure.TIM_ClockDivision = ; //时钟分割

TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;  //向上计数

TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); //根据以上功能对定时器进行初始化
3、设置TIM3_CH2的PWM模式,使能TIM3的CH2输出:
TIM_OCInitTypeDef  TIM_OCInitStructure;//定义结构体

TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2;//选择定时器模式,TIM脉冲宽度调制模式2

TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;//比较输出使能

TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_Low;//输出比较极性低

TIM_OC2Init(TIM3, &TIM_OCInitStructure);//根据结构体信息进行初始化

TIM_OC2PreloadConfig(TIM3, TIM_OCPreload_Enable);  //使能定时器TIM2在CCR2上的预装载值
4、使能定时器3:
TIM_Cmd(TIM3, ENABLE); //使能定时器TIM3
经过以上的操作,定时器3的第二通道已经可以正常工作并输出PWM波了,只是其占空比和频率都是固定的,我们可以通过改变TIM3_CCR2,则可以控制它的占空比。修改占空比的函数为:TIM_SetCompare2(TIM3,n); n不同,占空比不同。
5、修改pwm波形的占空比:
编写一个函数:void TIM3_PWM_Init(u16 arr,u16 psc);将以上所有的代码都加进来这个函数中,只要在main函数中调用该函数进行初始化,然后使用TIM_SetCompare2()函数修改PWM的占空比就可以在PB5脚得到需要的PWM波形了。关于频率以及占空比的计算方法有以下例子:
int main(void)

{
  TIM3_PWM_Init(,);//频率为:72*10^6/(9999+1)/(143+1)=50Hz
  TIM_SetCompare2(TIM3,);//得到占空比为50%的pwm波形

  while();

}
可参考:http://www.cnblogs.com/wangh0802PositiveANDupward/archive/2012/12/29/2839313.html
STM32之PWM波形输出配置总结的更多相关文章
- STM32 TIM 多通道互补PWM波形输出配置快速入门
platform:stm32f10xxx lib:STM32F10x_StdPeriph_Lib_V3.5.0 前言 在做三相逆变的时候,需要软件生成SVPWM波形,具体的算法需要产生三对互补的PWM ...
- STM32 HAL库学习系列第4篇 定时器TIM----- 开始定时器与PWM输出配置
基本流程: 1.配置定时器 2.开启定时器 3.动态改变pwm输出,改变值 HAL_TIM_PWM_Start(&htim4, TIM_CHANNEL_1); 函数总结: __HAL_TIM ...
- 基于STM32F030F4P9和STM32 CUBEMX 输出PWM波形
STM32F030F4P9定时器功能比较丰富,在此记录项目中使用其自动输出PWM波形(频率:50HZ).CubeMX配置定时器如下图说明. 在此定时器基础时钟为48MHZ,配置中不做分频处理,预分频系 ...
- STM32F4_TIM输出PWM波形(可调频率、占空比)
Ⅰ.概述 上一篇文章关于STM32基本的计数原理明白之后,该文章是在其基础上进行拓展,讲述关于STM32比较输出的功能,以输出PWM波形为实例来讲述. 提供实例工程中比较实用的函数:只需要调用该函数, ...
- STM32 PWM的输出与Keil软件仿真
导读:PWM(Pulse Width Modulation)控制——脉冲宽度调制技术,通过对一系列脉冲的宽度进行调制,来等效地获得所需要波形(含形状和幅值). PWM控制技术在逆变电路中应用最广,应用 ...
- 基于STM32F429和Cube的主从定时器多通道输出固定个数的PWM波形
主从定时器的原理已在上篇博文: 基于STM32F429+HAL库编写的定时器主从门控模式级联输出固定个数PWM脉冲的程序 讲解了,这篇重点就讲如何实现多通道的PWM级联输出. 1.软件环境 Keil5 ...
- stm32之PWM
PWM是pulse width modulation的缩写,即脉冲宽度调制.其通过对一系列脉冲的宽度进行调制,来等效地获得所需要波形: 1.PWM是一种对模拟信号电平进行数字编码的方法.通过高分辨率计 ...
- 【转载】 stm32之PWM
发现这位博主的博客被大量的转发,我也转载一篇,谁叫人家写的好呢. 原文地址:http://blog.sina.com.cn/s/blog_49cb42490100s6uh.html 脉冲宽度调制(PW ...
- 【STM32】PWM DAC基本原理(实验:PWM实现DAC)
虽然STM32F103ZET6具有内部DAC,但是也仅仅只有两条DAC通道,并且STM32还有其他的很多型号是没有DAC的.通常情况下,采用专用的D/A芯片来实现,但是这样就会带来成本的增加. 不过S ...
随机推荐
- webdriver对象定位方法
webdriver提供了一系列的对象定位方法,常用的有以下几种 · id · name · class name · link text · partial link text · tag name ...
- libcurl教程
名称 libcurl 的编程教程 目标 本文档介绍使用libcurl编程的一般原则和一些基本方法.本文主要是介绍 c 语言的调用接口,同时也可能很好的适用于其他类 c 语言的接口. 跨平台的可移植代码 ...
- Spring scope
scope用来声明IOC容器中的对象应该处的限定场景或者说该对象的存活空间,即在IOC容器在 对象进入相应的scope之前,生成并装配这些对象,在该对象不再处于这些scope的限定之后,容器通常会销毁 ...
- postgres 批量更新内容
在程序中遇到这样的需求, 数据库表格式如下 需要把批量更新status, 如name = fox 时, status = 1, name = boa 时,status = 2 .... 类似的 pos ...
- [译]ABP框架使用AngularJs,ASP.NET MVC,Web API和EntityFramework构建N层架构的SPA应用程序
本文转自:http://www.skcode.cn/archives/281 本文演示ABP框架如何使用AngularJs,ASP.NET MVC,Web API 和EntityFramework构建 ...
- mysql查询表的数据大小
在需要备份数据库里面的数据时,我们需要知道数据库占用了多少磁盘大小,可以通过一些sql语句查询到整个数据库的容量,也可以单独查看表所占容量. 1.要查询表所占的容量,就是把表的数据和索引加起来就可以了 ...
- KeepAlived主备/主主模型高可用Nginx
部署准备: 两台CentOS 7主机HA1和HA2 CentOS 7 基于rpm包安装Nginx: 由于Base源中没有Nginx,所以要安装EPEL源,命令如下: wget http://dl.fe ...
- HotSpot虚拟机对象介绍
1.对象的创建 Java是一门面向对象语言,在运行过程中无时不刻不在创建对象.从语言层面,创建对象仅仅是一个new关键字而已,而在虚拟机中,对象(文中讨论的对象仅限于普通java对象,不包含数组和Cl ...
- allegro - 层叠相关参数
层叠结构设置 弹出Layout Cross Section对话框 Subclass Name一列是该层的名称,可以按照自己的需要来填写.Type 列选择该层的类型,有三种: ·CONDUCTOR: ...
- 二叉树基本操作C++
#include <cstdio> #include <climits> #include <cassert> #include <iostream> ...