
STM32 HAL库学习系列第4篇 定时器TIM----- 开始定时器与PWM输出配置
基本流程:
1.配置定时器
2.开启定时器
3.动态改变pwm输出,改变值
HAL_TIM_PWM_Start(&htim4, TIM_CHANNEL_1);
函数总结:
 __HAL_TIM_SET_COMPARE()   // 是设置CCRx,一般是用在PWM输出的,控制PWM占空比

 __HAL_TIM_GET_COMPARE      // 是用来读取CCRx的,一般用于捕获处理
PWM输出配置:
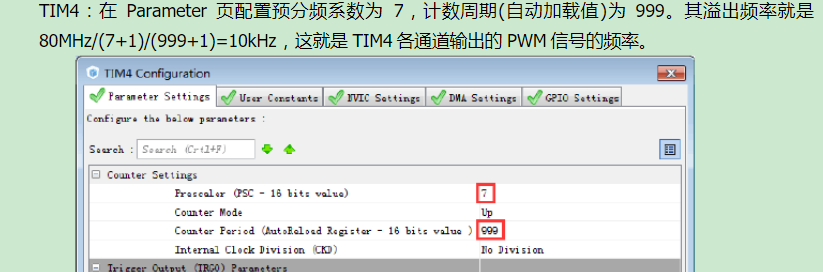
频率设置:
 static void MX_TIM2_Init(void)

 {

   TIM_MasterConfigTypeDef sMasterConfig;

   TIM_IC_InitTypeDef sConfigIC;

   TIM_OC_InitTypeDef sConfigOC;

   htim2.Instance = TIM2;

   htim2.Init.Prescaler = (-);     //实际时钟频率为 72M/36=2MHz  /40000=50H,-----490HZ,改变观察电机输出状态  定时器预分频器

   htim2.Init.CounterMode = TIM_COUNTERMODE_UP;

   htim2.Init.Period = (-); //定时器周期配置    PWM频率为 490KHz                                                                   定义定时器周期,PWM频率为:168MHz/ (L298N_TIMx_PRESCALER+1)/  (L298N_TIM_PERIOD+1)                                htim2.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;     // 时钟分频

                                       //高级定时器重复计数寄存器值

      **高级才有

 // 定义高级定时器重复计数寄存器值

 //实际PWM频率为:72MHz/(L298N_TIMx_PRESCALER+1)/(L298N_TIM_PERIOD+1)/(L298N_TIM_REPETITIONCOUNTER+1)

 #define L298N_TIM_REPETITIONCOUNTER        0

 **
刹车和死区配置:
 /* 刹车和死区时间配置 */

   sBreakDeadTimeConfig.OffStateRunMode = TIM_OSSR_DISABLE;

   sBreakDeadTimeConfig.OffStateIDLEMode = TIM_OSSI_DISABLE;

   sBreakDeadTimeConfig.LockLevel = TIM_LOCKLEVEL_OFF;

   sBreakDeadTimeConfig.DeadTime = ;

   sBreakDeadTimeConfig.BreakState = TIM_BREAK_DISABLE;

   sBreakDeadTimeConfig.BreakPolarity = TIM_BREAKPOLARITY_HIGH;

   sBreakDeadTimeConfig.AutomaticOutput = TIM_AUTOMATICOUTPUT_DISABLE;

   HAL_TIMEx_ConfigBreakDeadTime(&htimx_L298N, &sBreakDeadTimeConfig);
基于通信的pwm频率和脉宽的更新控制算法:
 /*

 ** pwm是否需要更新,比较上一次的频率和脉宽值,如果不同,则更新

 */

 void pwm_update_loop( void )

 {

     /*1,第一路判断: 频率 或 占空比发生变化 */

     if( (HLM_SOKO_I_FREQ != HLM_SOKO_I_FREQ_LAST ) ||

          HLM_SOKO_I_DUTY != HLM_SOKO_I_DUTY_LAST   )

     {

         /* 更新 频率和占空比的记录值 */

         HLM_SOKO_I_FREQ_LAST = HLM_SOKO_I_FREQ;

         HLM_SOKO_I_DUTY_LAST = HLM_SOKO_I_DUTY;

         /* 更新当前通道的PWM波形 */

         pwm_update( PWM_I,HLM_SOKO_I_FREQ, HLM_SOKO_I_DUTY );

     }

     /*2,第二路判断 */

     if( (HLM_SOKO_II_FREQ != HLM_SOKO_II_FREQ_LAST ) ||

          HLM_SOKO_II_DUTY != HLM_SOKO_II_DUTY_LAST   )

     {

         /* 更新 频率和占空比的记录值 */

         HLM_SOKO_II_FREQ_LAST = HLM_SOKO_II_FREQ;

         HLM_SOKO_II_DUTY_LAST = HLM_SOKO_II_DUTY;

         /* 更新当前通道的PWM波形 */

         pwm_update( PWM_II,HLM_SOKO_II_FREQ, HLM_SOKO_II_DUTY );

     }

     /*3,第三路判断 */

     if( (HLM_SOKO_III_FREQ != HLM_SOKO_III_FREQ_LAST ) ||

          HLM_SOKO_III_DUTY != HLM_SOKO_III_DUTY_LAST   )

     {

         /* 更新 频率和占空比的记录值 */

         HLM_SOKO_III_FREQ_LAST = HLM_SOKO_III_FREQ;

         HLM_SOKO_III_DUTY_LAST = HLM_SOKO_III_DUTY;

         /* 更新当前通道的PWM波形 */

         pwm_update( PWM_III,HLM_SOKO_III_FREQ, HLM_SOKO_III_DUTY );

     }

 }
补充:
开起定时器功能
只要在相应的定时器下开始内部时钟源即可使用定时器功能
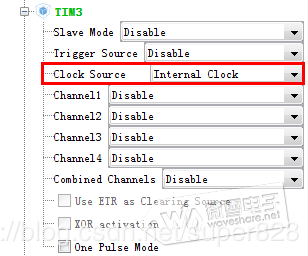
定时器内部动能:

定时器时钟配置:
M是10的6次方
微秒是10的-6次方
内部时钟设置为不分频(CKD),则CK_PSC的时钟频率等于APB1的时钟频率108MHz,即108000 000Hz。若要定时时间为1s,则即可设置10800分频(预分频器寄存器 (TIMx_PSC)的值为10800-1),定时器的时钟CK_CNT的频率为10000Hz.则自动重载寄存器 (TIMx_ARR)设置为10000-1即定时为1s.TRGO为触发输出,可以触发内部ADC/DAC,这里我们没有用到这个功能,参数为默认设置。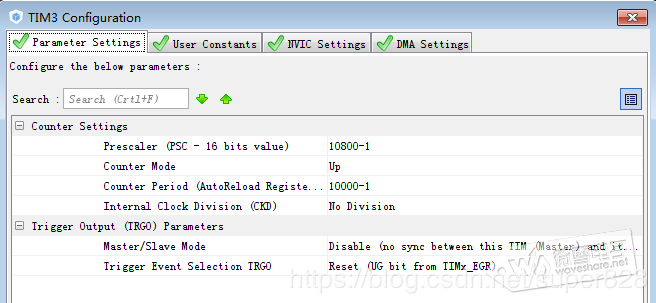
STM32 HAL库学习系列第4篇 定时器TIM----- 开始定时器与PWM输出配置的更多相关文章
- STM32 HAL库学习系列第5篇 定时器TIM---编码器接口模式配置
cube基本配置,外设开启编码器,串口2 可能大家在设置的时候有这个错误 错误:error: #20: identifier "TIM_ICPOLARITY_BOTHEDGE" ...
- STM32 HAL库学习系列第1篇 ADC配置 及 DAC配置
ADC工作均为非阻塞状态 轮询模式 中断模式 DMA模式 库函数: HAL_StatusTypeDef HAL_ADC_Start(ADC_HandleTypeDef* hadc);//轮询模式,需放 ...
- STM32 HAL库学习系列第6篇---定时器TIM 级联配置
应用情景 使用定时器配置编码器模式,发现STM32只有两个定时器是32位,16位的测量值不够用,发现是可以使用两个16位定时器级联为32位的. 我是在使用编码器计数电机转速时使用,但是最终实现的效果不 ...
- STM32 HAL库学习系列第8篇---回调函数总结
普通函数与回调函数的区别:就是ST将中断封装,给使用者的API,就是标准库的中断函数 对普通函数的调用: 调用程序发出对普通函数的调用后,程序执行立即转向被调用函数执行,直到被调用函数执行完毕后,再返 ...
- STM32 HAL库学习系列第3篇 常使用的几种延时方式
1 自带的hal_delay 函数 毫秒级延迟 void HAL_Delay(__IO uint32_t Delay) { uint32_t tickstart = HAL_GetTick( ...
- STM32 HAL库学习系列第2篇 GPIO配置
GPIO 库函数 基本就是使用以下几个函数 GPIO_PinState HAL_GPIO_ReadPin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin); void H ...
- STM32 HAL库学习系列第7篇---定时器TIM 输入捕获功能
测量脉冲宽度或者测量频率 基本方法 1.设置TIM2 CH1为输入捕获功能: 2.设置上升沿捕获: 3.使能TIM2 CH1捕获功能: 4.捕获到上升沿后,存入capture_buf[0], ...
- STM32 HAL库学习系列---定时器TIM 输入捕获功能
基本方法 1.设置TIM2 CH1为输入捕获功能: 2.设置上升沿捕获: 3.使能TIM2 CH1捕获功能: 4.捕获到上升沿后,存入capture_buf[0],改为捕获下降沿: 5.捕获到下降沿后 ...
- 【书籍连载】《STM32 HAL 库开发实战指南—基于F7》-第一章
从今天起,每天开始连载一章<STM32 HAL 库开发实战指南—基于F7>.欢迎各位阅读.点评.学习. 第1章 如何使用本书 1.1 本书的参考资料 本书参考资料为:<STM32 ...
随机推荐
- 初始HTML
了解HTML 1.1 HTML的作用 HTML就是用来制作网页 1.2 什么是HTML HTML是英文HyperText Markup Language的首字母缩写,即超文本标 ...
- kafka概要设计
Kafka核心功能 即:高性能的消息发送与高性能的消息消费 下载安装包后即可启动Kafka服务器,但是此前需要首先启动Zookeeper服务器,Zookeeper是为Kafka提供协调服务的工具,Ka ...
- 解决问题,链表finish
从一个不懂链表,到反反复复改了不下50遍,提交该题页数更是突破了五页,从周三下午到周五中午的面向对象课前的20分钟,终于把这道题AC了,其实这题本来是原来C语言综合实验的一道题,但是本次在PAT上的审 ...
- working-with-php-and-beanstalkd
原文出处:http://www.lornajane.net/posts/2014/working-with-php-and-beanstalkd Working with PHP and Beanst ...
- ubuntu 13.04添加 flash_plugin
mv libflashplayer.so /usr/lib/mozilla/plugins
- 【[HNOI2008]GT考试】
我又来复习\(kmp\)了 其实这道题主要是一个矩阵乘法,但是\(kmp\)在其中也有着非常重要的作用 我们可以这样定义状态\(dp[i][j]\)表示文本串进行到了\(i\)位置,同时文本串在最后和 ...
- Java集合源码 -- Map映射和Set集合
Map接口 Map接口是有一个映射表, 存储键和值, 它提供了两个通用的接口HashMap 和 TreeMap HashMap 是散列映射表, 对键散列; Tree是树映射表, 对键进行排序,并将其组 ...
- lazysizes-好用的延迟加载JS插件
此插件可直接引入lazysizes即可 <script src="lazysizes.min.js"></script> 延迟加载(lazy load)是( ...
- bootstrap清除浮动问题
所有的col-样式都是左浮动 <div class="row"> <div class="col-xs-6 col-sm-3">d ...
- 【题解】洛谷P1273 有线电视网(树上分组背包)
次元传送门:洛谷P1273 思路 一开始想的是普通树形DP 但是好像实现不大好 观摩了一下题解 是树上分组背包 设f[i][j]为以i为根的子树中取j个客户得到的总价值 我们可以以i为根有j组 在每一 ...