
ORB-SLAM(五)优化
ORB-SLAM作为单目SLAM,其精度很大程度上决定于帧与帧之间的位姿优化的是否准确。因此优化(optimization)在ORB-SLAM里面扮演了很重要的角色。这一小节探讨一下ORB-SLAM里用到的优化。
ORB-SLAM选用g2o作为图优化的方法,关于g2o可以参考http://www.cnblogs.com/gaoxiang12/p/5304272.html。
一、为什么要优化
因为摄像机标定(camera calibration)和追踪(tracking)的精度不够。摄像机标定的误差会体现在重建中(比如三角法重建时),而追踪的误差则会体现在不同关键帧之间的位姿中,和重建中(单目)。误差的不断累积会导致后面帧的位姿离实际位姿越来越远,最终会限制系统整体的精度。
1.1 摄像机标定
单目SLAM文献中一般假设摄像机标定的结果是准确的,并不考虑这个因素带来的误差(大概因为很多时候跑标准的数据集,认为摄像机标定的误差是相似的)。然而对于一个产品,不同类型的传感器对应的标定误差并不相同,甚至有可能差异很大。因此,如果要评估整个系统的精度,这方面的误差必须要考虑进去。
1.2 追踪
无论在单目、双目还是RGBD中,追踪得到的位姿都是有误差的。单目SLAM中,如果两帧之间有足够的对应点,那么既可以直接得到两帧之间的位姿(像初始化中那样),也可以通过求解一个优化问题得到(如solvePnP)。由于单目中尺度的不确定性,还会引入尺度的误差。由于tracking得到的总是相对位姿,前面某一帧的误差会一直传递到后面去,导致tracking到最后位姿误差有可能非常大。为了提高tracking的精度,可以1. 在局部和全局优化位姿;2. 利用闭环检测(loop closure)来优化位姿。
二、如何优化
2.1 优化的目标函数在SLAM问题中,常见的几种约束条件为: 1. 三维点到二维特征的映射关系(通过投影矩阵);2. 位姿和位姿之间的变换关系(通过三维刚体变换);3. 二维特征到二维特征的匹配关系(通过F矩阵);5. 其它关系(比如单目中有相似变换关系)。如果我们能够知道其中的某些关系是准确的,那么可以在g2o中定义这样的关系及其对应的残差,通过不断迭代优化位姿来逐步减小残差和,从而达到优化位姿的目标。
2.2 局部优化
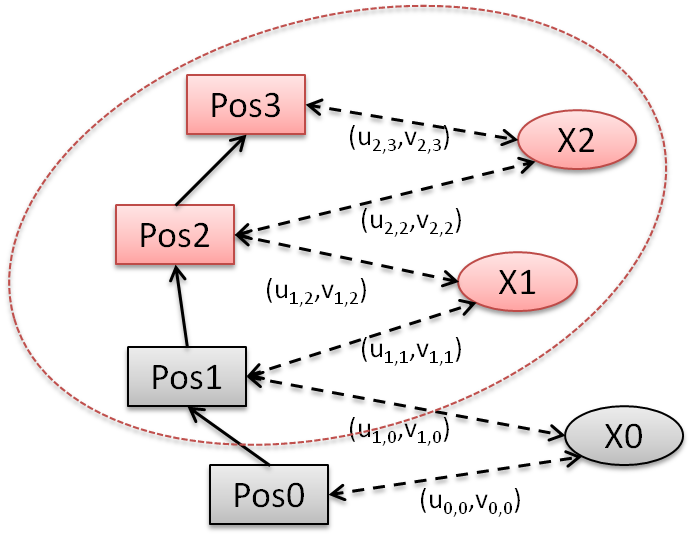
当新的关键帧加入到convisibility graph时,作者在关键帧附近进行一次局部优化,如下图所示。Pos3是新加入的关键帧,其初始估计位姿已经得到。此时,Pos2是和Pos3相连的关键帧,X2是Pos3看到的三维点,X1是Pos2看到的三维点,这些都属于局部信息,共同参与Bundle Adjustment。同时,Pos1也可以看到X1,但它和Pos3没有直接的联系,属于Pos3关联的局部信息,参与Bundle Adjustment,但取值保持不变。Pos0和X0不参与Bundle Adjustment。
因此,参与优化的是下图中红色椭圆圈出的部分,其中红色代表取值会被优化,灰色代表取值保持不变。(u,v)是X在Pos下的二维投影点,即X在Pos下的测量(measurement)。优化的目标是让投影误差最小。
2.3 全局优化
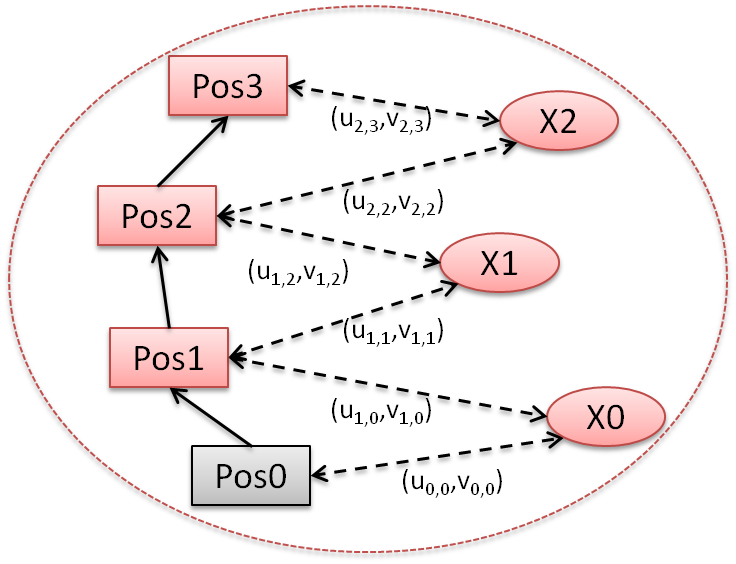
在全局优化中,所有的关键帧(除了第一帧)和三维点都参与优化。
2.4 闭环处的Sim3位姿优化
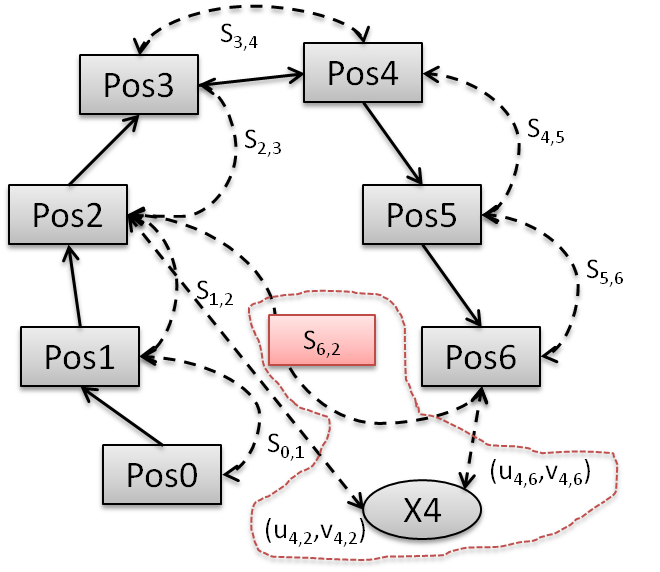
当检测到闭环时,闭环连接的两个关键帧的位姿需要通过Sim3优化(以使得其尺度一致)。优化求解两帧之间的相似变换矩阵,使得二维对应点(feature)的投影误差最小。
如下图所示,Pos6和Pos2为一个可能的闭环。通过$(u_{4,2},v_{4,2})$和$(u_{4,6},v_{4,6})$之间的投影误差来优化$S_{6,2}$。
2.5 Sim3上的位姿优化
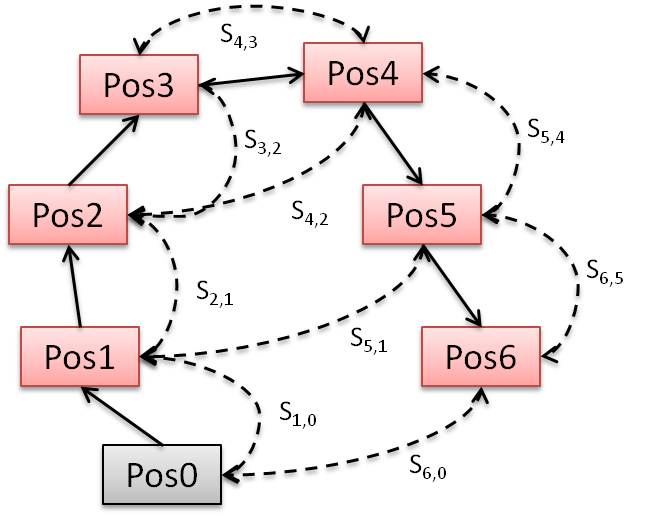
单目SLAM一般都会发生尺度(scale)漂移,因此Sim3上的优化是必要的。相对于SE3,Sim3的自由度要多一个,而且优化的目标是矫正尺度因子,因此优化并没有加入更多的变量(如三维点)。
作者在检测到闭环时在Sim3上对所有的位姿进行一次优化。定义Sim3上的残差如下:
$e_{i,j}=log_{Sim3}(S_{ij}S_{jw}S_{iw}^{-1})$
其中$S_{iw}$的初值是尺度为1的Pos i相对于世界坐标系的变换矩阵。$S_{i,j}$为Pos i和Pos j之间的(Sim3优化之前的)相对位姿矩阵,表示$S_{iw}$和$S_{jw}$之间的测量(measurement)。此处相当于认为局部的相对位姿是准确的,而全局位姿有累计误差,是不准确的。
三、小结
个人理解,单目SLAM中的优化需要更多技巧,要有明确的优化目标,要仔细权衡其中的参数选择、自由度、速度和稳定性。
该系列的其它文章:
ORB-SLAM(五)优化的更多相关文章
- SLAM图优化g2o
SLAM图优化g2o 图优化g2o框架 图优化的英文是 graph optimization 或者 graph-based optimization, "图"其实是数据结构中的gr ...
- c json实战引擎五 , 优化重构
引言 scjson是一个小巧的纯c跨平台小巧引擎. 适用于替换老的cJSON引擎的场景. 数据结构和代码布局做了大量改进.优势体现在以下几个方面: 1) 跨平台 (window 10 + VS2017 ...
- 从零开始一起学习SLAM | 理解图优化,一步步带你看懂g2o代码
首发于公众号:计算机视觉life 旗下知识星球「从零开始学习SLAM」 这可能是最清晰讲解g2o代码框架的文章 理解图优化,一步步带你看懂g2o框架 小白:师兄师兄,最近我在看SLAM的优化算法,有种 ...
- [SLAM] 01. "Simultaneous Localization and Mapping"
本篇带你认识SLAM,形成客观的认识和体系 一.通过行业招聘初步了解SLAM 发信人: leecty (Terry), 信区: ParttimeJobPost标 题: 创业公司招SLAM 算法工程师发 ...
- [SLAM] 01 "Simultaneous Localization and Mapping" basic knowledge
发信人: leecty (Terry), 信区: ParttimeJobPost标 题: 创业公司招SLAM 算法工程师发信站: 水木社区 (Thu Jun 16 19:18:24 2016), 站内 ...
- (转) SLAM系统的研究点介绍 与 Kinect视觉SLAM技术介绍
首页 视界智尚 算法技术 每日技术 来打我呀 注册 SLAM系统的研究点介绍 本文主要谈谈SLAM中的各个研究点,为研究生们(应该是博客的多数读者吧)作一个提纲挈领的摘要.然后,我 ...
- 最近一年语义SLAM有哪些代表性工作?
点击"计算机视觉life"关注,置顶更快接收消息! 本文由作者刘骁授权发布,转载请联系原作者,个人主页http://www.liuxiao.org 目前 Semantic SLAM ...
- 当前的开源SLAM方案
开源方案 传感器形式 地址链接 MonoSLAM 单目 https://github.com/hanmekim/SceneLib2 PTAM 单目 http://www.robots.ox.ac. ...
- 常用的SLAM解决方案
ORB SLAM 可以去Github上自己搜索现成的SLAM程序包 在此基础上做优化 视觉SLAM的分类方法:按摄像头的多少分为单目和双目,按是否使用概率方法分为概率法和图法 链接 学习SLAM重要的 ...
- SLAM的现在与未来
http://geek.csdn.net/news/detail/202128 作者:高翔,张涛,刘毅,颜沁睿. 编者按:本文节选自图书<视觉SLAM十四讲:从理论到实践>,系统介绍了视觉 ...
随机推荐
- jquery css3问卷答题卡翻页动画效果
这个选项调查的特效以选项卡的形式,每答完一道题目自动切换到下一条,颇具特色.使用jQuery和CSS3,适合HTML5浏览器. 效果展示 http://hovertree.com/texiao/jqu ...
- Android开发学习—— Service 服务
Service运行于后台的一个组件,用来运行适合运行在后台的代码,服务是没有前台界面,可以视为没有界面的activity. 服务可以被手动关闭,不会重启,但是如果被自动关闭,内存充足就会重启. sta ...
- 关于Xcode8打印一堆log问题
最近太忙了,一直没时间 写博客,项目基本搞完了,这几天没事多写几篇博客.欢迎加群交流iOS技术,QQ交流群:45992174. 刚装的xcode8,不知道从哪来的一堆log 去除方法:Xcode8-- ...
- iOS开发 引用第三方库出现duplicate symbol时的处理方法
该篇文章是我自己从我的新浪博客上摘抄过来的, 原文链接为: http://blog.sina.com.cn/s/blog_dcc636350102wat5.html 在iOS开发中, 难免 ...
- Android中使用java.util.Properties犯的错
今天尝试使用java.util.Properties来保存应用配置,然而遇到了好几个问题,对于熟悉此内容的来说可能都是猪一样的错误,但难免有像我一样的新手再次遇到,希望此文能有所帮助. 错误1 jav ...
- C#语言基础——函数
函数一个较大的程序一般应分为若干个程序块,每一个模块用来实现一个特定的功能.所有的高级语言中都有子程序这个概念,用子程序实现模块的功能.在C#语言中,子程序的作用是由一个主函数和若干个函数构成.由主函 ...
- webform(九)——JQuery基础(选择器、事件、DOM操作)
JQuery -- 一个js函数包 一.选择器 1.基本选择器 ①id选择器:# ②class选择器:. ③标签名选择:标签名 ④并列选择:用,隔开 ⑤后代选 ...
- 轻量级ORM框架——第二篇:Dapper中的一些复杂操作和inner join应该注意的坑
上一篇博文中我们快速的介绍了dapper的一些基本CURD操作,也是我们manipulate db不可或缺的最小单元,这一篇我们介绍下相对复杂 一点的操作,源码分析暂时就不在这里介绍了. 一:t ...
- MySQL 处理重复数据
有些 MySQL 数据表中可能存在重复的记录,有些情况我们允许重复数据的存在,但有时候我们也需要删除这些重复的数据. 本博文我们将为大家介绍如何防止数据表出现重复数据及如何删除数据表中的重复数据. 防 ...
- linux几种快速清空文件内容的方法
linux几种快速清空文件内容的方法 几种快速清空文件内容的方法: $ : > filename #其中的 : 是一个占位符, 不产生任何输出. $ > filename $ echo & ...