
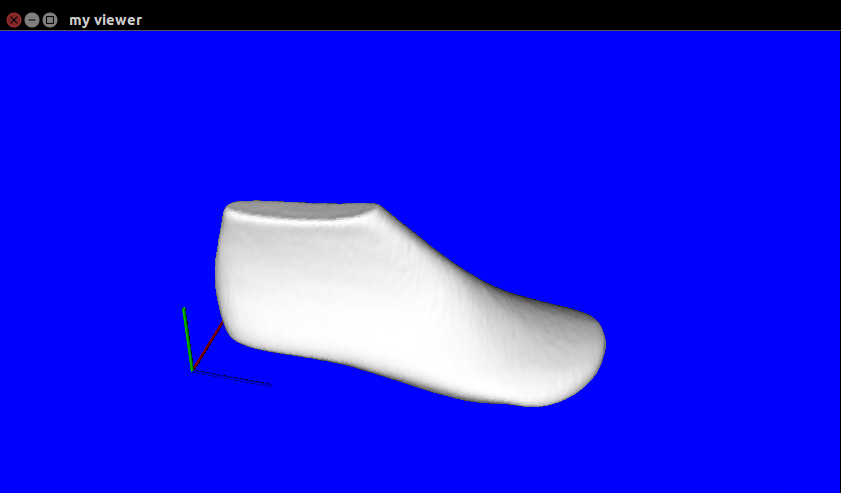
pcl曲面重建模块-poisson重建算法示例
poisson曲面重建算法
pcl-1.8测试通过
#include <iostream>

#include <pcl/common/common.h>

#include <pcl/io/pcd_io.h>

#include <pcl/io/ply_io.h>

#include <pcl/search/kdtree.h>

#include <pcl/features/normal_3d_omp.h>

#include <pcl/point_types.h>

#include <pcl/surface/mls.h>

#include <pcl/surface/poisson.h>

#include <pcl/filters/passthrough.h>

#include <pcl/visualization/pcl_visualizer.h>

#include <boost/thread/thread.hpp>

using namespace pcl;

using namespace std;

int

main (int argc, char** argv)

{

        /*点云读入阶段*/

        if(argc <= 2) {

                cout << "请输入点云数据文件名称,并指定输出数据文件名称" << endl;

                return 1;

        }

        PointCloud<PointXYZ>::Ptr cloud (new PointCloud<PointXYZ>);

        if(io::loadPCDFile<PointXYZ> (argv[1], *cloud) == -1){

                cout << "数据读入失败!!" << endl;

                return 1;

        }

        cout << "数据读入   完成" << endl;

        /*滤波阶段*/

        PointCloud<PointXYZ>::Ptr filtered(new PointCloud<PointXYZ>());

        PassThrough<PointXYZ> filter;

        filter.setInputCloud(cloud);

        filter.filter(*filtered);

        cout << "低通滤波   完成" << endl;

        // MovingLeastSquares<PointXYZ, PointXYZ> mls;

        // mls.setInputCloud(filtered);

        // mls.setSearchRadius(0.01);

        // mls.setPolynomialFit(true);

        // mls.setPolynomialOrder(2);

        // mls.setUpsamplingMethod(MovingLeastSquares<PointXYZ, PointXYZ>::SAMPLE_LOCAL_PLANE);

        // mls.setUpsamplingRadius(0.005);

        // mls.setUpsamplingStepSize(0.003);

        // PointCloud<PointXYZ>::Ptr cloud_smoothed (new PointCloud<PointXYZ>());

        // mls.process(*cloud_smoothed);

        // cout << "移动最小二乘平面滤波完成" << endl;

        /*法向计算阶段*/

        NormalEstimationOMP<PointXYZ, Normal> ne;

        ne.setNumberOfThreads(8);

        ne.setInputCloud(filtered);

        ne.setRadiusSearch(5);

        Eigen::Vector4f centroid;

        compute3DCentroid(*filtered, centroid);

        ne.setViewPoint(centroid[0], centroid[1], centroid[2]);

        PointCloud<Normal>::Ptr cloud_normals (new PointCloud<Normal>());

        ne.compute(*cloud_normals);

        for(size_t i = 0; i < cloud_normals->size(); ++i){

                cloud_normals->points[i].normal_x *= -1;

                cloud_normals->points[i].normal_y *= -1;

                cloud_normals->points[i].normal_z *= -1;

        }

        PointCloud<PointNormal>::Ptr cloud_smoothed_normals(new PointCloud<PointNormal>());

        //将点云数据的坐标和法向信息拼接

        concatenateFields(*filtered, *cloud_normals, *cloud_smoothed_normals);

        cout << "法向计算   完成" << endl;

        /*poission 重建阶段*/

        //创建poisson重建对象

        Poisson<PointNormal> poisson;

        // poisson.setDepth(9);

        //输入poisson重建点云数据

        poisson.setInputCloud(cloud_smoothed_normals);

        //创建网格对象指针,用于存储重建结果

        PolygonMesh mesh;

        //poisson重建开始

        poisson.reconstruct(mesh);

        //将重建结果存储到硬盘,并保存为PLY格式

        io::savePLYFile(argv[2], mesh);

        cout << "曲面重建   完成" << endl;

        /*图形显示阶段*/

        cout << "开始图形显示......" << endl;

        boost::shared_ptr<pcl::visualization::PCLVisualizer>viewer(new pcl::visualization::PCLVisualizer("my viewer"));

        viewer->setBackgroundColor(0,0,7);

        viewer->addPolygonMesh(mesh, "my");

        viewer->addCoordinateSystem(50.0);

        viewer->initCameraParameters();

        while(!viewer->wasStopped()){

                viewer->spinOnce(100);

                boost::this_thread::sleep(boost::posix_time::microseconds(100000));

        }

        return (0);

}
pcl曲面重建模块-poisson重建算法示例的更多相关文章
- pcl曲面重建模块-贪婪三角形投影算法实例
贪婪三角形投影算法 在pcl-1.8测试 #include <pcl/point_types.h> #include <pcl/io/pcd_io.h> #include &l ...
- 3D重建算法原理
3D重建算法原理 三维重建(3D Reconstruction)技术一直是计算机图形学和计算机视觉领域的一个热点课题.早期的三维重建技术通常以二维图像作为输入,重建出场景中的三维模型.但是,受限于输入 ...
- backpropagation算法示例
backpropagation算法示例 下面举个例子,假设在某个mini-batch的有样本X和标签Y,其中\(X\in R^{m\times 2}, Y\in R^{m\times 1}\),现在有 ...
- JPEG压缩图像超分辨率重建算法
压缩图像超分辨率重建算法学习 超分辨率重建是由一幅或多幅的低分辨率图像重构高分辨率图像,如由4幅1m分辨率的遥感图像重构分辨率0.25m分辨率图像.在军用/民用上都有非常大应用. 眼下的超分辨率重建方 ...
- Python实现的计算马氏距离算法示例
Python实现的计算马氏距离算法示例 本文实例讲述了Python实现的计算马氏距离算法.分享给大家供大家参考,具体如下: 我给写成函数调用了 python实现马氏距离源代码: # encod ...
- Python实现的寻找前5个默尼森数算法示例
Python实现的寻找前5个默尼森数算法示例 本文实例讲述了Python实现的寻找前5个默尼森数算法.分享给大家供大家参考,具体如下: 找前5个默尼森数. 若P是素数且M也是素数,并且满足等式M=2* ...
- js 简易模块加载器 示例分析
前端模块化 关注前端技术发展的各位亲们,肯定对模块化开发这个名词不陌生.随着前端工程越来越复杂,代码越来越多,模块化成了必不可免的趋势. 各种标准 由于javascript本身并没有制定相关标准(当然 ...
- 从点云到网格(三)Poisson重建
Possion重建是Kazhdan等2006年提出的网格重建方法[1].Possion重建的输入是点云及其法向量,输出是三维网格.Poisson有公开的源代码[2].PCL中也有Poisson的实现. ...
- PCL贪婪投影三角化算法
贪婪投影三角化算法是一种对原始点云进行快速三角化的算法,该算法假设曲面光滑,点云密度变化均匀,不能在三角化的同时对曲面进行平滑和孔洞修复. 方法: (1)将三维点通过法线投影到某一平面 (2)对投影得 ...
随机推荐
- 无限循环轮播图之运动框架(原生JS)
封装运动框架 function getStyle(obj,name){ if(obj.currentStyle){ return obj.currentStyle[name]; }else{ retu ...
- SharePoint 2103 Check user permission on list
一.需求: check user 对SharePoint list 的permission 代码如下: private static string GetListPermission(SPList l ...
- 微信企业号开发(1)WebAPI在回调模式中的URL验证
微信回调模式的官方文档. 开发语言:C#(微信相关功能代码可以从官网下载) 首先,必须要明确几个参数,这几个参数在微信企业号中,每次调用都会使用到. 1.msg_signature:签名(已加密,加密 ...
- Visual Studio (VSIX,项目模板 )制作
下载Vsiual Studio 2012 SDK 下载地址:http://www.microsoft.com/en-us/download/details.aspx?id=30668 提示:一定要注意 ...
- Is-A,Has-A,Use-A(转载)
原文地址:http://blog.csdn.net/loveyou128144/article/details/4749576 而Is-A,Has-A,Use-A则是用来描述类与类之间关系的.简单的说 ...
- SpringMVC 入门
MVC 简介 1.MVC 是一种架构模式 程序分层,分工合作,既相互独立,又协同工作,分为三层:模型层.视图层和控制层 2.MVC 是一种思考方式 View:视图层,为用户提供UI,重点关注数据的呈现 ...
- OS存储管理——FIFO,LRU,OPT命中率
课程设计课题 存储管理程序设计 摘 要 虚拟存储器作为现代操作系统中存储管理的一项重要技术,实现了内存扩充功能.而分页请求分页系统正好可以完美的支持虚拟存储器功能,它具有请求调页功能和页面置换功能.在 ...
- spider RPC过滤器
spider支持在请求执行前或完成后进行特殊处理,比如安全性检查.敏感字段混淆等等.为此,spider提供了BeforeFilter和AfterFilter.其执行位置如下图所示: 流水线插件配置在s ...
- ES6之解构赋值
截止到ES6,共有6种声明变量的方法,分别是var .function以及新增的let.const.import和class: 我们通常的赋值方法是: var foo='foo'; function ...
- 谨慎使用Sql server data tool 架构比对排除
现象:某个架构始终不能更新 VS中使用SSDT很方便,进行架构比对时,可以选择性的更新.但在排除操作上,要相当谨慎.往往排除的并不是一个差异项. 如下图,表或视图的差异,如果有多处,可以选 ...