
专家PID控制仿真学习
专家控制
学习笔记,用于记录学习
资料:《智能控制》(第四版)——刘金琨
专家系统
一、专家系统的定义
专家系统是一类包含知识和推理的智能计算机程序,其内部包含某领域专家水平的只是和经验,具有解决专门问题的能力
二、专家系统的构成
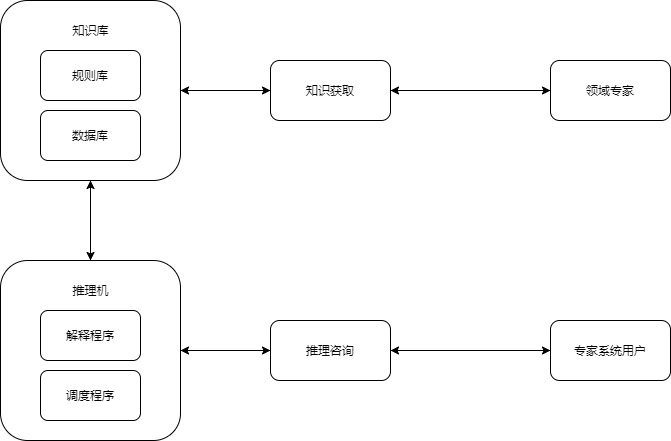
三、专家系统的建立
知识库包含三类知识:
- 基于专家经验的判断性规则
- 用于推理、问题求解的控制性规则
- 用于说明问题的状态、事实和概念及当前的条件和常识等的数据
推理机包括三种推理方式:
- 正向推理:从原始数据和已知条件得出结论
- 反向推理:现提出假设的理论,然后寻找支持的证据,若证据存在,则假设成立
- 双向推理:运用正向推理提出假设的结论,运用反向推理来证实假设
产生式规则的表达方式为
IF E THEN H WITH CF(E,H)
E 为规则前提条件,即证据,H 为规则的结论部分,即假设,CF为规则的强度,即可信度
四、专家控制的基本原理
专家控制的基本结构:
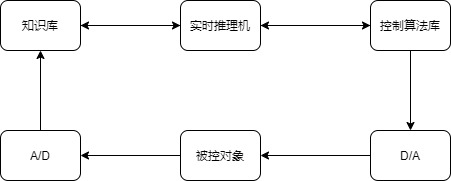
与专家系统的区别
- 专家系统能完成专门领域的功能,辅助用户决策,专家控制能进行独立的、实时的自动决策。专家控制比专家系统对可靠性和抗干扰性有着更高的要求
- 专家系统处于离线工作方式,而专家控制要求在线获取反馈信息,即要求在线工作方式
五、 分析典型二阶系统
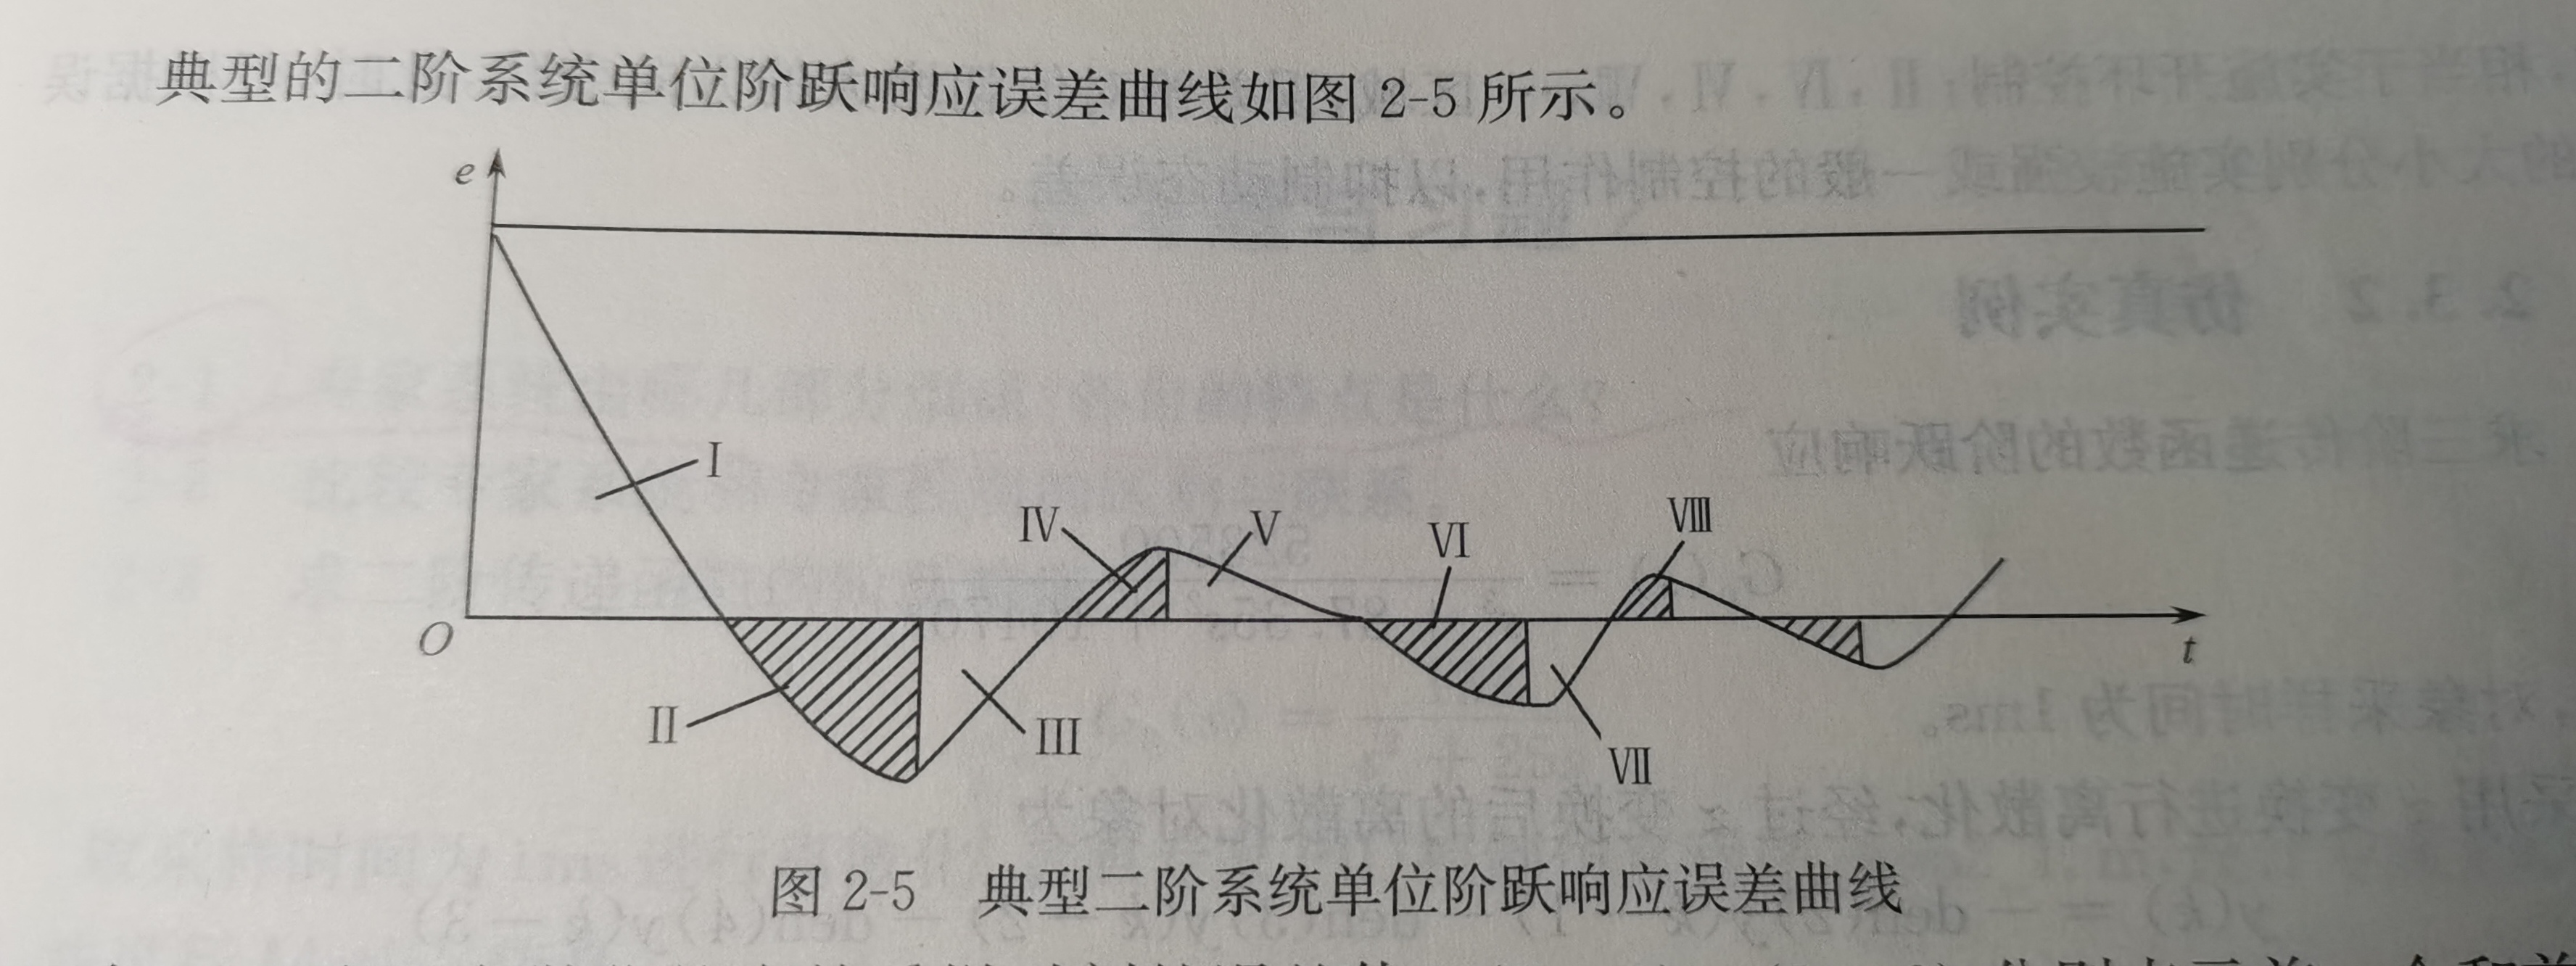
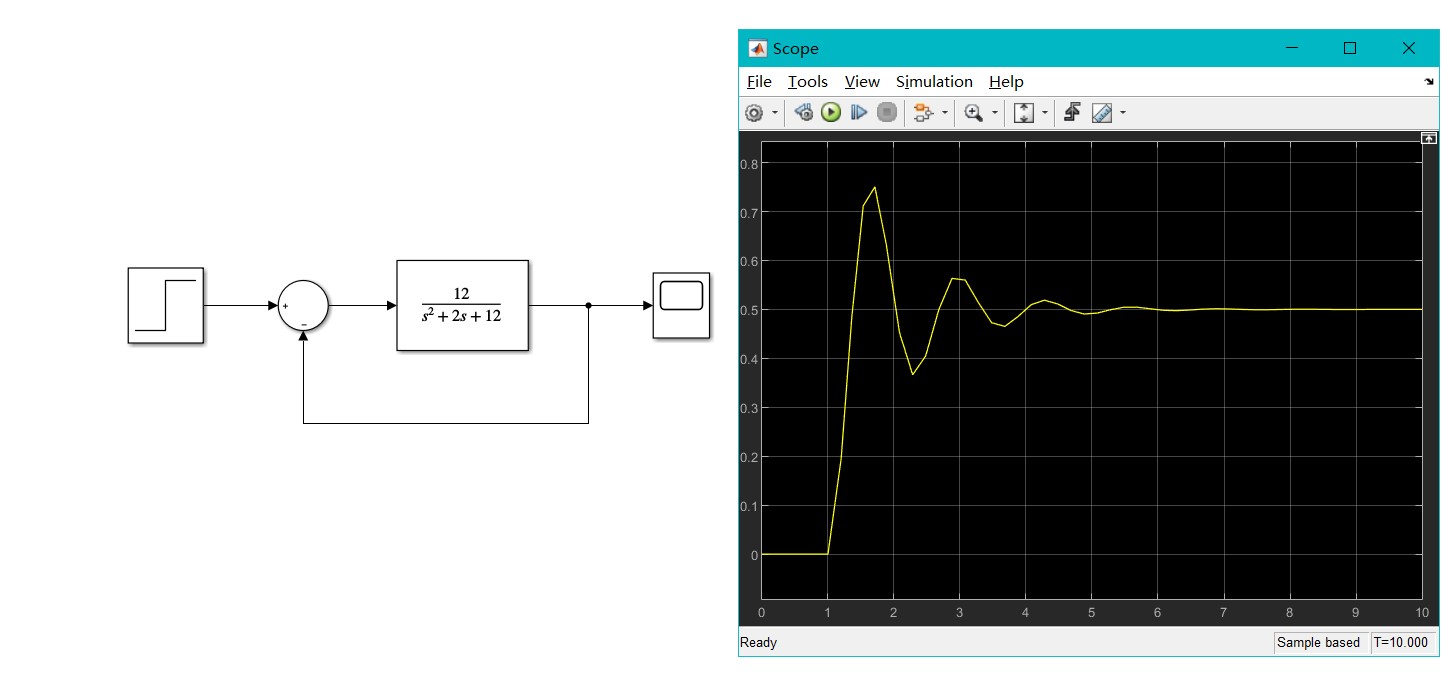
使用simulink做一个典型二阶系统的图
书上有五个分析,分别对应例子中的规则
- |e(k)|>M1时,误差绝对值很大,应无视误差变化趋势,定值输出,是误差绝对值快速减小,同时避免超调,相当开环控制
- e(k)Δe(k)>0 或 Δe(k) = 0时,误差绝对值正在增大,或误差为定值。
a. |e(k)| ≥ M2时,误差较大,控制器输出为:

b. |e(k)| < M2 时,误差绝对值不大,但正在增大,此时控制器输出为:
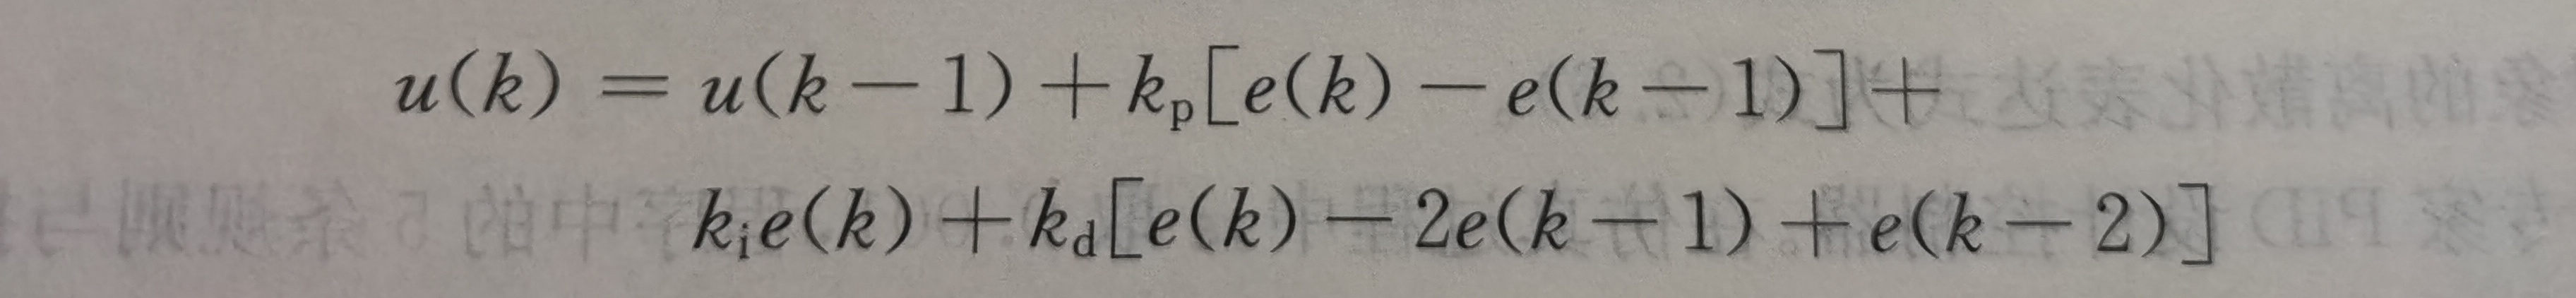
- e(k)Δe(k) < 0,e(k)Δe(k-1) > 0或e(k) = 0时,误差绝对值正在减少,或达到平衡
- e(k)Δe(k) < 0,Δe(k)Δ(k-1) < 0时,误差处于极值,此时看误差绝对值,绝对值大(|e(k)| ≥ M2),就实施强控制,绝对值小(|e(k)| ≤ M2),就实施弱控制
- |e(k)| ≤ ε(精度)时,误差绝对值很小,应加入积分环节,减小稳态误差
六、仿真实例
求三阶传递函数的阶跃响应:
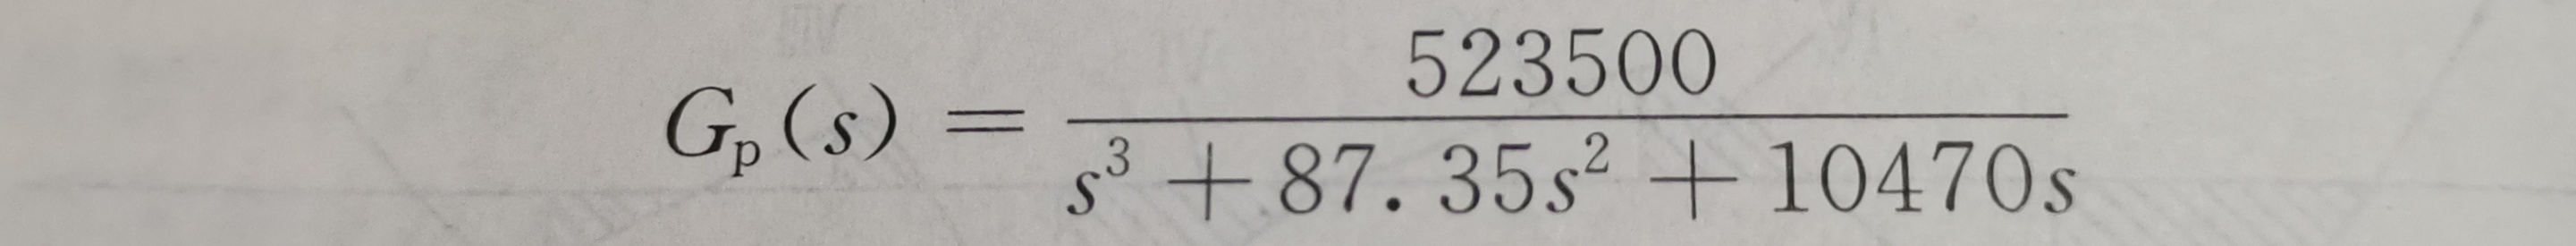
仿真程序:(chap2_1.m)
%专家PID控制仿真程序

clear all;

close all;

ts=0.001; %采样时间

sys=tf(5.235e005,[1,87.35,1.047e004,0]);  %传递函数

dsys=c2d(sys,ts,'z'); %转化为离散系统

[num,den]=tfdata(dsys,'v'); %获取系数

u_1=0;u_2=0;u_3=0;

y_1=0;y_2=0;y_3=0;

x=[0,0,0]';

x2_1=0;

kp=0.6;

ki=0.03;

kd=0.01;

error_1=0;

for k=1:1:500

    time(k)=k*ts;

    r(k)=1.0;

    u(k)=kp * x(1) + kd * x(2) + ki * x(3);

    %规则1,当绝对值过大时定值输出小数值(强控制)

    if abs(x(1))> 0.8

        u(k)=0.45;

    elseif abs(x(1))> 0.40

        u(k)=0.40;

    elseif abs(x(1))> 0.20

        u(k)=0.12;

    elseif abs(x(1))> 0.01

        u(k)=0.10;

    end

    %误差绝对值正在增大,或误差为定值

    if x(1) * x(2)> 0| (x(2) ==0)

        if abs(x(1))>=0.05

            u(k)=u_1 + 2*kp*x(1);

        else

            u(k)=u_1+ 0.4*kp*x(1);

        end

    end

    %误差绝对值正在减小,货已经平衡

    if (x(1)* x(2)<0&x(2)* x2_1>0)|(x(1)==0)

        u(k) = u(k);

    end

    %误差处于极值

    if x(1)*x(2)< 0&x(2)*x2_1< 0

        if abs(x(1))>=0.05

            u(k)=u_1 +2* kp* error_1;

        else

            u(k)=u_1 +0.6* kp* error_1;

        end

    end

    %误差绝对值很小

    if abs(x(1))<=0.001

        u(k)=0.5* x(1)+ 0.010* x(3);

    end

    if u(k) >= 10

        u(k) = 10;

    end

    if u(k) <= -10

        u(k) = -10;

    end

    y(k) = -den(2)* y_1- den(3)* y_2- den(4)* y_3+ num(1)* u(k)+ num(2)* u_1+ num(3)* u_2+ num(4)* u_3;

    error(k) = r(k)- y(k);

    u_3 = u_2;u_2 = u_1;u_1 = u(k);

    y_3 = y_2;y_2 = y_1;y_1 = y(k);

    x(1) = error(k);               %P

    x2_1 = x(2);

    x(2) = (error(k)- error_1)/ts; %D

    x(3) = x(3)+ error(k)* ts;     %I

    error_1 = error(k);

end

figure(1);

plot(time,r,'b',time,y,'r');

xlabel('time(s)'); ylabel('r,y');

figure(2);

plot(time,r- y,'r');

xlabel('time(s)');ylabel('error');
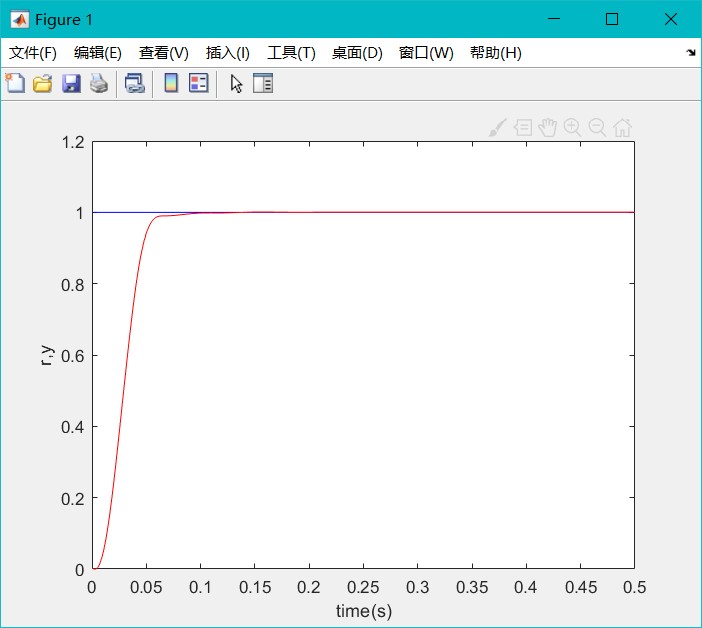
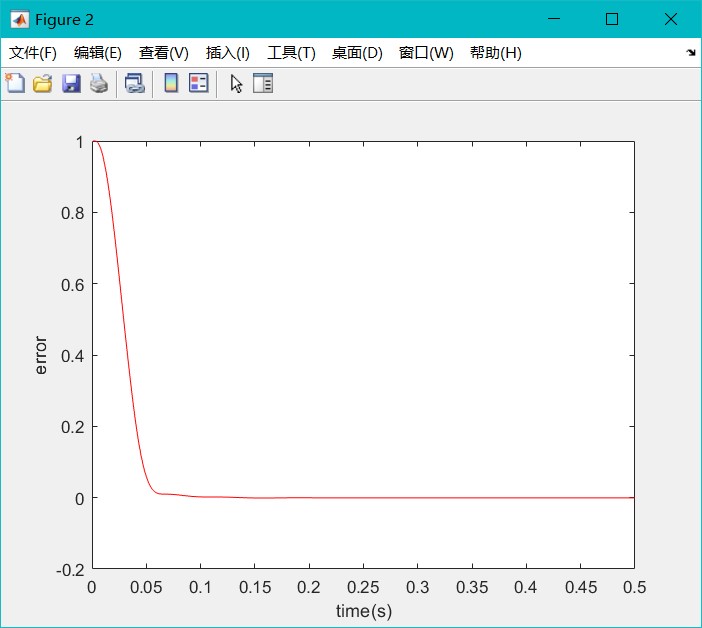
输出结果:
专家PID控制仿真学习的更多相关文章
- 专家PID控制
1.专家PID控制原理 PID专家控制的实质是,基于受控对象和控制规律的各种知识,无需知道被控对象的精确模型,利用专家经验来设计PID参数.专家PID控制是一种直接型专家控制器. 典型的二阶系统单位阶 ...
- MATLAB-离散系统的数字PID控制仿真
%PID Controller clear all; close all; ts=0.001; %采样时间=0.001s sys=tf(,]); %建立被控对象传递函数 dsys=c2d(sys,t ...
- 利用Matlab实现PID控制仿真
该文转自博客园: https://www.cnblogs.com/kui-sdu/p/9048534.html %PID Controller clear, clc, close all; ts=0. ...
- 经典PID控制及应用体会总结
经典PID控制及应用体会总结 PID控制原理 PID是一种线性控制器,它根据给定值rin(t)与实际输出值yout(t)构成控制方案: 重点关注相关算法是如何对偏差进行处理的: PID控制器各校正环节 ...
- PID控制器开发笔记之十一:专家PID控制器的实现
前面我们讨论了经典的数字PID控制算法及其常见的改进与补偿算法,基本已经覆盖了无模型和简单模型PID控制经典算法的大部.再接下来的我们将讨论智能PID控制,智能PID控制不同于常规意义下的智能控制,是 ...
- 专家PID
前面我们讨论了经典的数字PID控制算法及其常见的改进与补偿算法,基本已经覆盖了无模型和简单模型PID控制经典算法的大部.再接下来的我们将讨论智能PID控制,智能PID控制不同于常规意义下的智能控制,是 ...
- PID控制学习笔记(二)
不管是基本的PID控制还是变形的PID控制算法,其核心都是对输入信号(设定值信号.测量信号或者偏差信号等)做基本的比例.积分.微分运算,最终提供给被控过程良好的调节信号. 在过程控制仪表,特别是在数字 ...
- 两轮自平衡小车双闭环PID控制设计
两轮自平衡小车的研究意义 ...
- PID控制最通俗的解释与PID参数的整定方法
转自->这里 PID是比例.积分.微分的简称,PID控制的难点不是编程,而是控制器的参数整定.参数整定的关键是正确地理解各参数的物理意义,PID控制的原理可以用人对炉温的手动控制来理解.阅读本文 ...
随机推荐
- vue报错解决方案
Vue build faild 解决办法: https://blog.csdn.net/u011169370/article/details/83346176 ? jbcmVideo git:(oah ...
- 安装scrapy速度慢解决方案
使用终端pip安装scrapy龟速 解决方案: 使用清华源下载 清华园链接 https://mirrors.tuna.tsinghua.edu.cn/help/pypi/ win+R打开cmd 输入p ...
- BootstrapBlazor-ValidateForm 表单验证组件
原文链接:https://www.cnblogs.com/ysmc/p/16082279.html 故名思意,这个组件的作用我就不再多说了,配合 AutoGenerateColumnAttribute ...
- (动态模型类,我的独创)Django的原生ORM框架如何支持MongoDB,同时应对客户使用时随时变动字段
1.背景知识 需要开发一个系统,处理大量EXCEL表格信息,各种类别.表格标题多变,因此使用不需要预先设计数据表结构的MongoDB,即NoSQL.一是字段不固定,二是同名字段可以存储不同的字段类型. ...
- 超星尔雅看课刷题小tips
用chrom浏览器,先安装扩展程序Tampermonkey BETA 然后进入> https://greasyfork.org/zh-CN 找一款适合自己的脚本安装即可刷课.
- linux中sort、uniq、cut、tr、wc命令的使用
文本处理命令 1.sort命令 使用场景 : 用于将文件内容加以排序(可以和cat一起用) 参数 作用 -n 依照数值的大小排序 -r 以相反的顺序来排序(默认只比较第一个数,-rn是按所有数值比较) ...
- k8s 初始化环境(1)
概念 k8s/kubernetes 容器化部署 解决容器编排问题,kubernetes为容器编排软件的佼佼者 kubernets为一组服务器集群 功能 自我修复 一个容器崩溃,另一个容器起来 弹性伸缩 ...
- iNeuOS工业互联网操作系统,三维(3D)模型在线编辑应用和实时数据统计(和值、均值、众数、方差、中位数等)
目 录 1. 概述... 1 2. 三维(3D)模型在线编辑与应用... 2 3. 实时数据统计... 4 1. 概述 此次,iNeuOS工业互联网操作系 ...
- perf性能分析工具使用分享
@ 目录 前言 perf的介绍和安装 perf基本使用 perf list使用,可以列出所有的采样事件 perf stat 概览程序的运行情况 perf top实时显示当前系统的性能统计信息 perf ...
- HCIE-SEC笔记-EVENG模拟器安装
EVEng模拟器安装: 准备:Vmware 16.0 EVEng EVE-NG-Win-Client-Pack.exe [抓包,内置wireshark,内置vnc,用来打开windows系统] Win ...